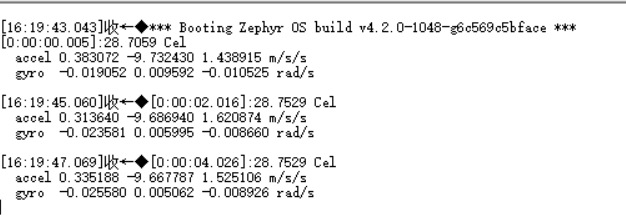
硬件平台:正点原子阿波罗STM32F429IGT6
zephyr版本:Zephyr version 4.2.0
开发环境:wsl ubuntu 24.4
前景提要:
一.修改app.overlay
app.overlay是board设备树的覆写文件·,你可以在app.overlay里边对dts文件内容进行追加,修改,删除。在文件中添加代码
cpp
/*
 * Copyright (c) 2019 Nordic Semiconductor ASA
 *
 * SPDX-License-Identifier: Apache-2.0
 */
&i2c1 {
	mpu6050@68 {
		compatible = "invensense,mpu6050";
		reg = <0x68>;
		status = "okay";
		int-gpios = <&gpioa 15 GPIO_ACTIVE_LOW>;
	};
};
二.修改prj.conf
文件中添加代码,启用I2C,传感器模块和MPU6050模块
cpp
# 启用 I2C 和 MPU6050 驱动
CONFIG_I2C=y
CONFIG_SENSOR=y
CONFIG_MPU6050=y
CONFIG_MPU6050_TRIGGER_NONE=y
CONFIG_CBPRINTF_FP_SUPPORT=y
三.修改main.c
mian.c要修改的内容就是MPU6050示例代码里边的内容,文件地址:/home/user/zephyrproject/zephyr/samples/sensor/mpu6050/src/main.c
cpp
/*
 * Copyright (c) 2019 Nordic Semiconductor ASA
 *
 * SPDX-License-Identifier: Apache-2.0
 */

#include <zephyr/kernel.h>
#include <zephyr/device.h>
#include <zephyr/drivers/sensor.h>
#include <stdio.h>

static const char *now_str(void)
{
	static char buf[16]; /* ...HH:MM:SS.MMM */
	uint32_t now = k_uptime_get_32();
	unsigned int ms = now % MSEC_PER_SEC;
	unsigned int s;
	unsigned int min;
	unsigned int h;

	now /= MSEC_PER_SEC;
	s = now % 60U;
	now /= 60U;
	min = now % 60U;
	now /= 60U;
	h = now;

	snprintf(buf, sizeof(buf), "%u:%02u:%02u.%03u",
		 h, min, s, ms);
	return buf;
}

static int process_mpu6050(const struct device *dev)
{
	struct sensor_value temperature;
	struct sensor_value accel[3];
	struct sensor_value gyro[3];
	int rc = sensor_sample_fetch(dev);

	if (rc == 0) {
		rc = sensor_channel_get(dev, SENSOR_CHAN_ACCEL_XYZ,
					accel);
	}
	if (rc == 0) {
		rc = sensor_channel_get(dev, SENSOR_CHAN_GYRO_XYZ,
					gyro);
	}
	if (rc == 0) {
		rc = sensor_channel_get(dev, SENSOR_CHAN_DIE_TEMP,
					&temperature);
	}
	if (rc == 0) {
		printf("[%s]:%g Cel\n"
		       "  accel %f %f %f m/s/s\n"
		       "  gyro  %f %f %f rad/s\n",
		       now_str(),
		       sensor_value_to_double(&temperature),
		       sensor_value_to_double(&accel[0]),
		       sensor_value_to_double(&accel[1]),
		       sensor_value_to_double(&accel[2]),
		       sensor_value_to_double(&gyro[0]),
		       sensor_value_to_double(&gyro[1]),
		       sensor_value_to_double(&gyro[2]));
	} else {
		printf("sample fetch/get failed: %d\n", rc);
	}

	return rc;
}


int main(void)
{
	const struct device *const mpu6050 = DEVICE_DT_GET_ONE(invensense_mpu6050);

	if (!device_is_ready(mpu6050)) {
		printf("Device %s is not ready\n", mpu6050->name);
		return 0;
	}

	while (!IS_ENABLED(CONFIG_MPU6050_TRIGGER)) {
		int rc = process_mpu6050(mpu6050);

		if (rc != 0) {
			break;
		}
		k_sleep(K_SECONDS(2));
	}

	/* triggered runs with its own thread after exit */
	return 0;
}
四.编译烧录
在app目录下输入指令
bash
west build -b stm32f429i_alientek -p成功: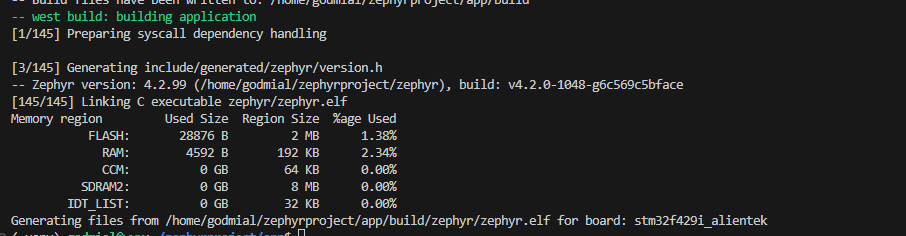
bash
west flash实验现象: