文章目录
- [极线约束(Epipolar Constraint)总结](#极线约束(Epipolar Constraint)总结)
极线约束(Epipolar Constraint)总结
一、基本定义
极线约束(Epipolar Constraint) 描述了两幅图像中对应点之间的几何关系。
对于两台相机拍摄的同一个三维点 P P P,它在两张图像中的投影 p p p 与 p ′ p' p′ 满足以下关系:
p ′ T F p = 0 p'^{\mathsf{T}} F p = 0 p′TFp=0
其中, F F F 是两幅图像之间的 基础矩阵(Fundamental Matrix)。
二、几何直观
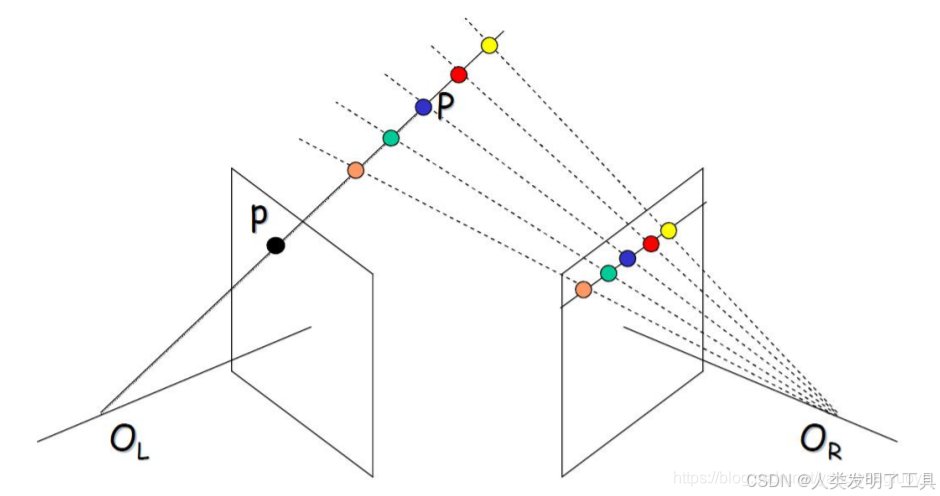
-
两个相机中心 O 1 O_1 O1 与 O 2 O_2 O2 以及三维点 P P P 构成一个 极平面(Epipolar Plane)。
-
该平面与两幅图像平面相交,形成两条直线:
- 左图的极线 l l l
- 右图的极线 l ′ l' l′
因此,当一个点 p p p 在左图中确定后,它在右图中的对应点 p ′ p' p′ 一定落在对应的极线 l ′ l' l′ 上。
三、核心数学关系
1. 极线方程
l ′ = F p l' = F p l′=Fp
表示:左图中点 p p p 在右图像中的极线。
2. 点在极线上的条件
若点 p ′ = x ′ , , y ′ , , 1 T p' = x',, y',, 1^{\mathsf{T}} p′=x′,,y′,,1T 位于直线 l ′ = a , , b , , c T l' = a,, b,, c^{\mathsf{T}} l′=a,,b,,cT 上,则有:
a x ′ + b y ′ + c = 0 a x' + b y' + c = 0 ax′+by′+c=0
代入极线方程即可得到:
p ′ T F p = 0 p'^{\mathsf{T}} F p = 0 p′TFp=0
这就是极线约束的代数表达式。
四、基础矩阵 F F F
基础矩阵 F ∈ R 3 × 3 F \in \mathbb{R}^{3 \times 3} F∈R3×3 编码了两幅图像之间的几何关系(旋转和平移):
F = K ′ − T , t × , R , K − 1 F = K'^{-\mathsf{T}} ,t_{\times}, R, K^{-1} F=K′−T,t×,R,K−1
其中:
- K , , K ′ K,, K' K,,K′:两相机的内参矩阵
- R , , t R,, t R,,t:相机 2 相对于相机 1 的外参
- t × t_{\times} t×:平移向量 t t t 的反对称矩阵:
t \] × = \[ 0 − t z t y t z 0 − t x − t y t x 0 \] \[t\]_{\\times} = \\begin{bmatrix} 0 \& -t_z \& t_y \\ t_z \& 0 \& -t_x \\ -t_y \& t_x \& 0 \\end{bmatrix} \[t\]×=\[0−tzty tz0−tx −tytx0
五、几何要素总结
| 概念 | 符号 | 含义 |
|---|---|---|
| 极点 | e , , e ′ e,, e' e,,e′ | 另一相机光心在当前图像中的投影位置 |
| 极线 | l , , l ′ l,, l' l,,l′ | 极平面与图像平面的交线 |
| 极平面 | --- | 由两相机光心与空间点 P P P 构成的平面 |
| 基础矩阵 | F F F | 将一图像中的点映射为另一图像中的极线 |
| 极线约束 | p ′ T F p = 0 p'^{\mathsf{T}} F p = 0 p′TFp=0 | 对应点必须位于极线上 |
六、特殊情况:立体校正(Rectified Stereo)
当两台相机光轴平行、仅沿 X X X 轴平移时:
- 极线为 水平线
- 匹配搜索可简化为同一行内的水平搜索
这就是 极线校正(Epipolar Rectification) 的几何目的。
七、在 MVS / SfM 中的作用
| 应用场景 | 作用 |
|---|---|
| SfM(Structure from Motion) | 估计基础矩阵,恢复相机姿态 |
| MVS(Multi-View Stereo) | 用极线约束限制匹配搜索范围(由二维降为一维) |
| 双目立体匹配(Stereo Matching) | 通过极线约束简化代价计算与匹配搜索 |
八、核心意义总结
| 项目 | 说明 |
|---|---|
| 公式 | p ′ T F p = 0 p'^{\mathsf{T}} F p = 0 p′TFp=0 |
| 含义 | 两幅图像的匹配点必须位于同一极平面上 |
| 几何本质 | 三维点、两相机中心共面 |
| 代数意义 | 点 p ′ p' p′ 在极线 F p F p Fp 上 |
| 结果 | 搜索空间由二维降为一维,计算效率显著提升 |
九、直观类比
| 几何对象 | 类比 |
|---|---|
| 极线方程 l ′ = F p l' = F p l′=Fp | 像"影子"一样投射到另一张图 |
| 极线约束 p ′ T F p = 0 p'^{\mathsf{T}} F p = 0 p′TFp=0 | 表示"点在影子线上" |
| 基础矩阵 F F F | 连接两张图像的几何变换关系 |
十、总结一句话
极线约束 = 对应点共面约束。
它让我们不用在整幅图中搜索对应点,只需在一条极线上搜索,
是多视图几何与三维重建的几何基础。