目录
[4.2 归一化偏移min-sum译码算法](#4.2 归一化偏移min-sum译码算法)
1.引言
LDPC码(低密度奇偶校验码)作为一类性能接近香农极限的纠错编码,其编译码性能与H校验矩阵的构造及译码算法的选择密切相关。本课题将实现于"无六环H校验矩阵构造"与"归一化偏移min-sum译码算法" 的组合方案。
2.算法仿真效果演示
软件运行版本:
matlab2024b
仿真结果如下**(仿真操作步骤可参考程序配套的操作视频,完整代码运行后无水印)**
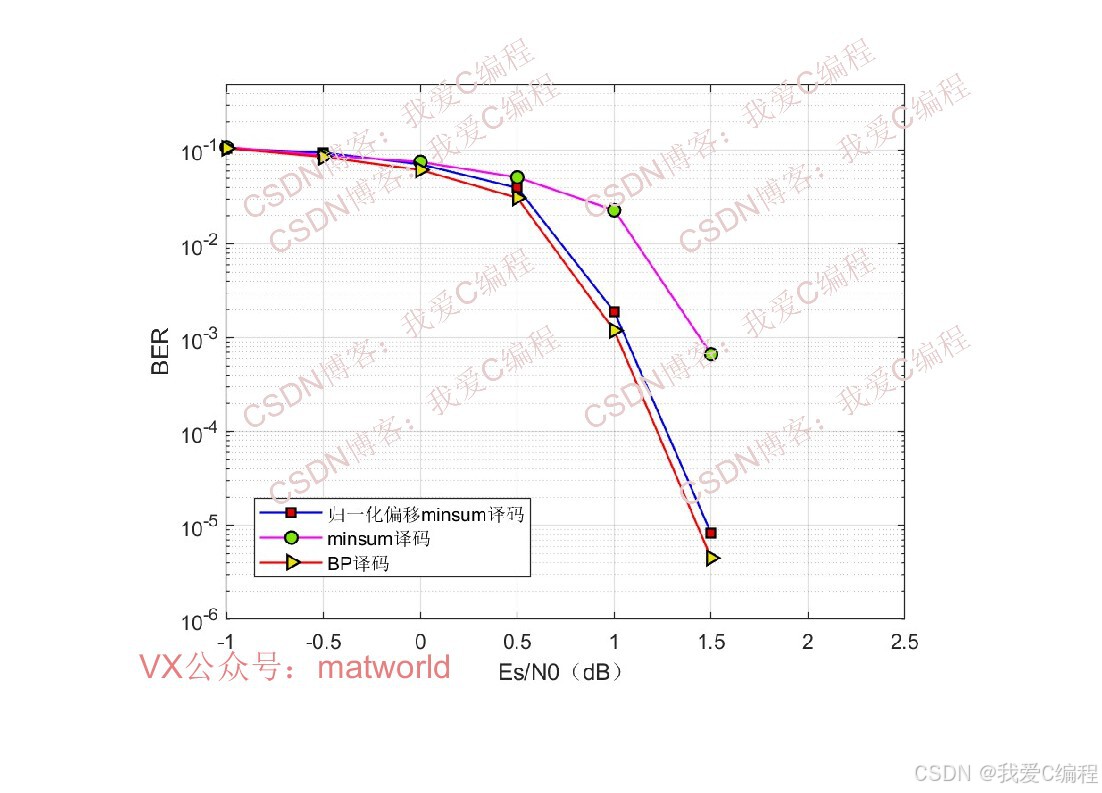
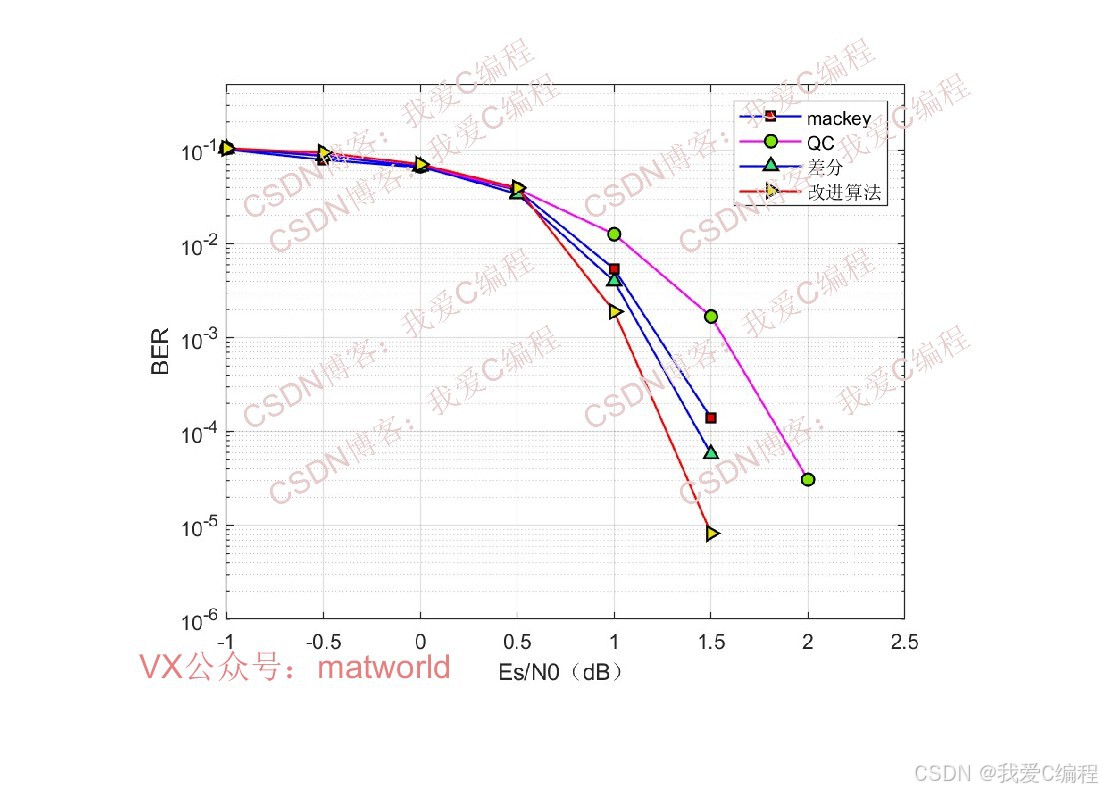
3.数据集格式或算法参数简介
%%
n           = 3;
m           = 6;
p           = 200;
N           = m*p;
M           = n*p;
EsN0        =-1:0.5:1.5;
R           = n/m;
k           = R*log2(2);
EbN0        = EsN0/k;
Max_iter    = 10;
H1          = func_dys(n,m,p);
% H2          = func_dys(n,m,2*p);
NUMS        = [500,400,300,200,100,50];
014_034m
4.算法涉及理论知识概要
4.1无六环H校验矩阵构造
H校验矩阵是LDPC码的核心,其环结构直接影响编码性能。环是指H矩阵中由非零元素构成的闭合路径,四环、六环等短环会导致校验信息相关性增强,降低译码准确性。传统构造算法(如 Mackey算法)虽能实现无四环结构,但性能仍受限于潜在的六环影响,因此本文提出无六环H矩阵的改进构造方案。
四环是H矩阵中最短的有害环,其数学表达为特定非零元素的位置关系满足:(Pj - Pₖ) + (Pₘ - Pₙ) ≡ 0 mod P(P为循环置换矩阵的尺寸)。构造时需通过大衍数列选数,确保所有满足该等式的非零元素组合均被排除,从根源上避免四环形成。
六环结构更为复杂,共存在六种典型拓扑形态,其通用约束可表示为: ∀(i,j,l,m,p,q) ∈ 矩阵索引集合,满足特定非零元素位置关系的组合需满足: f (i+5j)×i² - f (l+5m)×l² + f (p+5q)×p² ≡ C mod P(C为非零常数) 通过该约束,确保H矩阵中不存在任何形式的六环闭合路径。
4.2 归一化偏移min-sum译码算法
基于传统min-sum算法的框架,融合归一化min-sum和偏移min-sum的核心优势:通过归一化系数调整校验节点更新的幅值,通过偏移量补偿min-sum算法的固有近似误差,最终实现"低复杂度+高性能"的译码效果。
校验节点更新的归一化改进引入归一化系数α,对校验节点消息进行幅值校准,修正传统minsum算法的近似误差:
uₘₗ = α × f (Vₙₘ) × L'(m)/L (m)
其中f (x) = log cosh (x/2),近似等价于tanh (x/2)的对数形式;L(m)为校验节点m的度数,L'(m)为有效连接度数;sign (vₘₗ)为变量节点消息的符号函数,用于保留校验信息的极性。
偏移量引入与最终更新公式在归一化基础上加入偏移量σ,进一步补偿算法偏差,最终校验节点更新公式为:
uₘₗ = α × f (Vₙₘ) × L'(m)/L (m)-σ
核心改进在于通过α和σ的联合优化,在不改变算法迭代结构的前提下,提升消息传递的准确性。
基于无六环H校验矩阵和归一化偏移min-sum算法的LDPC编译码系统,通过矩阵构造与算法优化的双重改进,实现了性能与复杂度的最优平衡。无六环H矩阵从编码根源上抑制了短环影响,归一化偏移min-sum算法则在译码端高效恢复码字信息,两者协同作用,使LDPC码在保持稀疏性和低复杂度的同时,性能接近理论极限,为高速、高可靠通信系统提供了可行的技术方案。
5.完整算法代码文件获得
完整程序见博客首页左侧或者打开本文底部
(VX关注后回复码:X99)
V