无人机吊舱光电识别模块技术解析

无人机吊舱的光电识别模块,其核心是通过"眼睛"(多光谱传感器)与"大脑"(机载智能处理器)的协同,在复杂环境中实现目标的精准感知与识别。其技术要点、难点与运行方式如下表所示:
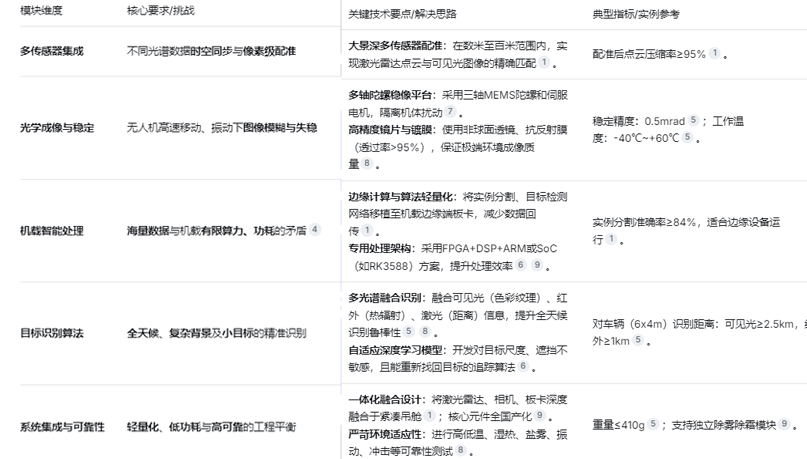
主要运行方式

一套完整的无人机光电吊舱系统,通常按照以下闭环流程协同工作:

  1. 任务规划与控制任务从地面控制站开始,控制人员通过软件下达飞行航线、侦察区域、跟踪目标等指令。控制指令通过数据链发送给无人机,再由无人机飞控系统解析并协同吊舱执行。

  2. 多模态数据采集与稳定吊舱根据任务指令控制多轴稳定平台运动,使光学传感器始终对准目标区域。可见光相机、红外热像仪、激光测距机等传感器同步采集数据,并通过稳像系统消除机体抖动,保证画面稳定。

  3. 机载智能处理与融合原始图像数据在机载处理模块进行实时处理。步骤通常包括:

预处理:图像去噪、增强、数字稳像等。

目标检测与识别:轻量化AI算法对预处理后的视频流进行实时分析,框定并识别出预设目标(如车辆、人员、电力设备)。

多源信息融合:结合激光测距数据,为识别出的目标赋予精确的距离和三维坐标信息,完成从"看到"到"看清并定位"的跨越。

  1. 信息回传与决策支持处理结果(如目标类别、坐标、告警信息、关键视频流)通过图传链路实时回传至地面站,显示在交互界面上。基于这些精准信息,操作员可指挥无人机进行持续跟踪,或为其他决策(如调度、处置)提供直接依据。
相关推荐
Frankie_stand3 天前
无人机交付验收全流程指南:从判据锁定到签署闭环
无人机
Frankie_stand3 天前
工程工具链实战指南:从版本管理、构建打包到 CI 与日志分析的落地方法
ci/cd·无人机
飞Link5 天前
俯仰角速度是什么?从飞机抬头低头理解 Pitch Rate 与飞行控制
无人机
feasibility.9 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
QXWZ_IA9 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
Eyfcom10 天前
〖物联网终端实战 05〗无人机与无人车协同:最后一公里的空地一体化调度协议
无人机·物联网终端实战·快递软件
FPGA小迷弟14 天前
FPGA 与千兆以太网校验和:从原理到 Verilog 实现
嵌入式硬件·fpga开发·无人机·ai编程·fpga
亥时无人机管理系统16 天前
一网统飞低空管控平台源码 全域无人机集中管理系统功能与落地优势
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检
拓恒技术17 天前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机
QXWZ_IA18 天前
无人机自主巡检从半自动到全闭环的阶段划分与定位要求
人工智能·安全·无人机