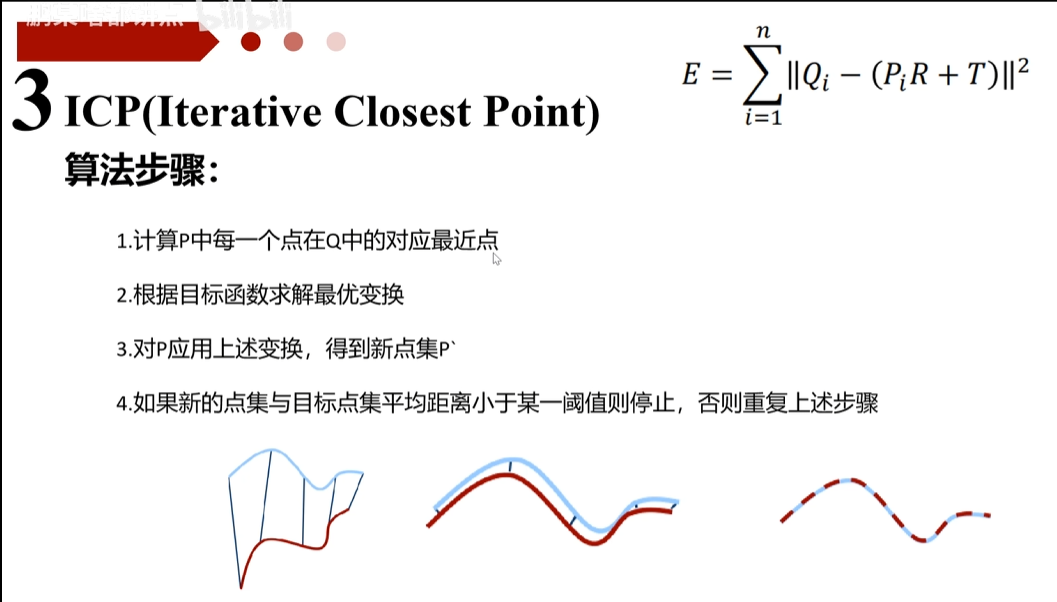
点集配准---迭代最近点算法ICP(Iterative Closest Point)

迭代最近点算法ICP(Iterative Closest Point)

一、算法流程:

在带匹配的目标点云P和源点云Q中,按照欧氏距离,找到对应的最邻近点pi∈目标点云P,qi∈目标点云Q。然后计算出最优匹配参数R和t,使得误差函数最小。误差函数为E(R,t)为:
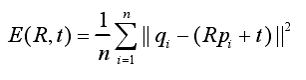
https://www.bilibili.com/video/BV1ri421Z7i7/?spm_id_from=333.337.search-card.all.click\&vd_source=fa2de999698ac3d60b845e474ef6d191

二、公式推导:

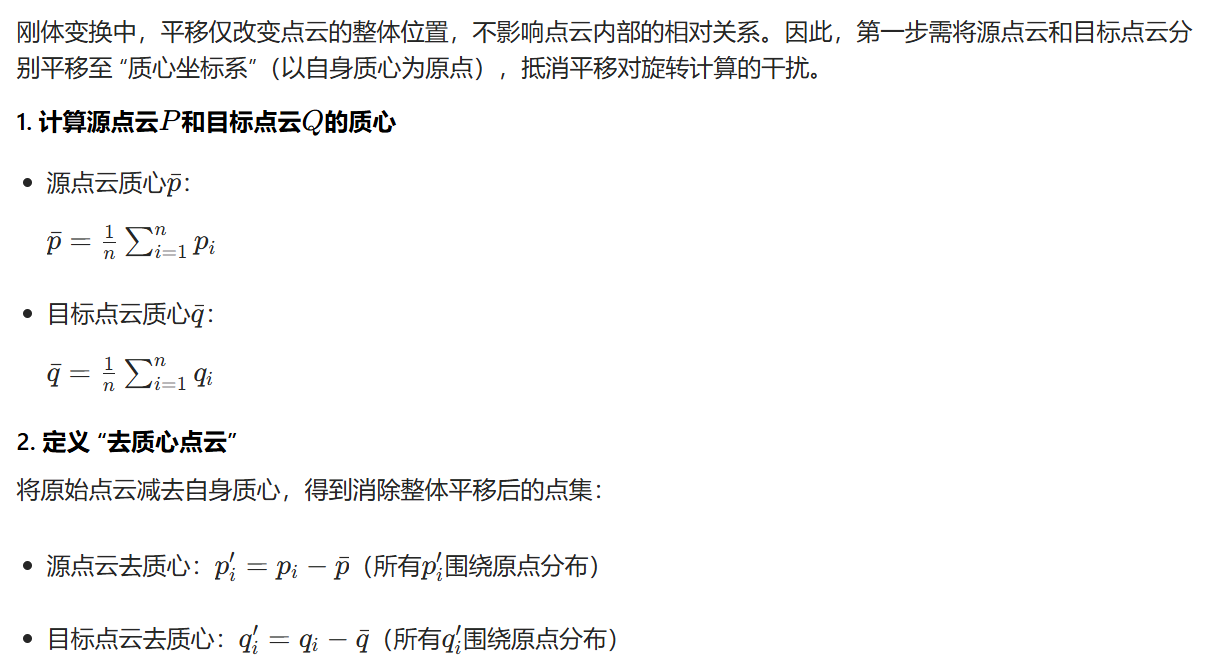
步骤 1:计算点云质心,消除平移干扰

将两个点集都以质心点为坐标原点。
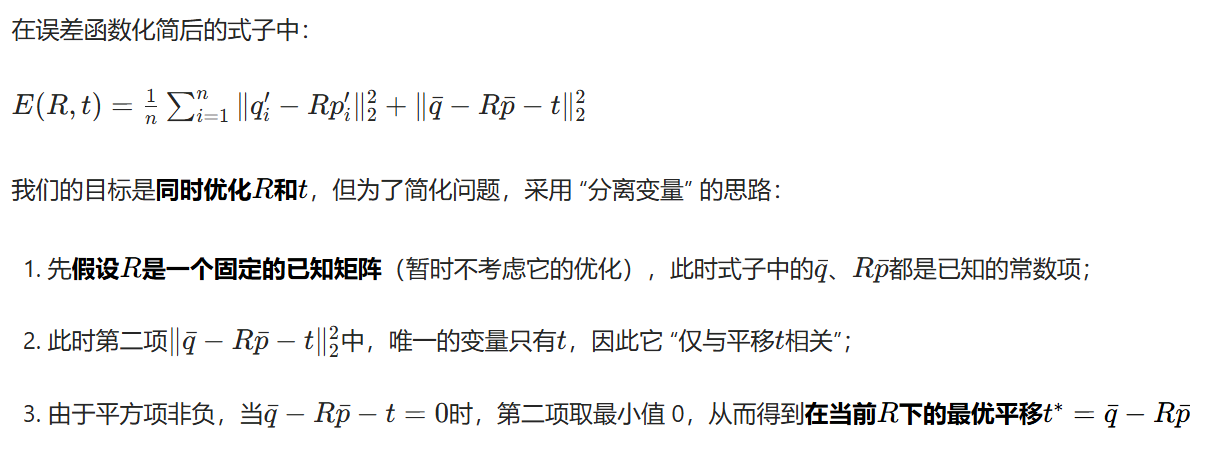
步骤 2:代入误差函数,分离旋转与平移
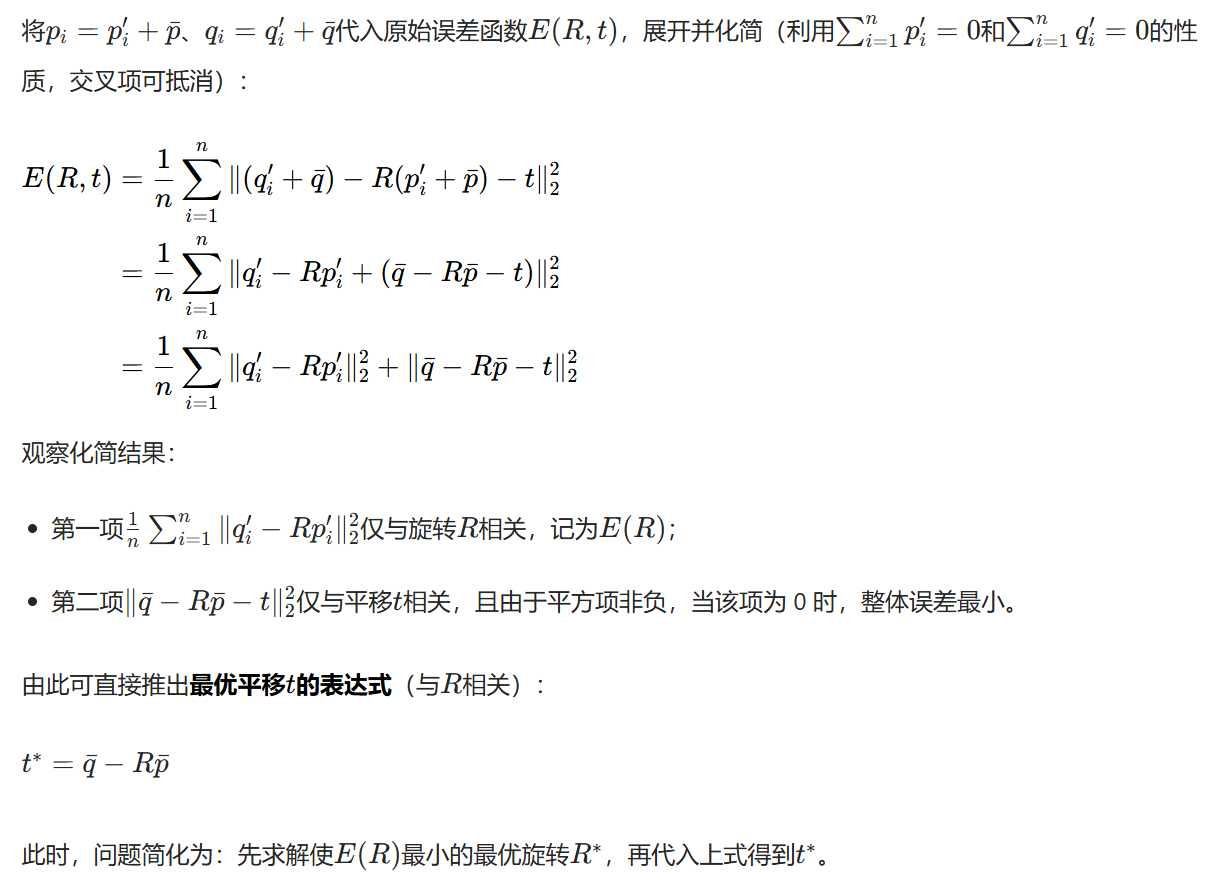
注意上图中第二项中仅与平移相关只是在第一项中确定R的情况下的得到的。是先固定旋转矩阵R,再单独分析平移t的最优解,所以在这个阶段,R被视为已知的 "常数",因此第二项只随t变化。 具体解释如下:
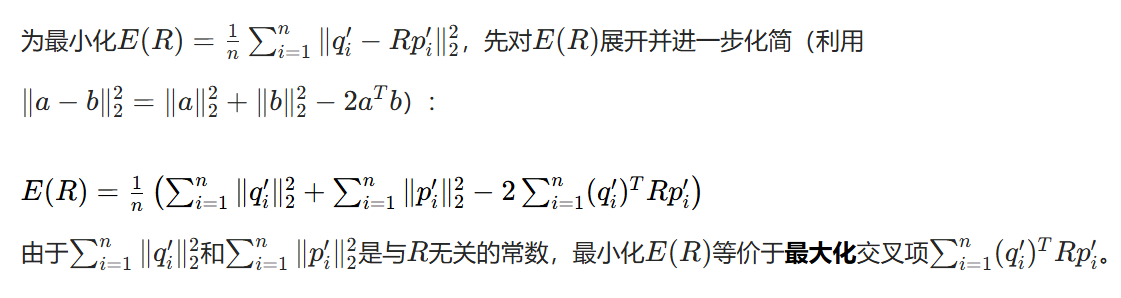
步骤 3:求解最优旋转矩阵R
现在需要求旋转矩阵R和平移矩阵T
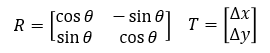
将其带入目标函数E(R)得到关于θ的函数
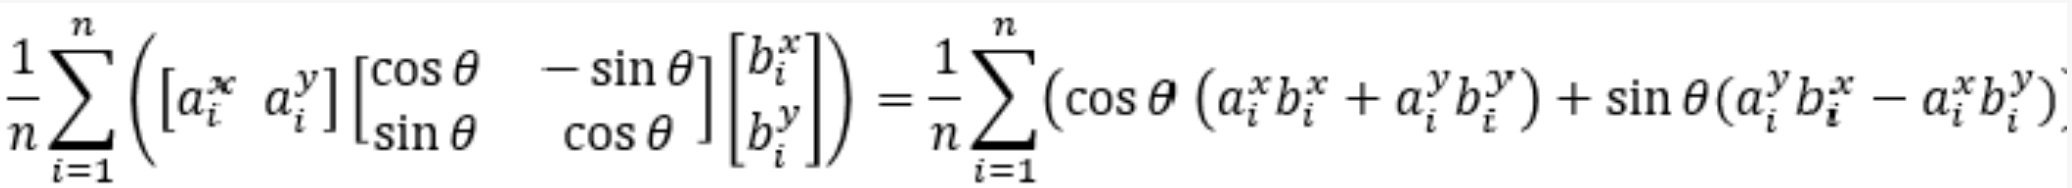
对θ求导,当θ等于0时有极大值。
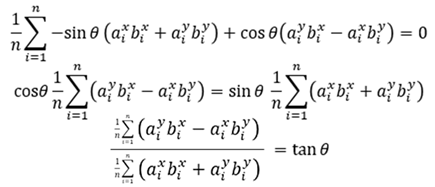
可以求出θ为如下表达式,ai,bi就是点集P和点集Q中的所有点,所以可以求出旋转矩阵的角度θ。
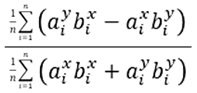
步骤 4:确定平移矩阵t*

由于在步骤二中已经得到平移矩阵的表达式,将求得的旋转矩阵R以及点云质心带入即可。
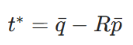
带入后公式为:Amean和Bmean就是点云质心
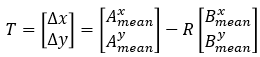
https://blog.csdn.net/qq_32618327/article/details/113997681

https://www.doubao.com/chat/32180146044744450

三、优化思路:

1.通过欧氏距离找到的两个点云之间距离最近的点对,实际情况中不一定是真实对应的,这种情况就会拉高计算出的点云之间的距离。可以通过赋予不同的权重来优化。

相关推荐
罗西的思考15 小时前
【Agentic RL】Dressage Staleness 控制深度分析
人工智能·算法·机器学习
quaer15 小时前
弗洛伊德算法--判圈法寻找环的入口O(n) O(1)
数据结构·算法
高晶16 小时前
无乘法器实现LC二阶滤波器:基于移位运算的快速算法与四种精度推导
算法·设计模式·程序员
ysbfsy16 小时前
大数计算思路
算法
高晶16 小时前
主从自动分配算法:平均值乘以设备数一半的选举基准值解析
算法·设计模式·程序员
学电子她就能回来吗17 小时前
LeetCode Hot 100|普通数组专题学习笔记(零基础版)
笔记·算法·leetcode
用户老李17 小时前
反向传播计算梯度举例
算法
niyongsheng17 小时前
多智能体连续时间内路径规划:AA-SIPP(m) 的 Rust 实现与算法
算法·rust·机器人
302wanger18 小时前
DeepSeek-V4.1-Flash-1017 免费用到1024,速来
算法
lisw0518 小时前
微分与积分的本质区别解析
算法·数学建模·极限编程