姿态控制的运行方式
姿态控制系统本质上是一个高速闭环控制系统,其运行遵循"感知-决策-执行"的循环,具体流程如下:
1. 姿态感知与解算
传感器融合:系统通过惯性测量单元(IMU) 实时获取无人机的三轴角速度与加速度数据。这些原始数据会与全球导航卫星系统(GNSS,如GPS/北斗) 的位置信息、磁力计的航向信息以及气压计的高度信息等进行融合。
姿态解算:飞控计算机利用扩展卡尔曼滤波(EKF) 等算法对融合后的数据进行处理,估算出无人机当前精确的俯仰角(Pitch)、横滚角(Roll)和偏航角(Yaw)。
2. 控制律计算
将解算出的当前姿态角与期望的目标姿态角进行比较,得到姿态误差。
控制器根据误差,运用特定的控制算法(见下表)计算出为消除误差所需的力矩指令。这一过程需要处理系统的强耦合性和非线性。
3. 控制分配与执行
控制分配器将计算出的力矩指令,按照无人机的动力布局模型(如四旋翼的X型或十字型),分解为各个电机/舵面的具体转速或偏转角指令。
电调根据指令驱动无刷电机快速响应,通过改变各旋翼的升力差来产生纠正力矩,最终调整无人机姿态。
核心技术难点解析
姿态控制系统的设计面临一系列挑战,主要难点如下:
1. 模型不确定性与强耦合非线性
难点:无人机,特别是多旋翼和倾转旋翼构型,其动力学模型存在非线性、耦合性强以及模型参数不精确(如转动惯量测量误差)等问题。
影响:基于精确线性模型的传统控制方法(如PID)性能受限,在复杂机动或大姿态角飞行时容易控制品质下降甚至失稳。
2. 外部扰动与不确定性
难点:飞行中持续存在的风扰(尤其是阵风和紊流)、执行机构(电机、舵机)的效率变化、以及载荷变化等,都是难以精确建模的外部干扰。
影响:这些扰动会直接作用于机体,导致姿态偏离,要求控制器具备强大的抗干扰能力和鲁棒性。
3. 执行器故障与安全约束
难点:在实际任务中,可能出现电机部分失效、桨叶损坏等执行器故障。同时,无人机姿态角、角速度等状态必须被限制在安全范围内,以避免失速或结构损坏。
影响:需要控制系统具备故障诊断与容错控制能力,以及在满足状态约束的前提下进行优化的能力。
主流控制算法与发展趋势
为应对上述难点,各类先进控制算法被不断研究和应用。下表对比了几种主流方案:
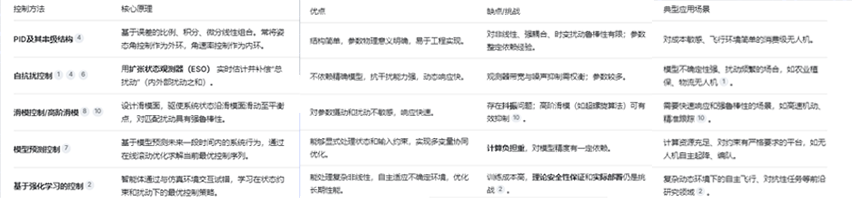
当前发展趋势聚焦于融合多种算法优势,例如:
"观测器+控制器"的复合框架:如采用自适应ESO估计故障与扰动,再结合滑模或反步法进行容错控制,已成为提升系统鲁棒性的主流方案。
智能控制与传统控制的结合:利用神经网络、强化学习来在线优化传统控制器(如PID、ADRC)的参数,以适应时变环境和未知动态。