无人机飞行速度控制模块是一个涉及感知、决策、执行多个层级的闭环控制系统。其核心在于根据飞行任务和环境变化,精确、稳定地调节飞行速度。
关键技术深入解析
1.核心控制算法
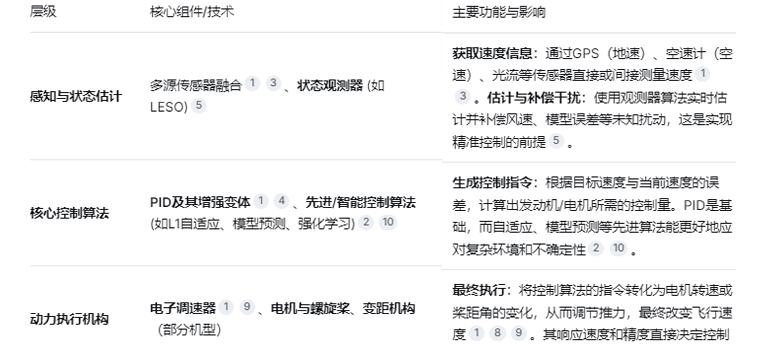
经典PID与增强设计:比例-积分-微分控制器因其结构简单、鲁棒性强而被广泛使用。为提升性能,常采用串级PID(外环速度、内环转速/电流)或结合模糊逻辑、粒子群优化等算法进行参数自整定。
先进控制算法:在模型不确定性和外部干扰(如阵风)显著时,以下算法表现更优:
自适应控制(如L1自适应):能在线实时调整控制器参数以应对变化,在小型无人直升机速度控制中已显示出优于传统PI控制器的跟踪和抗扰能力。
模型预测控制:结合轨迹预测进行滚动优化,能显式处理执行器约束,在实现高速机动或避障(如MAVRL算法)时非常有效。
自抗扰控制:通过线性扩张状态观测器(LESO)将系统内外部扰动统一估计并补偿,显著提升系统的抗干扰能力和控制精度。
2.感知与状态估计
精确的速度控制始于对当前飞行状态的准确获取。
多传感器融合:单一传感器有局限。通常融合GPS(地速)、空速计(对固定翼至关重要)、光流传感器(无GPS环境下的速度估计)以及惯性测量单元数据,通过卡尔曼滤波等算法得出最优估计值。
干扰观测与估计:高级控制算法(如自抗扰控制中的LESO)的核心功能之一是实时估计并补偿"总和扰动",这包括风力突变、飞机模型不精确等,从而将复杂系统简化为标准型进行控制。
3.动力执行与优化
电子调速器:作为电机的直接驱动器,其响应速度和控制精度至关重要。高性能电调采用先进算法(如FOC-磁场定向控制)并针对特殊环境(如高原空气稀薄)优化PWM驱动策略,以发挥电机最大效率。
变距与恒速控制:对于某些专业级或大型无人机,通过改变螺旋桨桨距(变距)来调节推力,同时配合油门保持发动机转速恒定,能实现更高效、更快速的动力响应。
如何选择与应用
技术选型高度依赖于你的具体无人机类型和应用场景:
消费级多旋翼(航拍、娱乐):通常采用优化后的串级PID算法,融合GPS和IMU数据,已能满足大部分平稳飞行和低速避障需求。重点是保证控制的稳定性和平滑性。
工业级固定翼/垂直起降(测绘、物流):空速计是必备传感器。控制算法上,PID结合前馈补偿或自抗扰控制能有效应对巡航时的风扰。长航时任务还需将能量管理纳入速度规划。
高速/高机动应用(竞速、侦察) 或复杂动态环境(密集避障):应考虑模型预测控制或L1自适应控制。在无人机编队中,除了自身速度控制,还需基于一致性理论设计协同速度估计与跟踪算法。
前沿趋势
速度控制技术正朝着更智能、更自主的方向演进:
与智能避障深度融合:例如MAVRL框架,让无人机能根据环境复杂度(开阔地或障碍区)动态自适应地调整飞行速度,在安全与效率间取得最优平衡。
基于强化学习的控制:让无人机通过与仿真环境的大量交互,自主学习出在复杂条件下(如强湍流、部分失效)的速度控制策略,具备极强的自适应能力。