自动驾驶中的传感器技术88——Sensor Fusion(11)

本文看图说话,对相关问题进行说明

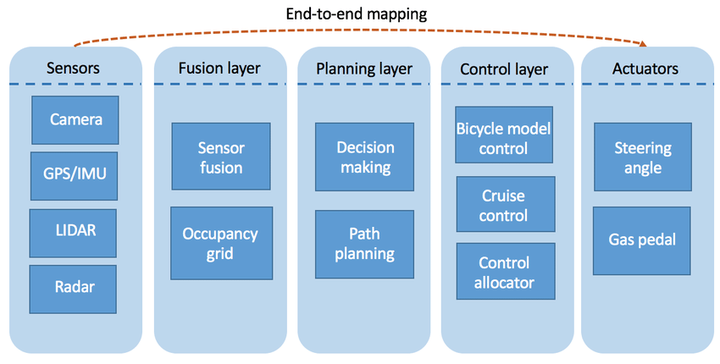
下图为传统的规格模型工作流,端到端模型是传感器层直接到执行层。
添加图片注释,不超过 140 字(可选)

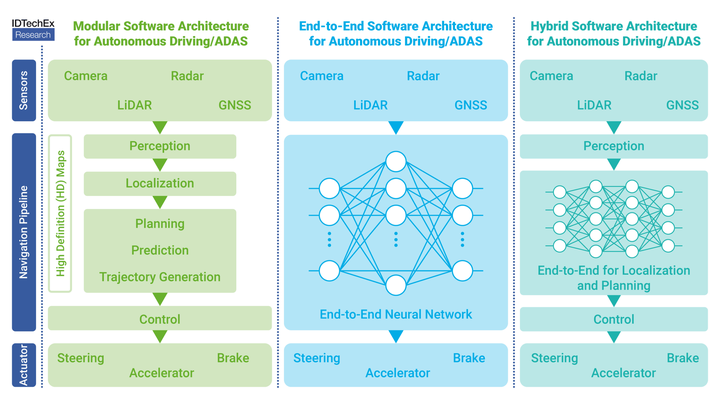
下图为规则模型 vs 端到端模型 vs 混淆模型
添加图片注释,不超过 140 字(可选)

https://www.edge-ai-vision.com/2025/07/is-end-to-end-the-endgame-for-level-4-autonomy/

下图为感知端到端 到 模块化端到端 到 一段式端到端
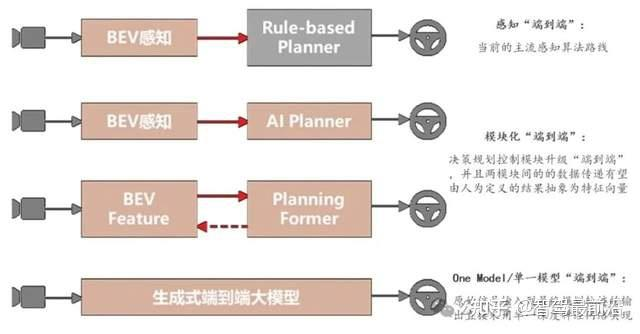
添加图片注释,不超过 140 字(可选)

端到端在自动驾驶中起到什么作用?

2024城市NOA产研报告发布:谁是第三方智驾供应商之首? - 车东西

雪岭 · 20个重点"端到端"玩家------1.7万字方案简介(2/2)

整体融合框架

下图为目标级融合框架
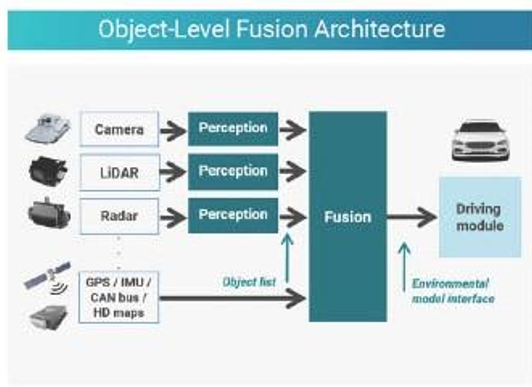
添加图片注释,不超过 140 字(可选)

下图为前融合框架
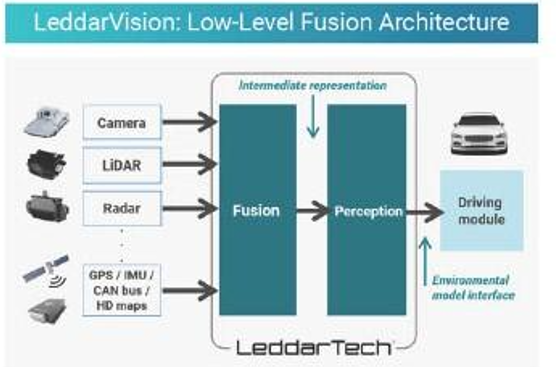
添加图片注释,不超过 140 字(可选)

https://www.linkedin.com/pulse/object-level-sensor-fusion-vs-raw-data-adas-prateek-chawda-k4rjf/

https://www.researchgate.net/publication/221787813_Multisensor_Data_Fusion_Strategies_for_Advanced_Driver_Assistance_Systems

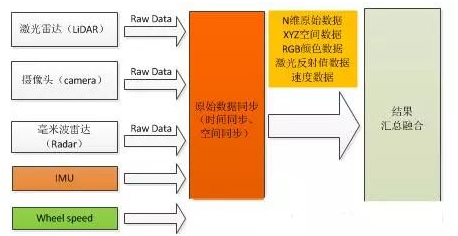
下图为raw data 级融合框架

添加图片注释,不超过 140 字(可选)

多传感器融合(三) - 吴建明wujianming - 博客园

下图为GNSS IMU融合框架
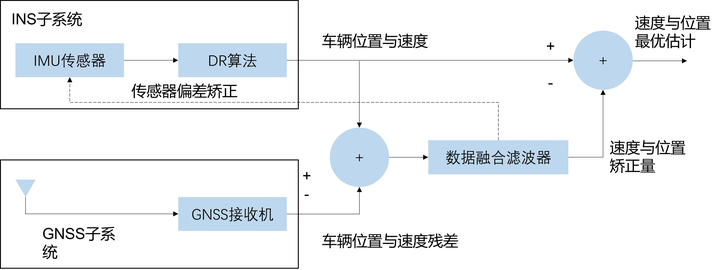
添加图片注释,不超过 140 字(可选)
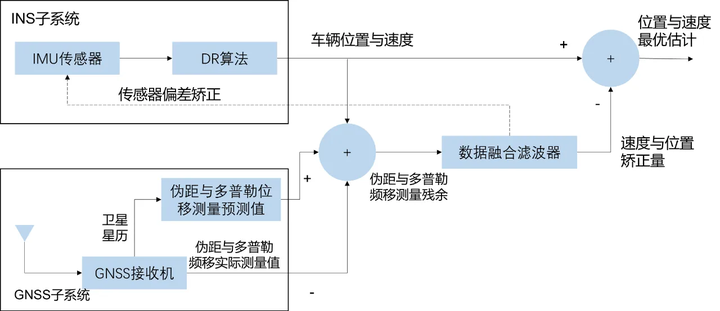
添加图片注释,不超过 140 字(可选)
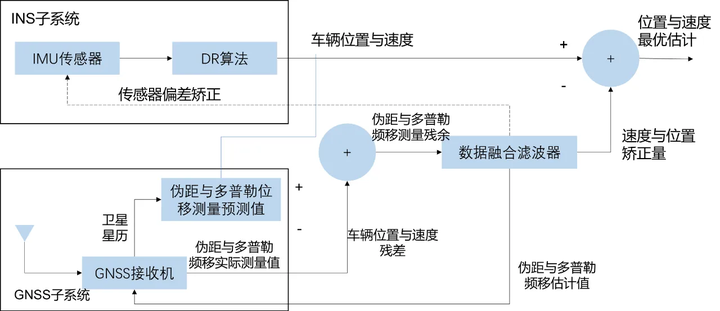
添加图片注释,不超过 140 字(可选)

https://www.42how.com/article/7358

下图为GNSS算法流程
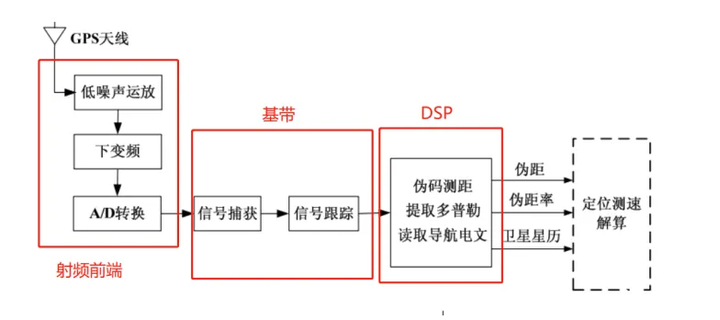
添加图片注释,不超过 140 字(可选)

下图为多源融合导航流程
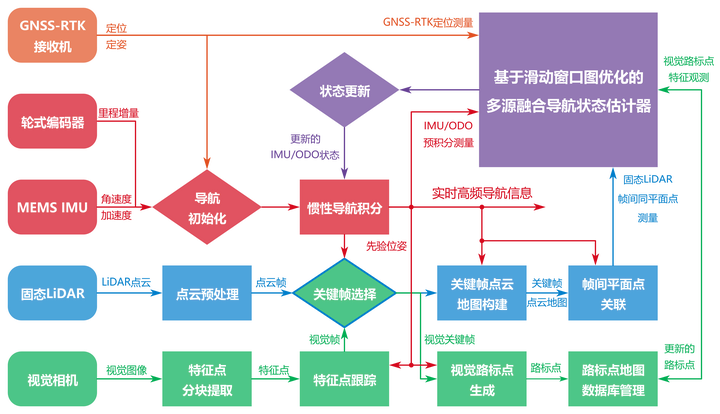
添加图片注释,不超过 140 字(可选)

下图为GNSS波形产生流程
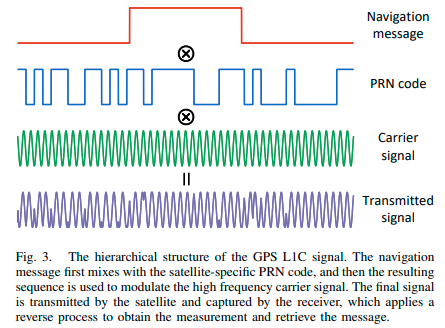
添加图片注释,不超过 140 字(可选)

https://sxij.xyz/posts/gvins/

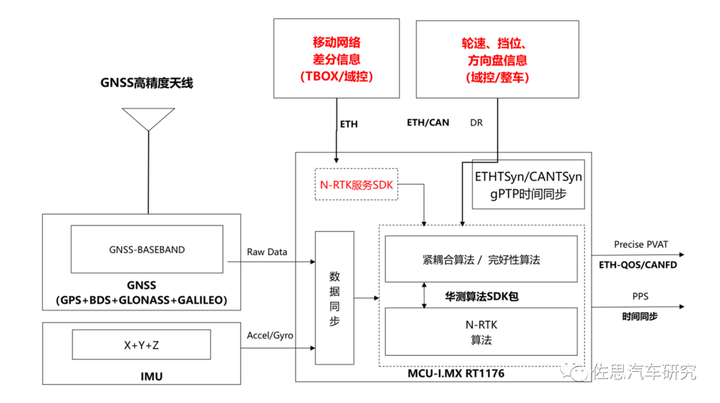
下图为GNSS+IMU+RTK

添加图片注释,不超过 140 字(可选)

无人驾驶的关键:高精度定位盒子P-Box - 与非网

相关推荐
@追求卓越7 分钟前
深度学习记录
人工智能·深度学习
武子康1 小时前
H3-World 为何在加载 LoRA 前,先检查导入的代码?
人工智能·深度学习·算法
装不满的克莱因瓶1 小时前
【SpringAI Alibaba】ReactAgent结构化输出OutputType与OutputSchema实战
java·人工智能·ai·springai·springaialibaba
楚山之石1 小时前
【Radiology】影像组学的标准化与可重复性:IBSI 卷积滤波器共识及其未能覆盖的环节
人工智能·学习·机器学习·mri
东姬AI1 小时前
挖出948个内核漏洞、自动写补丁:GPT-6 Cyber把AI推进“实战岗“,内容行业还卡在哪一关?
人工智能·网络安全·openai·gpt-6
用户2991422196802 小时前
GitHub 热榜项目:日榜(2026-11-10)
人工智能·开源·github
用户2991422196802 小时前
AI 日报(2026年11月10日)
人工智能
QXWZ_IA2 小时前
定位数据怎么推给 IoT 平台?消息协议选型与接入准备
网络·人工智能·物联网·安全
java_logo2 小时前
Docker 部署 ReMe:轻松搭建 AI Agent 记忆管理平台
人工智能·docker·容器·ai agent·轩辕镜像·reme·agentscope-ai
硅谷秋水2 小时前
从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架
人工智能·机器学习·语言模型·机器人