基于反馈线性化控制的双连杆机器人平面运动控制simulink建模与仿真

目录

1.课题概述

2.系统仿真结果

3.核心程序或模型

4.系统原理简介

4.1双连杆机器人平面运动的动力学原理

[4.2 反馈线性化控制](#4.2 反馈线性化控制)

5.完整工程文件


1.课题概述

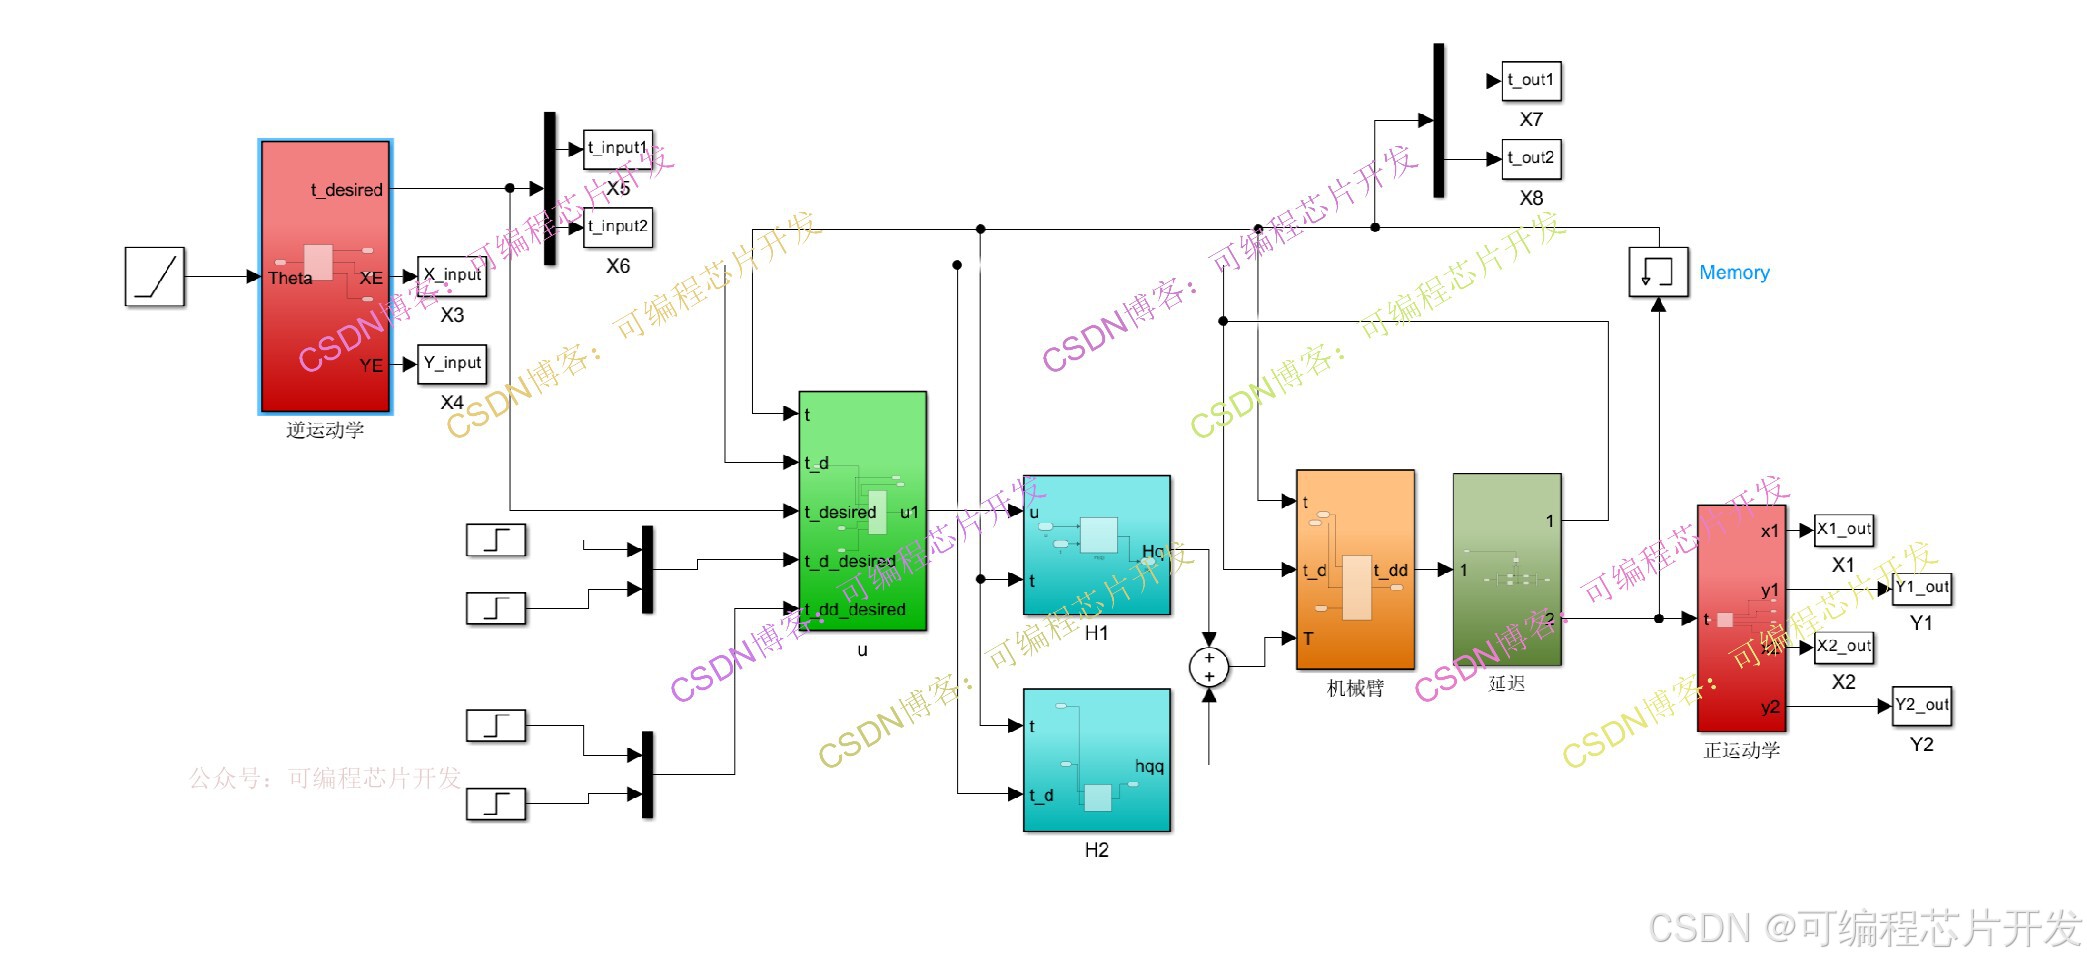
反馈线性化是一种非线性控制方法,核心思想是通过状态反馈和坐标变换,将非线性系统的动力学模型转化为完全可控的线性系统,再设计线性控制器实现高精度轨迹跟踪。本文研究了双连杆机器人基于反馈线性化的轨迹跟踪控制方法。通过非线性状态反馈和坐标变换,将系统动力学转化为完全可控的线性系统,并设计PD控制器实现高精度跟踪。该方法消除了惯性耦合、科氏力和重力影响,但控制效果依赖模型参数精度。研究包含动力学原理分析、控制算法设计及simulink仿真验证。

2.系统仿真结果
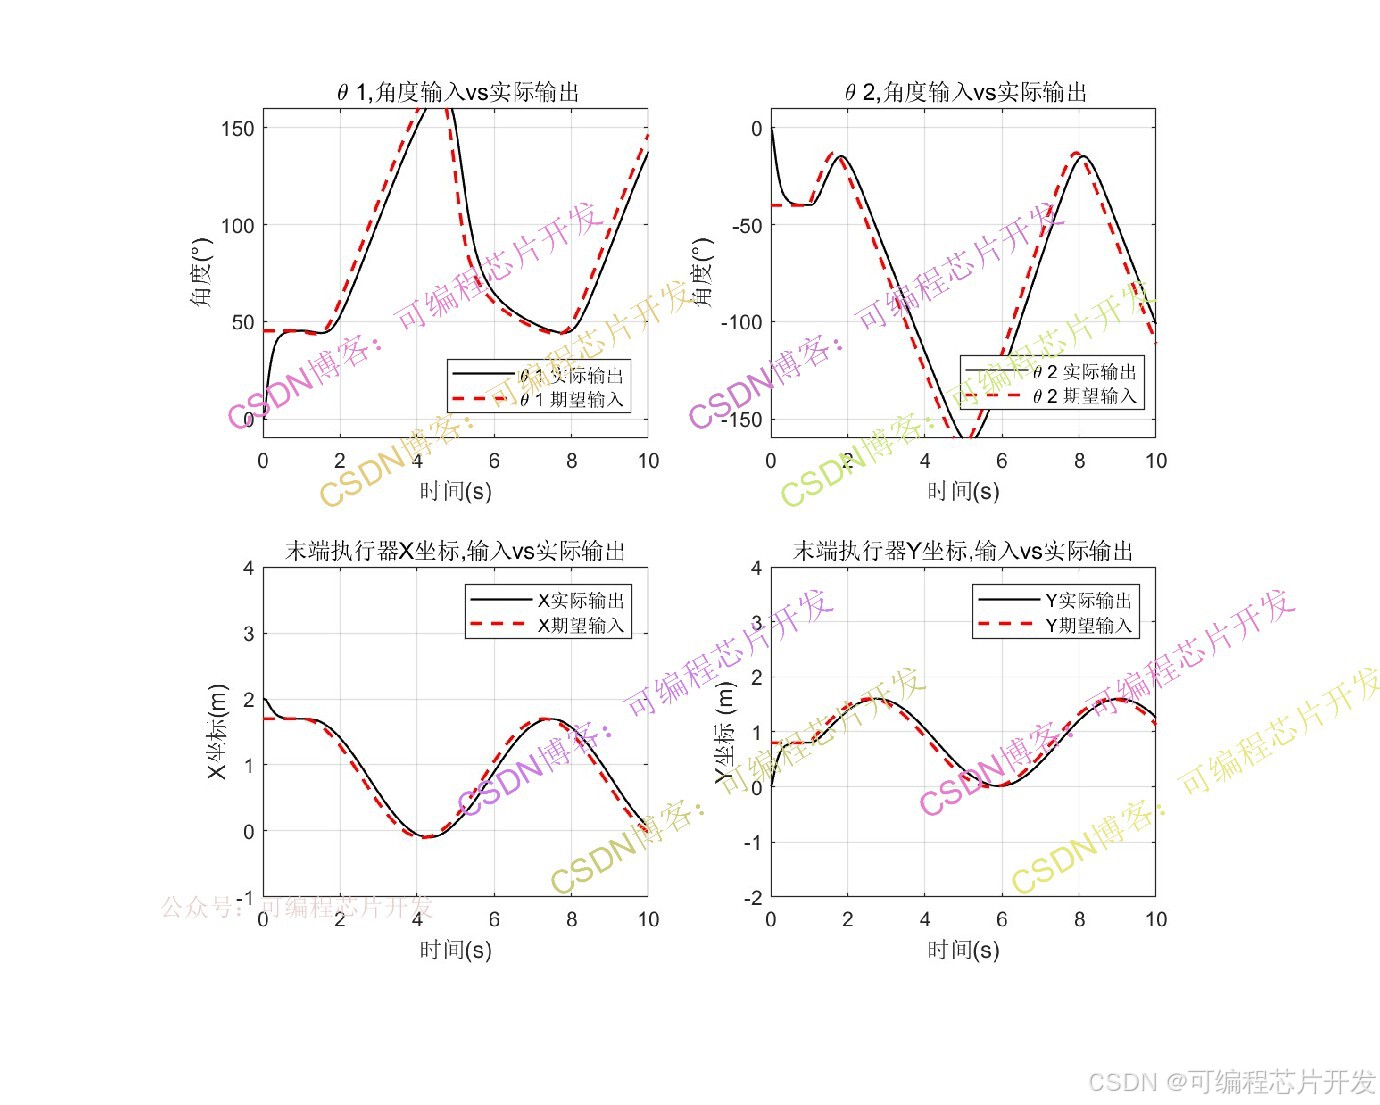
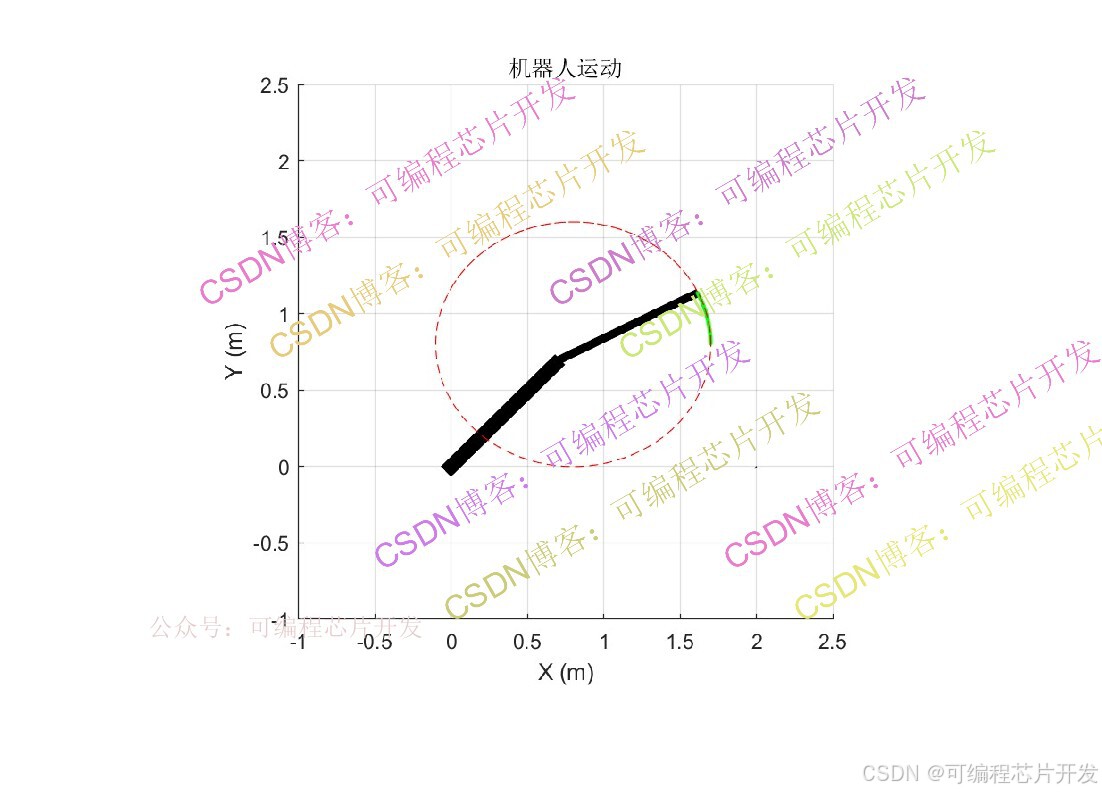
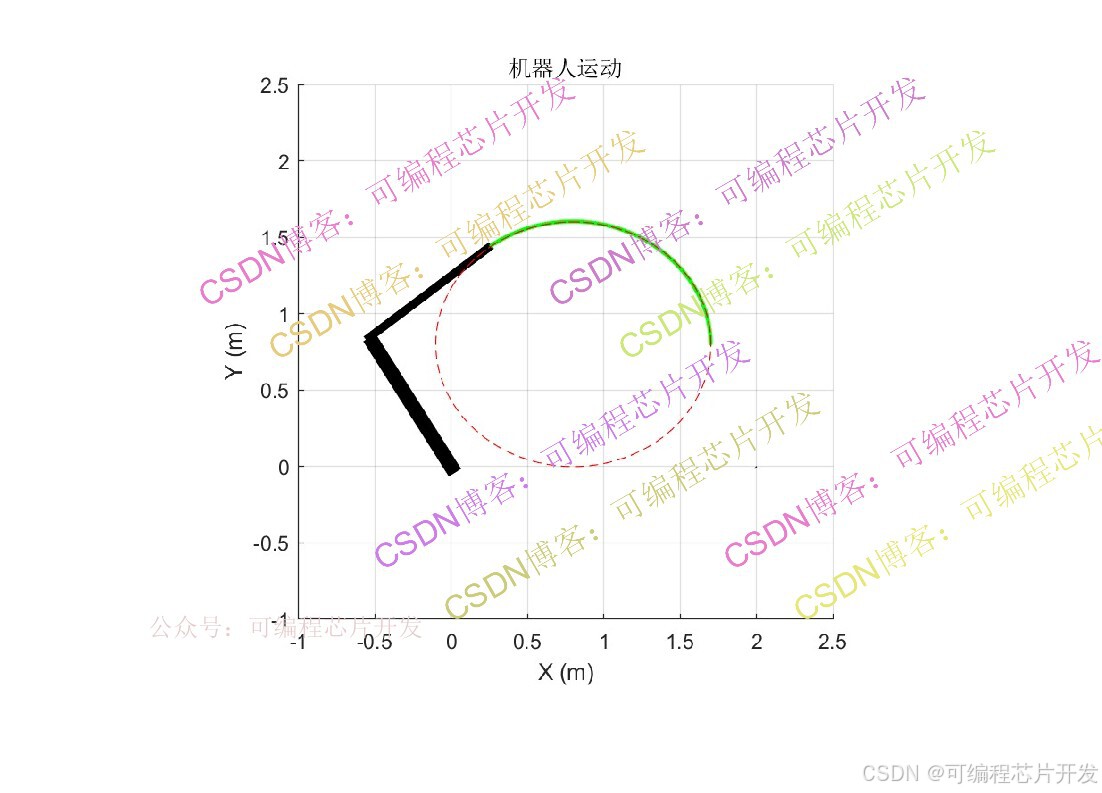
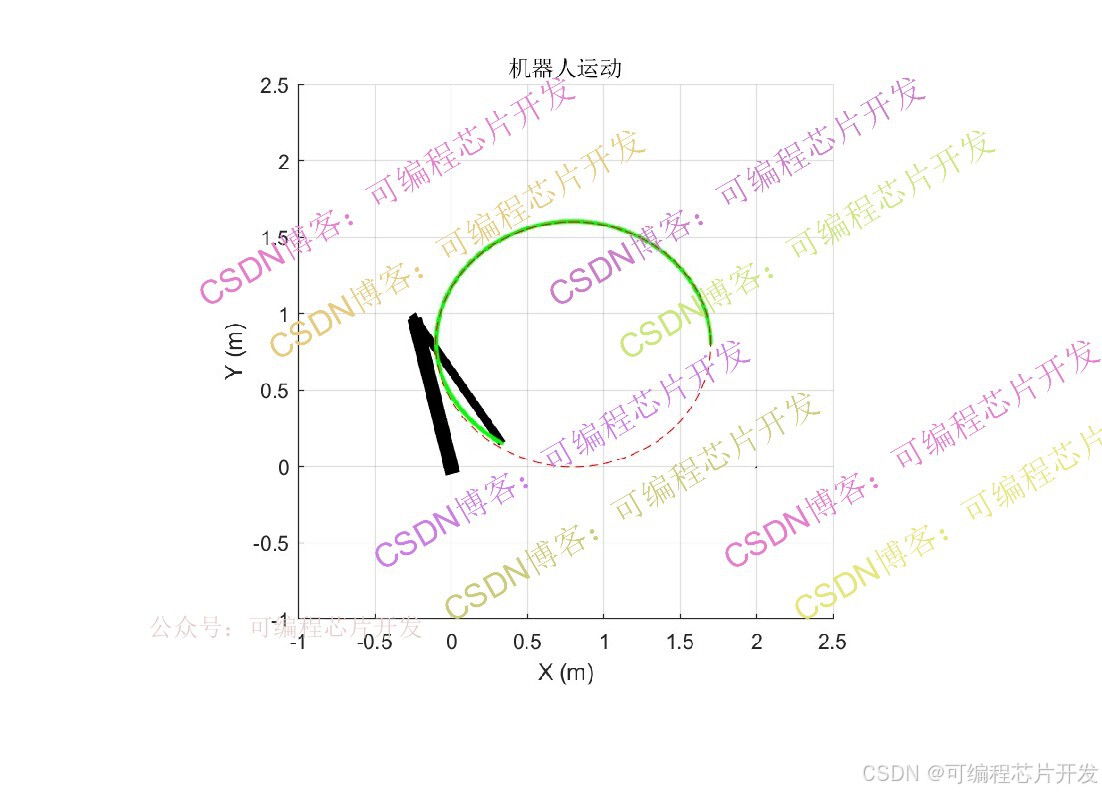
3.核心程序或模型

版本:Matlab2024b
138

4.系统原理简介

4.1双连杆机器人平面运动的动力学原理

设双连杆机器人为旋转关节型,连杆1长度l1、质量m1,连杆2长度l2、质量m2;关节角分别为θ1,θ2,关节角速度θ˙1, θ˙2,关节角加速度θ¨1, θ¨2;关节输入力矩为τ1,τ2。末端执行器的平面坐标(x,y)与关节角的正运动学关系为:
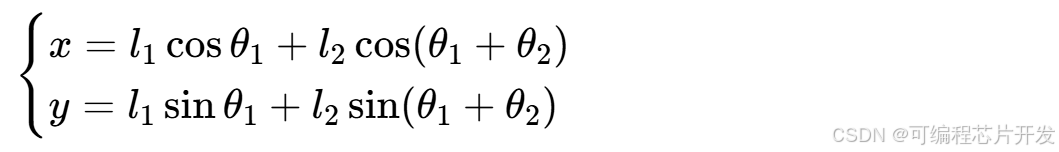
4.2 反馈线性化控制

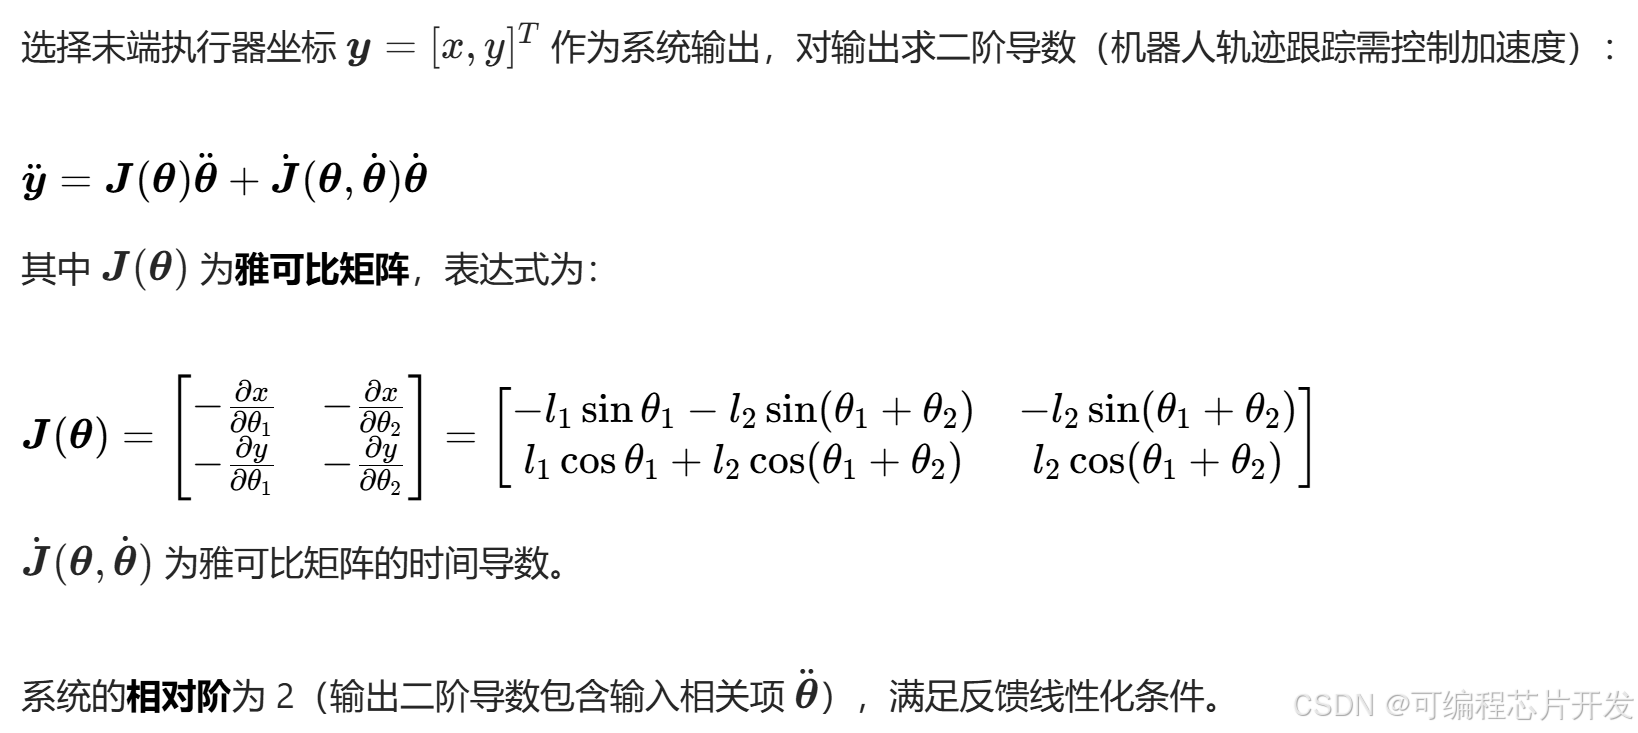
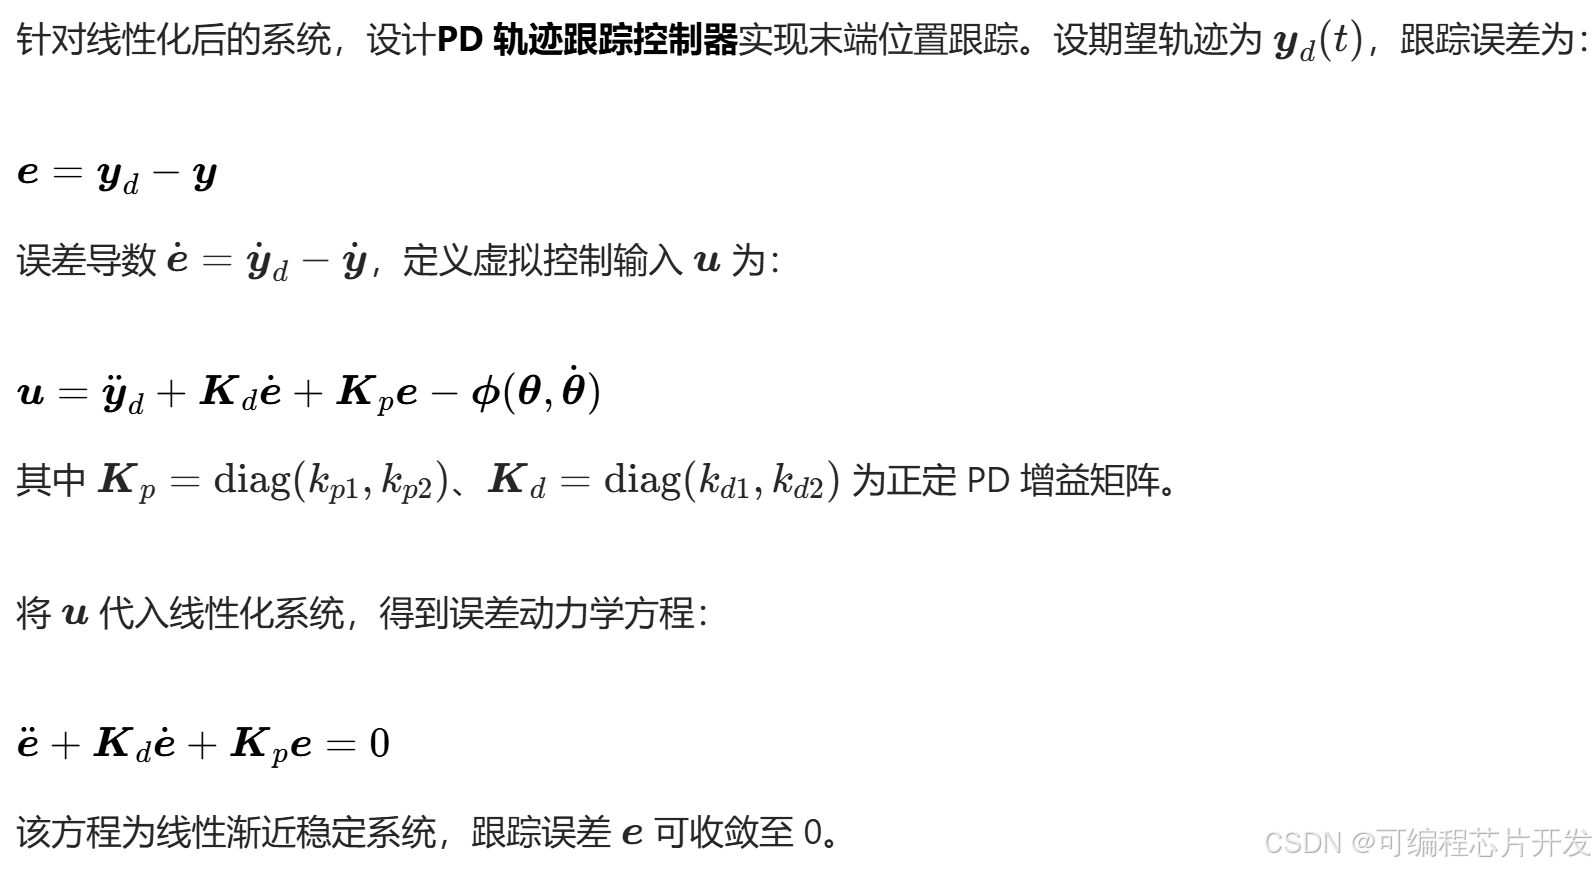
反馈线性化分为关节空间反馈线性化和操作空间反馈线性化,此处以操作空间轨迹跟踪为例,实现末端执行器的位置控制。

定义输出变量与相对阶
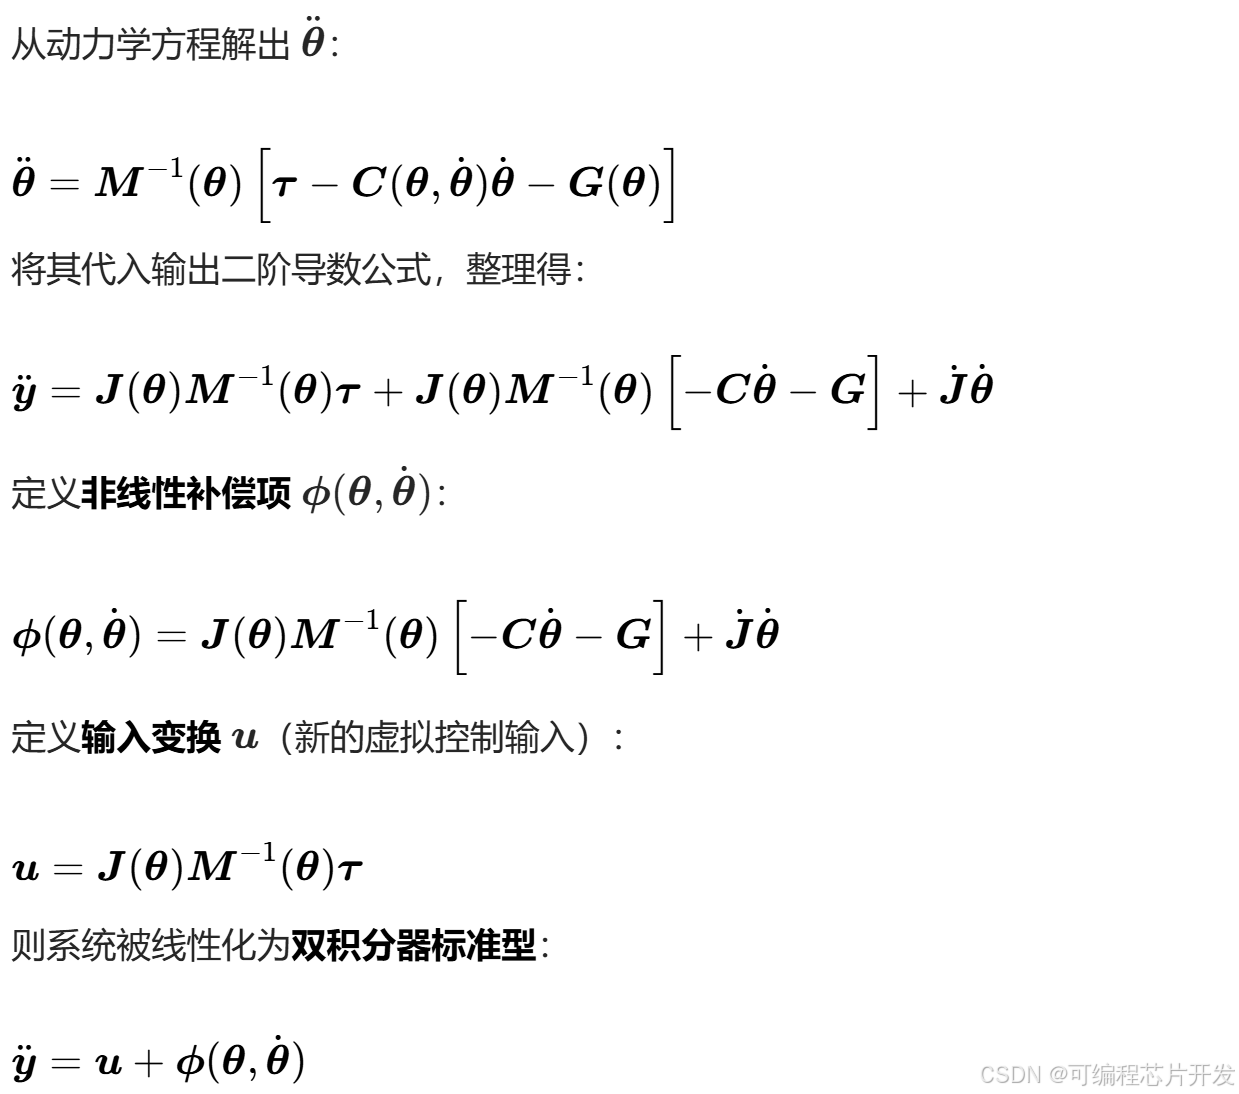
动力学模型的反馈线性化变换
线性控制器设计
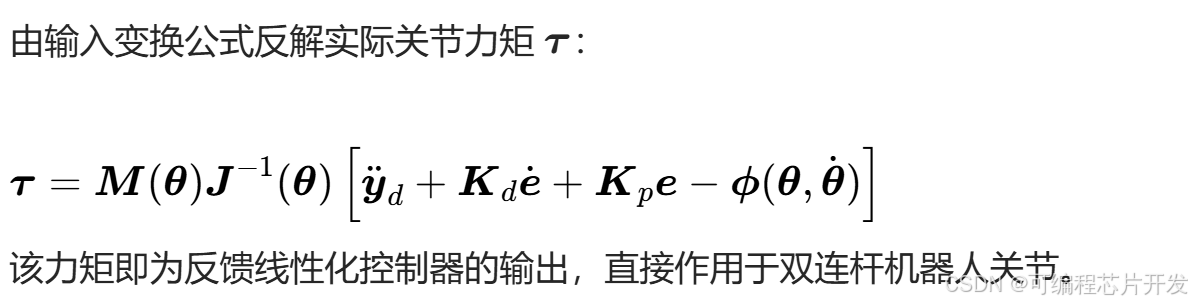
计算实际关节控制力矩
控制方法的特点

完全线性化:通过非线性补偿消除了惯性耦合、科氏力和重力的影响,系统转化为线性系统。

高精度跟踪:PD控制器可保证轨迹跟踪误差渐近收敛,适用于高精度运动控制场景。

依赖模型精度:控制效果取决于动力学模型参数(质量、长度)的准确性,参数摄动会降低控制性能,实际应用中需结合自适应算法补偿参数误差。

5.完整工程文件

v v

关注后,GZH回复关键词: a20

相关推荐
GlobalInfo11 小时前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据·人工智能·数码相机·microsoft·机器人
m0_7196408712 小时前
2026年高校科研机构轮式双臂机器人二次开发平台搭建测评指南
经验分享·机器人
ZEB110613 小时前
首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
安全·机器人·消防
tianxuanjg20 小时前
无人机科研轻量化结构件采购指南|高校实验室选型避坑:轻量化与结构强度如何兼顾
人工智能·经验分享·机器人·无人机·制造
海盗12341 天前
微软技术日报 2026-11-02:开发者环境服务退役、Defender 清点本地 AI 代理
人工智能·microsoft·机器人·人工智能aigc
m0_719640871 天前
2026年高校科研用轮式双臂机器人二次开发平台怎么部署搭建
经验分享·机器人
品牌常新1 天前
室外巡检机器人推荐:园区与厂区怎么选
数据库·人工智能·机器人
Bode_20021 天前
机器人自动化装配线 SPC 控制图工程实战案例与计算报告
机器人·智能制造
倍利福猎头公司官方账号2 天前
大企业HR如何向猎头公司清晰传达AI岗位的技术需求?
人工智能·算法·机器人·求职招聘·业界资讯
由你创机器人2 天前
工业具身智能机器人:感知到执行全链路软硬件搭配与长效运营思路
机器人·全栈开发·具身机器人·机器人定制