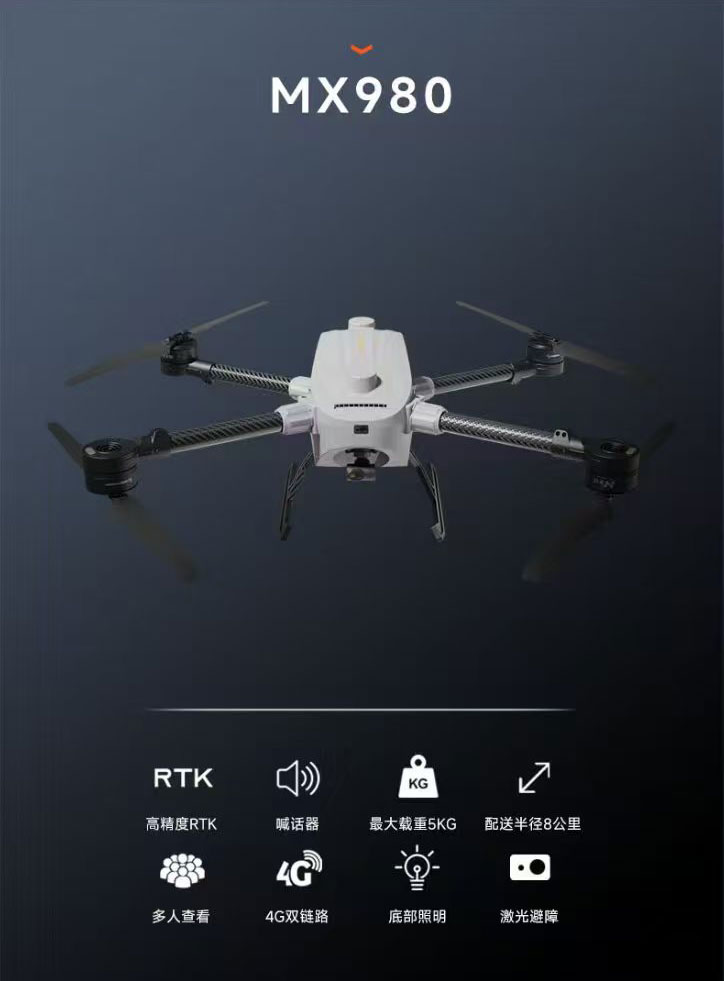
核心组成部分
1.无刷电机
类型:现代多旋翼无人机几乎全部使用外转子无刷电机。它具有扭矩大、转速高、效率高、寿命长的优点。
关键参数 - KV值:
表示每伏特电压下电机空载的转速(RPM/V)。例如,1000KV电机在10V电压下空转转速约为10000 RPM。
低KV值(如300-800KV):搭配大尺寸螺旋桨,用于需要大扭矩、高拉力的机型,如载重无人机、穿越机(搭配大桨叶)。
高KV值(如1500-3000+ KV):搭配小尺寸螺旋桨,用于追求高转速、高速度的机型,如小型穿越机、竞速无人机。
尺寸标号:通常以4位数表示,如2207。
前两位(22):定子外壳的直径(单位:毫米)。
后两位(07):定子线圈的高度(单位:毫米)。
一般来说,尺寸越大,功率和扭矩潜力越大。
2.电子调速器
作用:接收飞控发出的油门信号,并将其转换为三相交流电,以精确控制电机的转速和方向。
关键参数:
持续电流/峰值电流:如"30A持续/40A峰值"。必须与电机的最大电流需求匹配并留有余量。
协议:决定电调与飞控的通信效率和平滑度。常见协议有(从旧到新):PWM -> Oneshot125 -> DShot (DShot150, DShot300, DShot600等)。DShot 是现代数字协议的主流。
固件:BLHeli_S, BLHeli_32, KISS等。BLHeli_32功能更强大,支持双向DShot等高级功能。
3.螺旋桨
作用:将电机的旋转动力转化为升力或推力。
标号:如5×3(两叶桨)。
第一个数字(5):桨叶直径(单位:英寸)。
第二个数字(3):桨距(单位:英寸),即桨旋转一周理论上前进的距离。
叶数:两叶、三叶、四叶等。叶数越多,同转速下拉力越大,但阻力也越大,效率可能降低。三叶/四叶桨常用于穿越机,以获得更好的抓地力和机动性。
电机模块如何工作?
1.飞控计算出需要调整某个电机转速以保持姿态或执行指令。
2.飞控通过电调协议(如DShot)向对应的电调发送信号。
3.电调根据信号,调整输送给电机的三相电流大小和频率。
4.电机的转子开始加速或减速旋转。
5.螺旋桨随电机转动,产生推力变化,最终实现无人机的飞行控制。
常见问题与维护
发热严重:可能是电机与螺旋桨不匹配(负载过大)、电调 PWM 频率设置不当、或电机本身损坏。
电机启动异响/抖动:可能是电调固件设置问题(如进角)、电机有一相接触不良、或飞控参数需要校准。
维护:
定期清理电机轴和轴承处的灰尘、草屑。
检查电机座螺丝是否紧固。
撞击后检查电机轴是否弯曲,转动是否顺滑。
确保电机线焊接牢固,无虚焊。