RDA_planner 部署与实现
本次松灵玩转系列来到了论文复现的一课,本节我们将复现IEEE论文《RDA: An accelerated collision free motion planner for autonomous navigation in cluttered environments》中的RDA Planner项目,手把手教你快速复现该论文中的RDA路径规划算法,实现自主导航在复杂环境中的高效避障。
摘要
RDA Planner 是一种高性能、基于优化的模型预测控制 (MPC) 运动规划器,专为在复杂拥挤环境中的自主导航而设计。利用乘子交替方向法 (ADMM),RDA 将复杂的优化问题分解为多个简单的子问题。本项目基于香港大学、南方科技大学、澳门大学、中国科学院深圳先进技术研究院、香港科技大学(广州)的研究人员 提出基于松灵Limo模拟器开发的自主导航项目RDA_ROS开源开发,相关论文发表于IEEE Robotics and Automation Letters和IEEE Transactions on Mechantronics。
RDA planner: https://github.com/hanruihua/RDA-planner
RDA_ROS: https://github.com/hanruihua/rda_ros
DEMO
RDA_Planner
标签
limo、RDA_planner、路径规划
相关链接
- 导航仓库 : https://github.com/agilexrobotics/Agilex-College
- 项目仓库 : https://github.com/agilexrobotics/limo/RDA_planner.git
- 了解更多/产品购买 :https://global.agilex.ai
使用环境
系统:ubuntu 20.04
ROS版本:noetic
python版本:python3.9
部署过程
1、下载安装conda
下载链接
根据系统空间大小选择下载Anaconda或者是Miniconda

下载完之后,输入以下命令安装
-
Miniconda:
bash Miniconda3-latest-Linux-x86_64.sh -
Anaconda:
bash Anaconda-latest-Linux-x86_64.sh
2、创建conda环境并激活
python
conda create -n rda python=3.9
conda activate rda
3、下载RDA_planner
python
mkdir -p ~/rda_ws/src
cd ~/rda_ws/src
git clone https://github.com/hanruihua/RDA_planner
cd RDA_planner
pip install -e .
4、下载仿真器
python
pip install ir-sim5、运行RDA_planner中的例子
python
cd RDA_planner/example/lidar_nav
python lidar_path_track_diff.py
运行之后和官方readme的效果相同
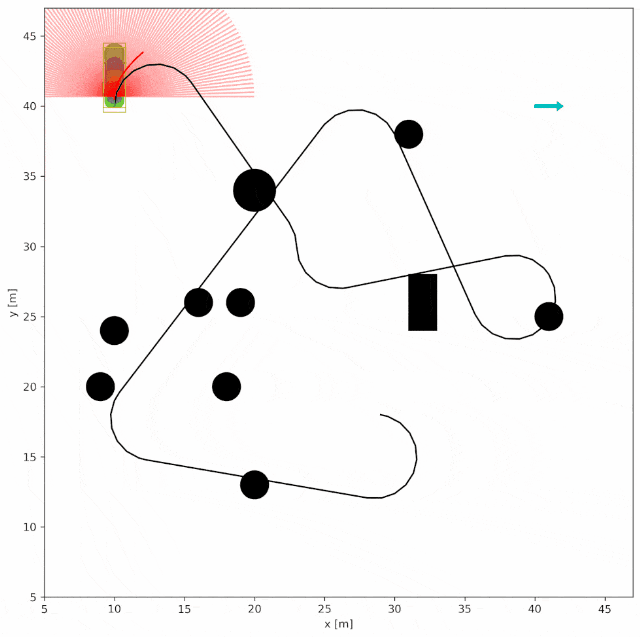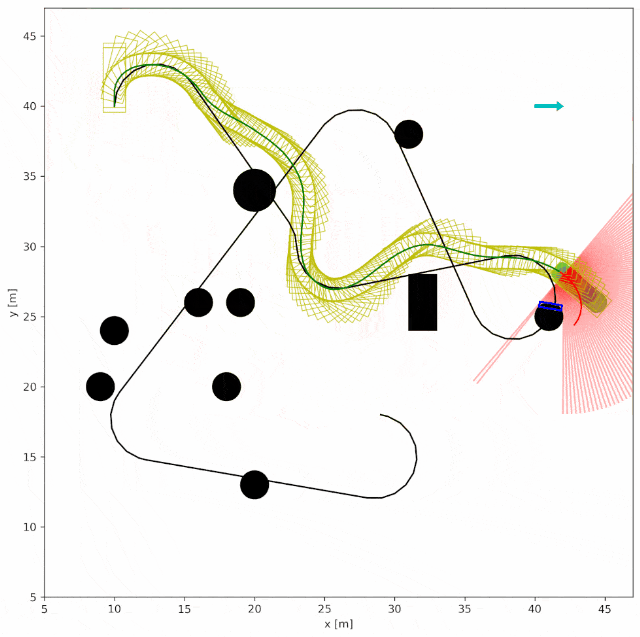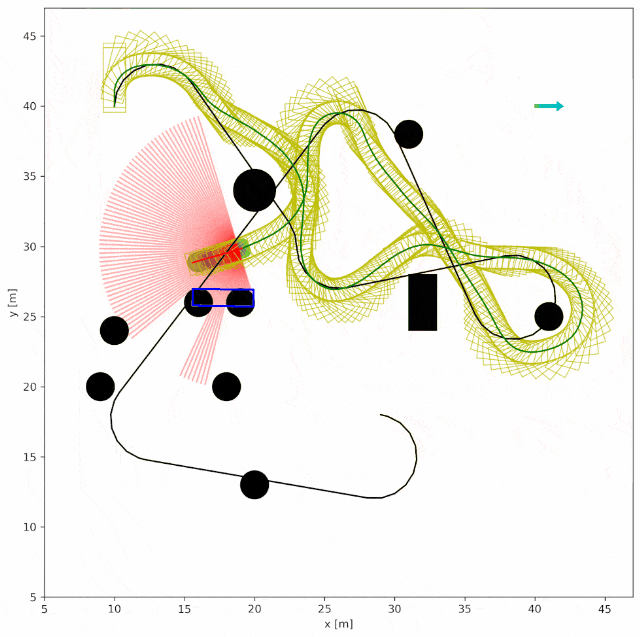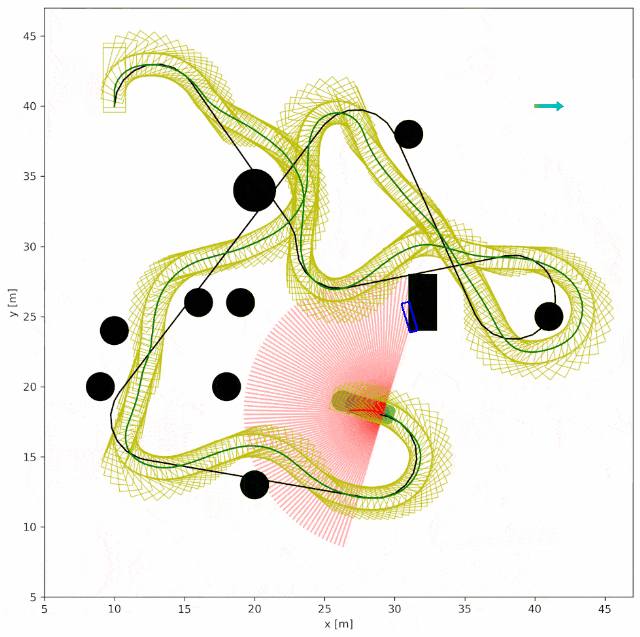
rda_ros部署过程
1、在conda环境下载依赖
python
conda activate rda
sudo apt install python3-empy
sudo apt install ros-noetic-costmap-converter
pip install empy==3.3.4
pip install rospkg
pip install catkin_pkg
2、下载代码
python
cd ~/rda_ws/src
git clone https://github.com/hanruihua/rda_ros
cd ~/rda_ws && catkin_make
cd ~/rda_ws/src/rda_ros
sh source_setup.sh && source ~/rda_ws/devel/setup.sh && rosdep install rda_ros
3、下载仿真需要的组件
这里会下载两个仓库limo_ros和rvo_ros
limo_ros:仿真需要用的机器人模型
rvo_ros:仿真环境中使用到的圆柱障碍
python
cd rda_ros/example/dynamic_collision_avoidance
sh gazebo_example_setup.sh
4、运行gazebo仿真
使用脚本运行
python
cd rda_ros/example/dynamic_collision_avoidance
sh run_rda_gazebo_scan.sh
使用单独命令运行
启动仿真环境
roslaunch rda_ros gazebo_limo_env10.launch启动rda_planner
roslaunch rda_ros rda_gazebo_limo_scan.launch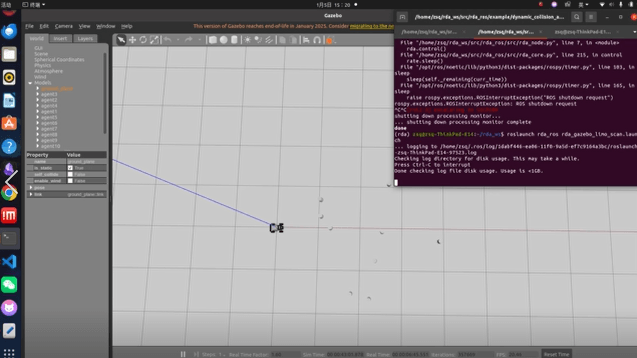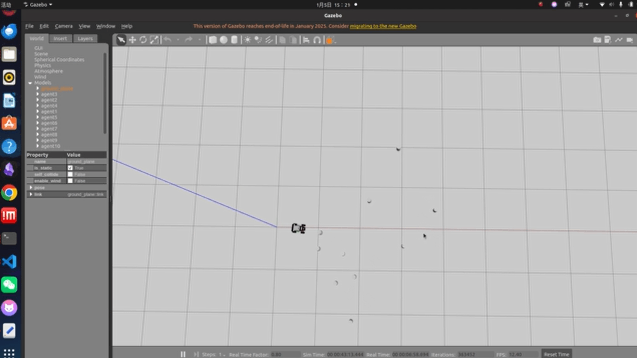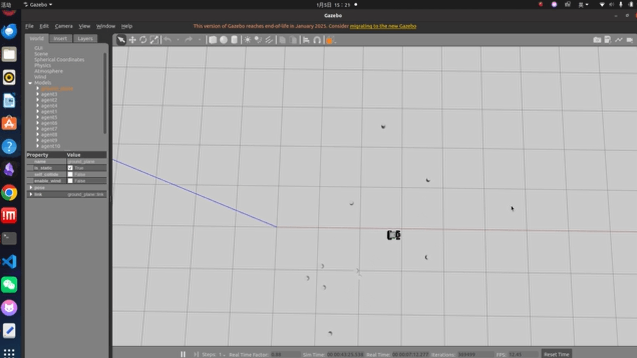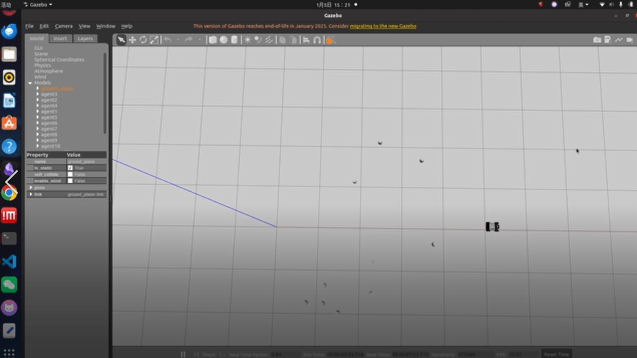
到这里,你已经成功完成了RDA_planner和rda_ros的安装与运行。希望这份指南能帮你顺利体验路径规划的强大功能。如果在使用过程中遇到问题,欢迎随时反馈,我们一起进步!
往期推荐
第一弹:机械臂固定点位录制与播放功能实现
第二弹:机械臂连续轨迹录制与播放功能实现
第三弹:用颜色说话,机械臂如何"看懂"方块与曲线并自动执行?
第四弹:如何用一部手机就能做到!不用遥控器也能控机械臂
第五弹:松灵PIPER机械臂手势识别与位置映射
第六弹:PiPER移植lerobot运动控制优化
第七弹:松灵PIPER机械臂实现Eigen线代库解算正逆运动学
第八弹:松灵Pika数采夹爪遥操任意机械臂的方法
第九弹:从零入门遥操作(UR篇)
第十弹:手柄遥操机械臂直观的机械臂控制新体验
第十一弹:松灵LIMO PRO的实例分割与点云提取实现
第十二弹:基于yolo算法识别的物体抓取
第十三弹:教你使用PiPER RL训练一个简单的任务
第十四弹:手把手教你完成 PiPER 机械臂的手眼标定(附完整命令)
第十五弹:在genesis上完成松灵PIPER单臂仿真与控制
第十六弹:Isaac_Sim 导入松灵PiPER URDF