Isaac Sim入门——基础用法

该软件目前暂无中文版,英语能力尚可可参考操作教程:https://docs.isaacsim.omniverse.nvidia.com/5.1.0/introduction/quickstart_isaacsim.html

1 启动Isaac Sim

打开终端

复制代码
isaac

PS.前文安装Isaac是已经配置好存储路径,详见https://blog.csdn.net/weixin_45728280/article/details/157365131?spm=1011.2415.3001.5331

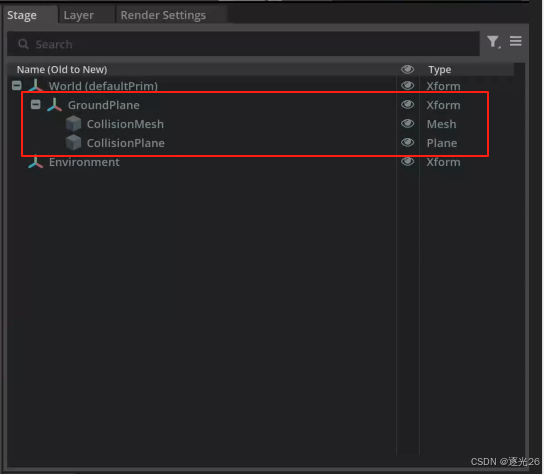
2 添加地面

菜单栏左上角Create > Physics > Ground Plane
3 添加灯光

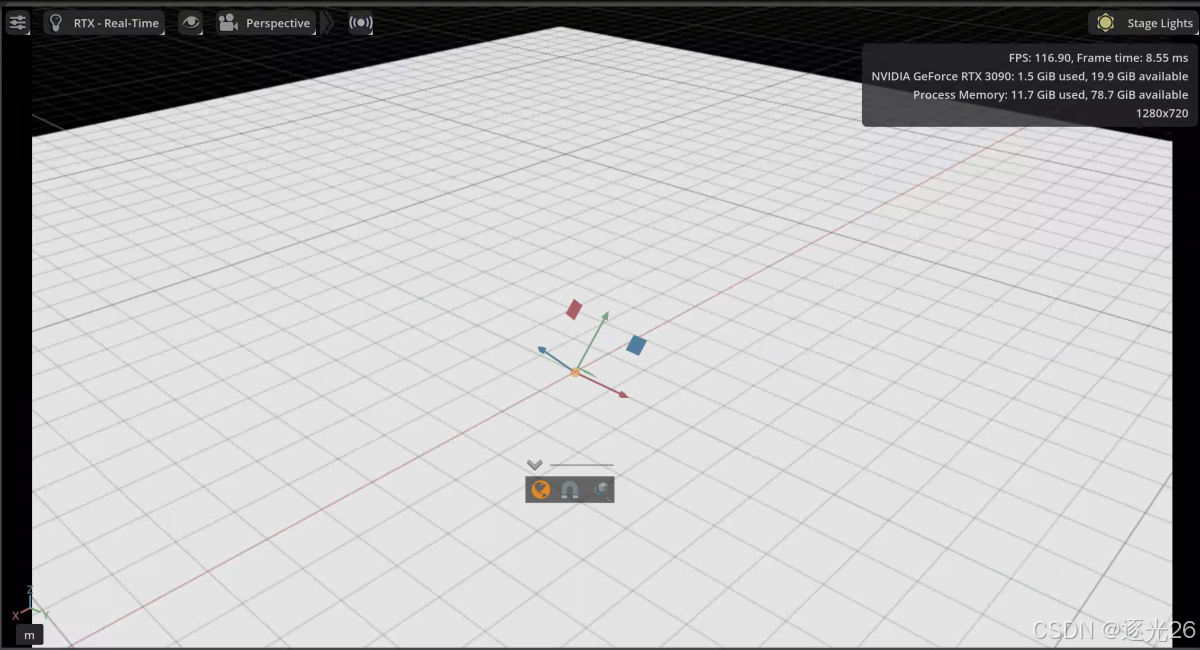
菜单栏左上角Create > Lights > Distant Light
4 添加方块

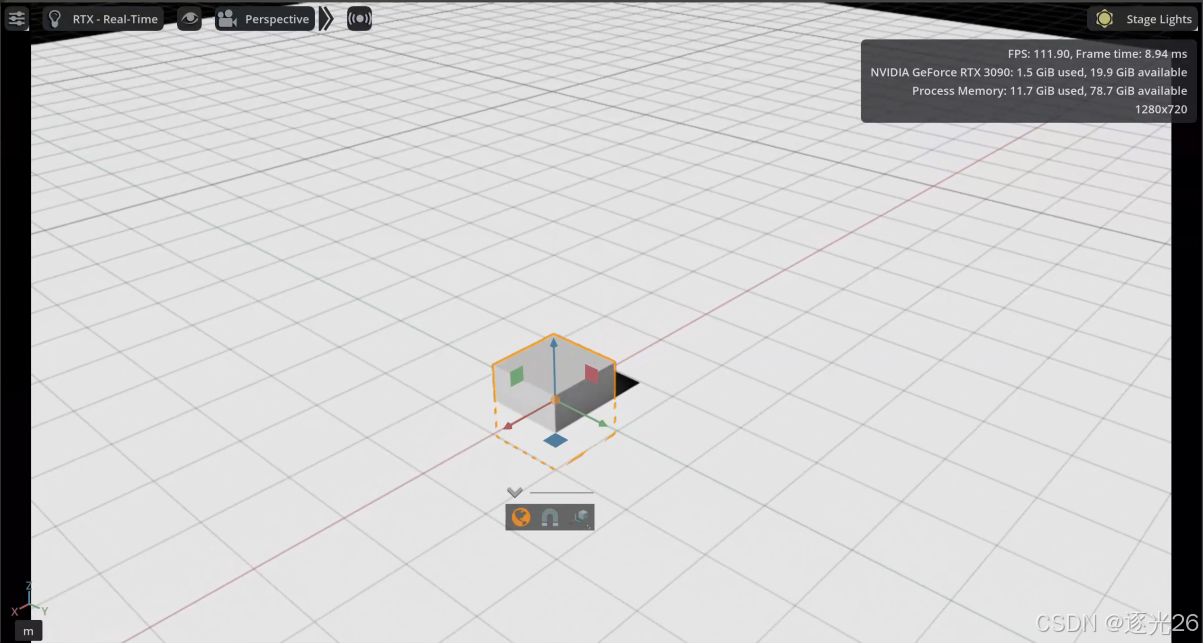
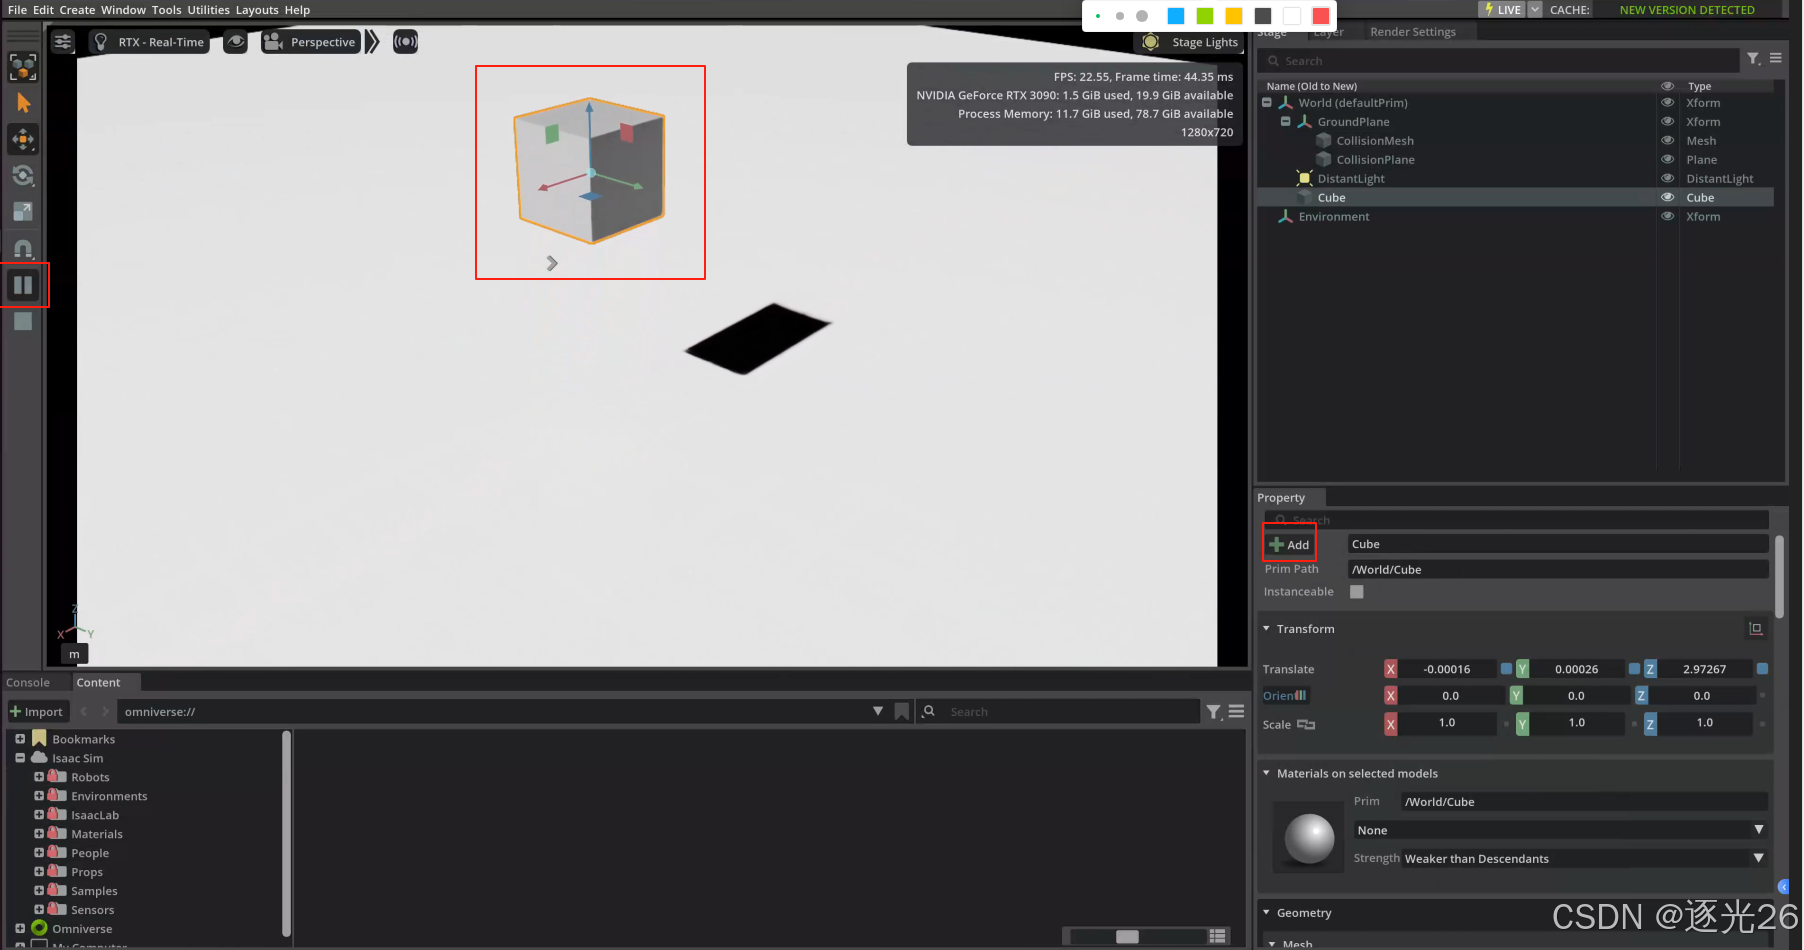
菜单栏左上角Create > Shape > Cube。注意此时添加的物体没有物理属性(如质量、惯性矩阵等),需要后续自行添加。

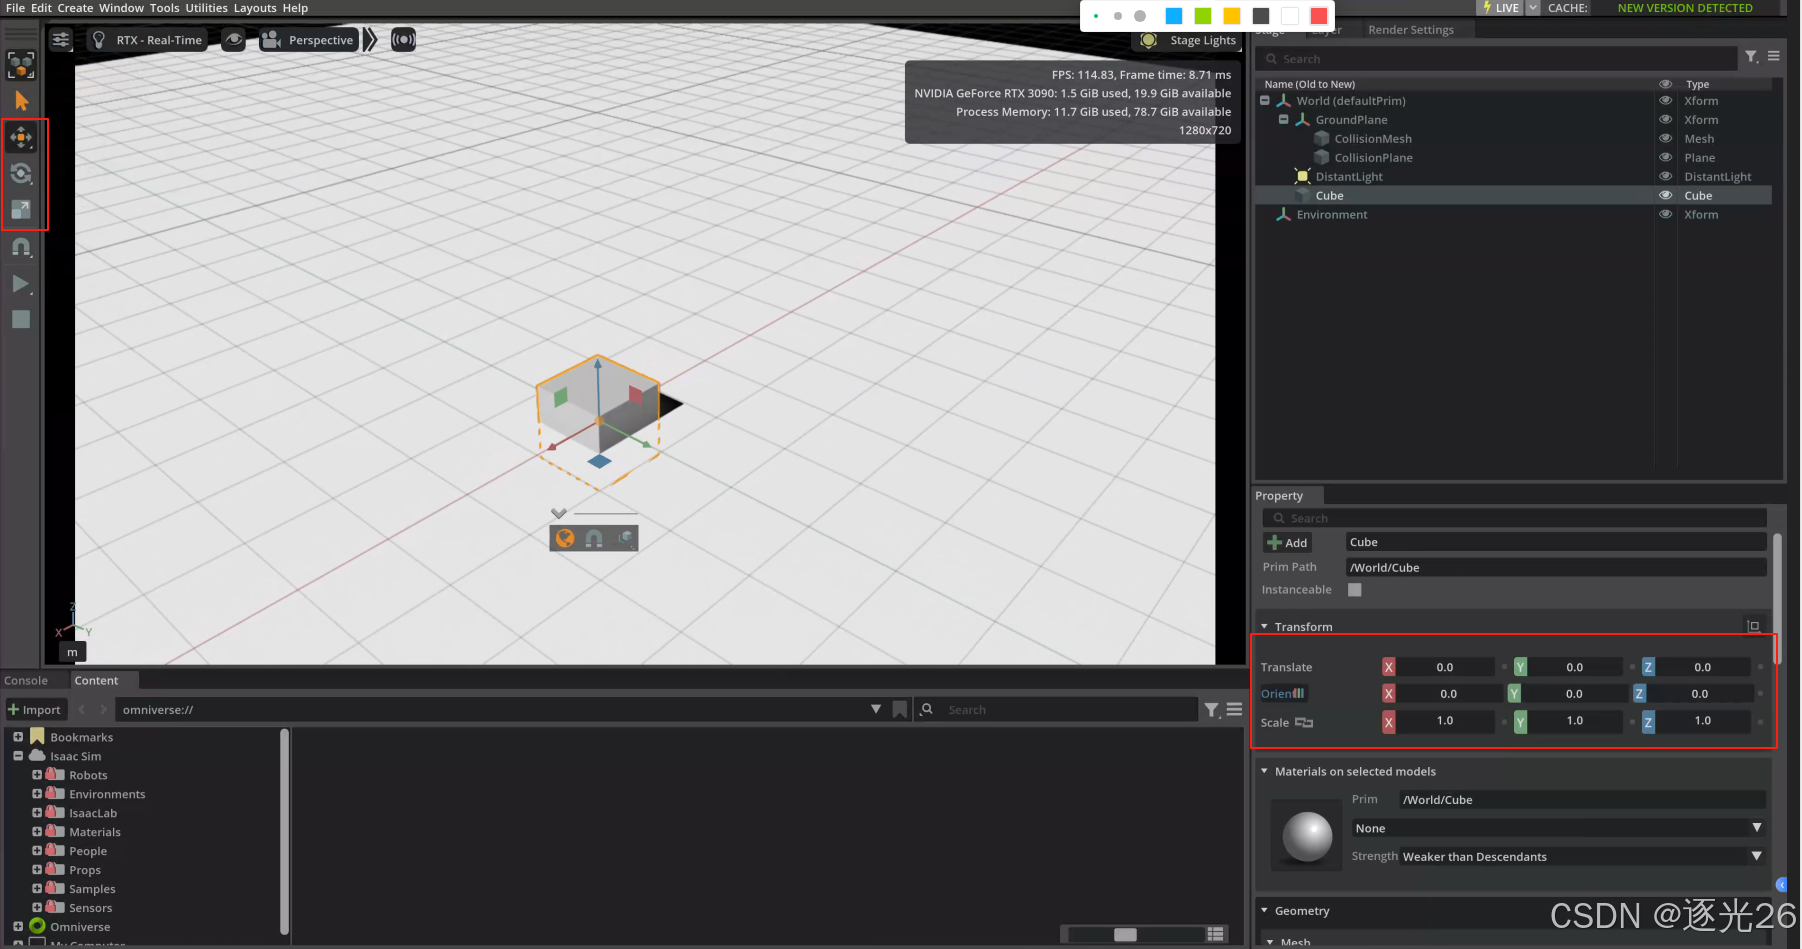
平移W、旋转E、尺寸R调整可以通过左侧菜单栏选择+坐标轴移动实现,亦可通过选中物体修改右下栏相关参数实现,我们平移Z轴为后续重力测试铺垫。
5 添加物理属性

选中方块-页面右下Add-Physics-Rigid Body with Colliders Preset-左侧工具栏Play,看到方块因重力影响坠落。
相关推荐
GlobalInfo9 小时前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据·人工智能·数码相机·microsoft·机器人
m0_719640879 小时前
2026年高校科研机构轮式双臂机器人二次开发平台搭建测评指南
经验分享·机器人
ZEB110610 小时前
首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
安全·机器人·消防
像风一样自由202016 小时前
3.Dockerfile如何构建一个Python算法镜像
开发语言·人工智能·python·大模型
tianxuanjg18 小时前
无人机科研轻量化结构件采购指南|高校实验室选型避坑:轻量化与结构强度如何兼顾
人工智能·经验分享·机器人·无人机·制造
海盗123419 小时前
微软技术日报 2026-11-02:开发者环境服务退役、Defender 清点本地 AI 代理
人工智能·microsoft·机器人·人工智能aigc
m0_7196408719 小时前
2026年高校科研用轮式双臂机器人二次开发平台怎么部署搭建
经验分享·机器人
猿界零零七19 小时前
Agent 开发面试题--Day002【Agent和Workflow的有什么区别】
人工智能·大模型
品牌常新19 小时前
室外巡检机器人推荐:园区与厂区怎么选
数据库·人工智能·机器人
大鹏的NLP博客20 小时前
从格赖斯合作原则看大语言模型与提示词工程
人工智能·自然语言处理·大模型·agent