目录
[一、 引言:为什么我们需要"回去"?](#一、 引言:为什么我们需要“回去”?)
[二、 核心理论:逆矩阵的几何意义](#二、 核心理论:逆矩阵的几何意义)
[1. 数学推导](#1. 数学推导)
[2. 几何解释](#2. 几何解释)
[三、 实战应用:为什么这很重要?](#三、 实战应用:为什么这很重要?)
[四、 代码实现(基于 Three.js)](#四、 代码实现(基于 Three.js))
[1. 使用封装好的 API](#1. 使用封装好的 API)
[2. 手动实现(还原数学原理)](#2. 手动实现(还原数学原理))
在 3D 开发(如 Three.js、WebGL)中,我们经常使用模型矩阵 将物体从局部坐标系转换到世界坐标系。但你是否思考过,如何反向操作?现在从数学原理与几何意义出发,探讨"模型矩阵的逆矩阵"在坐标转换中的核心作用,并结合射线拾取(Raycasting)等实际场景,
一、 引言:为什么我们需要"回去"?
我们最熟悉的流程通常是这样的:
-
在建模软件里建好一个模型(局部坐标,Local Space)。
-
把它加载到场景中,设置
position、rotation、scale。 -
渲染引擎通过 模型矩阵 自动帮我们把顶点的局部坐标转换成了世界坐标,最终显示在屏幕上。
公式很简单:
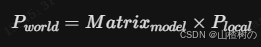
但是,在很多高阶交互场景下(比如鼠标点击检测、父子层级变换),我们需要反着来------已知一个世界坐标中的点,想知道它相对于某个物体中心的坐标是多少。
这就涉及到了线性代数中一个极其优美的概念:逆矩阵(Inverse Matrix)。
二、 核心理论:逆矩阵的几何意义
如果说模型矩阵M 是一张"单程票",把点从家(局部)带到了世界广场;那么M的逆矩阵就是一张"返程票",把点从世界广场送回家。
1. 数学推导
根据线性代数的基本性质:
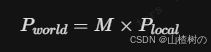
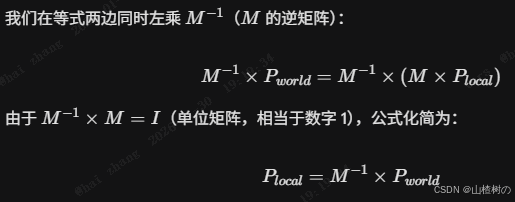
2. 几何解释
-
模型矩阵 (M):记录了物体是如何平移、旋转、缩放的。
-
逆矩阵 (M的逆) :记录了如何撤销这些平移、旋转、缩放。
一句话总结 :模型矩阵是将局部坐标系转换到世界坐标系;模型矩阵的逆,就是将世界坐标系转换回局部坐标系。
三、 实战应用:为什么这很重要?
在实际工程中,它解决了一个巨大的痛点:碰撞检测与交互(Raycasting)。
场景:点击一个歪歪扭扭的盒子
假设场景里有一个被旋转了 45 度、又被缩放过的盒子(Box)。你需要判断鼠标点击出的射线(Ray)是否击中了这个盒子。
-
困难的做法(在世界坐标系算):
你需要计算射线与一个"倾斜的立方体"的交点。这涉及复杂的立体几何运算,计算量大且容易出错。
-
聪明的做法(在局部坐标系算):
利用逆矩阵!
-
获取盒子的模型矩阵,求逆,得到 M的逆
-
用 M的逆 把鼠标发出的射线(World Ray)变换一下,变回盒子的局部空间。
-
奇迹发生了:在局部空间里,盒子永远是正正方方的(Axis-aligned),中心通常在原点。
-
我们只需要判断"一条歪射线"和"一个正盒子"是否相交。这仅仅是简单的
if (x > minX && x < maxX)的运算,速度快了几个数量级!
-
Three.js 的 Raycaster 底层正是利用了这个逻辑,才实现了高效的拾取。
四、 代码实现(基于 Three.js)
在 Three.js 中,虽然封装好的 worldToLocal 方法屏蔽了细节,但理解底层原理不是更香吗?
1. 使用封装好的 API
javascript
const mesh = new THREE.Mesh(geometry, material);
scene.add(mesh);

// 假设有一个世界坐标点
const worldPoint = new THREE.Vector3(10, 5, 0);

// 直接转换回 mesh 的局部坐标
mesh.worldToLocal(worldPoint);

console.log(worldPoint); // 输出该点相对于 mesh 中心的位置
2. 手动实现(还原数学原理)
javascript
const worldPoint = new THREE.Vector3(10, 5, 0);

// 1. 获取物体的世界变换矩阵
const matrixWorld = mesh.matrixWorld;

// 2. 计算逆矩阵
const inverseMatrix = new THREE.Matrix4();
inverseMatrix.copy(matrixWorld).invert(); // 求逆

// 3. 应用逆矩阵: P_local = M_inv * P_world
const localPoint = worldPoint.clone().applyMatrix4(inverseMatrix);

console.log(localPoint);
五、更通俗易懂的例子
判定一个点是否在一个box内呢,知道box的模型矩阵及点的世界坐标,
核心逻辑
-
困难模式(世界坐标系): 你的 Box 是歪的(被旋转过),点也是任意的。你需要判断点是否在六个倾斜面的"中间",这需要算点到平面的距离,非常麻烦。
-
简单模式(局部坐标系):
-
利用 模型矩阵的逆 把世界坐标的点变换回 Box 的局部坐标
-
在局部坐标系里,Box 永远是正正方方的(通常中心在原点,或者是已知的 min/max 范围)。
-
你只需要做最简单的大小比较(AABB 检测)。
-
代码实现
javascript
// 假设 boxMesh 是你的物体,pointWorld 是世界坐标中的点(Vector3)

function isPointInBox(pointWorld, boxMesh) {
    // 1. 获取逆矩阵 (World -> Local)
    // 注意:在 Three.js 中,为了性能,最好把 inverseMatrix 缓存起来,不要每帧 new
    const inverseMatrix = boxMesh.matrixWorld.clone().invert();

    // 2. 将世界坐标点转换到局部坐标系
    const pointLocal = pointWorld.clone().applyMatrix4(inverseMatrix);

    // 3. 获取 Box 的局部几何边界 (AABB)
    // 如果是标准几何体,通常 geometry.boundingBox 就可以拿到 min 和 max
    // 如果没有计算过,需要先 boxMesh.geometry.computeBoundingBox();
    const min = boxMesh.geometry.boundingBox.min;
    const max = boxMesh.geometry.boundingBox.max;

    // 4. 简单的 AABB 判定
    if (pointLocal.x >= min.x && pointLocal.x <= max.x &&
        pointLocal.y >= min.y && pointLocal.y <= max.y &&
        pointLocal.z >= min.z && pointLocal.z <= max.z) {

        return true; // 在里面!
    }

    return false; // 在外面
}