🎬 渡水无言 :个人主页渡水无言
❄专栏传送门 :linux专栏
⭐️流水不争先,争的是滔滔不绝
目录
[2、modprobe -r](#2、modprobe -r)
前言
上一期博客我们对字符设备驱动开发进行了简单的介绍,那么字符设备驱动开发都有哪些步骤呢?
我们在学习裸机 的时候关于驱动的开发就是初始化相应的外设寄存器,在 Linux 驱动开发中肯定也是要初始化相应的外设寄存器,区别在于我们需要按照其规定的框架来编写驱动。这一期博客我们就开始介绍一下字符设备驱动开发的步骤。
一、开发流程图
驱动初始化(入口函数)
├─ 分配设备号(动态/静态)
├─ 初始化file_operations结构体
├─ 注册字符设备(register_chrdev)
├─ 创建设备类(class_create)
└─ 创建设备节点(device_create)

驱动卸载(出口函数)
├─ 注销字符设备(unregister_chrdev)
├─ 销毁设备节点(device_destroy)
二、驱动模块的加载和卸载
Linux 驱动有两种运行方式,第一种就是将驱动编译进 Linux 内核中,这样当 Linux 内核启动的时候就会自动运行驱动程序。
第二种就是将驱动编译成模块(Linux 下模块扩展名为.ko),在 Linux 内核启动以后使用"insmod"命令加载驱动模块。在调试驱动的时候一般都选择将其编译为模块,这样我们修改驱动以后只需要编译一下驱动代码即可,不需要编译整个 Linux 代码。
而且在调试的时候只需要加载或者卸载驱动模块即可,不需要重启整个系统。当驱动开发完成,确定没有问题以后就可以将驱动编译进Linux 内核中,当然也可以不编译进 Linux 内核中,具体看自己的需求。
编写驱动时候注意事项:1、编译驱动的时候需要用到 linux 内核源码并编译。得到 zImag和.dtb文件。需要使用编译后的到的 zImage 和 dtb 启动系统。
模块有加载和卸载两种操作,我们在编写驱动的时候需要注册这两种操作函数,模块的加载和卸载注册函数如下:
module_init (xxx_init); // 注册模块加载函数
module_exit (xxx_exit); // 注册模块卸载函数
2.1、驱动模块的卸载
module_init 函数用来向 Linux 内核注册一个模块加载函数,参数 xxx_init 就是需要注册的具体函数,当使用"insmod"命令加载驱动的时候,xxx_init 这个函数就会被调用。module_exit() 函数用来向 Linux 内核注册一个模块卸载函数,参数 xxx_exit 就是需要注册的具体函数,当使用"rmmod"命令卸载具体驱动的时候 xxx_exit 函数就会被调用。字符设备驱动模块加载和卸载模板如下所示:
#include <linux/init.h>
#include <linux/module.h>

/* 驱动入口函数 */
static int __init xxx_init(void)
{
    /* 入口函数具体内容 */
    return 0;
}

/* 驱动出口函数 */
static void __exit xxx_exit(void)
{
    /* 出口函数具体内容 */
}

/* 将上面两个函数指定为驱动的入口和出口函数 */
module_init(xxx_init);
module_exit(xxx_exit);

/* 模块许可证声明(必须,否则编译报错) */
MODULE_LICENSE("GPL");
第 2 行,定义了个名为 xxx_init 的驱动入口函数,并且使用了"__init"来修饰。
第 9 行,定义了个名为 xxx_exit 的驱动出口函数,并且使用了"__exit"来修饰。
第 15 行,调用函数 module_init 来声明 xxx_init 为驱动入口函数,当加载驱动的时候 xxx_init函数就会被调用。
第16行,调用函数module_exit来声明xxx_exit为驱动出口函数,当卸载驱动的时候xxx_exit函数就会被调用。
驱动编译完成以后扩展名为.ko,有两种命令可以加载驱动模块:insmod和modprobe,insmod 是最简单的模块加载命令,此命令用于加载指定的.ko 模块,比如加载 drv.ko 这个驱动模块,命令如下:
insmod drv.koinsmod 命令不能解决模块的依赖关系,比如 drv.ko 依赖 first.ko 这个模块,就必须先使用 insmod 命令加载 first.ko 这个模块,然后再加载 drv.ko 这个模块。
但是 modprobe 就不会存在这个问题,modprobe 会分析模块的依赖关系,然后会将所有的依赖模块都加载到内核中,因此modprobe 命令相比 insmod 要智能一些(提供了模块的依赖性分析、 错误检查、错误报告等功能)。
\modprobe 命令默认会去 /lib/modules/<kernel-version>目录中查找模块。
2.2、驱动模块的卸载
1、rmmod命令(推荐)
驱动模块的卸载使用命令"rmmod"即可,比如要卸载 drv.ko,使用如下命令即可:
rmmod drv.ko2、modprobe -r
也可以使用"modprobe -r"命令卸载驱动,比如要卸载 drv.ko,命令如下:
modprobe -r drv.ko使用 modprobe 命令可以卸载掉驱动模块所依赖的其他模块,前提是这些依赖模块已经没有被其他模块所使用,否则就不能使用 modprobe 来卸载驱动模块。所以对于模块的卸载,还是推荐使用 rmmod 命令。
三、字符设备注册与注销
对于字符设备驱动而言,当驱动模块加载成功以后需要注册字符设备,同样,卸载驱动模块的时候也需要注销掉字符设备。字符设备的注册和注销函数原型如下所示:
static inline int register_chrdev(unsigned int major, const char *name,
const struct file_operations *fops)
static inline void unregister_chrdev(unsigned int major, const char *name)
3.1字符设备的注册
register_chrdev 函数用于注册字符设备,此函数一共有三个参数,这三个参数的含义如下:
major**:**主设备号,Linux 下每个设备都有一个设备号,设备号分为主设备号和次设备号两部分,关于设备号后面会详细讲解。
name:设备名字,指向一串字符串。
fops**:**结构体 file_operations 类型指针,指向设备的操作函数集合变量。
3.2字符设备的注销
unregister_chrdev 函数用户注销字符设备,此函数有两个参数,这两个参数含义如下:
major**:**要注销的设备对应的主设备号。
name**:**要注销的设备对应的设备名。
一般字符设备的注册在驱动模块的入口函数 xxx_init 中进行,字符设备的注销在驱动模块
的出口函数 xxx_exit 中进行。在示例代码 40.2.2.1 中字符设备的注册和注销,内容如下所示:
1  static struct file_operations test_fops;
2
3  /* 驱动入口函数 */
4  static int __init xxx_init(void)
5  {
6      /* 入口函数具体内容 */
7      int retval = 0;
8
9      /* 注册字符设备驱动 */
10     retval = register_chrdev(200, "chrtest", &test_fops);
11     if(retval < 0){
12         /* 字符设备注册失败,自行处理 */
13     }
14     return 0;
15 }
16
17 /* 驱动出口函数 */
18 static void __exit xxx_exit(void)
19 {
20     /* 注销字符设备驱动 */
21     unregister_chrdev(200, "chrtest");
22 }
23
24 /* 将上面两个函数指定为驱动的入口和出口函数 */
25 module_init(xxx_init);
26 module_exit(xxx_exit);
第 1 行,定义了一个 file_operations 结构体变量 test_fops,test_fops 就是设备的操作函数集合,只是此时我们还没有初始化 test_fops 中的 open、release 等这些成员变量,所以这个操作函数集合还是空的。
第 10 行,调用函数 register_chrdev 注册字符设备,主设备号为 200,设备名字为"chrtest",
设备操作函数集合就是第 1 行定义的 test_fops。要注意的一点就是,选择没有被使用的主设备
号,输入命令"cat /proc/devices"可以查看当前已经被使用掉的设备号,如图 40.2.2.1 所示(限
于篇幅原因,只展示一部分):
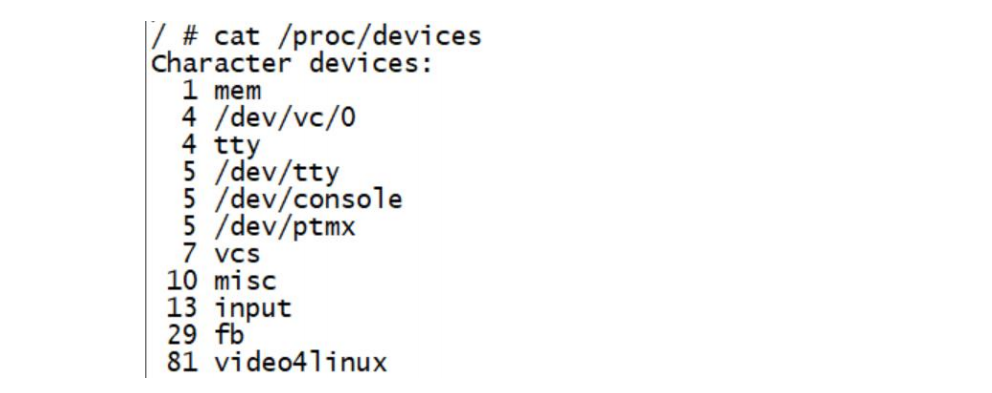
在上图 中可以列出当前系统中所有的字符设备和块设备,其中第 1 列就是设备对应的主设备号。200 这个主设备号在我的开发板中并没有被使用,所以我这里就用了 200 这个主设备号。
第 21 行,调用函数 unregister_chrdev 注销主设备号为 200 的这个设备。
四、实现设备的具体操作函数
file_operations 结构体就是设备的具体操作函数,在上一节的示例代码中我们定义了file_operations结构体类型的变量test_fops,但是还没对其进行初始化,也就是初始化其中open、 release、read 和 write 等具体的设备操作函数。本小节我们就完成变量 test_fops 的初始化,在初始化 test_fops 之前我们要分析一下需求,也就是要对 chrtest 这个设备进行哪些操作,只有确定了需求以后才知道我们应该实现哪些操作函数。
假设对 chrtest这个设备有如下两个要求:
1**、能够对chrtest进行打开和关闭操作**
设备打开和关闭是最基本的要求,几乎所有的设备都得提供打开和关闭的功能。因此我们需要实现 file_operations 中的 open 和 release 这两个函数。
2**、对chrtest进行读写操作**
假设 chrtest 这个设备控制着一段缓冲区(内存),应用程序需要通过 read 和 write 这两个函数对 chrtest 的缓冲区进行读写操作。所以需要实现 file_operations 中的 read 和 write 这两个函数。
需求很清晰了,修改之前的示例代码,在其中加入 test_fops 这个结构体变量的初始化操作,完成以后的内容如下所示:
/* 打开设备 */
static int chrtest_open(struct inode *inode, struct file *filp)
{
    /* 用户实现具体功能 */
    return 0;
}

/* 从设备读取 */
static ssize_t chrtest_read(struct file *filp, char __user *buf,
                           size_t cnt, loff_t *offt)
{
    /* 用户实现具体功能 */
    return 0;
}

/* 向设备写数据 */
static ssize_t chrtest_write(struct file *filp,
                            const char __user *buf,
                            size_t cnt, loff_t *offt)
{
    /* 用户实现具体功能 */
    return 0;
}

static int chrtest_release(struct inode *inode, struct file *filp)
{
    /* 用户实现具体功能 */
    return 0;
}

static struct file_operations test_fops = {
    .owner = THIS_MODULE,
    .open = chrtest_open,
    .read = chrtest_read,
    .write = chrtest_write,
    .release = chrtest_release,
};

/* 驱动入口函数 */
static int __init xxx_init(void)
{
    /* 入口函数具体内容 */
    int retval = 0;

    /* 注册字符设备驱动 */
    retval = register_chrdev(200, "chrtest", &test_fops);
    if(retval < 0){
        /* 字符设备注册失败,自行处理 */
    }
    return 0;
}

/* 驱动出口函数 */
static void __exit xxx_exit(void)
{
    /* 注销字符设备驱动 */
    unregister_chrdev(200, "chrtest");
}

/* 将上面两个函数指定为驱动的入口和出口函数 */
module_init(xxx_init);
module_exit(xxx_exit);
在上述代码中我们一开始编写了四个函数:chrtest_open、chrtest_read、chrtest_write 和 chrtest_release。也就是 chrtest 设备的 open、read、write 和 release 操作函数。
static struct file_operations test_fops = {
    .owner = THIS_MODULE,
    .open = chrtest_open,
    .read = chrtest_read,
    .write = chrtest_write,
    .release = chrtest_release,
};
这段代码就是初始化 test_fops 的 open、read、write 和 release 这四个成员变量。
总结
本期博客介绍了字符设备驱动开发的完整步骤,而且也编写好了一个完整的字符设备驱动模板,以后字符设备驱动开发都可以在此模板上进行。