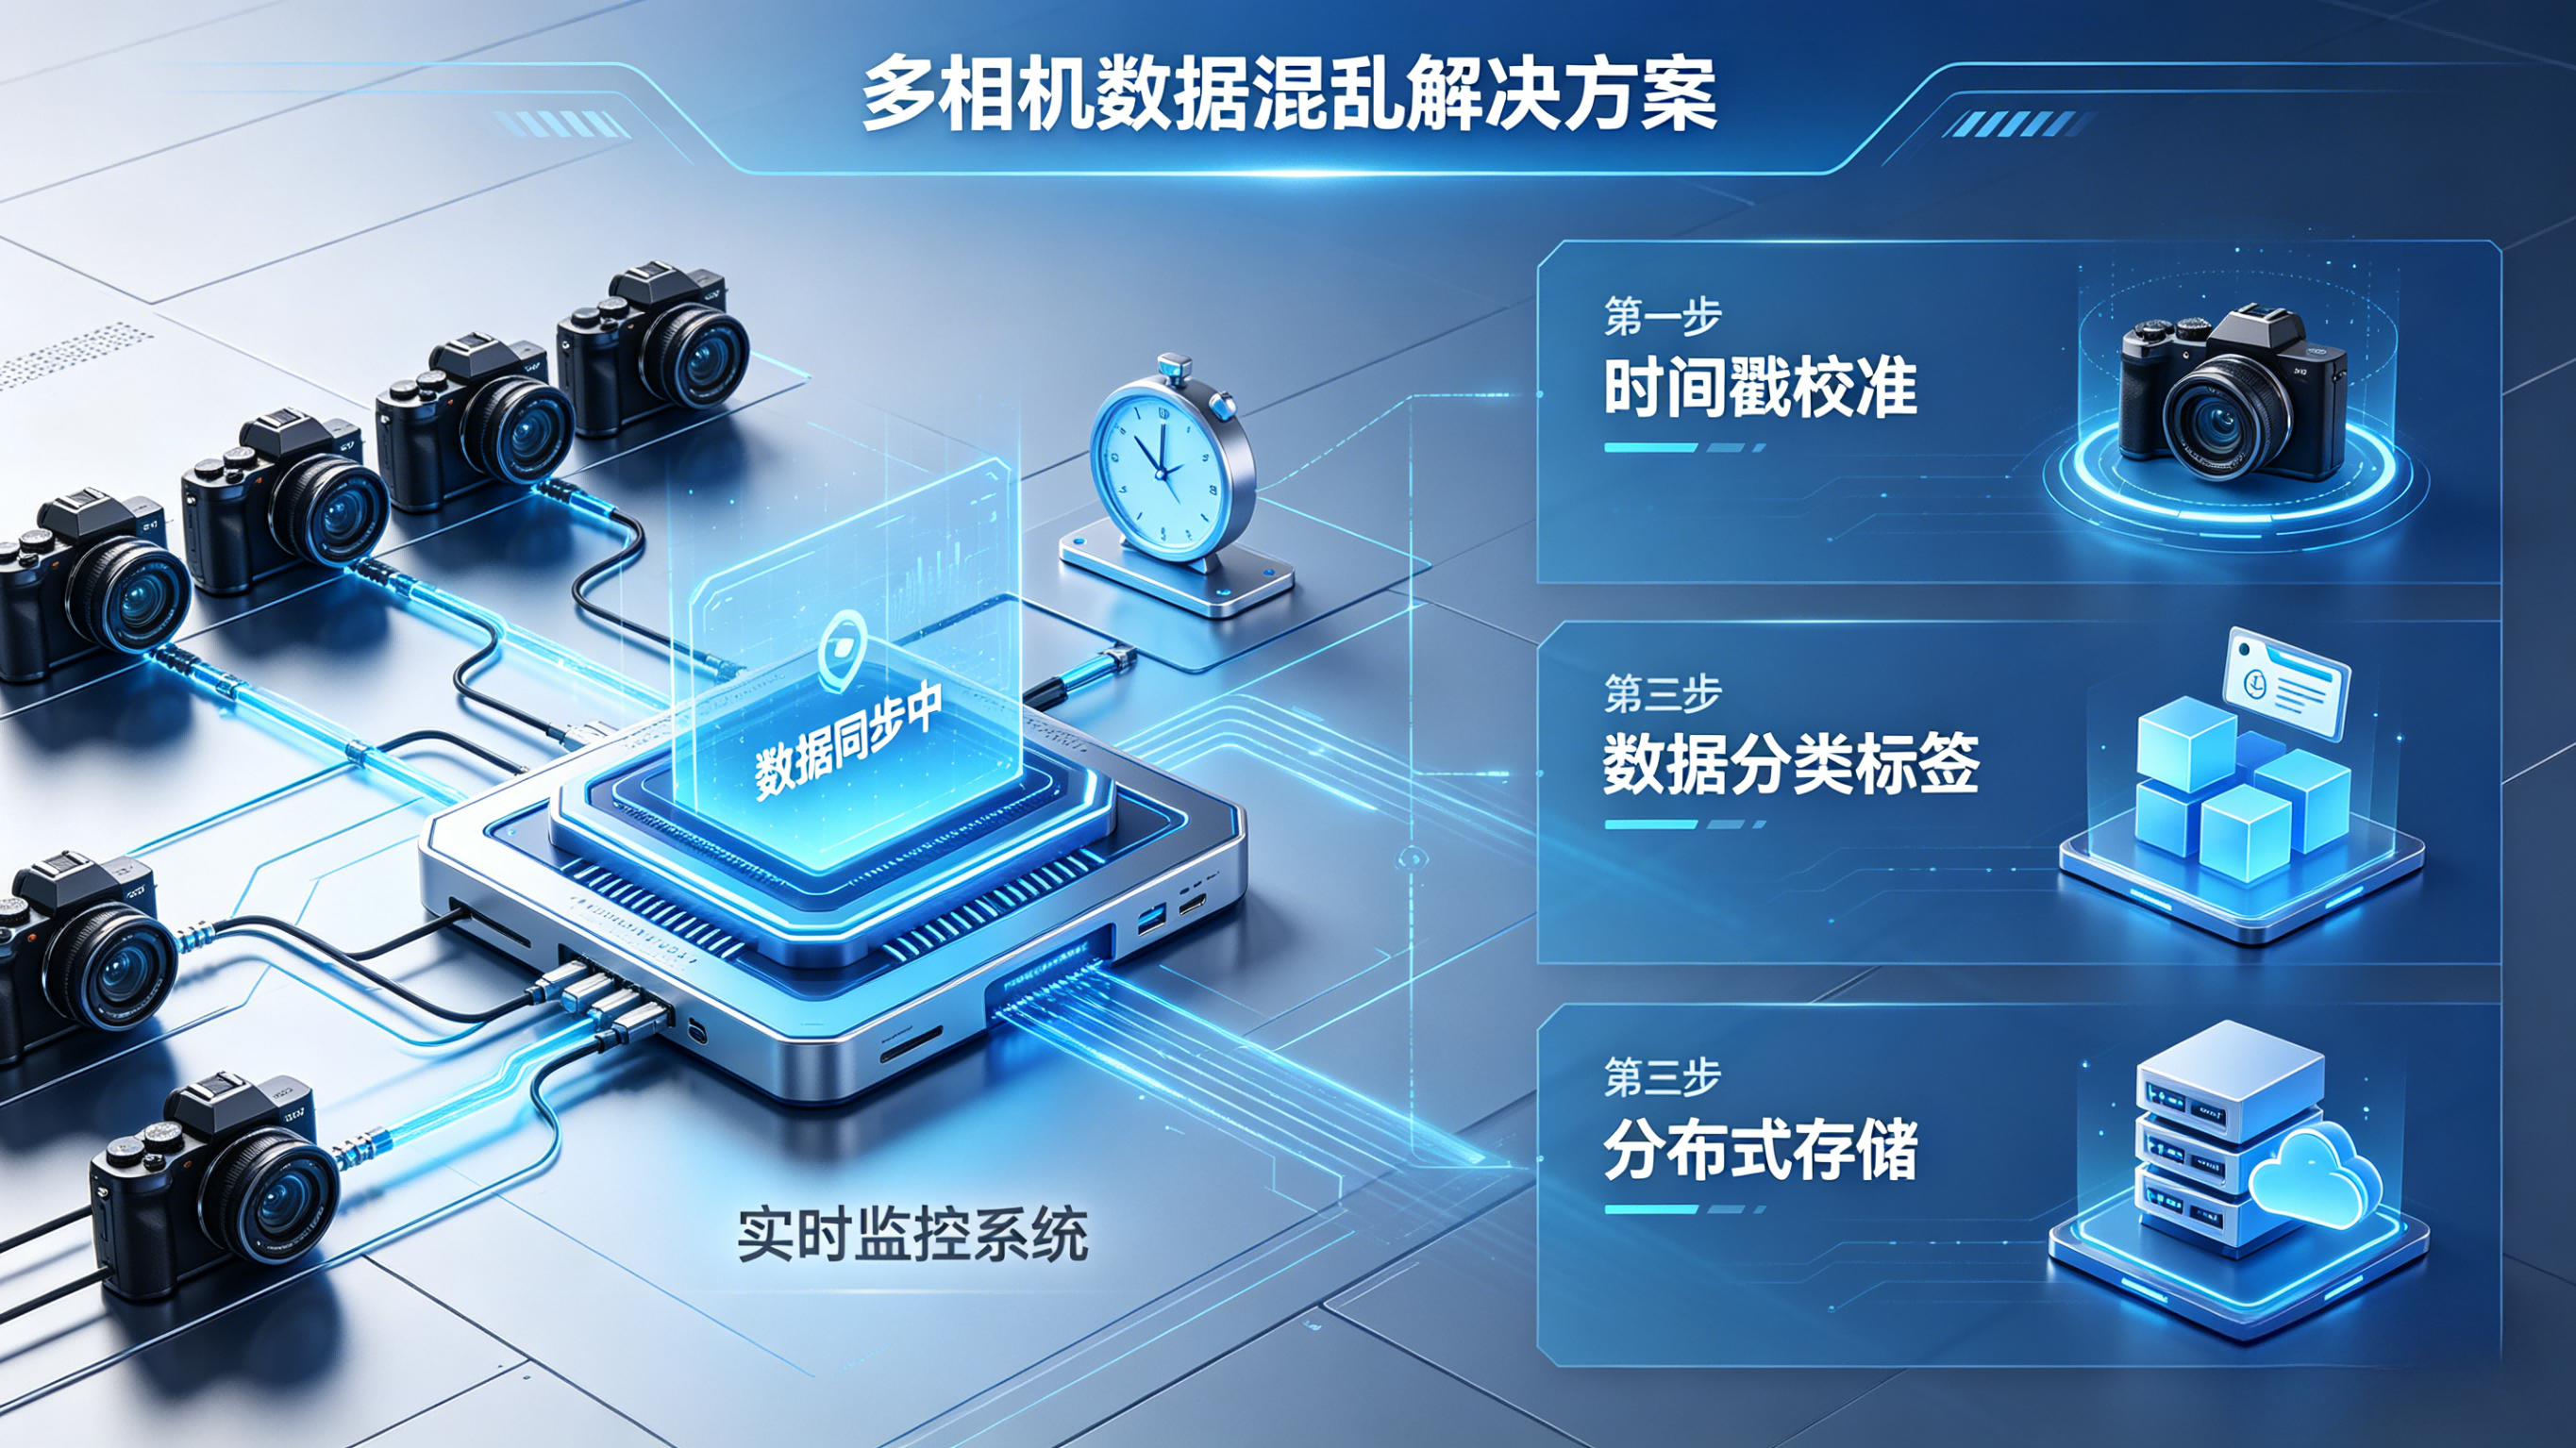
工业相机图像采集:如何避免多相机数据混乱
- 工业相机图像采集:如何避免多相机数据混乱
-
- [📸 痛点:为什么会"乱"?](#📸 痛点:为什么会“乱”?)
- [✅ 第一招:硬件触发,拒绝软件"猜时间"](#✅ 第一招:硬件触发,拒绝软件“猜时间”)
-
- [⏱️ 时间同步:拒绝"抢拍",必须"合唱"](#⏱️ 时间同步:拒绝“抢拍”,必须“合唱”)
- [✅ 第二招:明确主从,别让相机"各自为政"](#✅ 第二招:明确主从,别让相机“各自为政”)
-
- [🗺️ 空间对齐:统一"世界观"](#🗺️ 空间对齐:统一“世界观”)
- [✅ 第三招:数据打标签,帧帧可追溯](#✅ 第三招:数据打标签,帧帧可追溯)
-
- [📊 数据管理:给图像贴上"身份证"](#📊 数据管理:给图像贴上“身份证”)
- [⚠️ 高频踩坑点](#⚠️ 高频踩坑点)
- [📌 总结:构建稳定系统的"三板斧"](#📌 总结:构建稳定系统的“三板斧”)
工业相机图像采集:如何避免多相机数据混乱
做多相机视觉系统,最怕什么?
不是算法不准,而是------数据乱了!
"A 相机拍的是第 10 个产品,B 相机却还在处理第 9 个!"
"拼接图像重影、错位,根本没法用!"
"PLC 触发一次,有的相机响应,有的丢帧!"
别慌!数据混乱,本质是同步失控 。
记住这 3 招,稳住全场👇
📸 痛点:为什么会"乱"?
在多相机系统中,数据混乱通常源于两个核心维度的**"不同步"**:
- 时间上的"时差" :
相机A在第10毫秒曝光,相机B在第12毫秒曝光。对于高速运动的传送带,这2毫秒的差距会导致图像上的物体位置发生偏移,导致3D重建扭曲或测量失败。 - 空间上的"代沟" :
每个相机都有自己的坐标系(局部坐标系)。如果不统一到一个"世界坐标系"下,相机A看到的"左上角"和相机B看到的"右下角"永远无法拼成一张完整的地图。
✅ 第一招:硬件触发,拒绝软件"猜时间"
错误做法:用软件定时器轮询触发 → 各相机启动时间差几十毫秒!
正确姿势:
- 用 PLC / IO 控制器 输出 统一硬件触发信号(TTL/24V)
- 所有相机设为 Hardware Trigger Mode
- 触发线尽量等长,或使用 信号分配器 保证时序一致
📌 效果:微秒级同步,高速产线也不怕"运动模糊错位"
⏱️ 时间同步:拒绝"抢拍",必须"合唱"
要保证数据不乱,首先要保证大家是在同一时刻记录现场。
1. 硬件触发:最硬核的解决方案
这是工业界最主流、最可靠的方式。
- 原理:使用一个中央控制器(如PLC或FPGA)发出一个TTL脉冲信号,通过线缆同时连接到所有相机的触发接口。
- 效果 :所有相机收到信号的瞬间同时曝光,精度可达微秒级。
- 优势:不受电脑CPU负载影响,稳如泰山。
2. PTP协议:网线里的"原子钟"
对于布线困难或分布式系统,精密时间协议是最佳选择。
- 原理:通过支持PTP的交换机,让所有相机通过网络同步到一个主时钟源。
- 效果 :即使相机相距数公里,也能实现亚微秒级的同步。
- 适用:大型户外监控、无人机集群或长距离产线。
3. 避坑指南 :
千万不要在高速运动场景下使用软件触发!因为操作系统(Windows/Linux)的任务调度存在不确定性,几毫秒的延迟足以让图像数据"张冠李戴"。
✅ 第二招:明确主从,别让相机"各自为政"
多相机必须有 角色分工:
- 主相机(Master):接收外部触发,控制曝光起始
- 从相机(Slave) :通过 Sync Out / Trigger In 级联,跟随主相机
🔧 示例(Basler/海康常见接法):
PLC → 主相机 TrigIn
主相机 SyncOut → 从相机 TrigIn
✅ 避免"谁先谁后"的竞态问题!
🗺️ 空间对齐:统一"世界观"
时间对齐了,还得解决空间位置的问题。我们需要把所有相机的视角"缝合"在一起。
1. 联合标定:寻找公共视野
- 核心 :不能只单独标定每个相机,必须让它们看到同一个参照物(如棋盘格标定板)。
- 操作 :确保相邻相机之间有重叠区域。通过算法提取公共特征点,计算出相机A到相机B的旋转和平移矩阵。
2. 全局优化:拒绝误差累积
如果采用"链式标定"(A定B,B定C...),误差会越积越大。
- 解决方案 :建立全局优化模型。将所有相机视为一个整体,以某个主相机或虚拟中心为原点,通过非线性最小二乘法(如Levenberg-Marquardt算法)同时优化所有相机的外参,将重投影误差降到最低。
✅ 第三招:数据打标签,帧帧可追溯
即使硬件同步了,软件处理顺序也可能乱!
解决方案 :每帧图像附带 唯一标识,例如:
csharp
struct ImageFrame {
    byte[] Data;
    long Timestamp;      // 精确到 μs
    int ProductID;       // 产品序列号(来自 PLC)
    string CameraID;     // "Cam_Top", "Cam_Side"
}- 后续拼接、判定、上传,按 ProductID 对齐
- 日志记录完整上下文,排查问题快 10 倍!
📊 数据管理:给图像贴上"身份证"
当数据量激增时,如何确保存盘的数据不混淆?
- 唯一时间戳 :
所有图像在采集瞬间必须打上硬件级时间戳。在后续的数据处理、回放或AI训练时,以时间戳为索引对齐数据,而不是依赖接收顺序(因为网络传输可能会有先后)。 - 缓冲区管理 :
在软件开发中(如使用ZeroMQ或共享内存),建议采用生产者-消费者模型。为每个相机分配独立的环形缓冲区,防止数据读写冲突。
⚠️ 高频踩坑点
| 问题 | 根源 | 解法 |
|---|---|---|
| 某相机偶尔丢帧 | 触发电平不匹配(NPN vs PNP) | 查手册,加电平转换电路 |
| GigE 相机不同步 | 网络交换机延迟抖动 | 改用 独立网卡 + Jumbo Frame 关闭 |
| 拼接缝明显 | 虽同步但曝光时间不一致 | 所有相机设 相同曝光参数 |
📌 总结:构建稳定系统的"三板斧"
| 维度 | 核心策略 | 关键指标 |
|---|---|---|
| 时间 | 硬件触发 / PTP协议 | 同步精度 < 10μs |
| 空间 | 重叠视场 + 联合标定 | 重投影误差 < 0.3 pixel |
| 数据 | 统一时间戳索引 | 丢帧率 ≈ 0% |
多相机系统不是简单的"1+1",而是精密的协同作战。只有时间准、位置对、数据清,才能真正发挥机器视觉的威力!
(完)
🔧 小贴士:用示波器测一下各相机的触发输入波形,眼见为实!