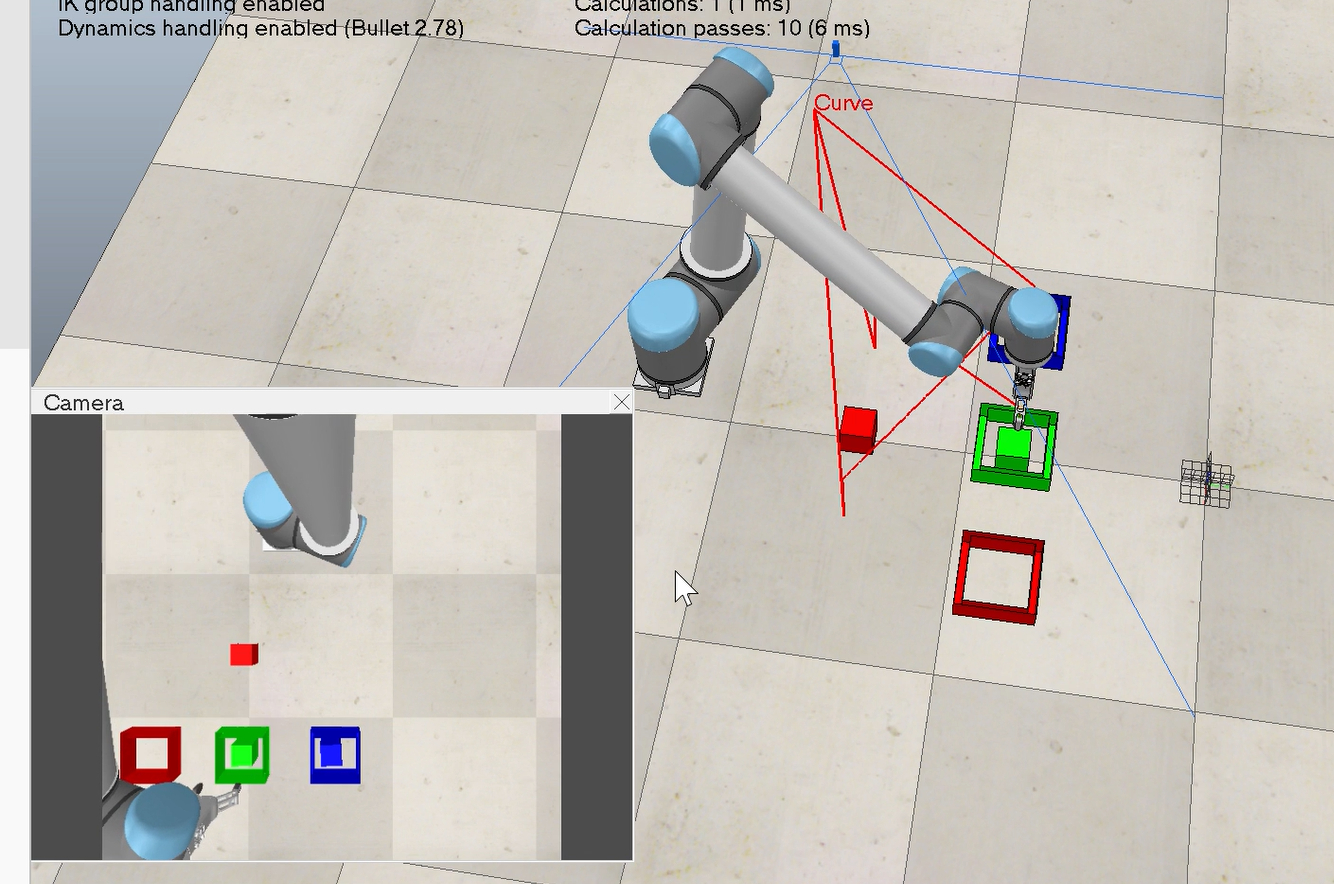
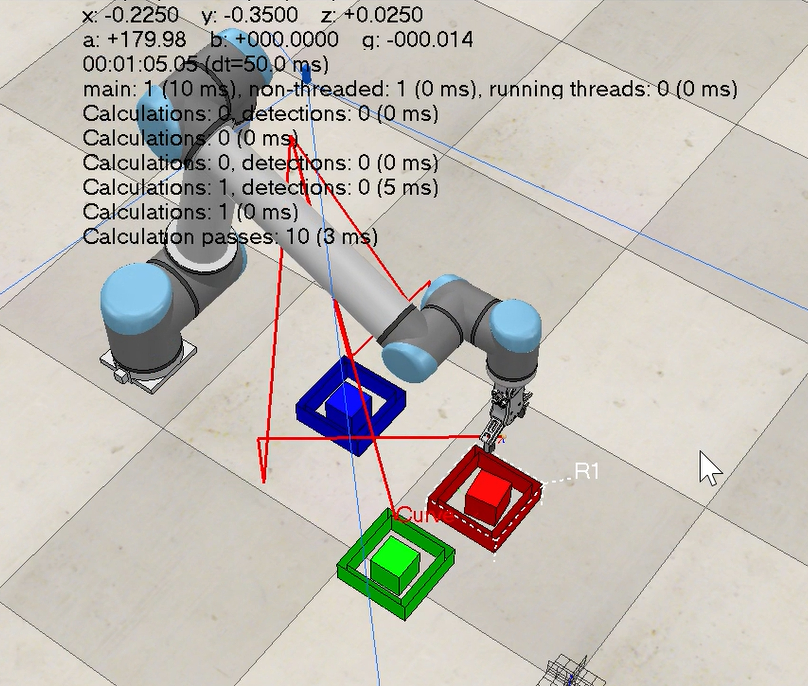
Coppeliasim基于视觉识别与路径插值的UR机械臂彩色物块自动分拣系统

📌 本项目基于 CoppeliaSim + MATLAB 联合开发,实现了 UR5机械臂对红、黄、蓝三种物块的自动识别、抓取与分类投放。

✨ 项目亮点:

📷 视觉识别: 通过 EdgeBoxes 边缘检测+RGB阈值判断颜色;

🤖 路径插值: 使用线性插值(moveLinear)实现抓取与放置过程的平滑过渡;

🧠 智能分拣: 自动识别颜色并投放至对应坐标系的收纳盒中;

💡 完全自动化: 支持连续处理多个物块,模拟真实流水线抓取操作。

🛠️ 工具环境:

CoppeliaSim V4.9.0

MATLAB R2024b(含图像处理工具箱)

EdgeBoxes 模型库(Piotr Dollar)

📈 本系统适用于智能制造、机器人视觉实验、自动分拣算法教学等场景。

视频 3D 机器人 教程 matlab

Coppeliasim 机械臂 视觉识别

效果如下:
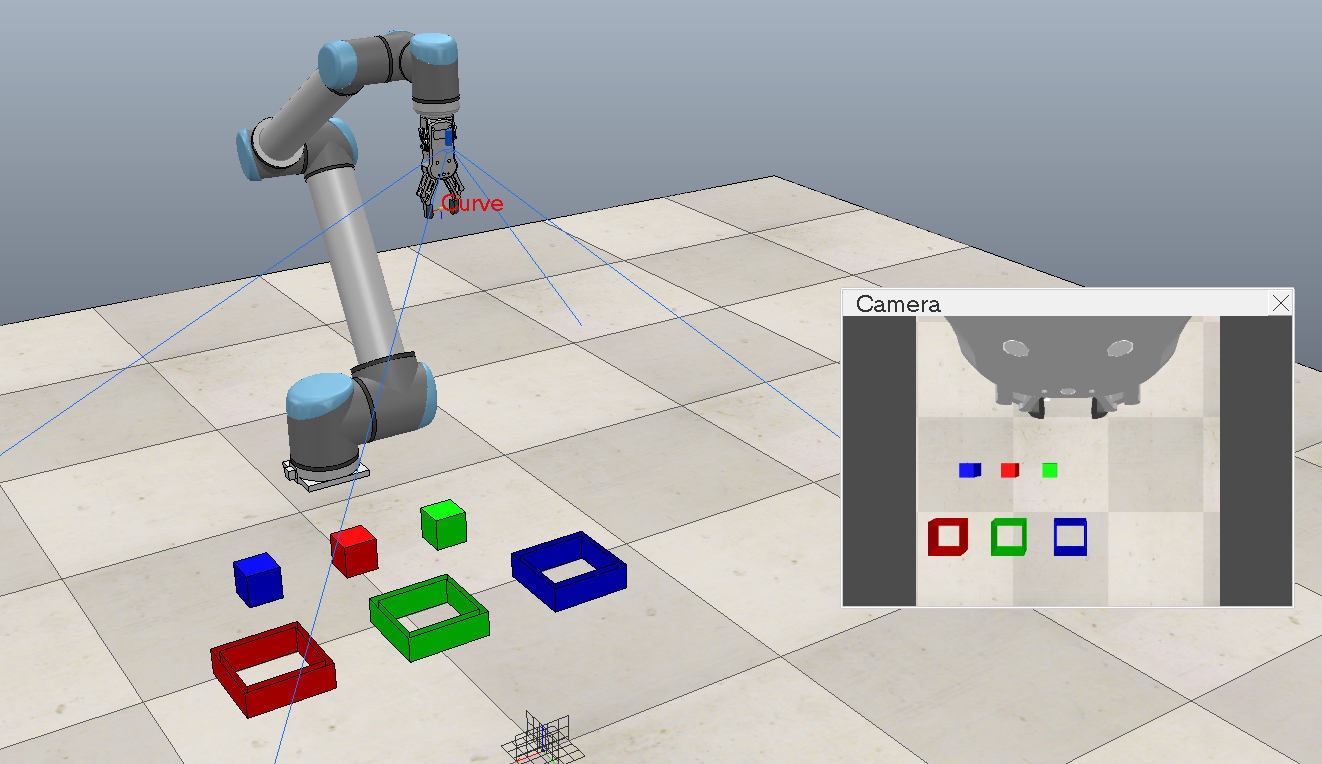
视频效果:

https://www.bilibili.com/video/BV1thQGBGEtm/?share_source=copy_web&vd_source=35d5de27dd3aaa22bfb5acdde7a8888dhttps://www.bilibili.com/video/BV1thQGBGEtm/?share_source=copy_web&vd_source=35d5de27dd3aaa22bfb5acdde7a8888d

作者简介:长期从事机器人/控制/规划/数学建模领域相关研究,涉及机械臂、轮式机器人、四足机器人、移动机械臂、轮足、机械双臂的建模及控制仿真。 接机器人/控制/规划领域毕业论文辅导 无论你是想入门避障、轨迹规划、轨迹优化、机械臂协同、人机协作、机器人轨迹跟踪,还是完全看不懂文献、对未来比较迷茫或者找工作不知如何下手,我都能提供专业建议,助你少走弯路。高效完成科研。 欢迎交流、讨论,3531225003@qq.com

相关推荐
zlxcnc1 小时前
花生米色选机怎么选:小批量加工先看样品与成品稳定性
科技·视觉检测
小巫山云子3 小时前
OTF(On-The-Fly)技术详解
人工智能·计算机视觉·视觉检测·相机·半导体工业
菜鸟~noob2331 天前
【太空电子战】Meadowlands作战验收:美国太空军可逆干扰能力的里程碑【含matlab代码】
matlab·电子战
视觉工程师07061 天前
九点、十二点标定的原理区别、适用场景、完整操作步骤、误差差异
视觉检测
江苏久众新视2 天前
SOP-AI视觉检测实战:从“专人专用”到“产线普适”的工程落地分享
人工智能·视觉检测
菜鸟~noob2332 天前
【Bonjour】华为Peerium架构深度解析:从冯·诺依曼到百万处理器“一台计算机”,附MATLAB性能仿真【含matlab代码,可直接运行】
开发语言·matlab·华为·peerium
民乐团扒谱机2 天前
【手把手通信仿真】FSK与GFSK调制原理对比及MATLAB全实现,附频谱波形分析
matlab·蓝牙·微电子·通信技术·通信原理·gfsk·fsk
小巫山云子2 天前
相机到主机接口简介
人工智能·计算机视觉·视觉检测·相机
ι:3 天前
单相桥式全控整流仿真从零复现教学
windows·学习·matlab·simulink
菜鸟~noob2333 天前
【电子战】第14篇:TOA 定位——圆交汇与到达时间【含matlab代码】
开发语言·matlab