面阵相机 vs 线阵相机:堡盟与Basler选型差异全解析 + Python实战演示
- [面阵 vs 线阵:工业视觉的"广角镜"与"扫描仪"](#面阵 vs 线阵:工业视觉的“广角镜”与“扫描仪”)
-
- [🔍 核心差异:一帧 vs 一行](#🔍 核心差异:一帧 vs 一行)
-
- [面阵相机 (Area Scan):瞬间的"广角镜"](#面阵相机 (Area Scan):瞬间的“广角镜”)
- [线阵相机 (Line Scan):连续的"扫描仪"](#线阵相机 (Line Scan):连续的“扫描仪”)
- [⚔️ 优缺点深度对比](#⚔️ 优缺点深度对比)
- [🛠️ Python 实战:代码层面的区别](#🛠️ Python 实战:代码层面的区别)
-
- 环境准备
- [示例 1:堡盟面阵相机 (Baumer) - "抓拍"](#示例 1:堡盟面阵相机 (Baumer) - “抓拍”)
- [示例 2:Basler 线阵相机 (Line Scan) - "扫描"](#示例 2:Basler 线阵相机 (Line Scan) - “扫描”)
- [⚠️ 踩坑指南与注意事项](#⚠️ 踩坑指南与注意事项)
-
- [1. 线阵相机的"行频同步"陷阱](#1. 线阵相机的“行频同步”陷阱)
- [2. 面阵相机的"全局快门 vs 卷帘快门"](#2. 面阵相机的“全局快门 vs 卷帘快门”)
- [3. 内存与算力消耗](#3. 内存与算力消耗)
- [✅ 总结](#✅ 总结)
面阵 vs 线阵:工业视觉的"广角镜"与"扫描仪"
------ 深度解析堡盟面阵与Basler线阵选型差异(附Python实战代码)
在机器视觉项目中,选型的第一步往往就是决定:用面阵相机(Area Scan)还是线阵相机(Line Scan)?
很多新手工程师容易混淆两者,导致项目后期出现带宽瓶颈或成像模糊。本文将以堡盟(Baumer)面阵相机 和Basler线阵相机为例,从物理原理到Python代码实现,彻底讲透两者的区别与优缺点。
🔍 核心差异:一帧 vs 一行
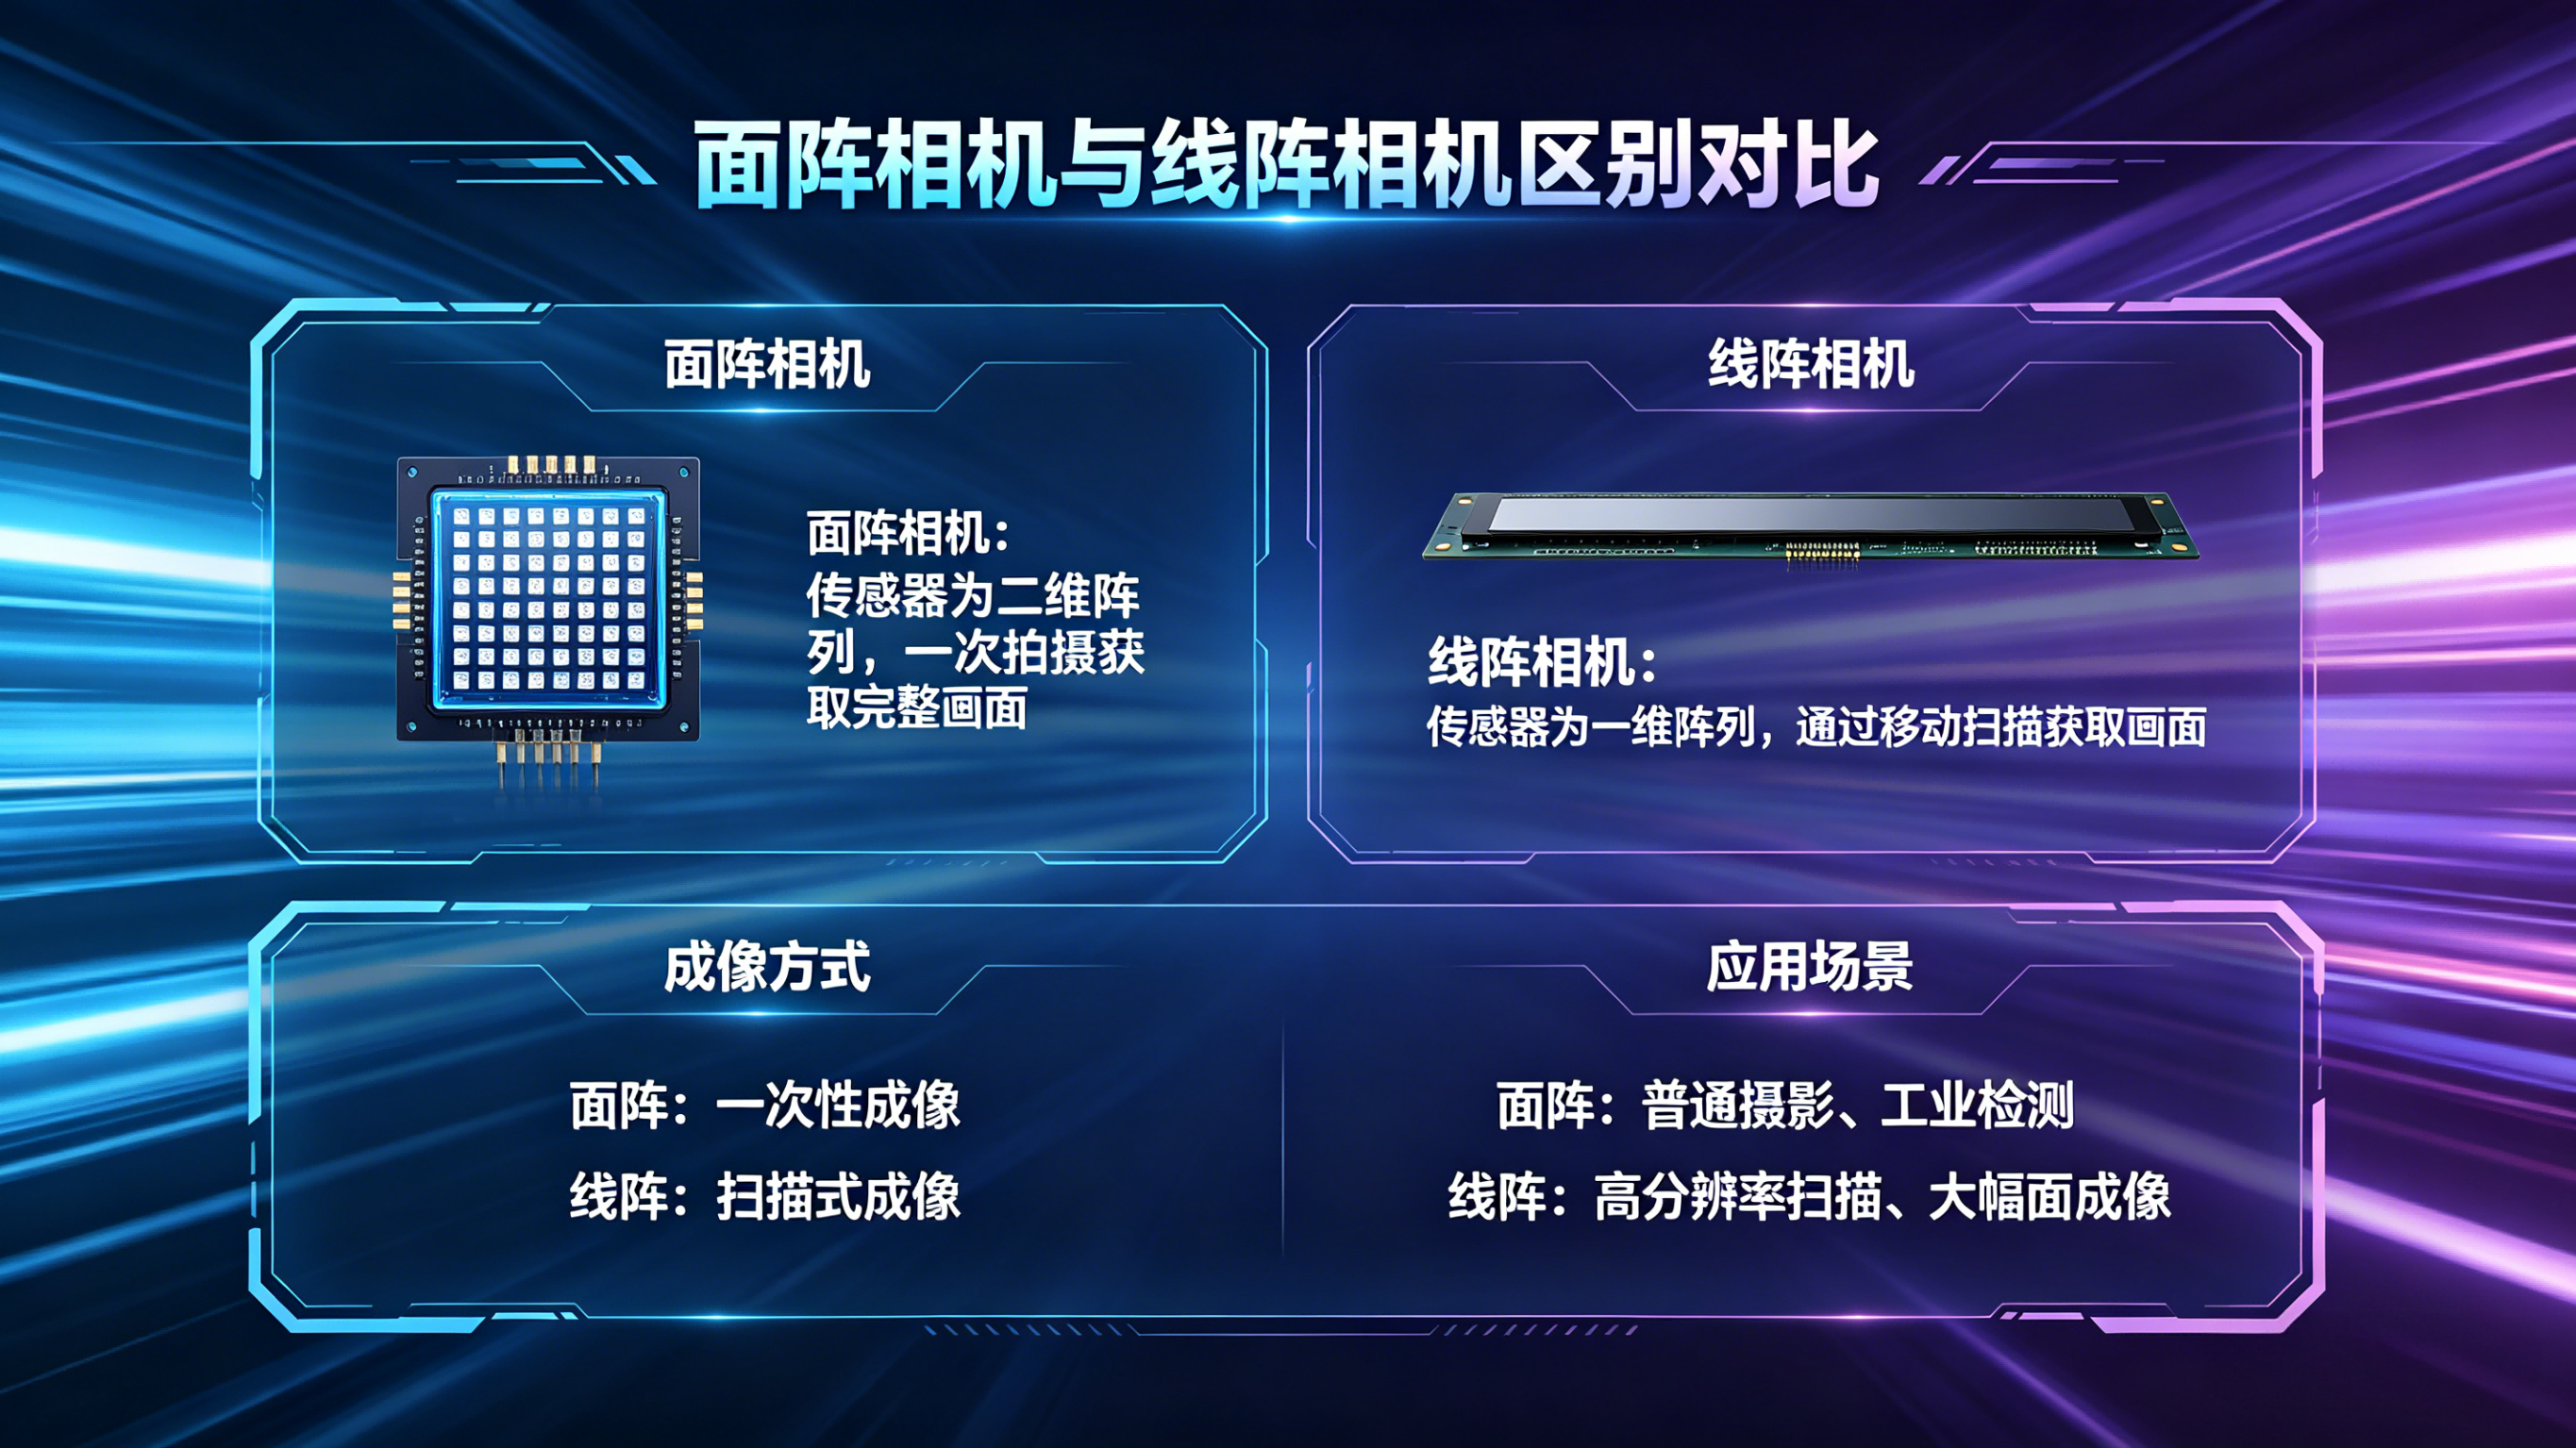
面阵相机 (Area Scan):瞬间的"广角镜"
就像我们平时用的手机摄像头,面阵相机一次曝光捕捉一整张二维图像。
- 代表选手:堡盟 CX/CXG 系列
- 工作方式 :传感器一次性读取所有像素,形成 W i d t h × H e i g h t Width \times Height Width×Height 的矩阵图像。
线阵相机 (Line Scan):连续的"扫描仪"
线阵相机每次曝光只捕捉一行像素 ( N × 1 N \times 1 N×1)。
- 代表选手:Basler racer 系列
- 工作方式 :必须配合物体的高速运动,不断采集"一行",然后在软件中将成千上万行"拼"成一张完整的二维图像。
⚔️ 优缺点深度对比
| 维度 | 面阵相机 (如 堡盟 Baumer) | 线阵相机 (如 Basler) |
|---|---|---|
| 成像原理 | 快照式,静态/动态皆可 | 扫描式,必须物体运动 |
| 分辨率 | 常见 2K, 4K (受限于读出速度) | 轻松实现 8K, 16K 甚至 32K 超高分辨率 |
| 帧率/行频 | 受限于全图读出时间 (通常 10-100fps) | 极高 (可达 100kHz 行频),适合高速产线 |
| 数据带宽 | 瞬时爆发高,需大缓存 | 带宽恒定,对传输压力较小 |
| 适用场景 | 电子元件检测、物流分拣、尺寸测量 | 印刷检测、金属/薄膜表面检测、高速飞拍 |
💡 选型金句:
- 需要抓拍瞬间 、物体不规则运动 → \rightarrow → 选 面阵。
- 需要极高精度 、物体匀速连续运动 → \rightarrow → 选 线阵。
🛠️ Python 实战:代码层面的区别
代码是硬件逻辑的直接映射。下面的代码示例将展示为什么线阵相机必须依赖"运动"和"拼接"。
环境准备
- 面阵库 :
genicam/pymba(堡盟兼容 GenICam) - 线阵库 :
pypylon(Basler 官方库,通用性极强)
示例 1:堡盟面阵相机 (Baumer) - "抓拍"
面阵相机的逻辑非常简单:开启流 -> 抓一帧 -> 处理。
python
from pymba import Vimba
import cv2
import numpy as np

def area_scan_demo():
    # 1. 启动 Vimba (堡盟相机通常使用此 SDK)
    with Vimba() as vimba:
        camera = vimba.camera(0)
        camera.open()

        # 2. 设置为连续采集模式
        camera.feature("AcquisitionMode").value = "Continuous"
        camera.start_frame_acquisition()

        print("堡盟面阵相机:等待触发...")

        # 3. 获取单帧图像 (直接就是一张图)
        frame = camera.acquire_frame()
        img_data = frame.buffer_data_numpy()

        # 4. OpenCV 处理 (直接显示)
        cv2.imshow("Baumer Area Scan", img_data)
        cv2.waitKey(0)

        camera.stop_frame_acquisition()
        camera.close()

area_scan_demo()
代码解读 :
acquire_frame()直接返回了一个完整的二维矩阵,无需拼接。
示例 2:Basler 线阵相机 (Line Scan) - "扫描"
线阵相机的逻辑是:开启流 -> 循环采集单行 -> 拼接成图 -> 处理。
python
from pypylon import pylon
import cv2
import numpy as np

def line_scan_demo():
    # 1. 创建 Basler 相机实例
    camera = pylon.InstantCamera(pylon.TlFactory.GetInstance().CreateFirstDevice())
    camera.Open()

    # 2. 关键设置:必须设置为连续采集 (Continuous)
    # 线阵相机没有"帧率"概念,只有"行频" (Line Rate)
    camera.AcquisitionMode.SetValue("Continuous")

    # 3. 设置行频 (假设物体运动速度匹配 10kHz)
    camera.LineRate.SetValue(10000) # 10kHz

    # 4. 创建图像容器 (模拟扫描长度)
    scan_height = 1000 # 假设我们要扫描 1000 行的高度
    stitched_image = np.zeros((scan_height, 2048), dtype=np.uint8) # 2048 是线扫相机宽度

    print("Basler 线阵相机:开始扫描...")
    camera.StartGrabbing(pylon.GrabStrategy_LatestImageOnly)

    idx = 0
    while camera.IsGrabbing() and idx < scan_height:
        result = camera.RetrieveResult(1000, pylon.TimeoutHandling_ThrowException)

        if result.GrabSucceeded():
            # 5. 核心差异:每一帧只有一行数据!
            line_data = result.Array # shape: (1, width) 或 (width,)

            # 6. 手动拼接:将这一行放入大图中
            if line_data.ndim == 1:
                stitched_image[idx, :] = line_data
            else:
                stitched_image[idx, :] = line_data[0]

            idx += 1

        result.Release()

    camera.StopGrabbing()
    camera.Close()

    # 7. 显示拼接后的完整图像
    cv2.imshow("Basler Line Scan Stitched", stitched_image)
    cv2.waitKey(0)
    cv2.destroyAllWindows()

line_scan_demo()代码解读:
LineRate:线阵相机的核心参数,必须与传送带速度严格同步。stitched_image:代码中必须手动维护一个二维数组,不断把单行数据塞进去。result.Array:你会发现它的高度通常只有 1。
⚠️ 踩坑指南与注意事项
1. 线阵相机的"行频同步"陷阱
线阵相机最怕行频与物体速度不匹配。
- 行频太快:图像被"压缩",出现挤压变形。
- 行频太慢:图像被"拉伸",出现黑线或撕裂。
解决方案 :Basler 相机通常支持 Encoder (编码器) 模式,利用光电编码器反馈的脉冲来触发相机采集,实现硬件级同步。
2. 面阵相机的"全局快门 vs 卷帘快门"
- 堡盟面阵 通常采用全局快门,所有像素同时曝光,适合拍摄高速运动物体(如旋转的电机)。
- 若使用卷帘快门拍摄高速运动物体,会出现"果冻效应"(倾斜变形)。
3. 内存与算力消耗
- 线阵相机在软件端需要预分配巨大的内存来存储拼接图像(Stitching Buffer),且拼接过程消耗 CPU。
- 面阵相机虽然单帧数据量大,但处理逻辑简单,适合直接接入深度学习推理框架。
✅ 总结
面阵相机(堡盟)是"稳" :所见即所得,开发简单,适合绝大多数标准检测场景。
线阵相机(Basler)是"精":以速度和精度换复杂度,适合高速、高分辨率的表面质量检测。