已知相机到车的rt 4x4矩阵,求pitch和yaw角度

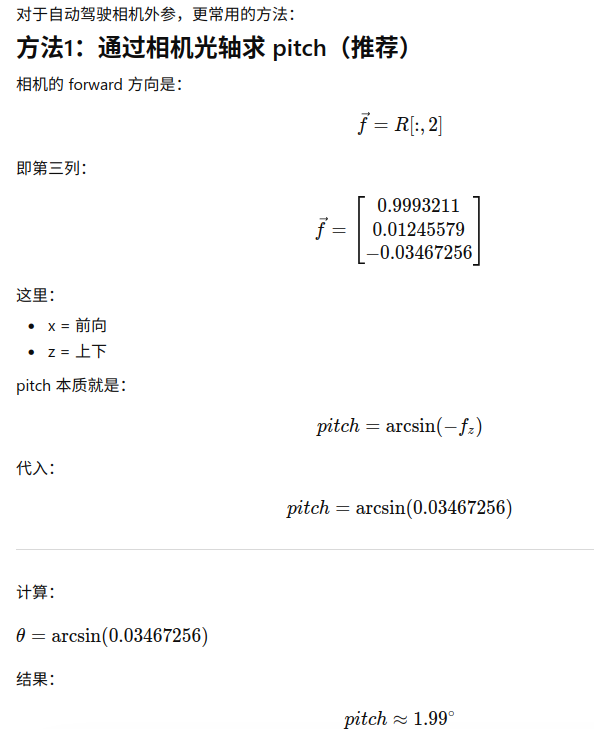
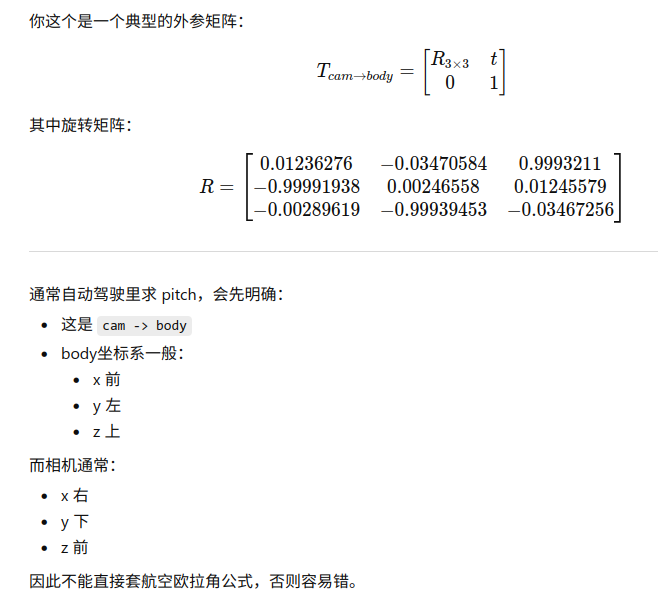
0.01236276, -0.03470584, 0.9993211, 2.052727

-0.99991938, 0.00246558, 0.01245579, -0.0054

-0.00289619, -0.99939453, -0.03467256, 1.4633291

0.0, 0.0, 0.0, 1.0
最终结论

这个相机:

pitch ≈ +2.0°

表示:pitch角度正,相机向下。右手大拇指向左,和y轴方向一样,四指向下,向下为正。

相机略微向下俯视(自动驾驶非常常见)

复制代码
import numpy as np

R = np.array([
    [ 0.01236276, -0.03470584,  0.9993211 ],
    [-0.99991938,  0.00246558,  0.01245579],
    [-0.00289619, -0.99939453, -0.03467256]
])

forward = R[:, 2]

pitch = np.arcsin(-forward[2]) * 180 / np.pi

print(pitch)
#1.986°
复制代码
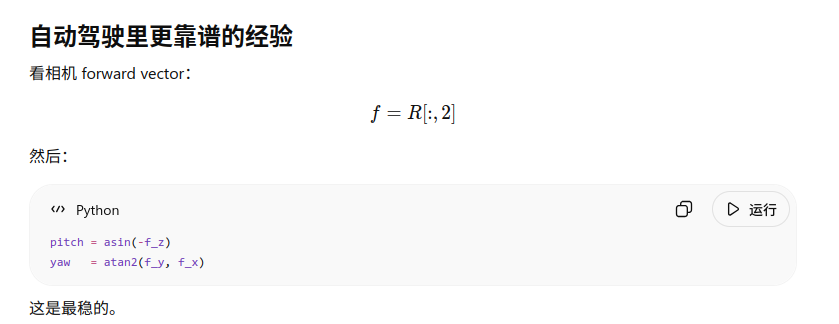
pitch = asin(-f_z)
yaw   = atan2(f_y, f_x)
相关推荐
美摄科技17 小时前
智能硬件如何增加一键成片剪辑功能?
数码相机·智能手机·智能硬件
蒲公英内测分发18 小时前
智能家居厂商有多个产品线,包装上的 App 下载入口该共用还是分开?
android·人工智能·数码相机·机器人·智能家居·智能硬件
FLJwu20 小时前
运动相机图像传感器选型实战|第二篇:参数看着一模一样,为什么骑行录像疯狂果冻、拖影翻车?
android·c语言·开发语言·数码相机·运动相机·oem 量产
Angel Q.21 小时前
协方差矩阵:3DGS 里“椭球的形状说明书“
线性代数·3d·矩阵
BSD_HY2 天前
智能家居中控面板的结构暗战:薄膜开关为什么还没退场
矩阵·智能家居·薄膜开关·源头工厂
茉莉玫瑰花茶2 天前
线性代数 [ 矩阵与线性变化 ]
线性代数·math·1024程序员节
茉莉玫瑰花茶2 天前
线性代数 [ 矩阵乘法与线性变换复合的联系 ]
python·线性代数·math
莫叫石榴姐3 天前
半导体业务数仓建模: Lot、Wafer、Die、Recipe、OEE、YMS 建模要点
数据仓库·sql·面试·职场和发展·矩阵·1024程序员节
茉莉玫瑰花茶3 天前
线性代数 [ 序言 ]
线性代数·math·1024程序员节
茉莉玫瑰花茶3 天前
线性代数 [ 线性组合·张成的空间与基 ]
线性代数·math·1024程序员节