文章目录
- [点云基础(Point Cloud Fundamentals)](#点云基础(Point Cloud Fundamentals))
- [1、点云数据概述(Point Cloud Data Overview)](#1、点云数据概述(Point Cloud Data Overview))
- [2、点云应用领域与发展分析(Applications and Development of Point Clouds)](#2、点云应用领域与发展分析(Applications and Development of Point Clouds))
- [3、点云分割任务(Point Cloud Segmentation)](#3、点云分割任务(Point Cloud Segmentation))
- [4、点云补全任务(Point Cloud Completion)](#4、点云补全任务(Point Cloud Completion))
- [5、点云检测与配准任务(Detection and Registration)](#5、点云检测与配准任务(Detection and Registration))
- [6、点云数据特征提取概述与预告(Feature Extraction for Point Clouds)](#6、点云数据特征提取概述与预告(Feature Extraction for Point Clouds))
- [补充:点云深度学习发展路线(Evolution of Point Cloud Deep Learning)](#补充:点云深度学习发展路线(Evolution of Point Cloud Deep Learning))
- 参考
点云基础(Point Cloud Fundamentals)
text
点云是什么
        │
        ▼
点云有哪些应用
        │
        ▼
点云有哪些经典任务
(分割、补全、检测、配准)
        │
        ▼
点云如何预处理
        │
        ▼
点云如何提取特征
        │
        ▼
点云深度学习的发展路线
        │
        ▼
PointNet → PointNet++ → DGCNN → KPConv → Point Transformer → Point Foundation Models
1、点云数据概述(Point Cloud Data Overview)
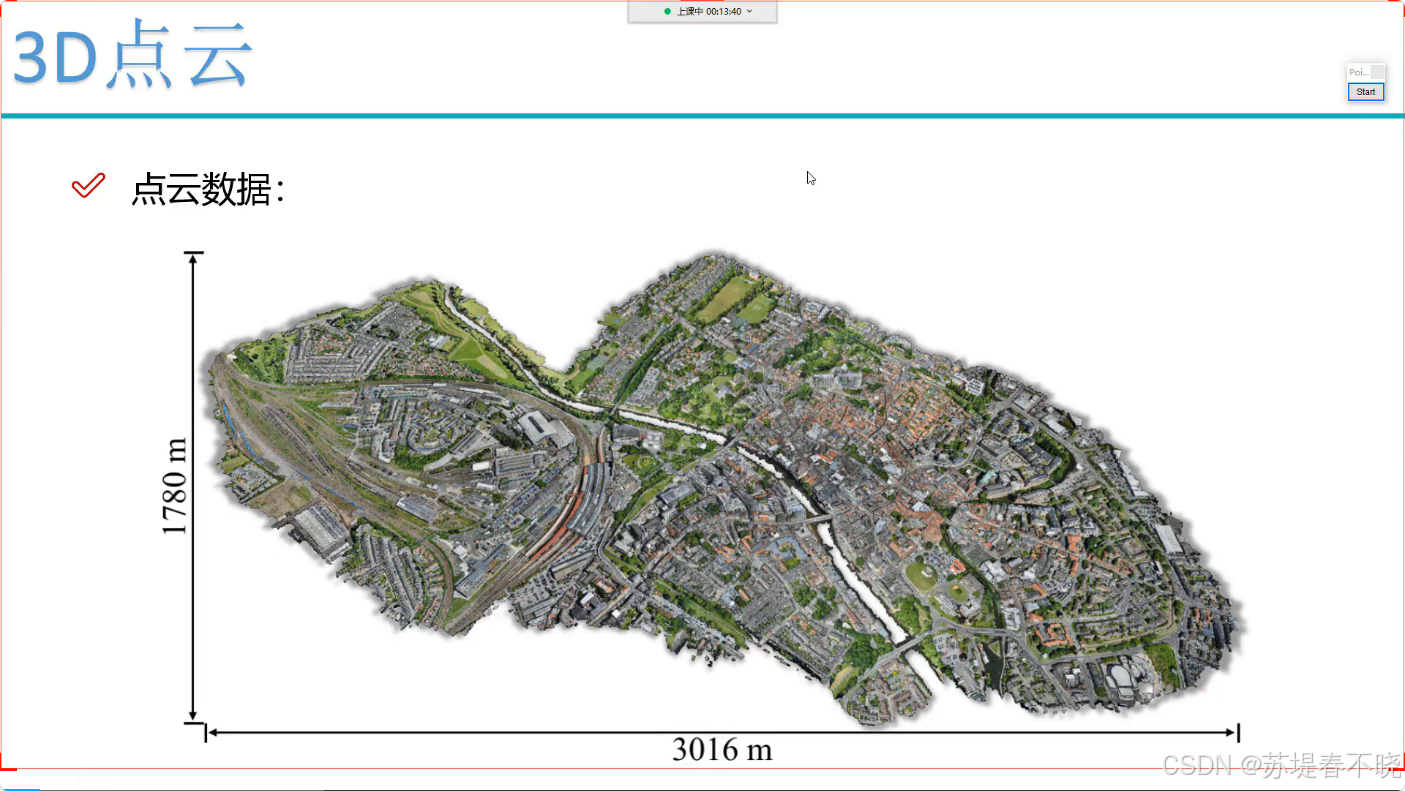
点云(Point Cloud) 是在同一空间参考系下,表达目标空间分布和表面特性的海量数据点集合。
通俗地说,如果把一张普通的 2D 照片看作是平铺在画布上的"像素网格",那么点云就是悬浮在三维空间中的"微小颗粒"。当这些颗粒足够密集时,它们就能在数字世界中重构出真实物体的立体轮廓
点云的数据来源
- 激光雷达(LiDAR)
- 双目视觉(Stereo Vision)
- RGB-D 相机
- ToF 相机
- 三维扫描仪
点云特点
- 无序(Unordered)
- 稀疏(Sparse)
- 不规则(Irregular)
- 高维
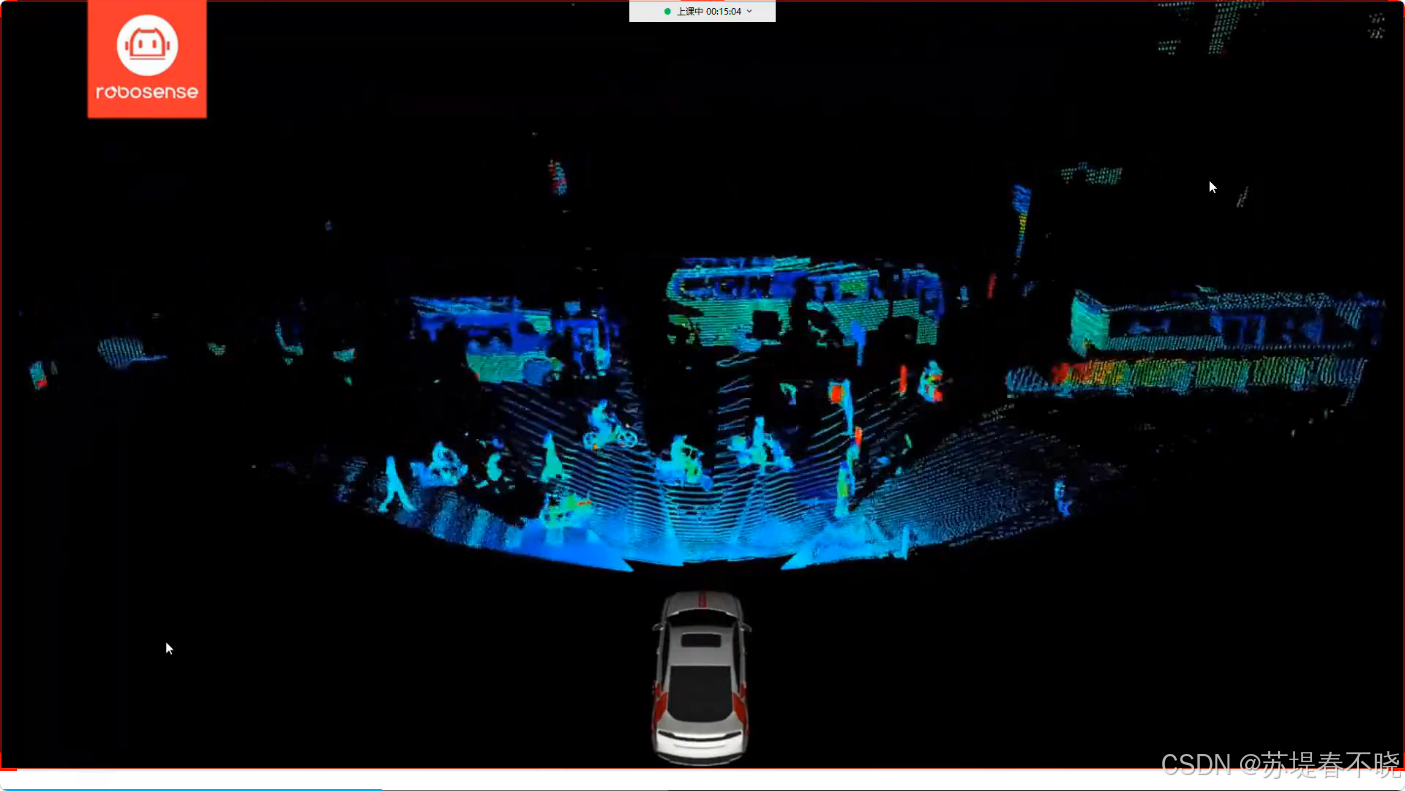
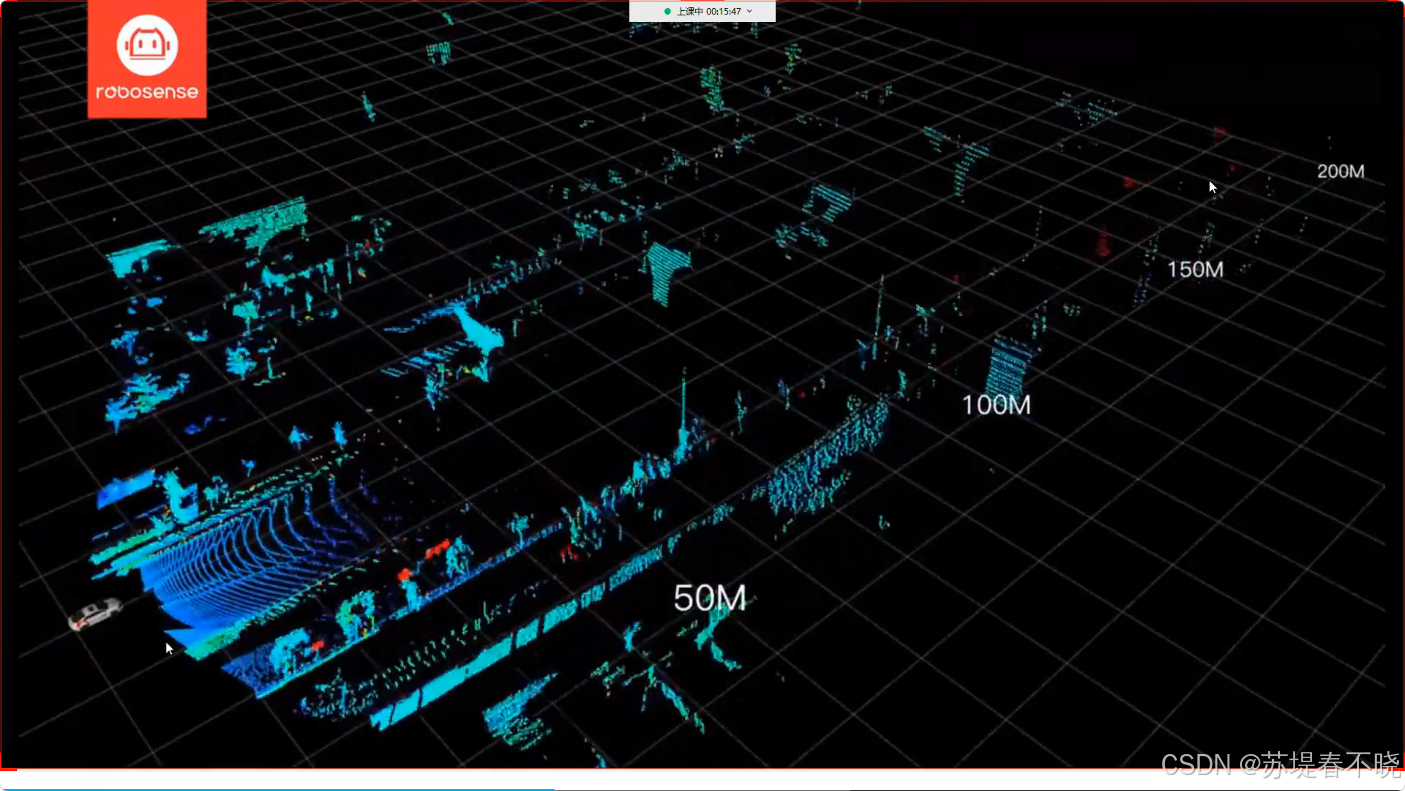
近密原疏
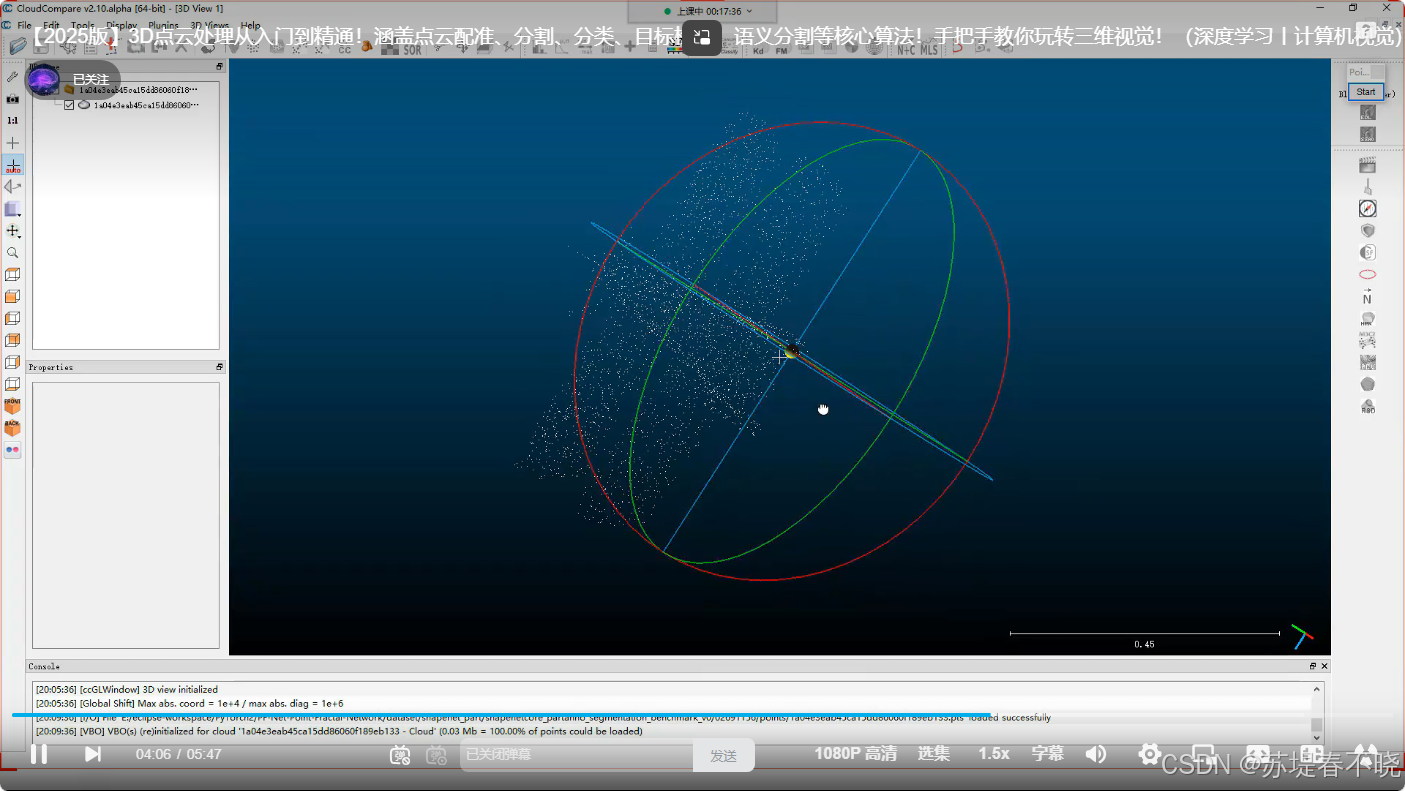
飞机1
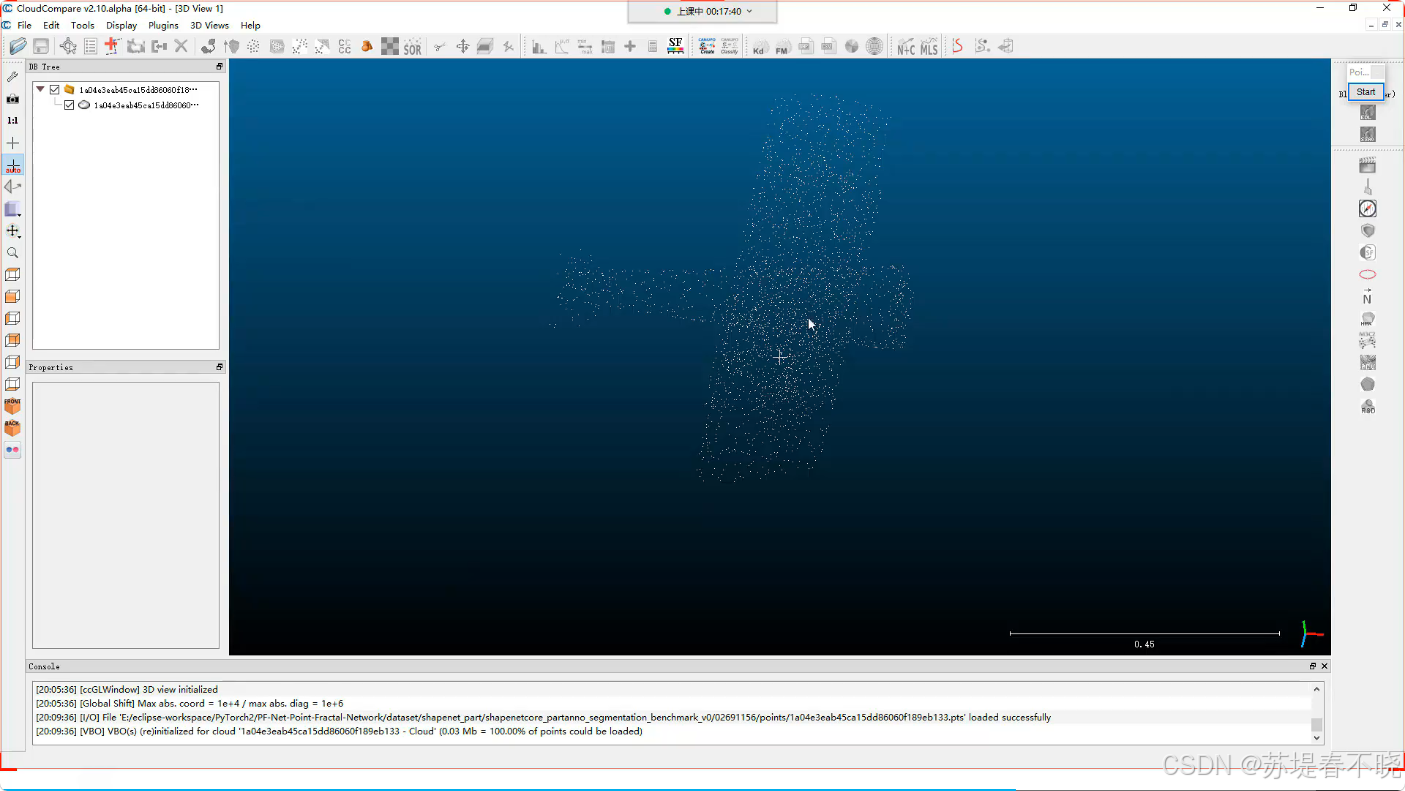
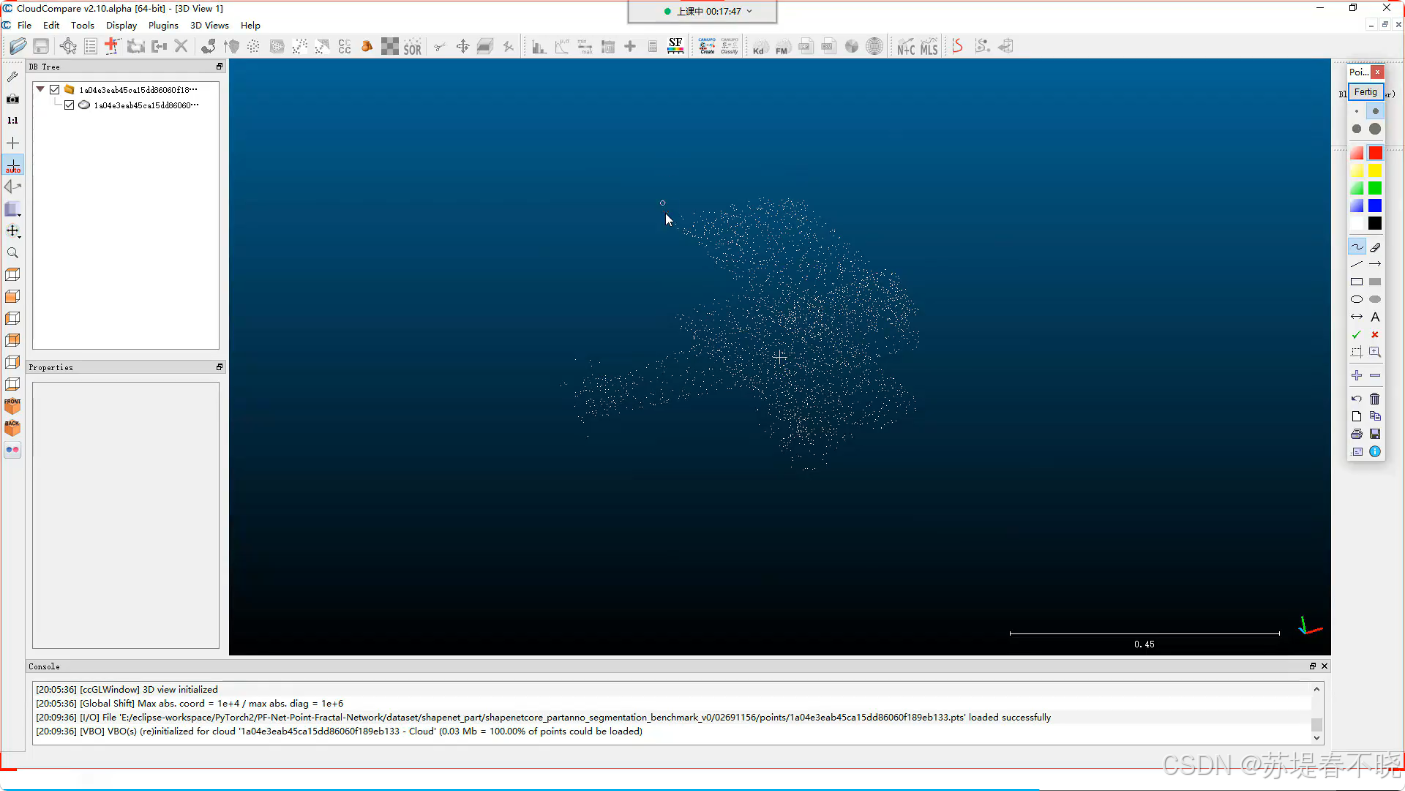
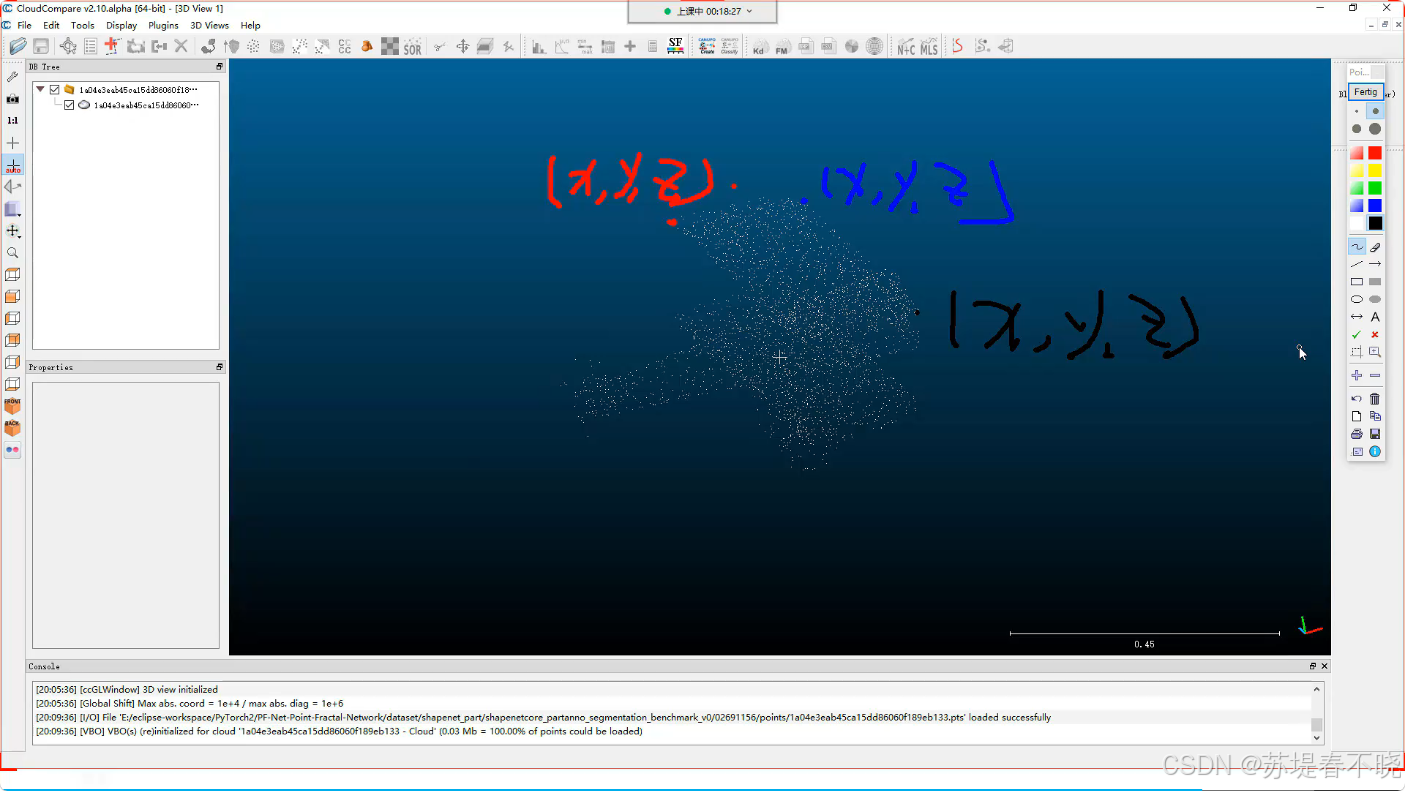
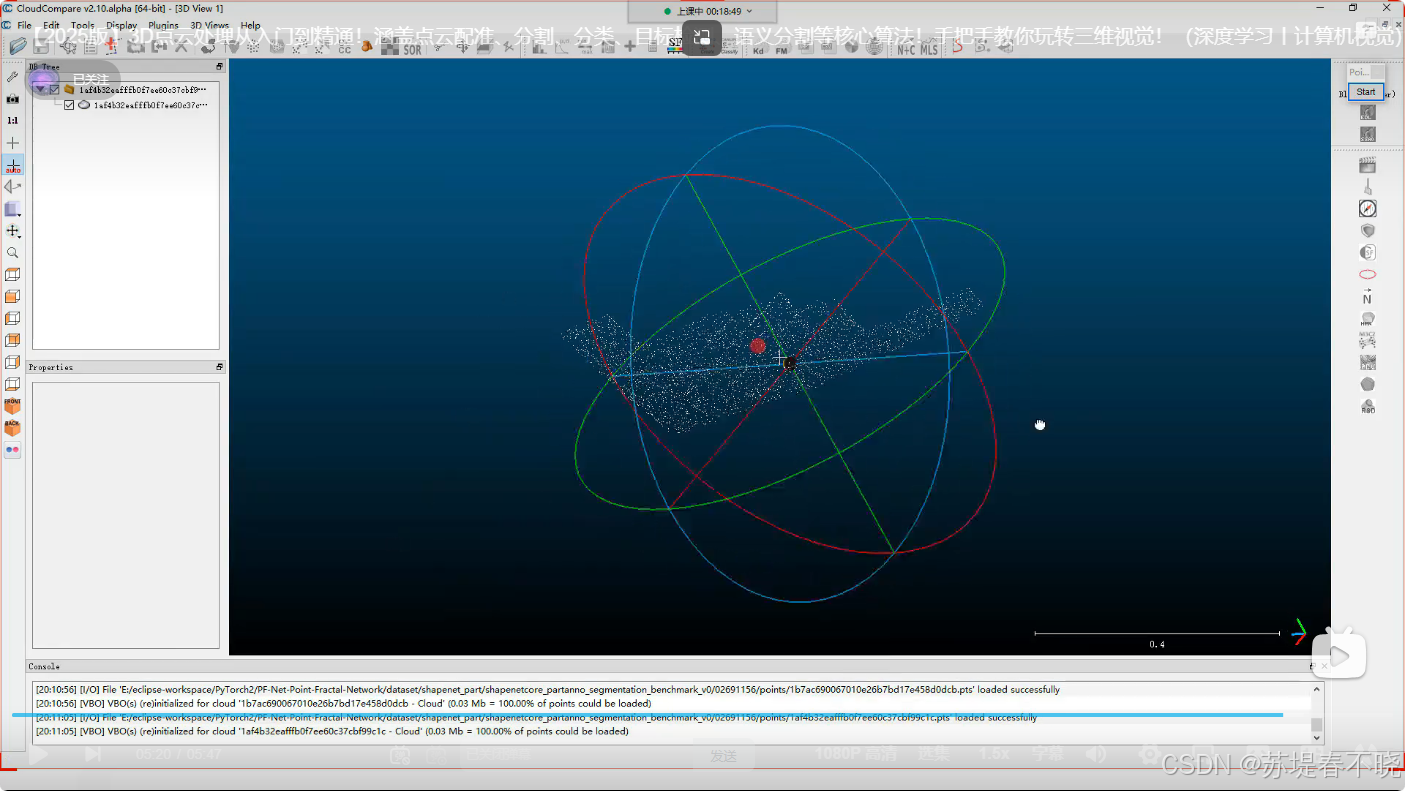
飞机2
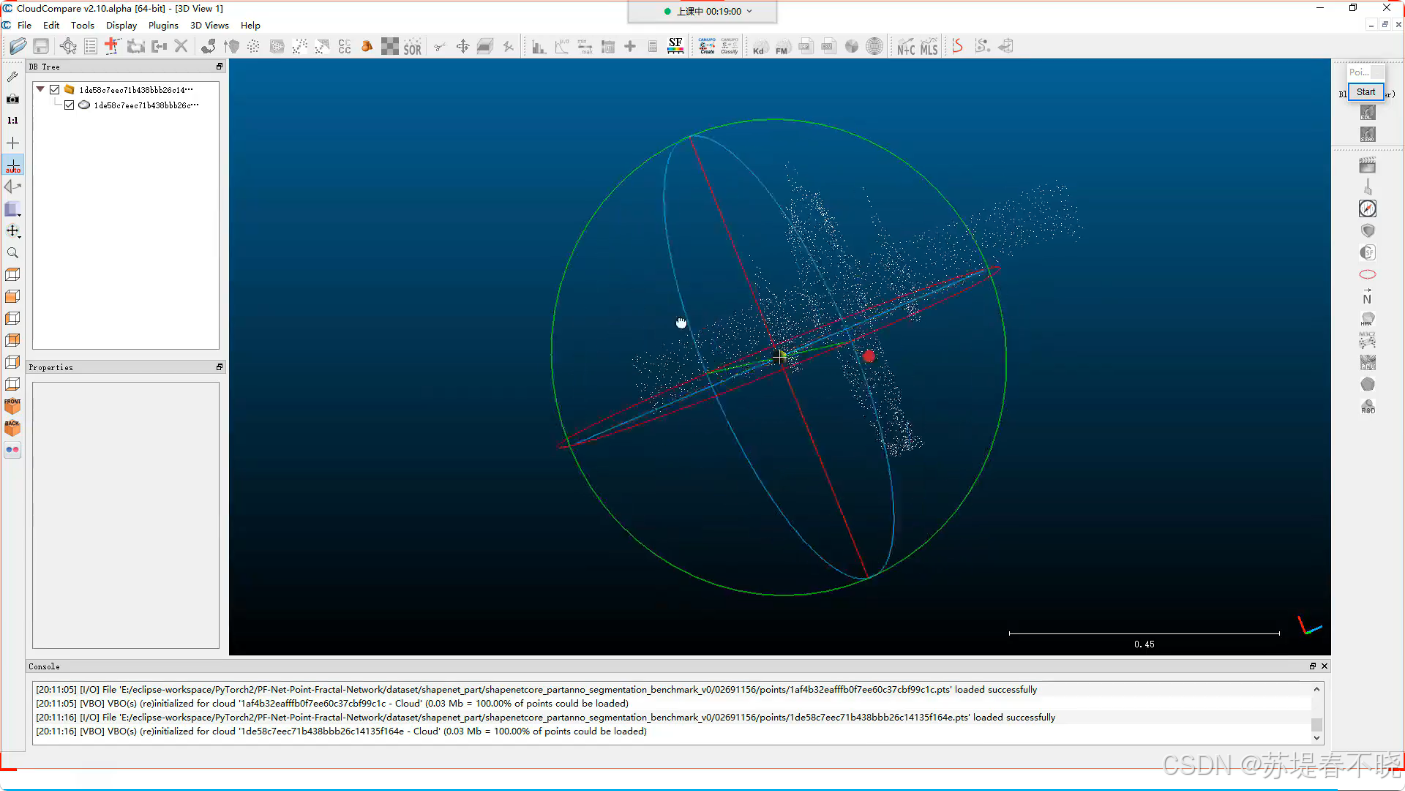
飞机3
2、点云应用领域与发展分析(Applications and Development of Point Clouds)
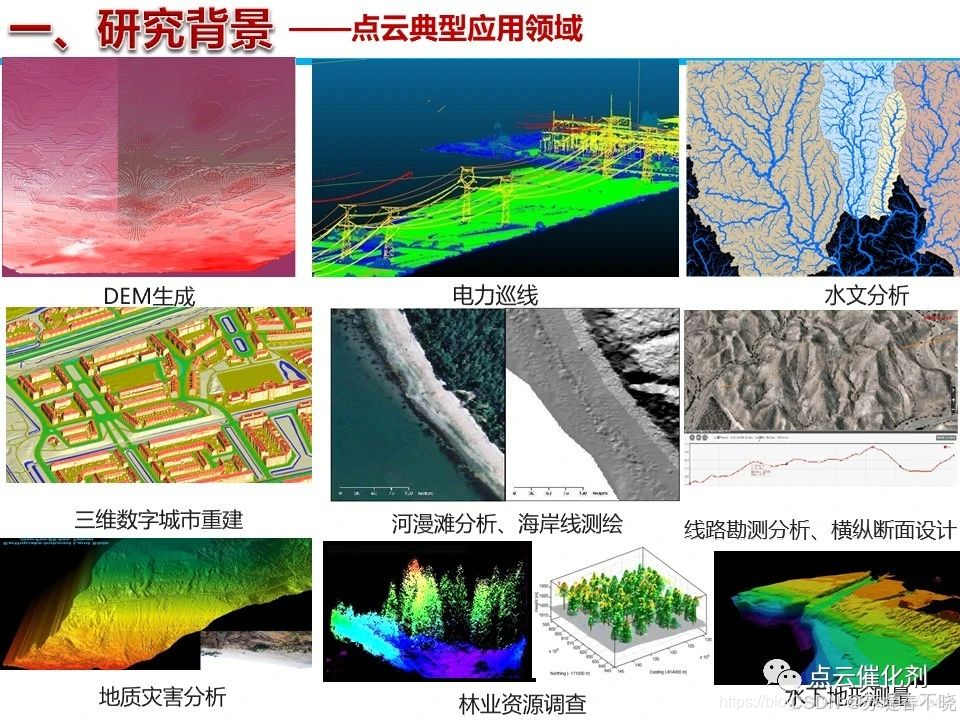
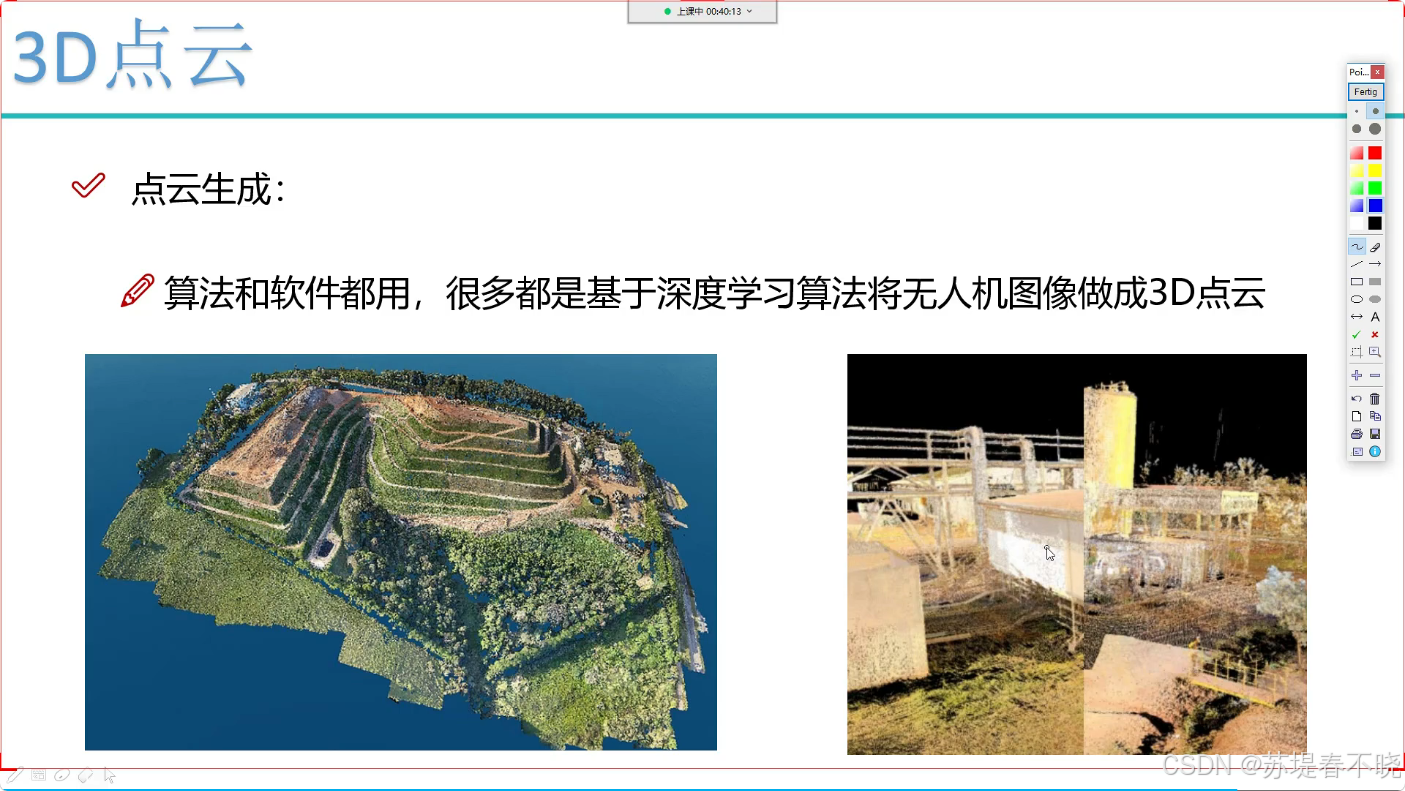
DEM(Digital Elevation Model,数字高程(海拔)模型) 是一种用数字方式描述地球表面(或其他物体表面)高度信息的数据模型。简单来说,它就是一张带有高度值的三维地形地图。
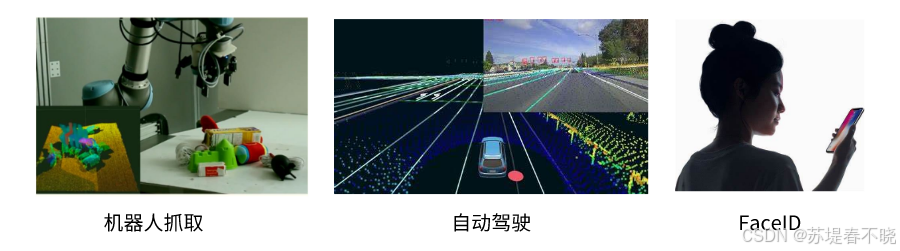
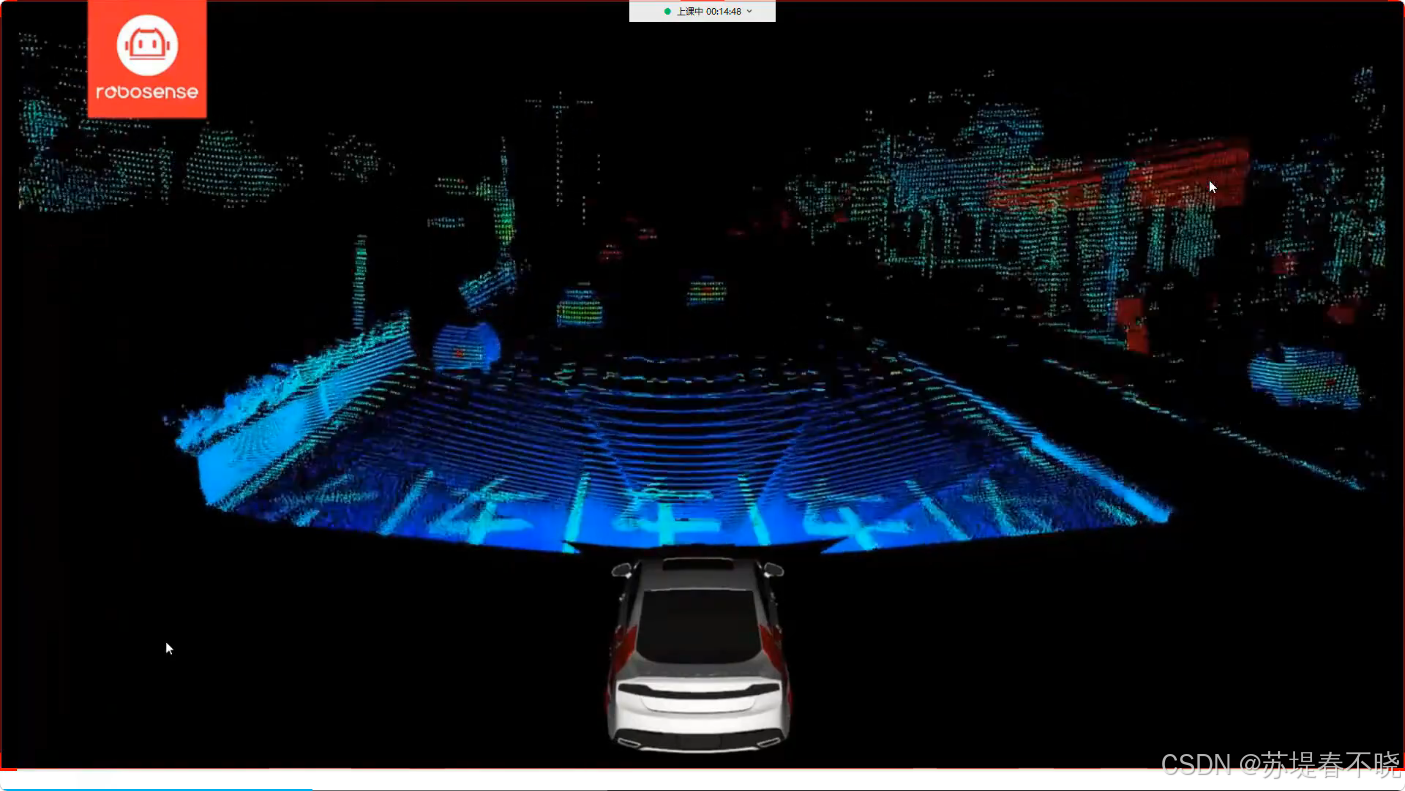
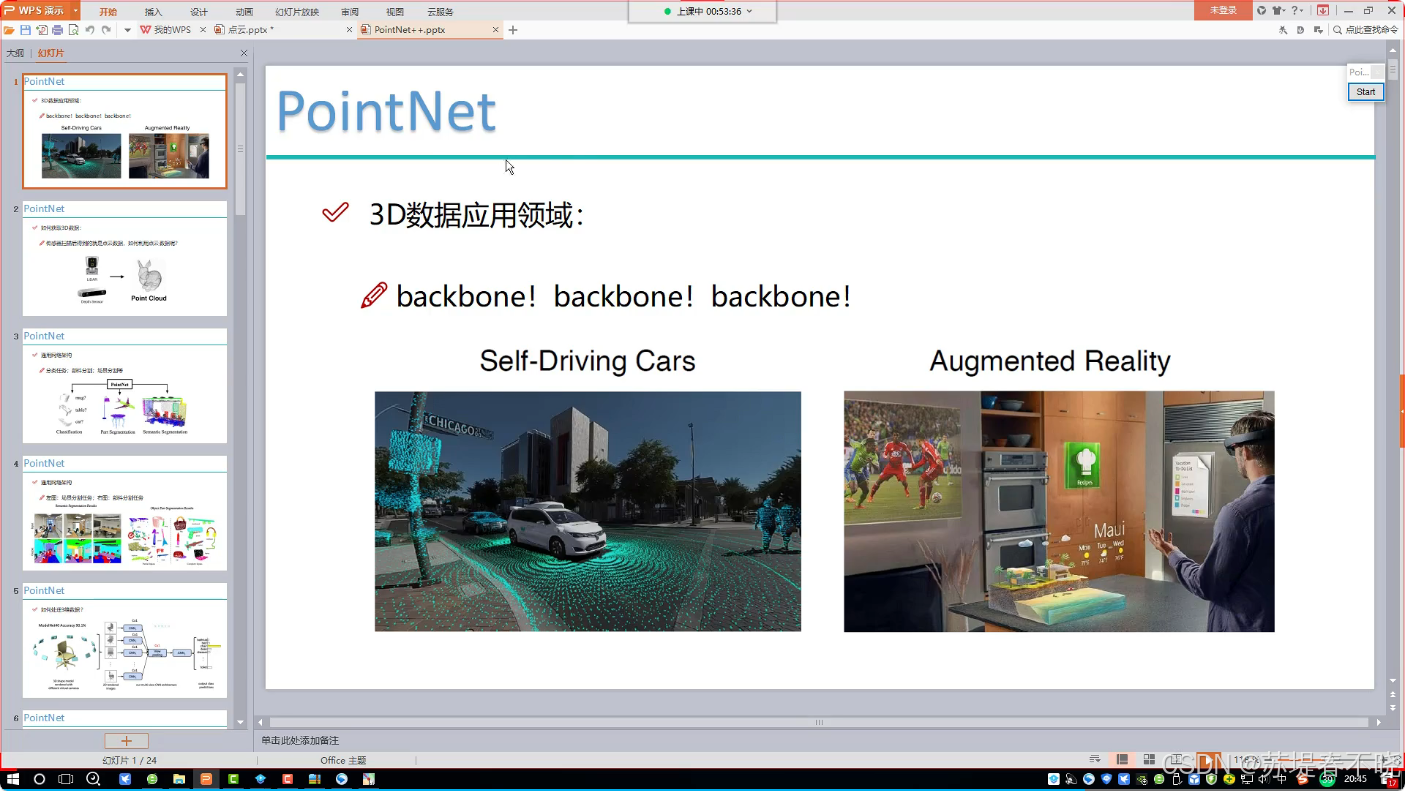
自动驾驶
- 激光雷达建图
- 障碍物检测
- BEV感知
机器人
- SLAM
- 导航
- 抓取
- 避障
AR/VR
- 空间建模
- 三维重建
- 工业视觉
- 三维测量
- 缺陷检测
- 尺寸检测
医疗
- CT
- MRI
- 三维重建
数字孪生
- 城市建模
- BIM
- 工厂数字化
点云的发展趋势
- Neural Rendering
- Gaussian Splatting
- NeRF
- 3D Foundation Model
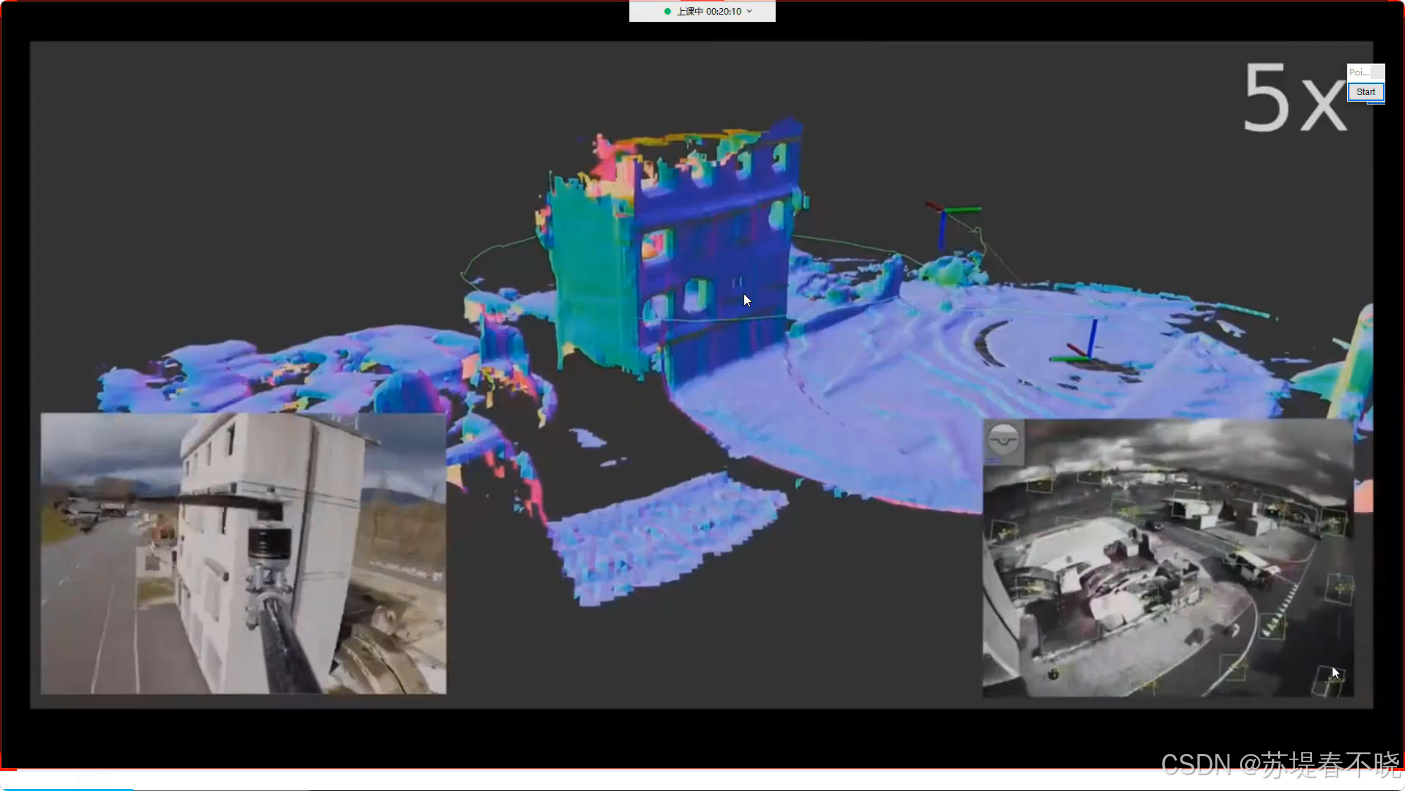
无人机勘测
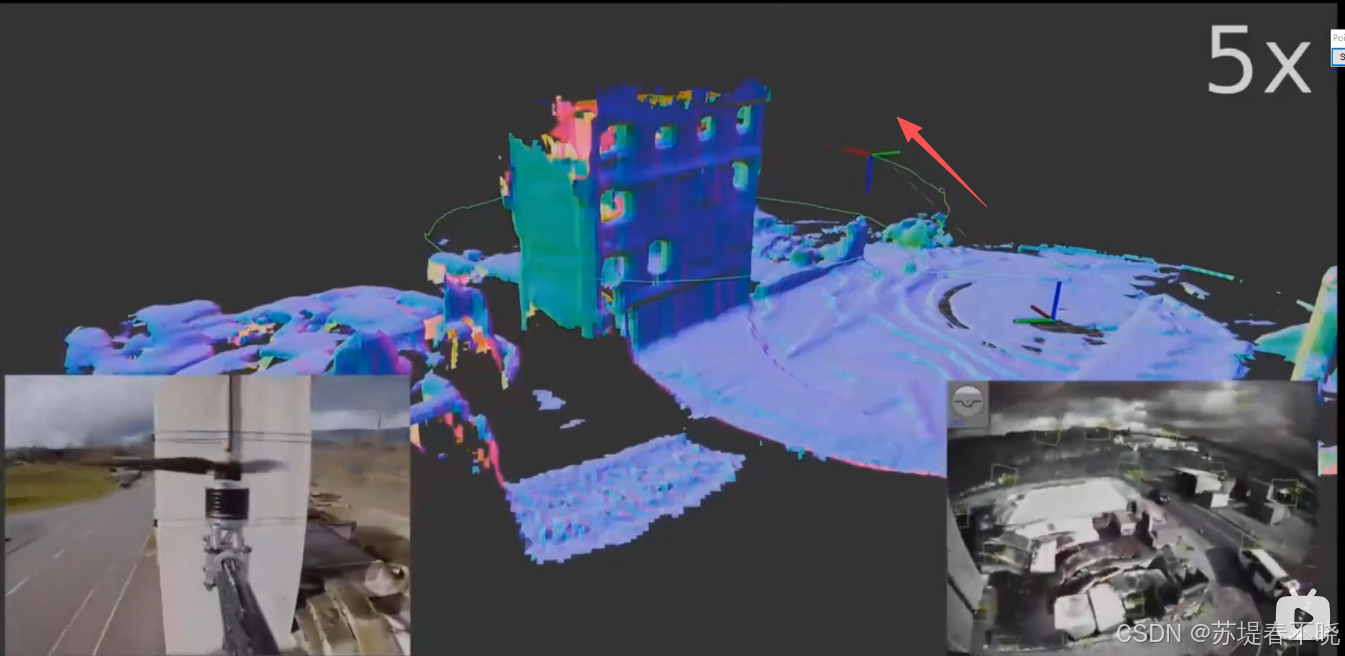
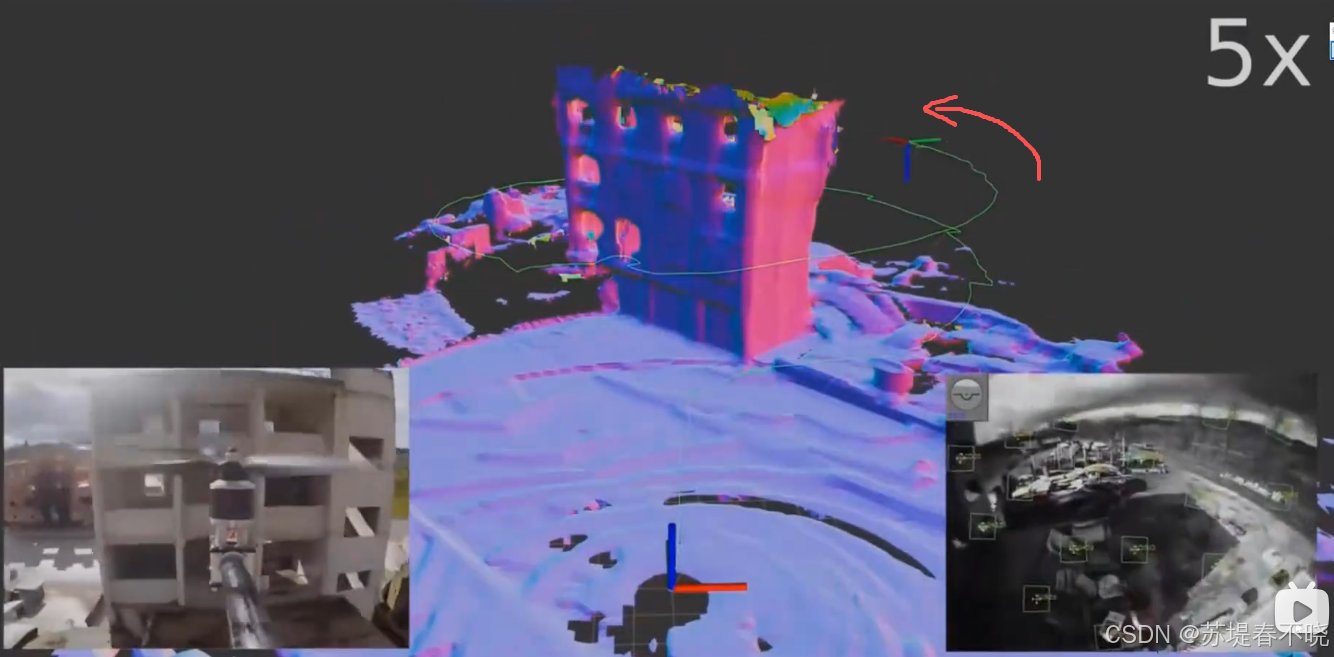
工厂建模,安全监测
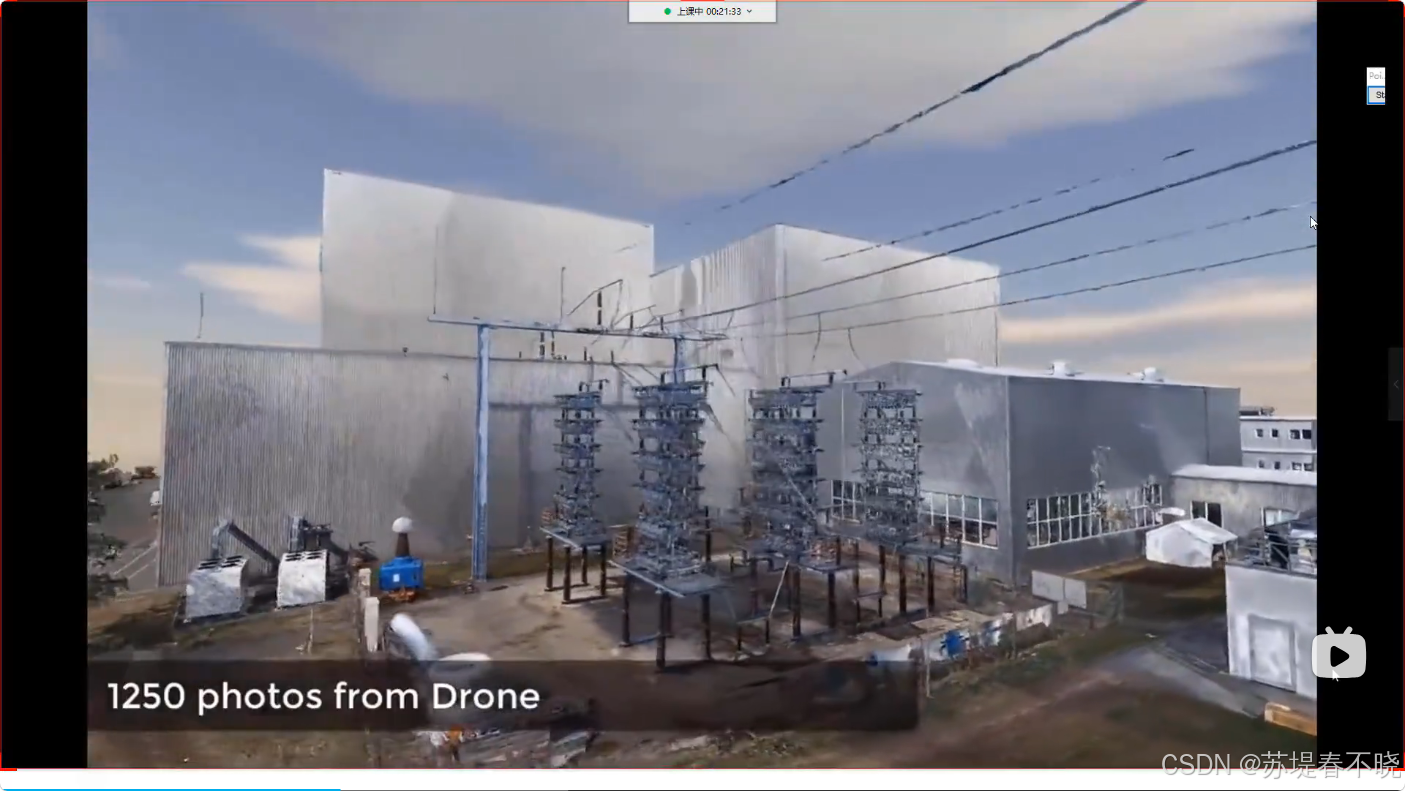
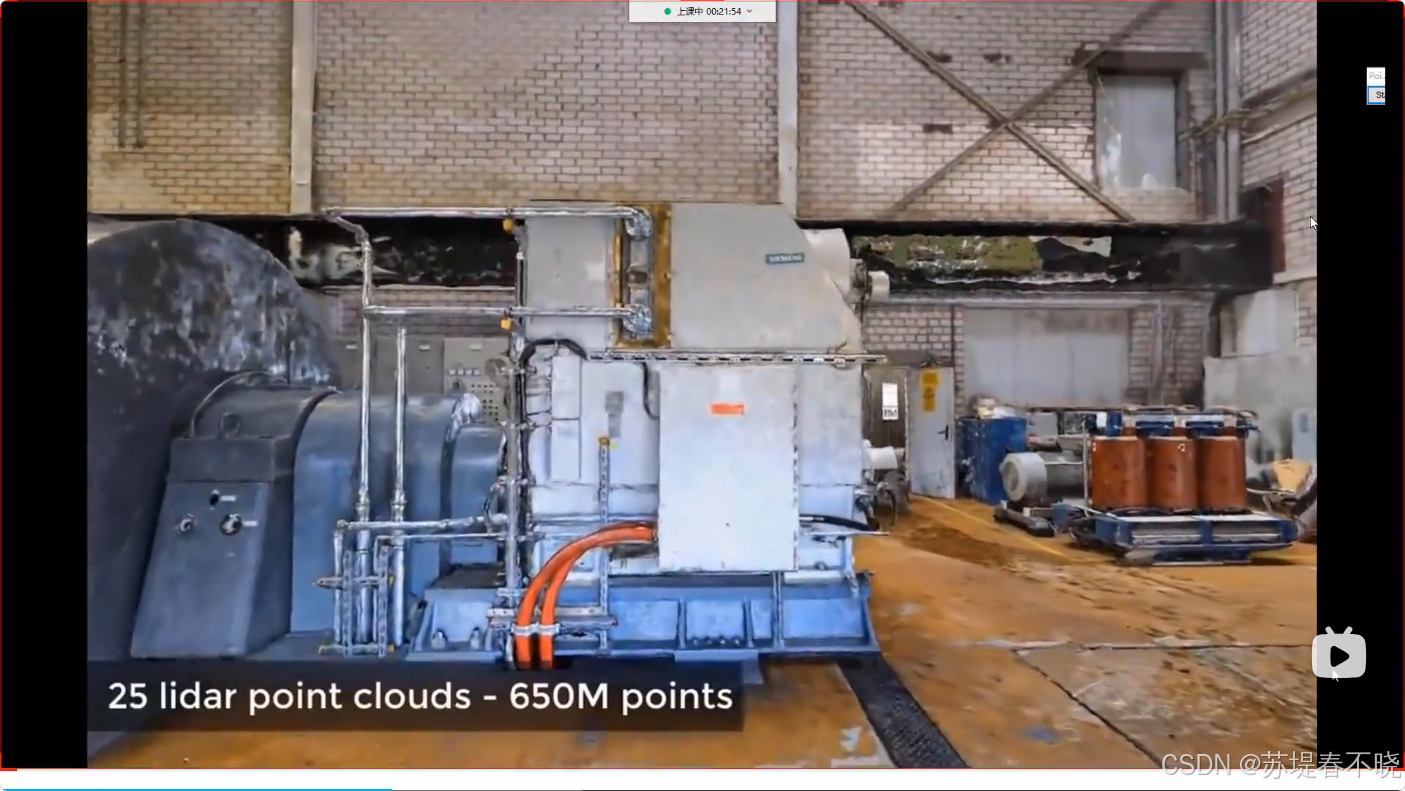
智慧城市
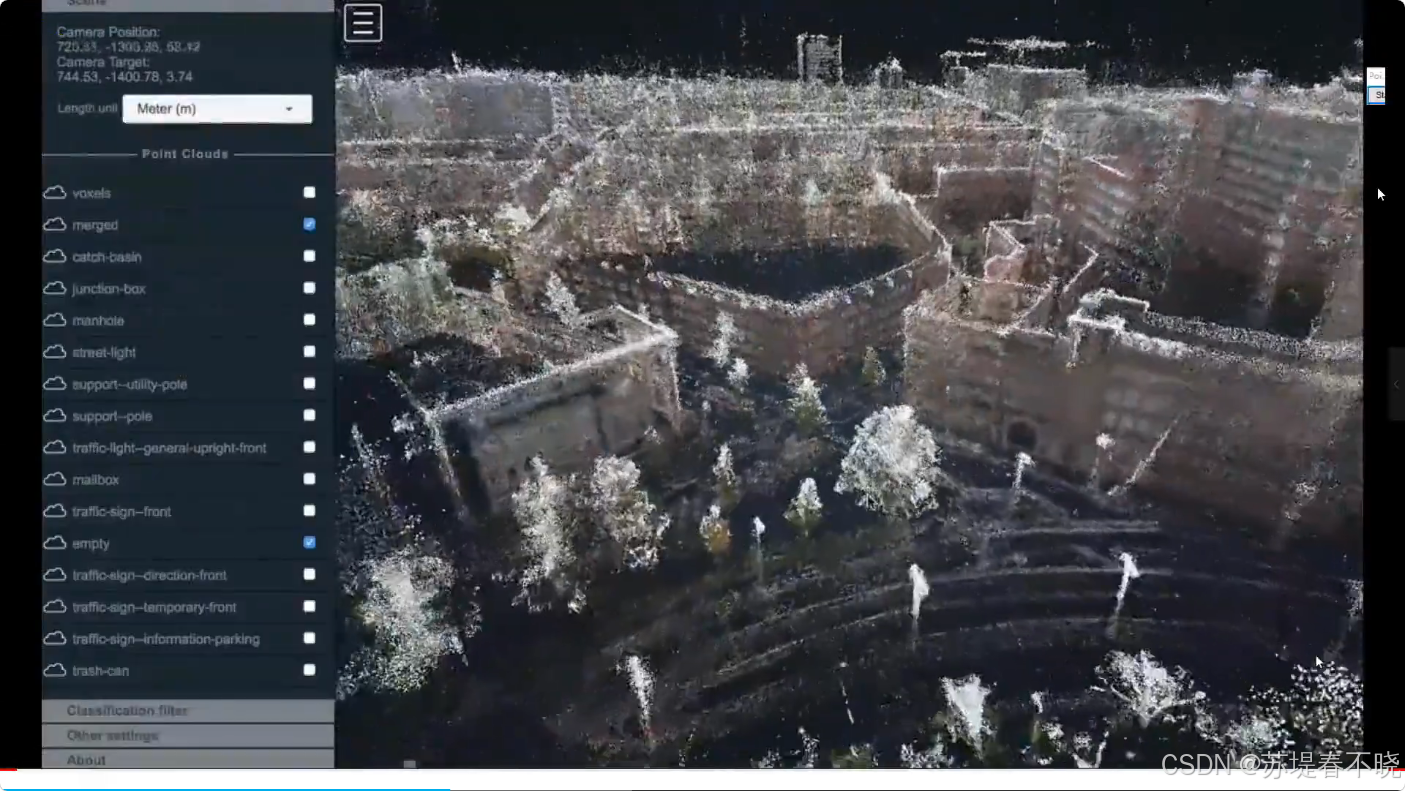
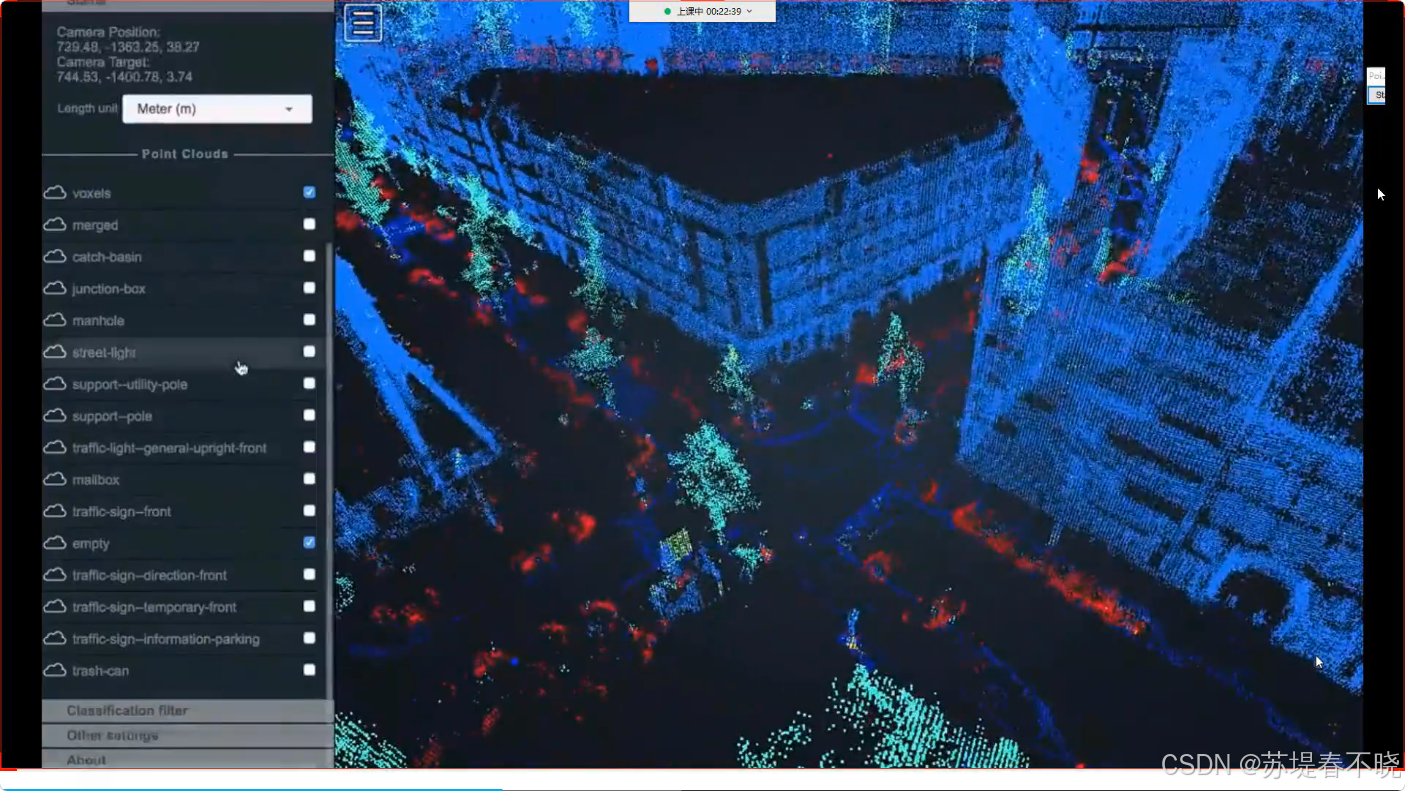
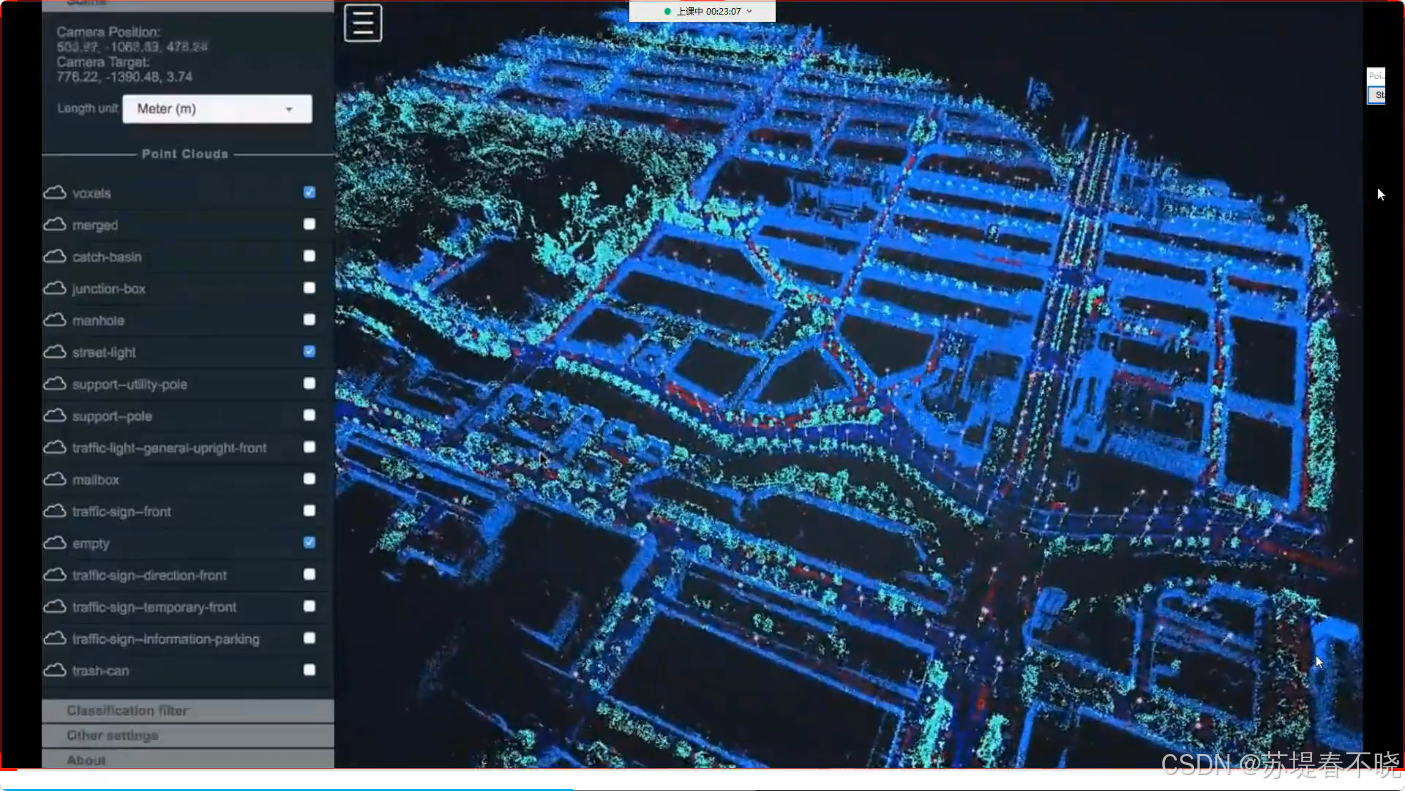
点云分割,路灯
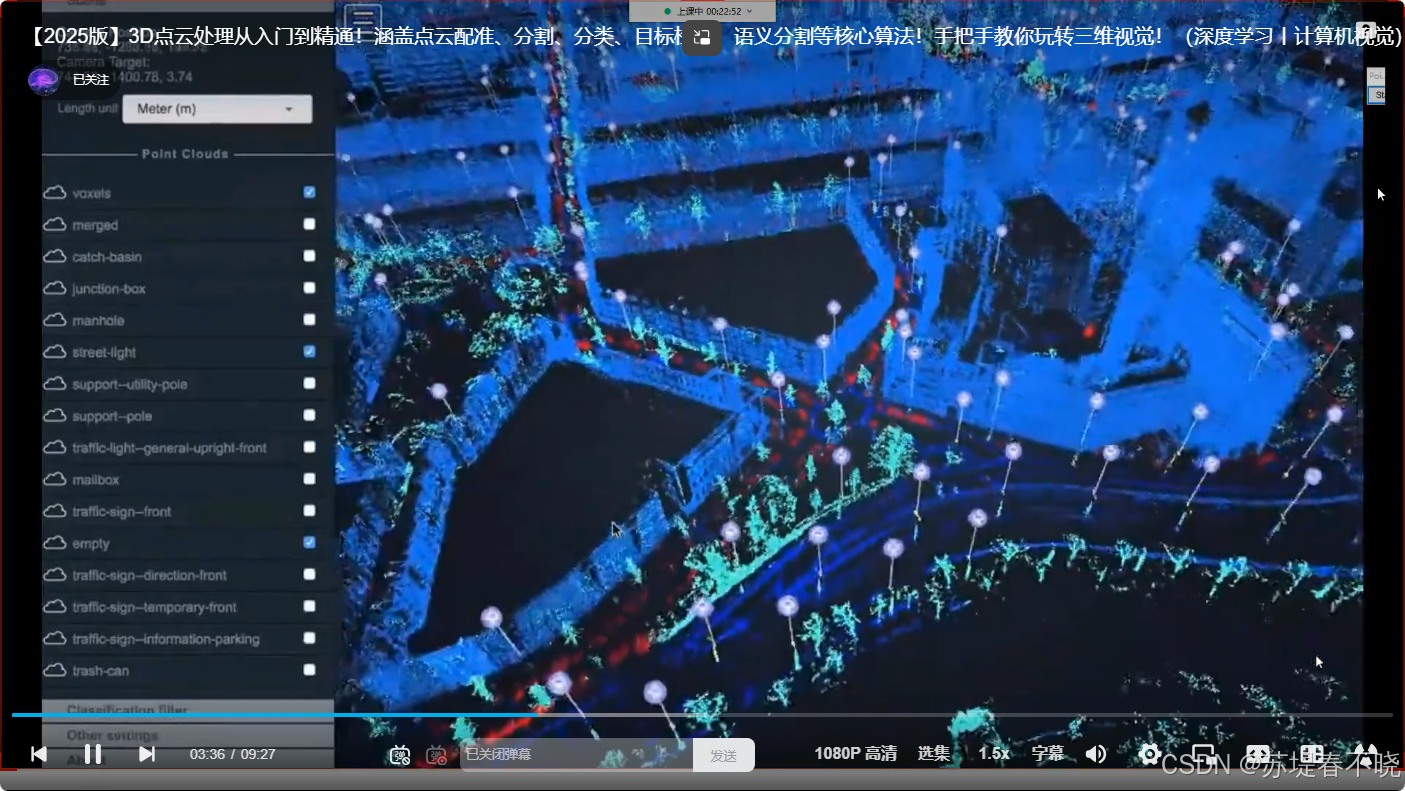
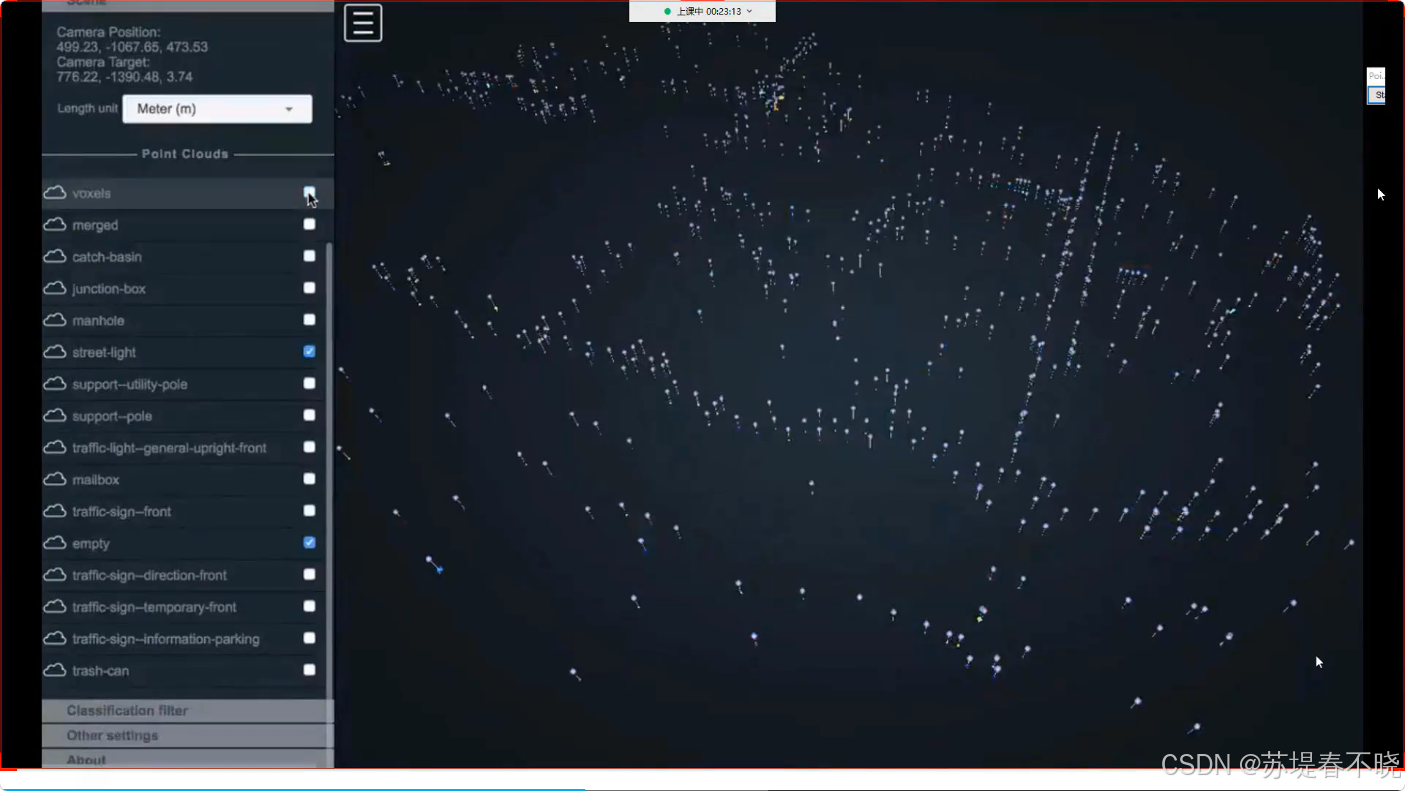
得到路灯的位置
点云分割公开数据集
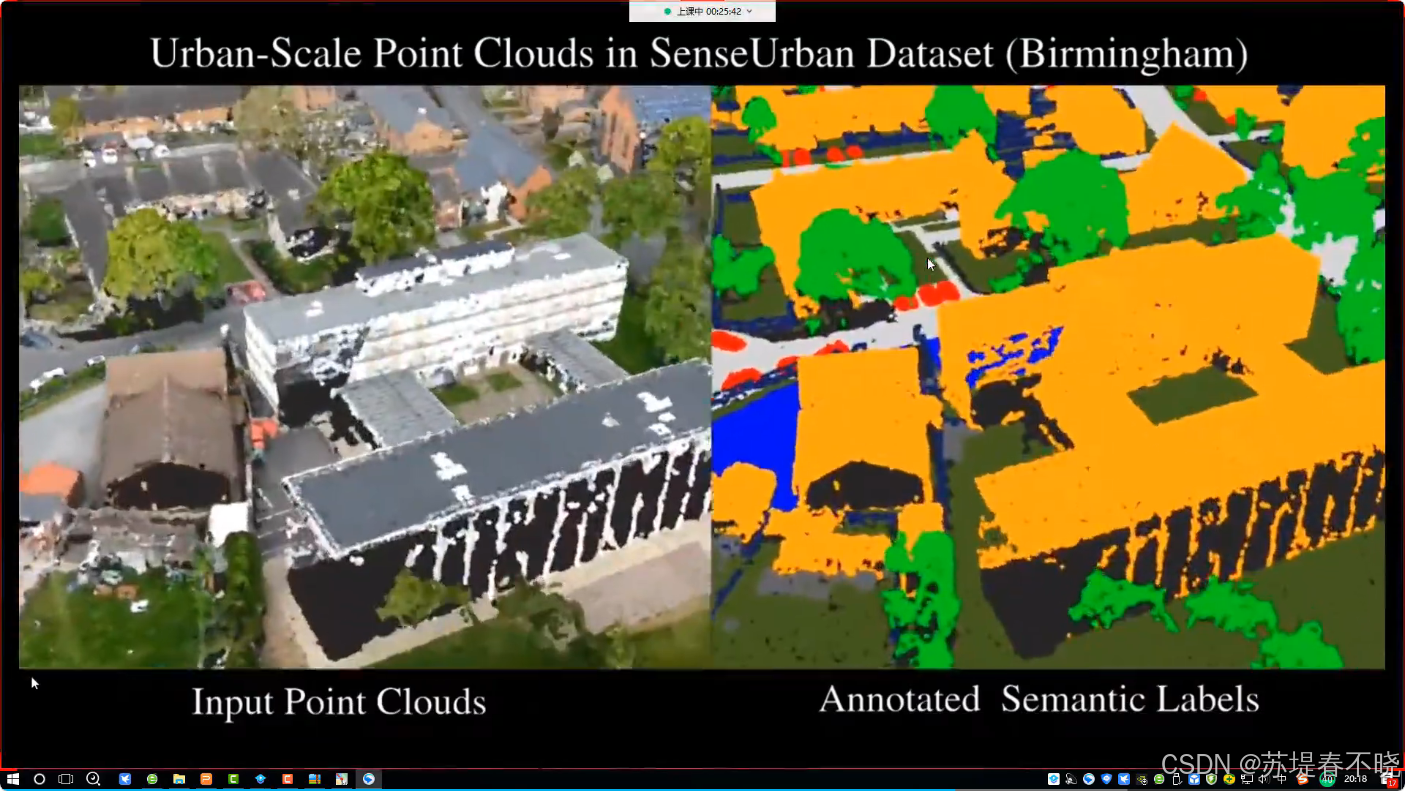
点云分割
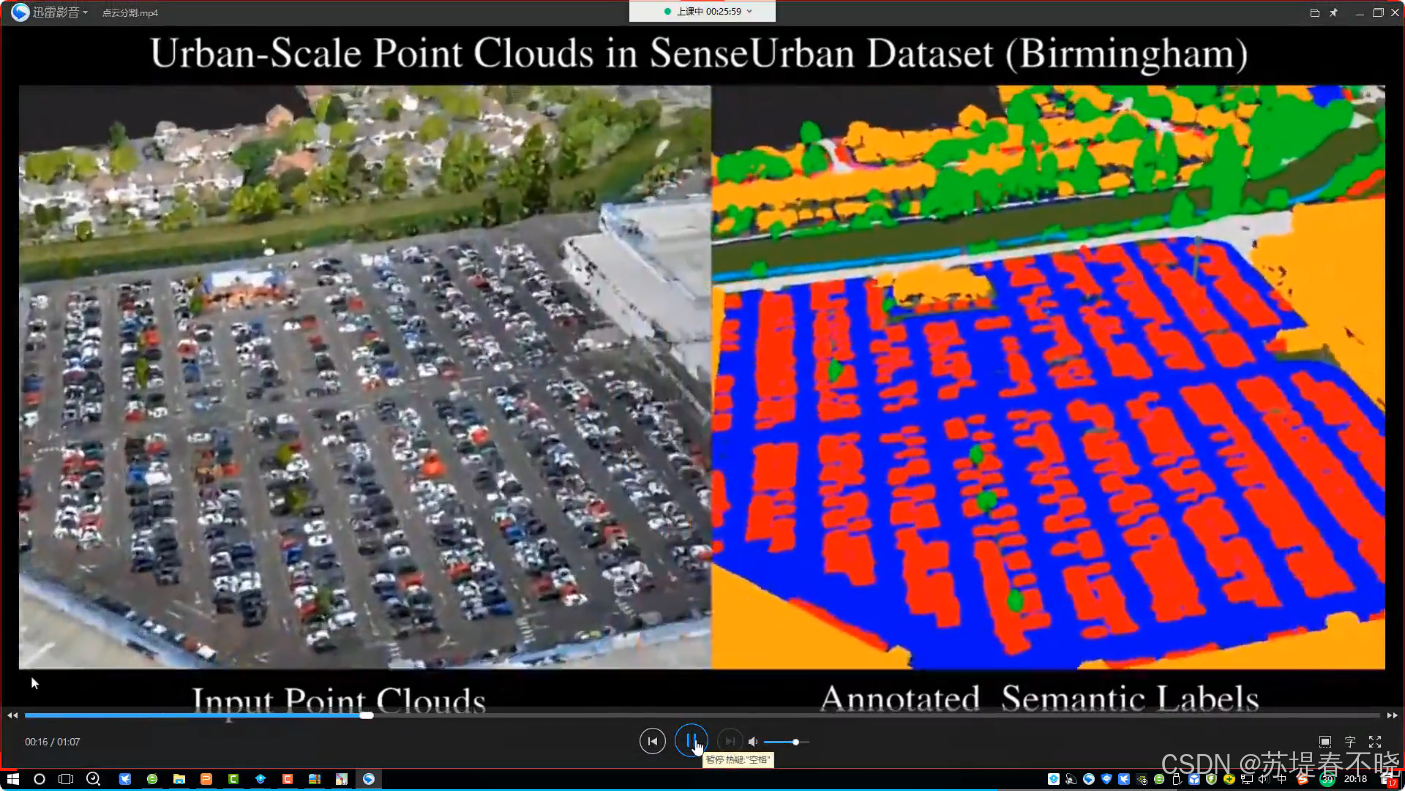
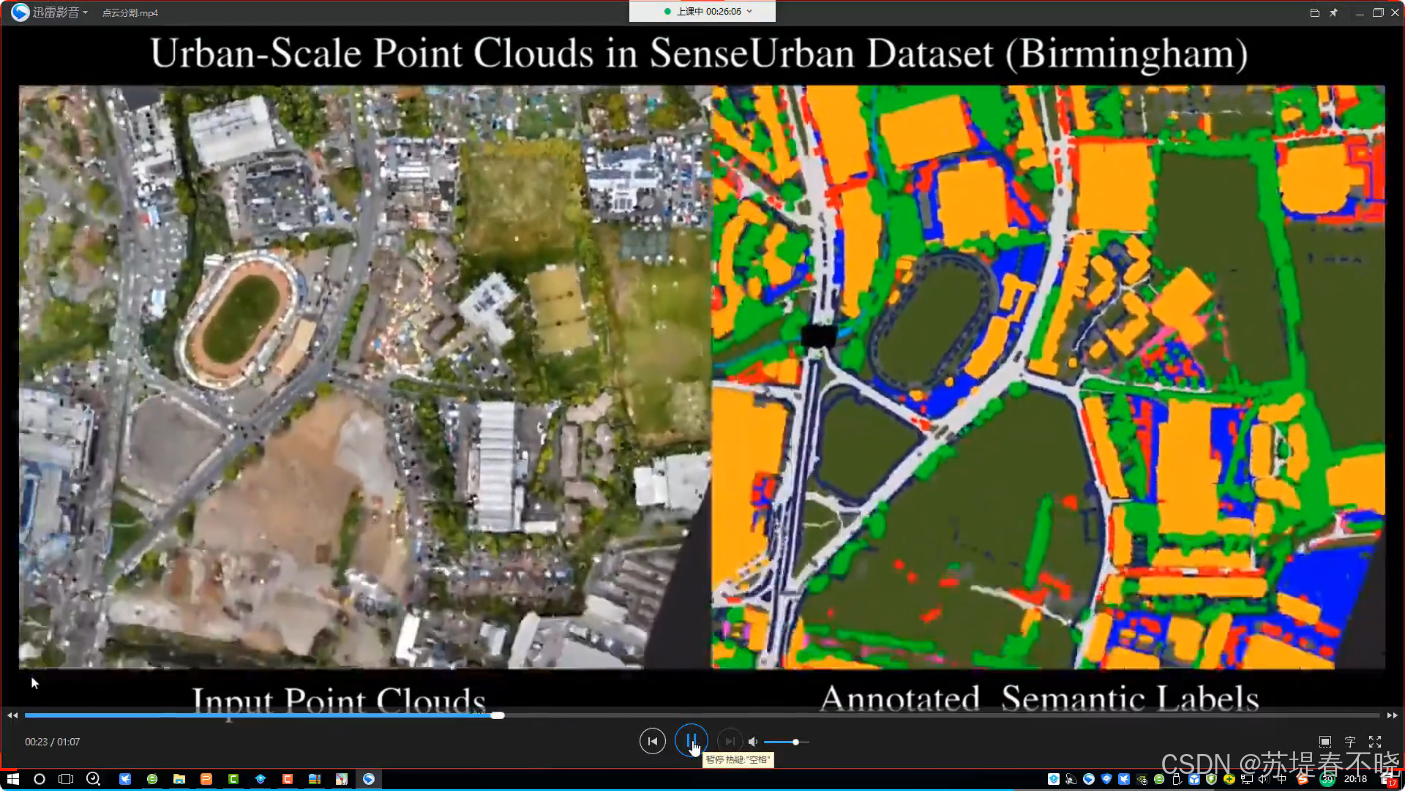
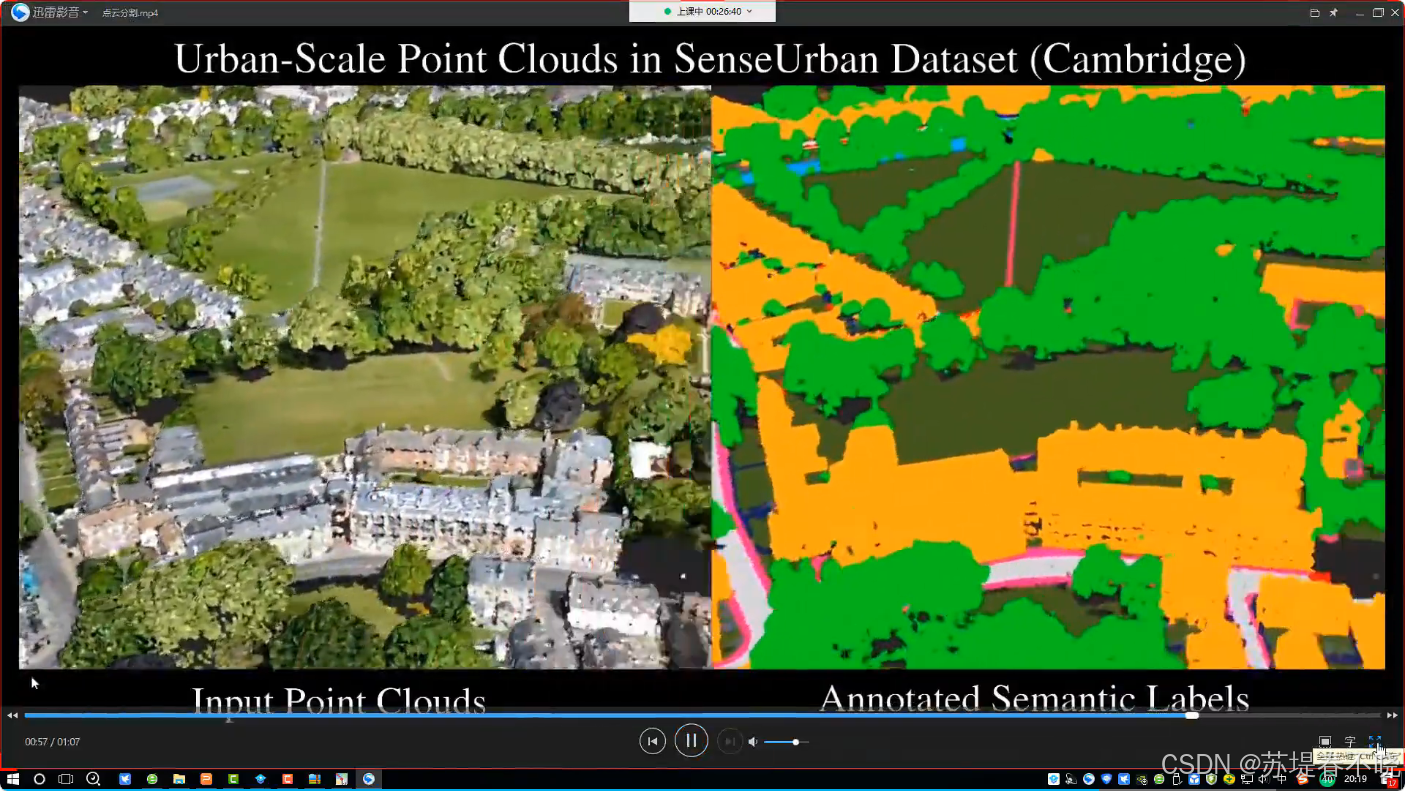
3、点云分割任务(Point Cloud Segmentation)
这是最重要的基础任务之一。
语义分割(Semantic Segmentation)
text
PointNet
PointNet++
RandLA-Net
KPConv
实例分割(Instance Segmentation)
text
PointGroup
SoftGroup
Mask3D
全景分割(Panoptic Segmentation)
结合:
text
Semantic
Instance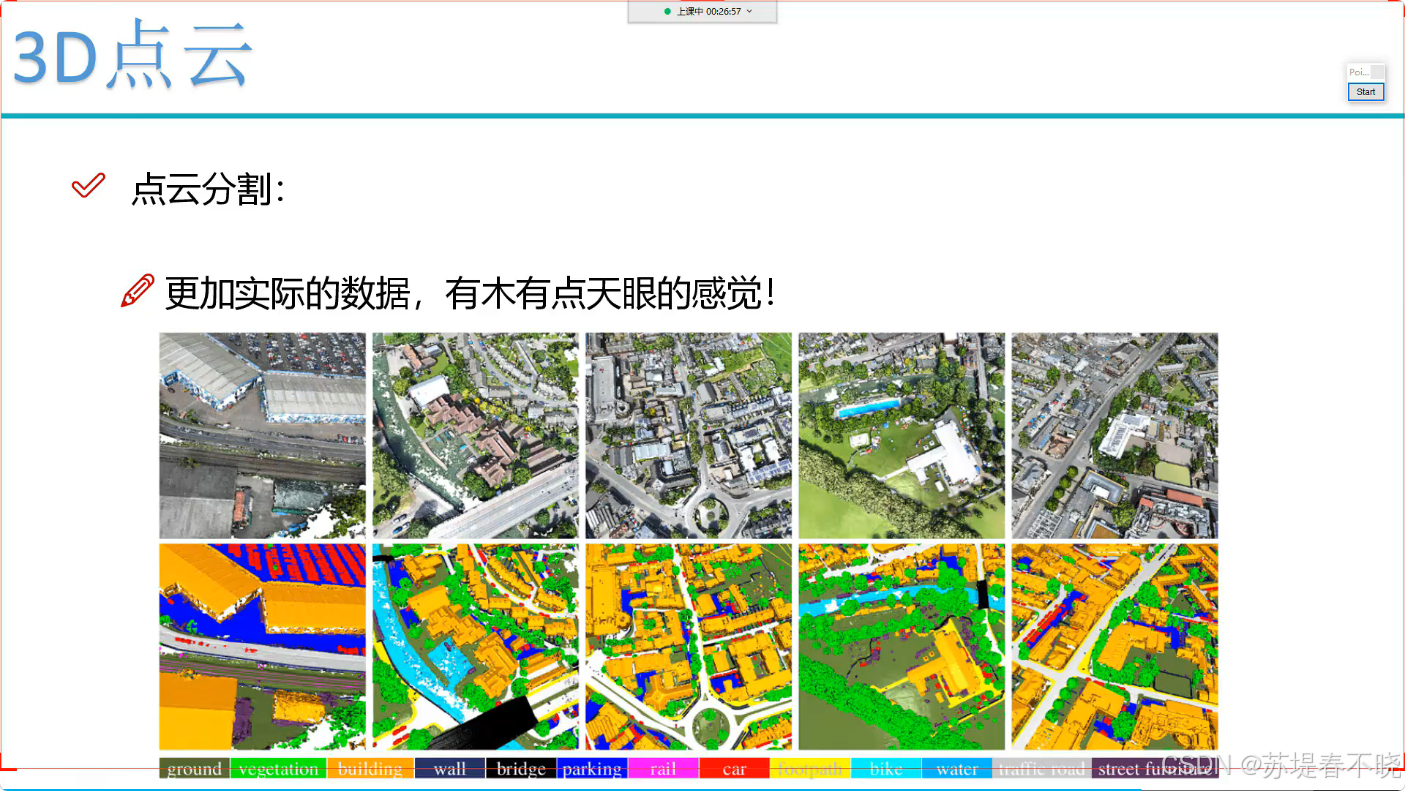
上面一排是点云,下面一排是点云分割结果
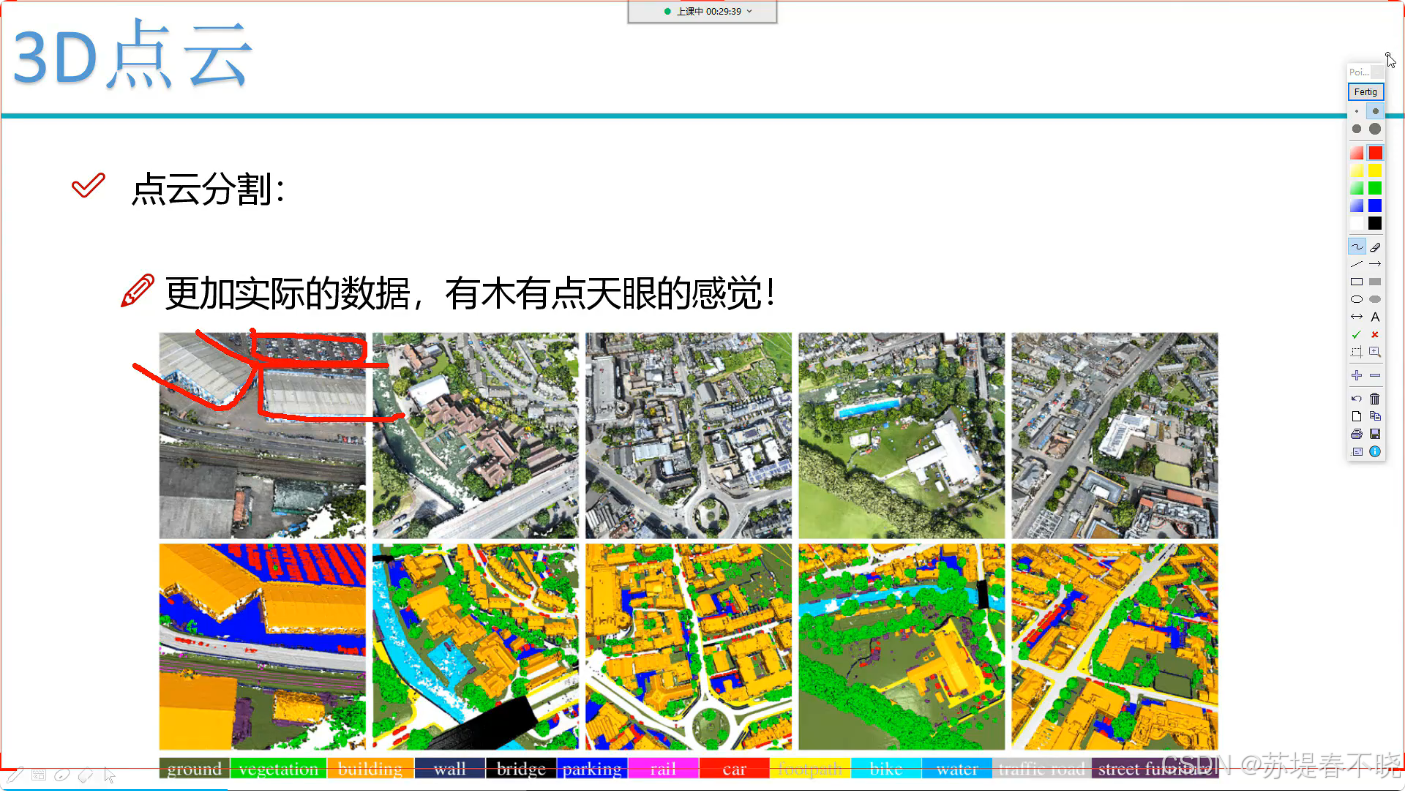
相同的东西,用相同的颜色表示
不同的东西,用不同的颜色表示
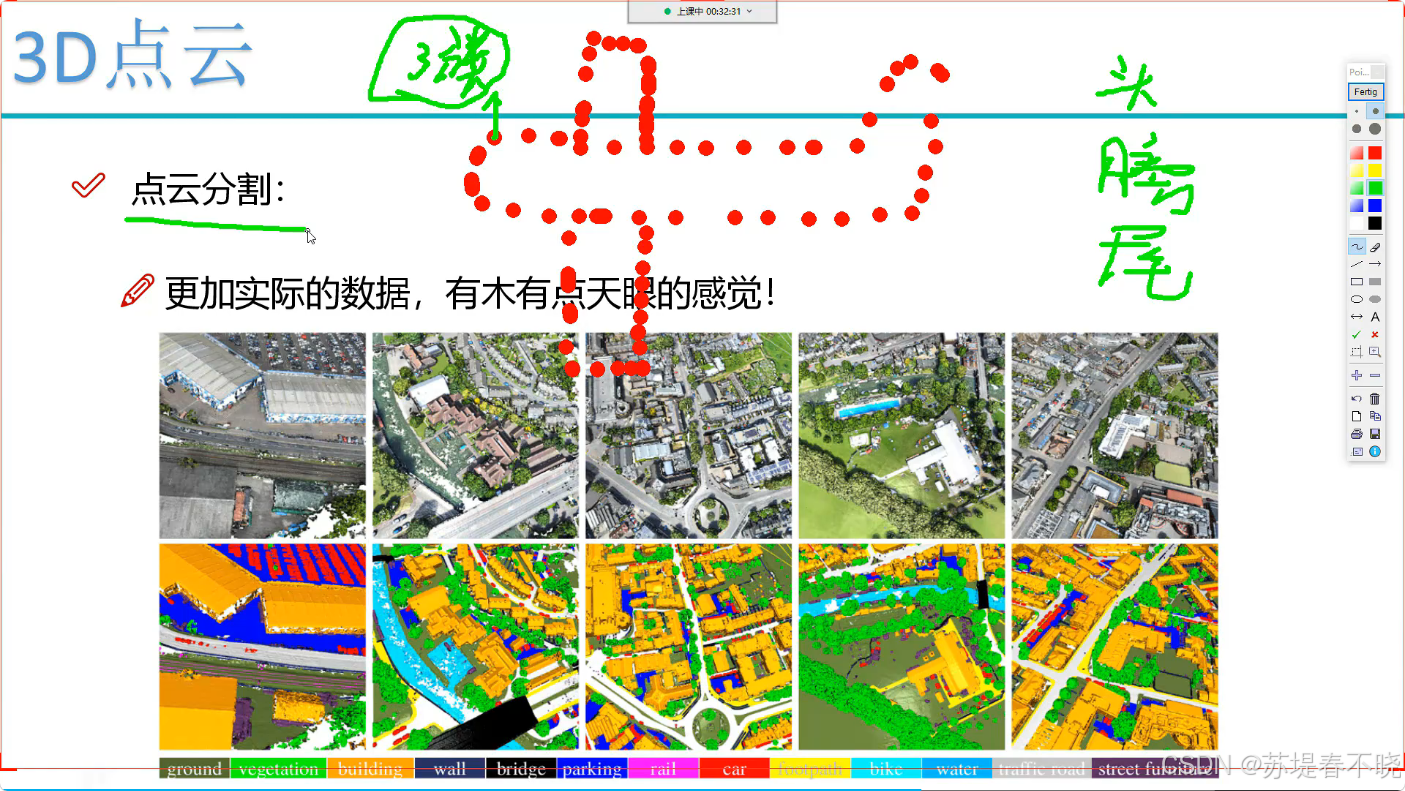
每个点属于什么类别
4、点云补全任务(Point Cloud Completion)
现实中的点云往往存在
- 遮挡
- 漏扫
- 稀疏
因此需要补全
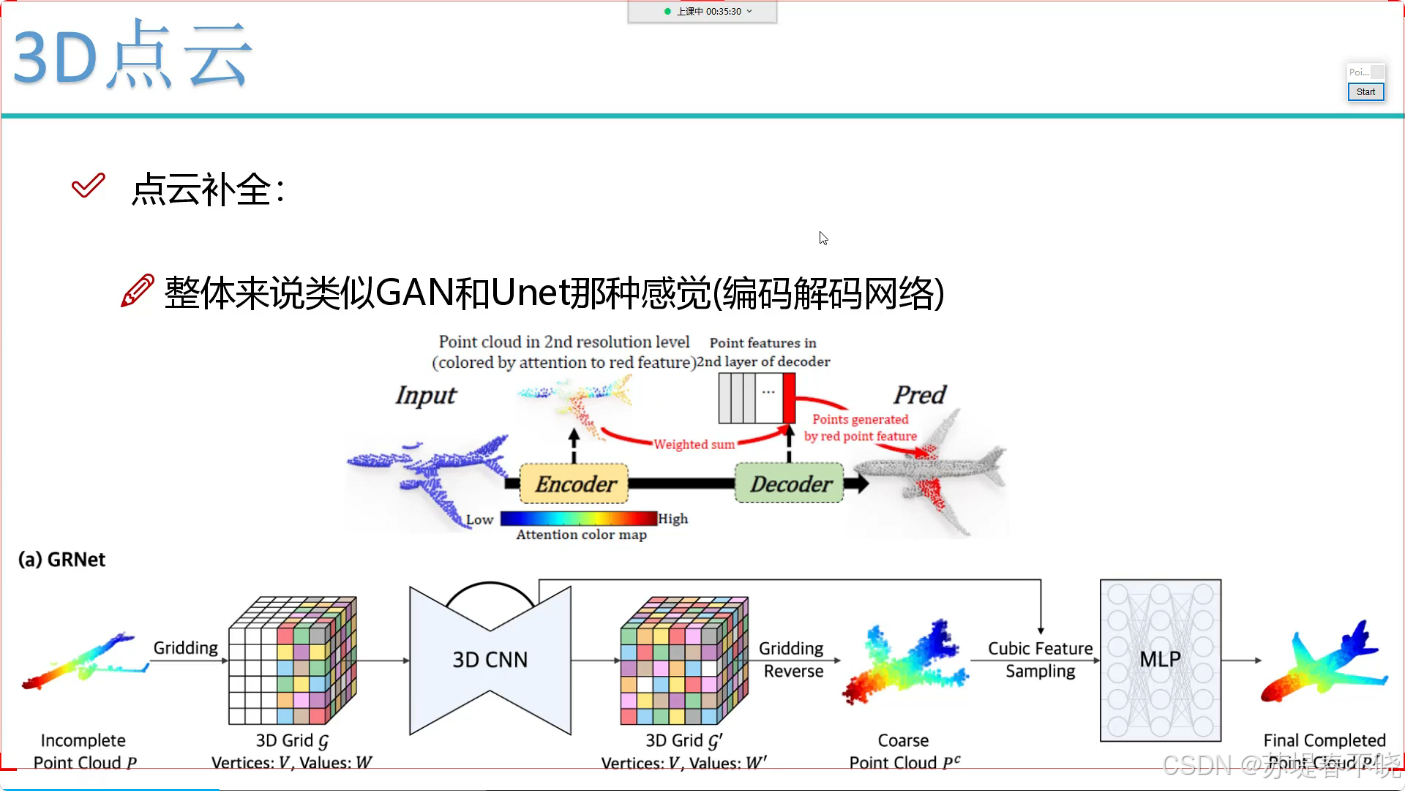
整理来说类似 GAN 和 Unet 那种感觉(编码解码网络)
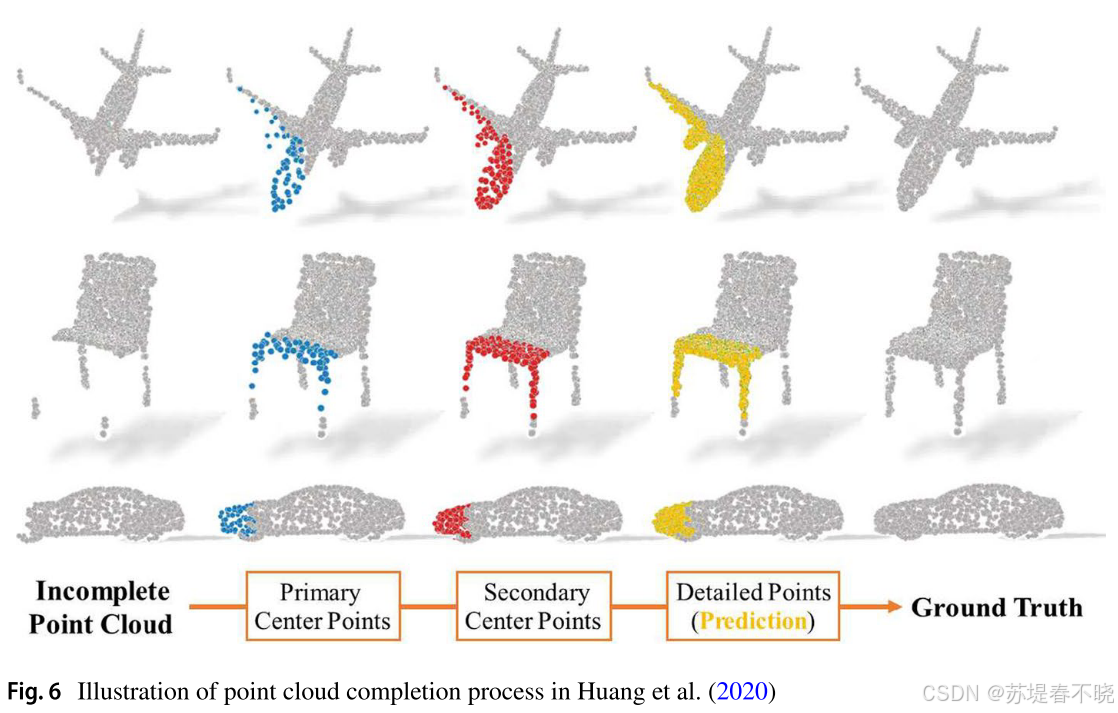
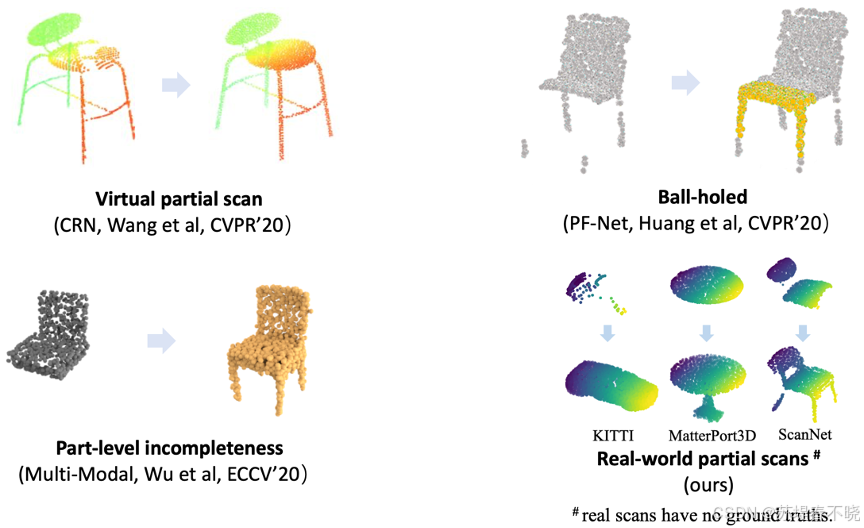
5、点云检测与配准任务(Detection and Registration)
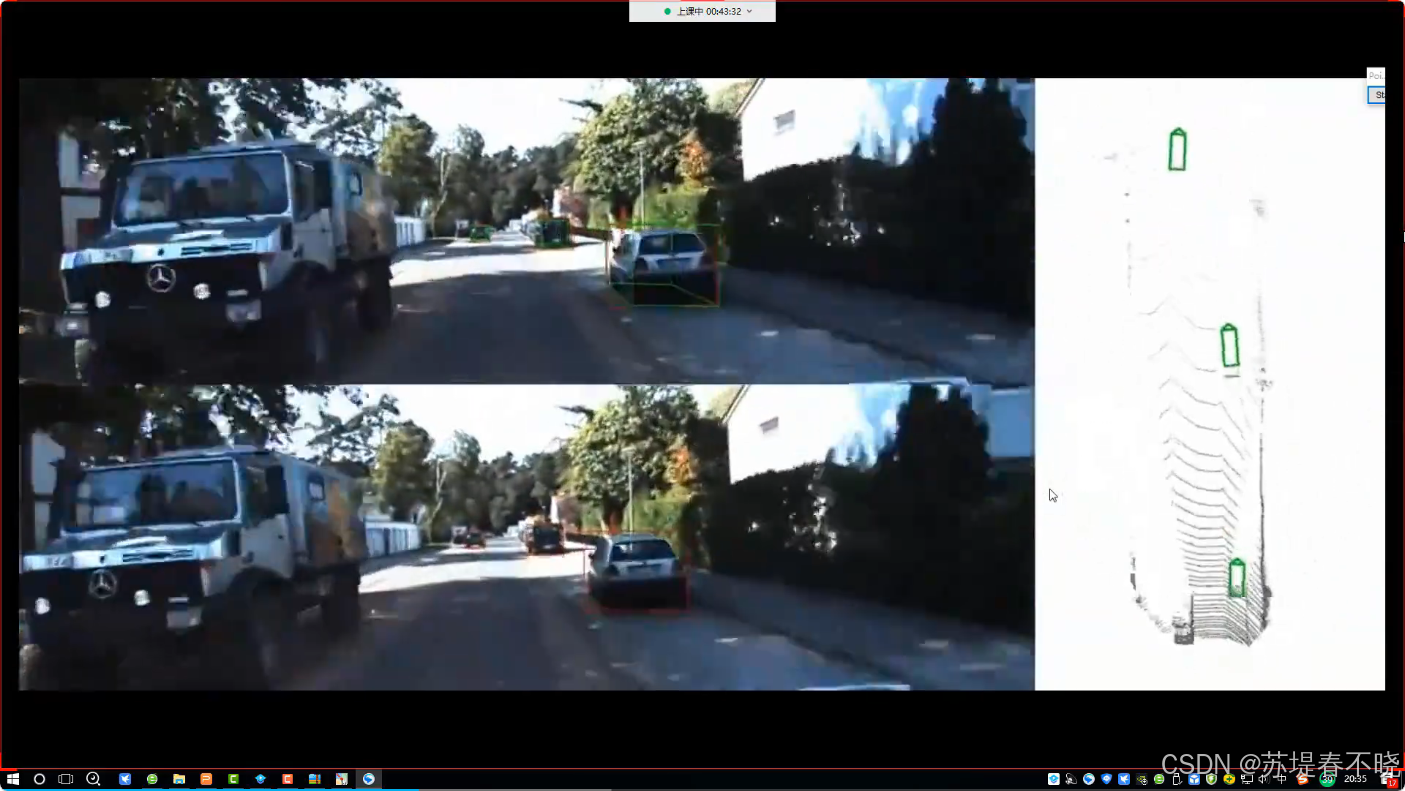
点云目标检测(3D Object Detection)
text
PointRCNN
PV-RCNN
SECOND
CenterPoint
点云配准(Point Cloud Registration):是指将同一场景或物体,从不同视角、不同时间或不同设备获取的两个或多个点云数据集,对齐到同一个全局坐标系下的过程。
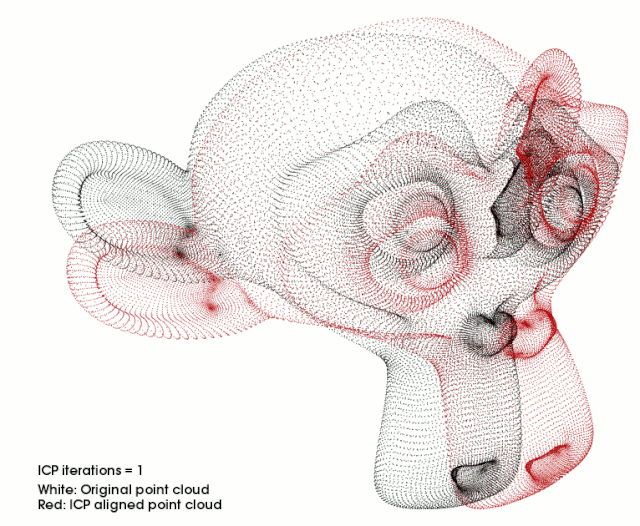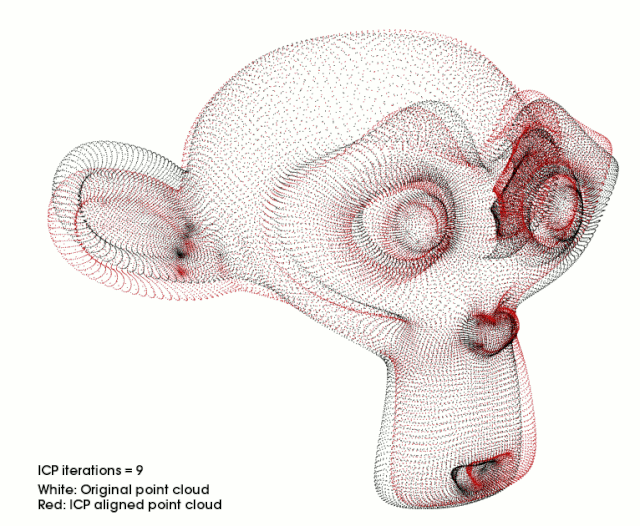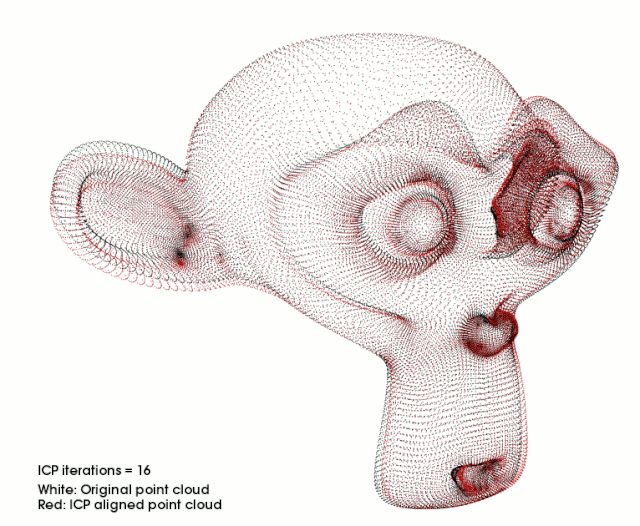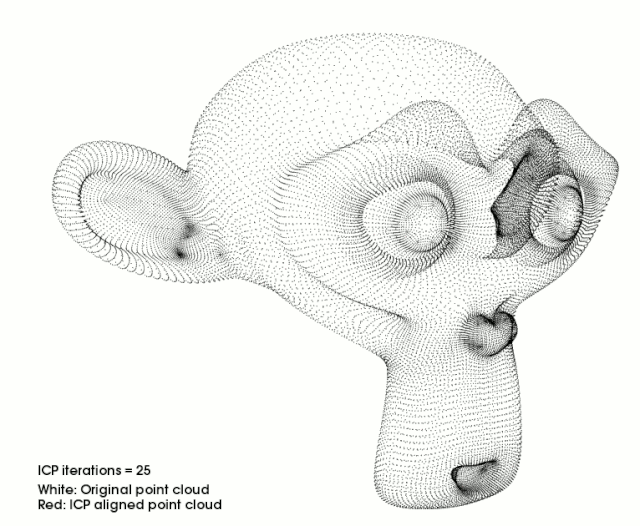
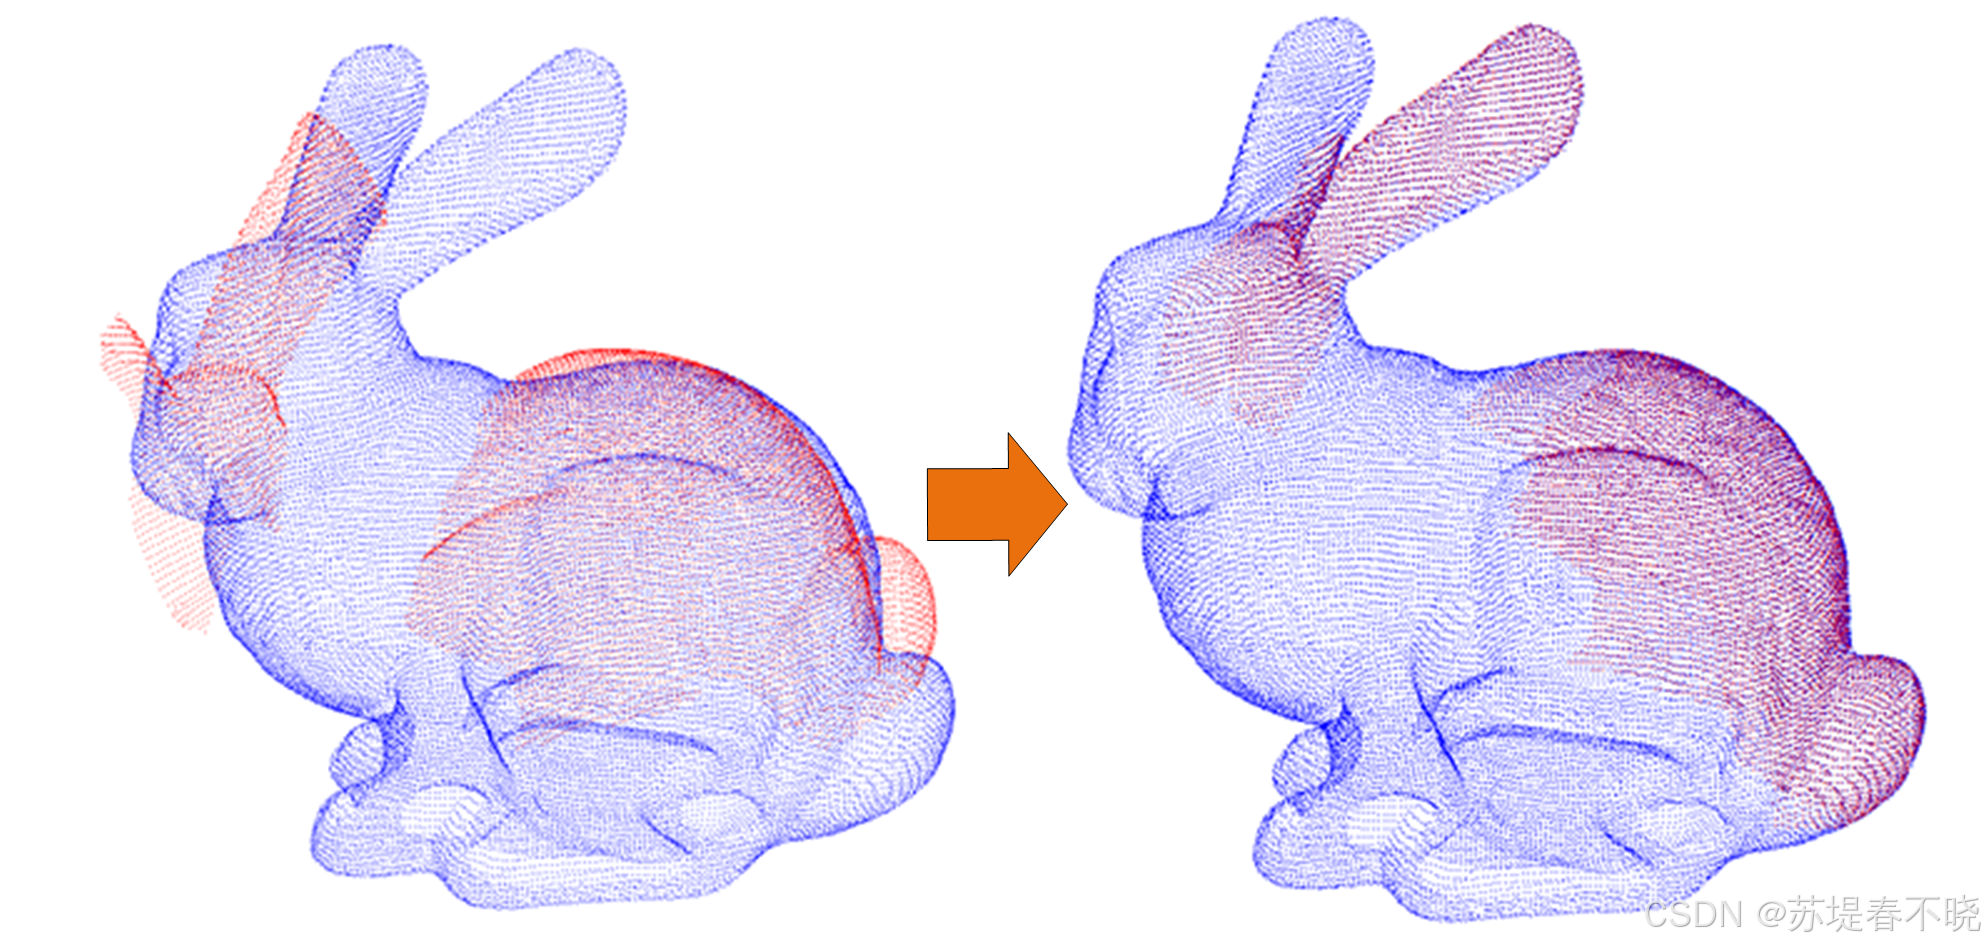
text
Deep Closest Point (DCP)
Predator
GeoTransformer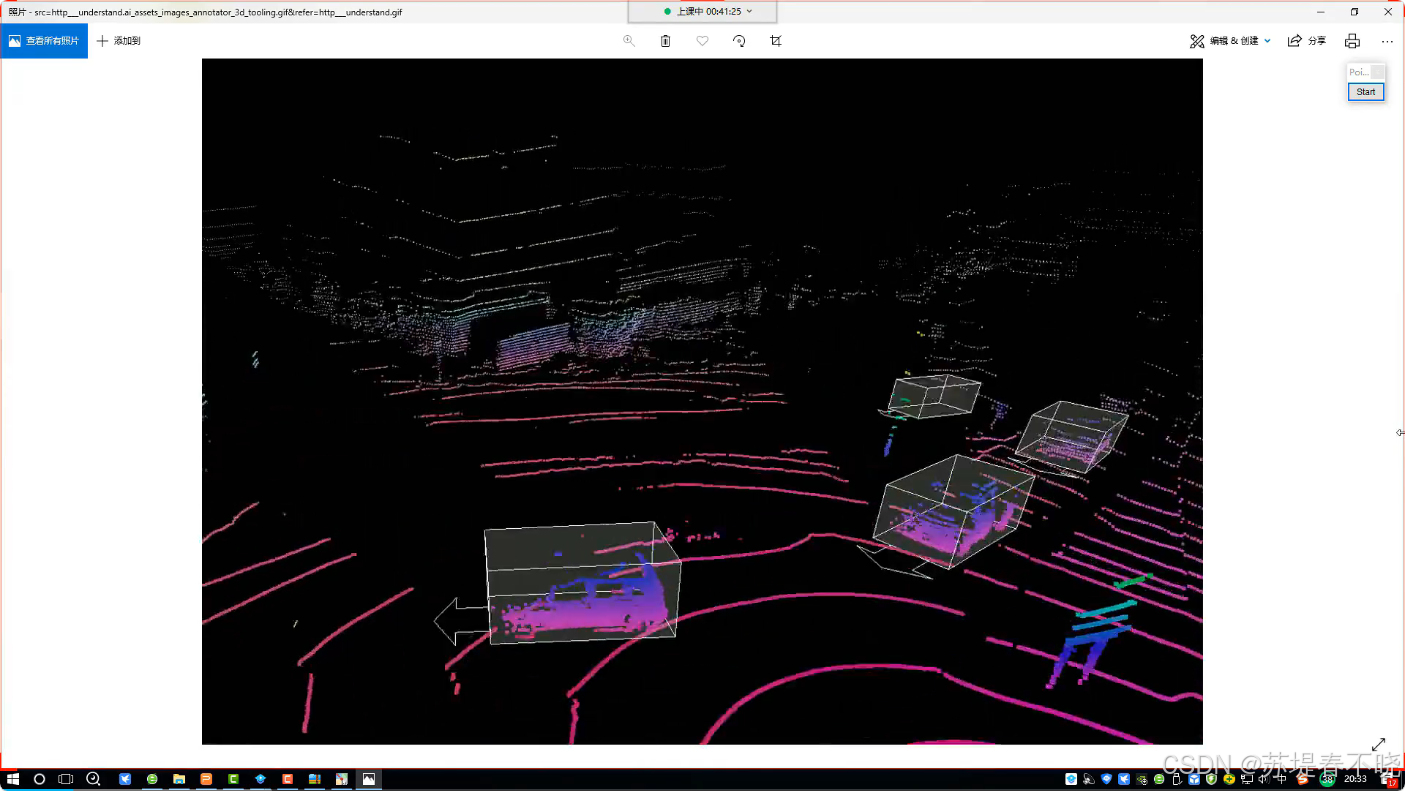
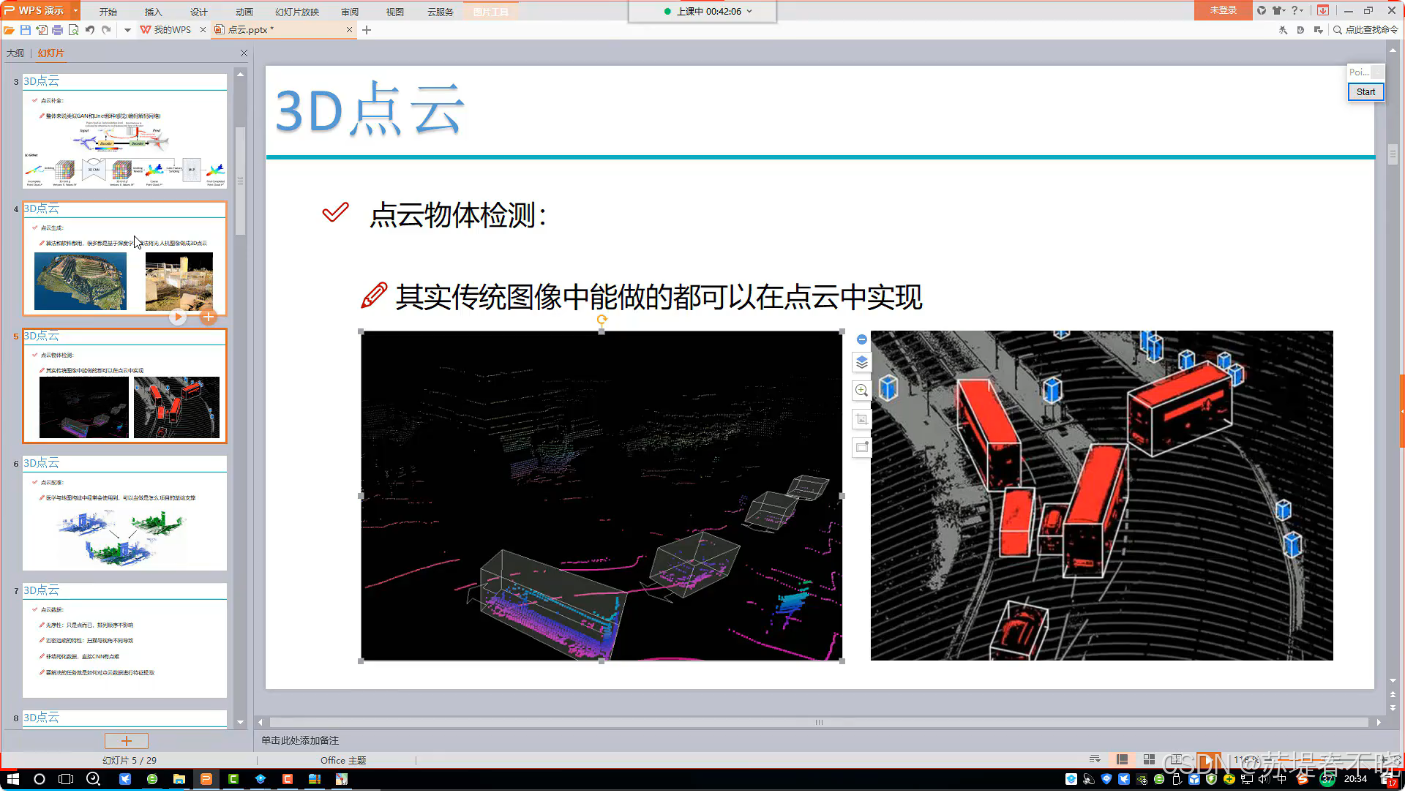
其实传统图像中能做的都可以在点云中实现
分割和检测最热门
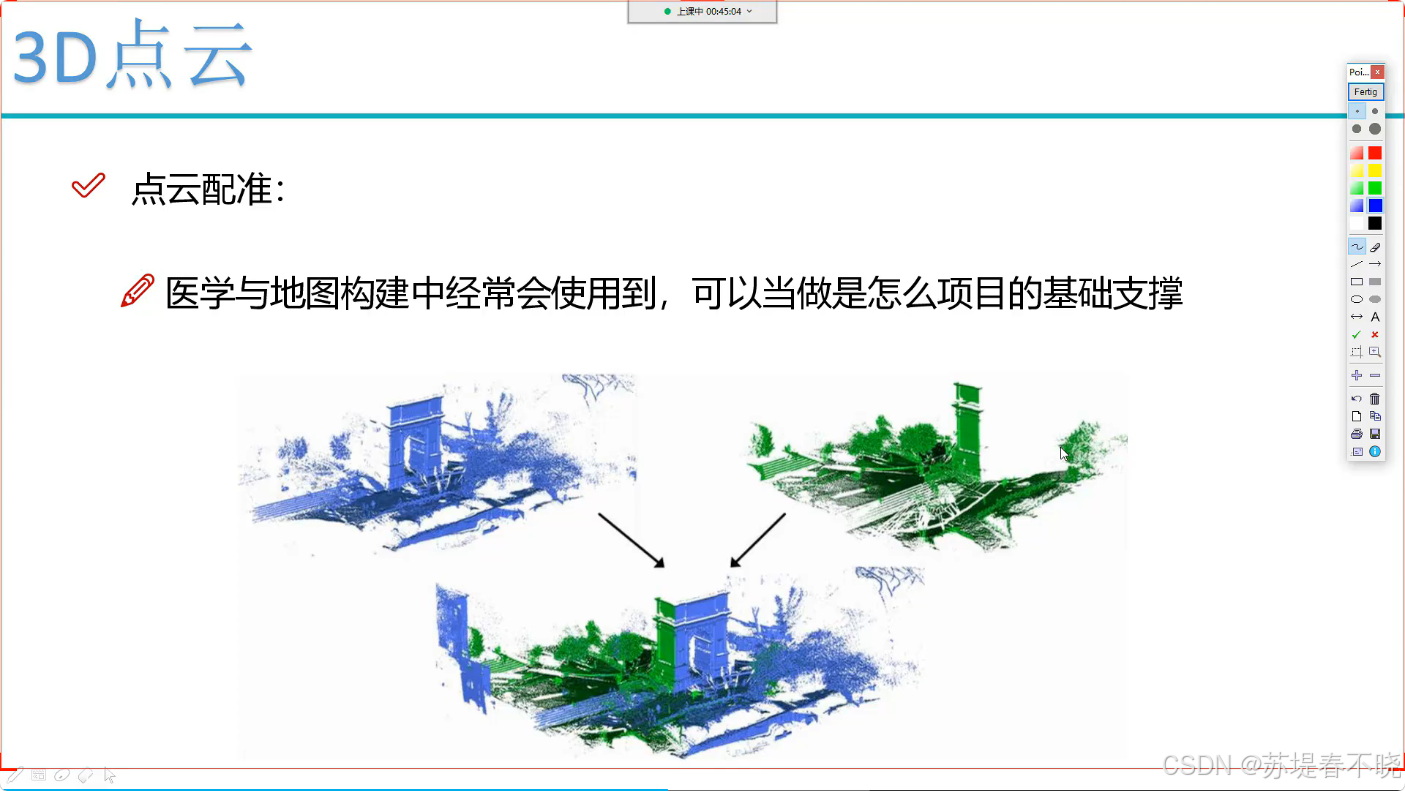
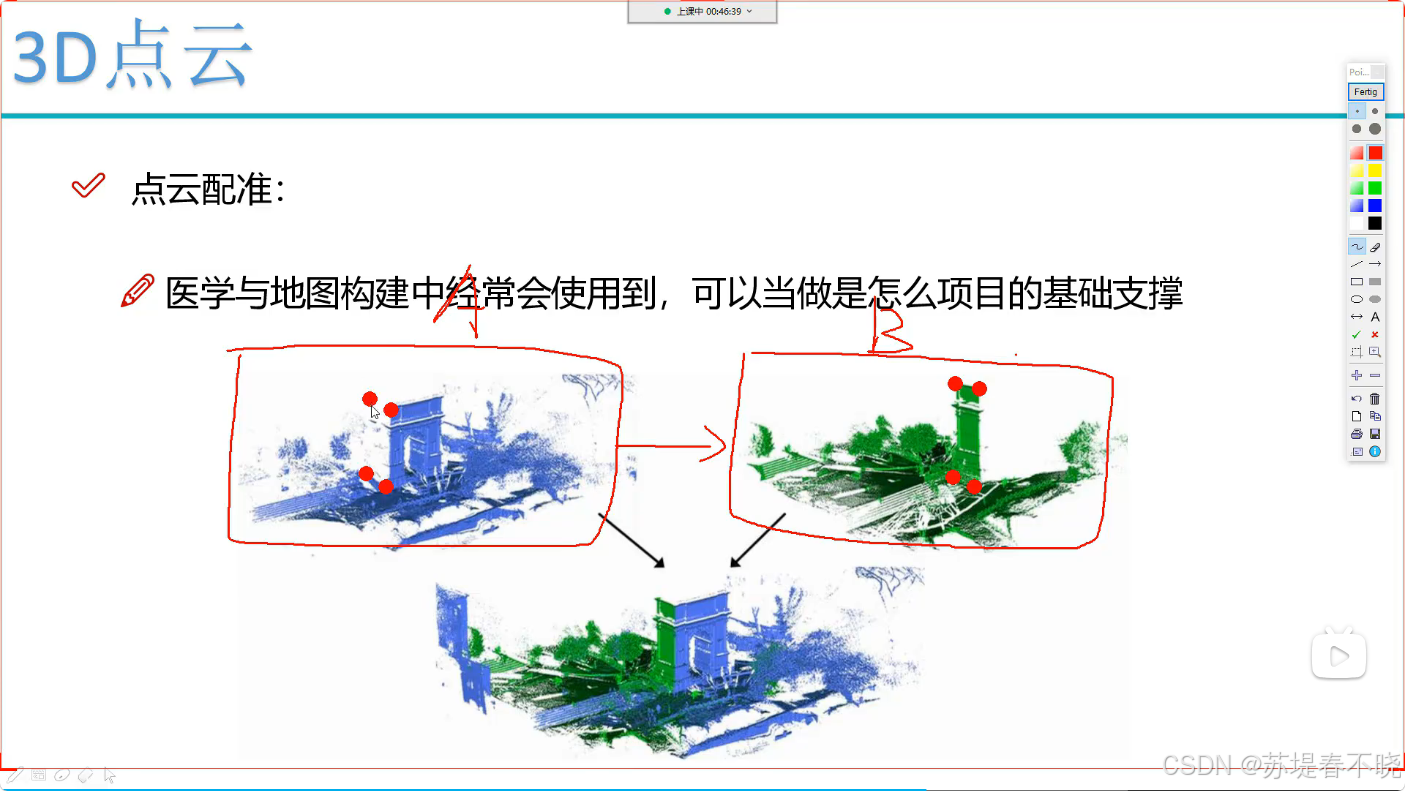
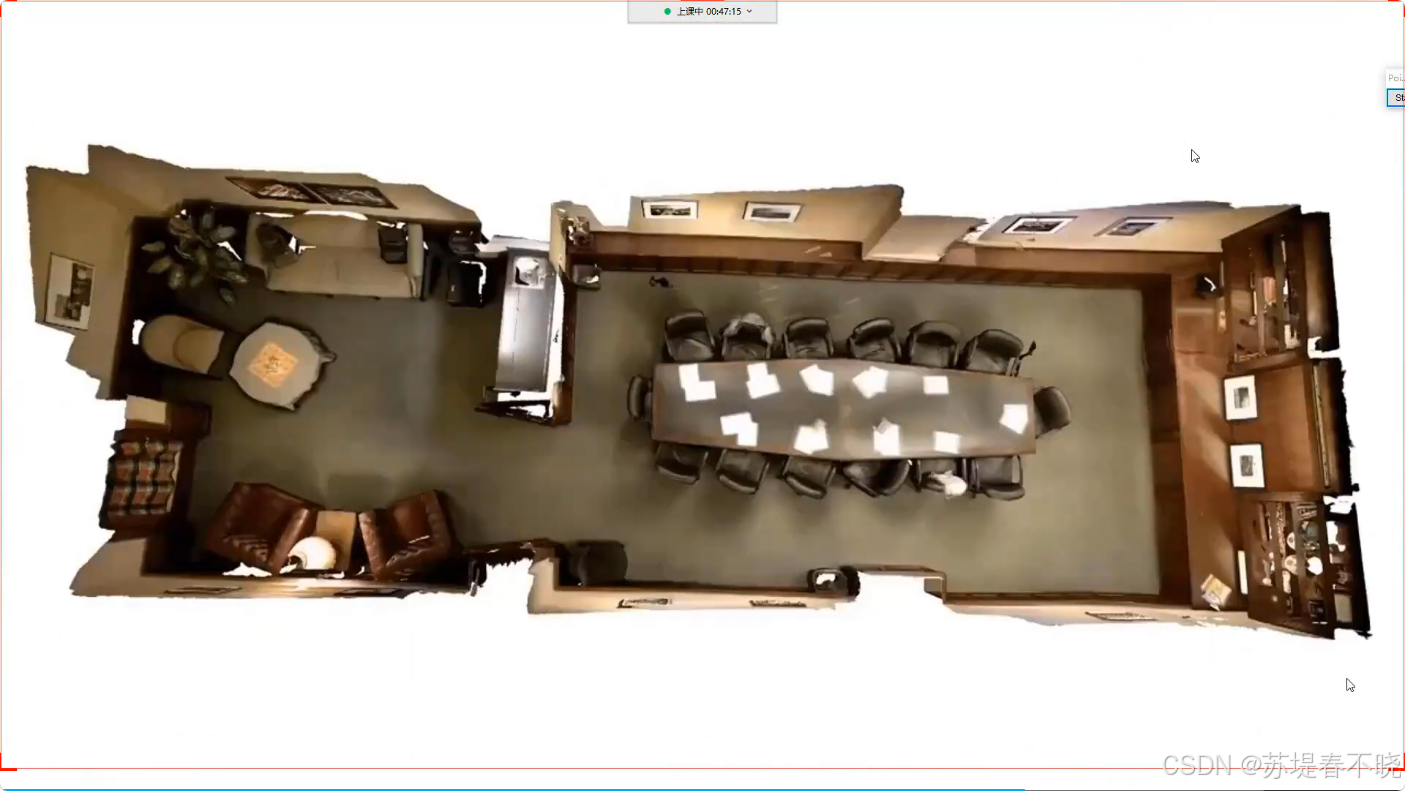
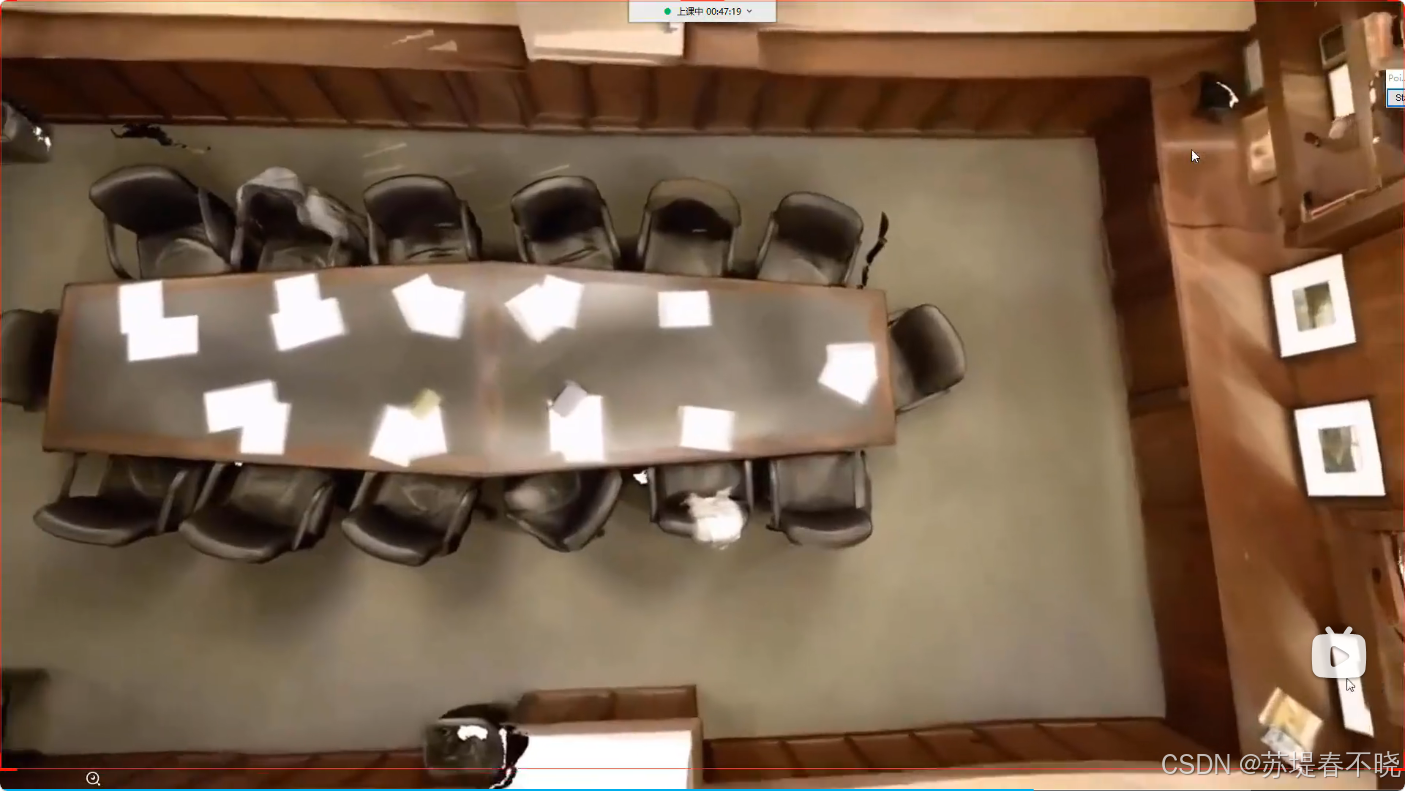
配准前
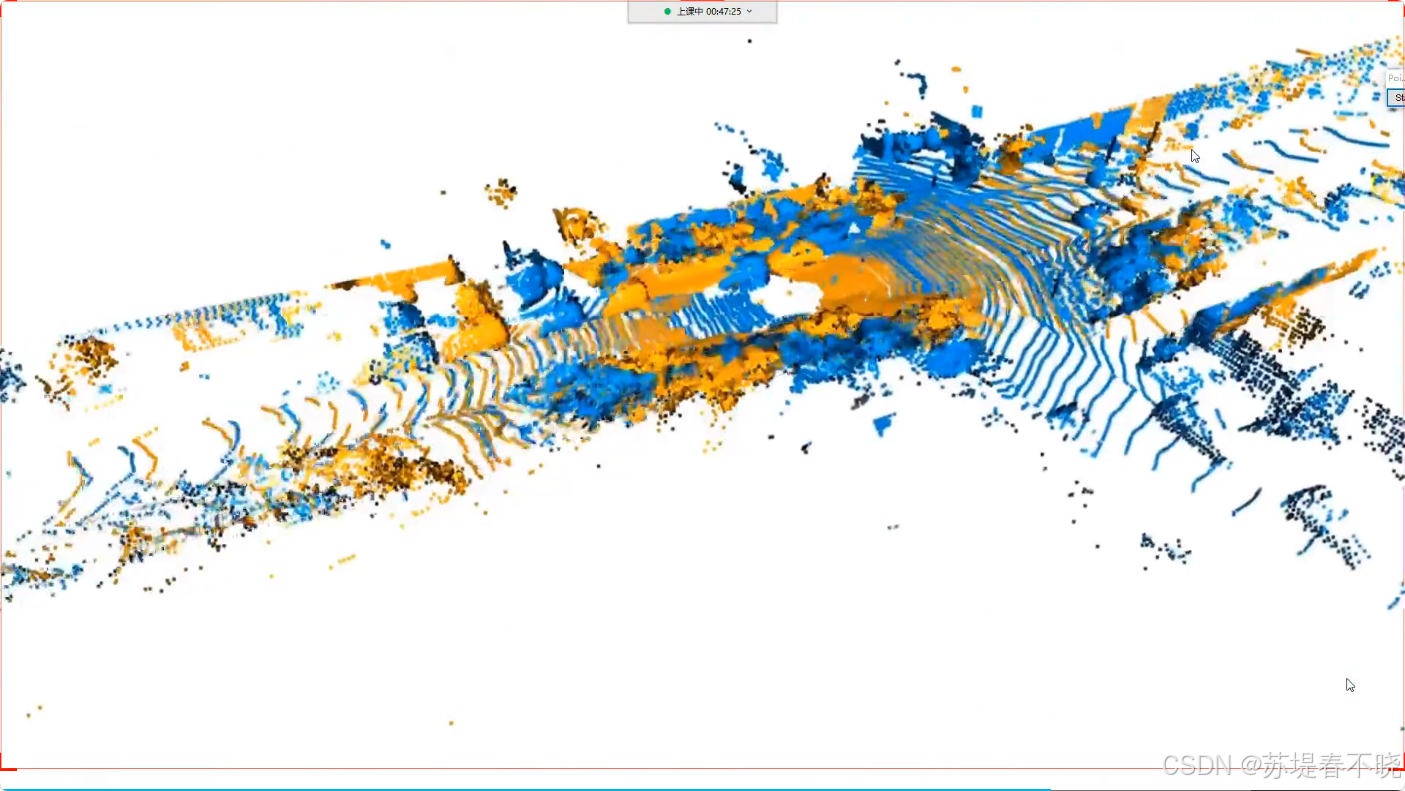
配准后
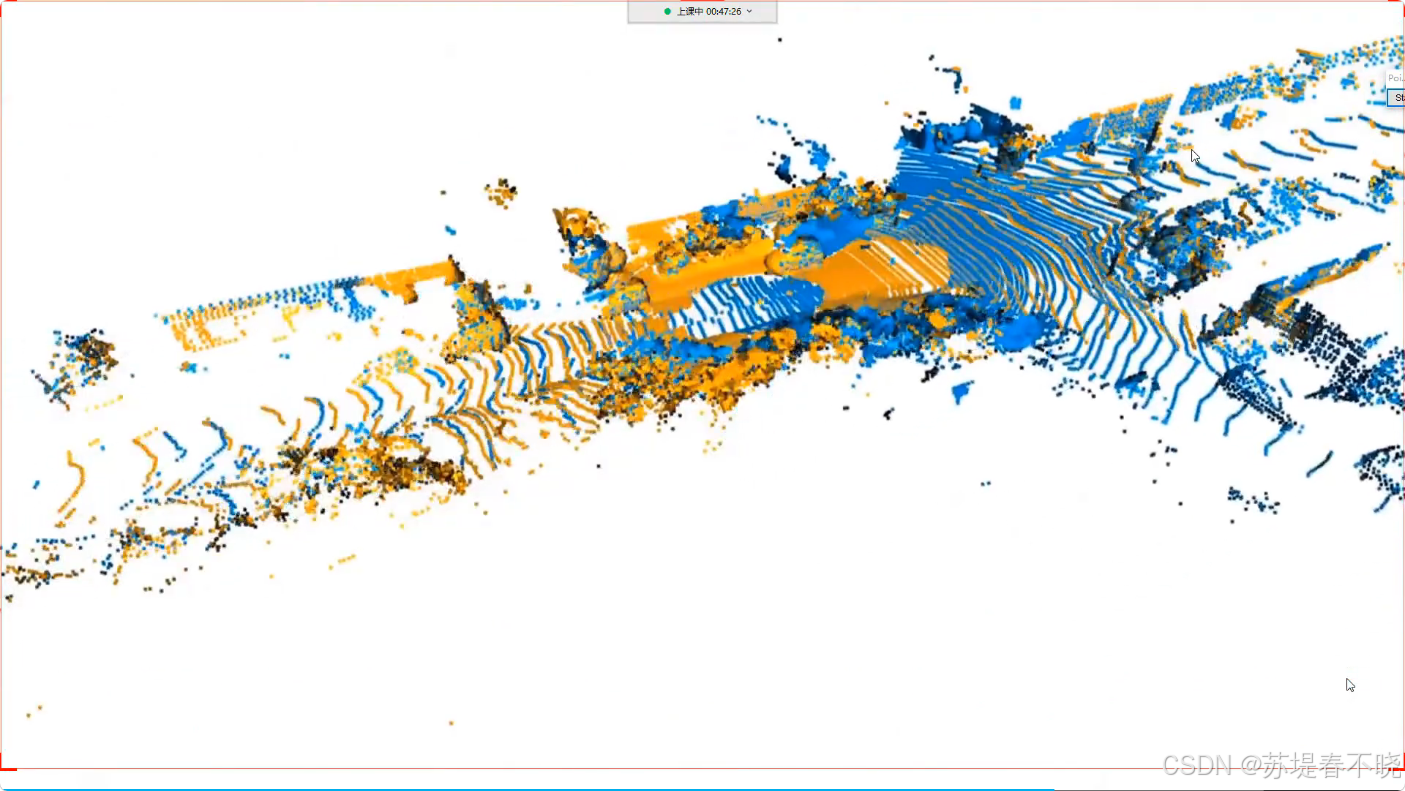
配准前
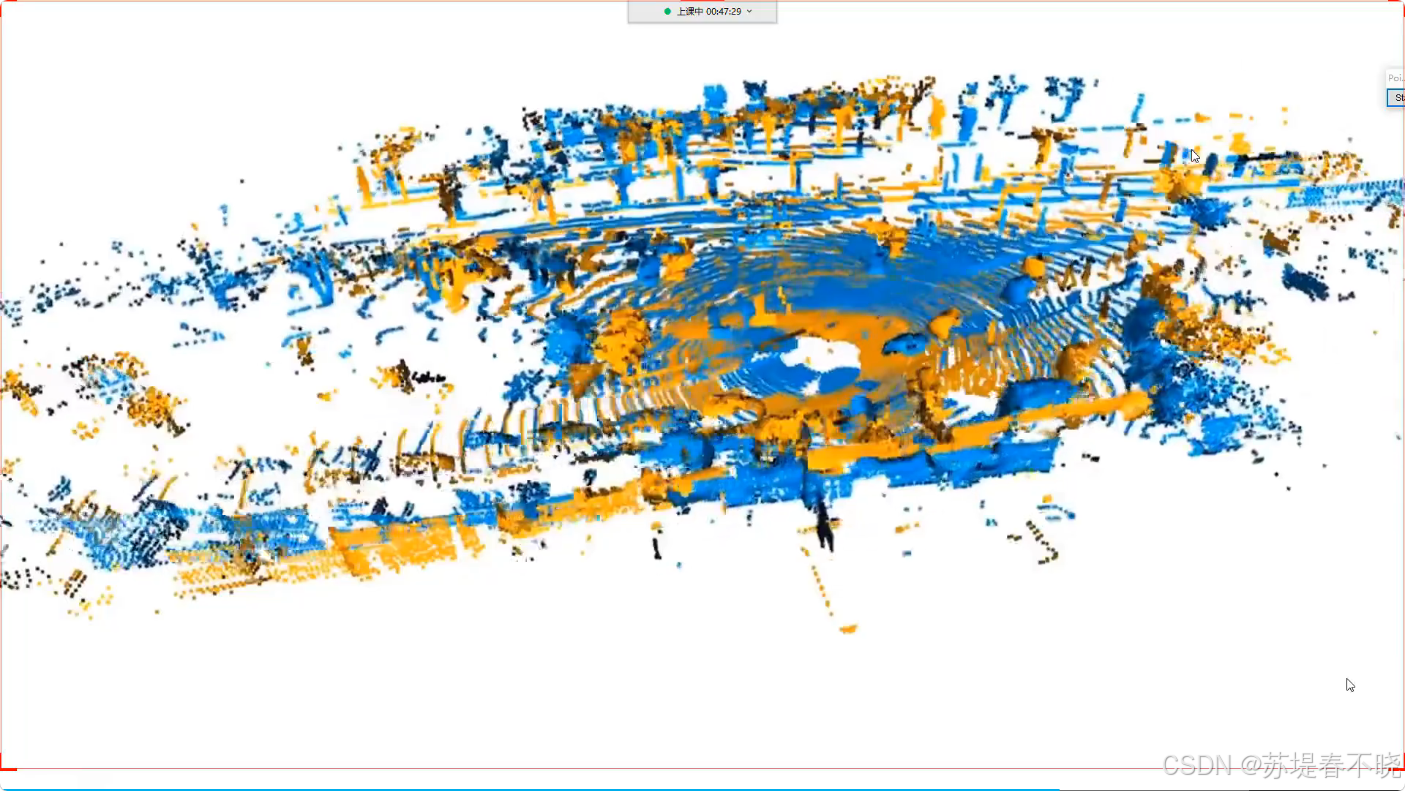
配准后
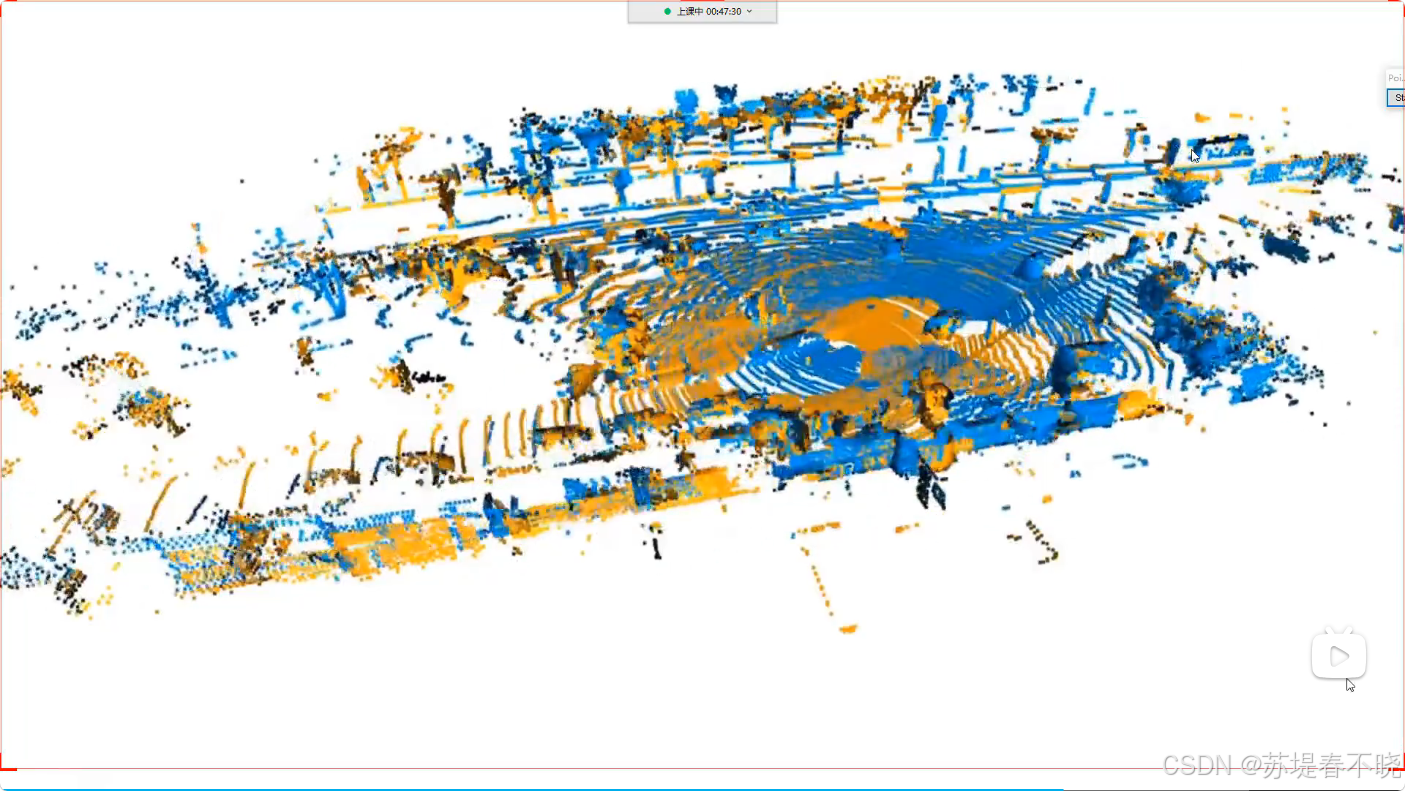
6、点云数据特征提取概述与预告(Feature Extraction for Point Clouds)
点云有哪些特征?
几何特征
- 法向量(Normal)
- 曲率(Curvature)
- 密度(Density)
统计特征
- FPFH
- PFH
- SHOT
学习特征
- PointNet Feature
- EdgeConv
- Transformer Feature
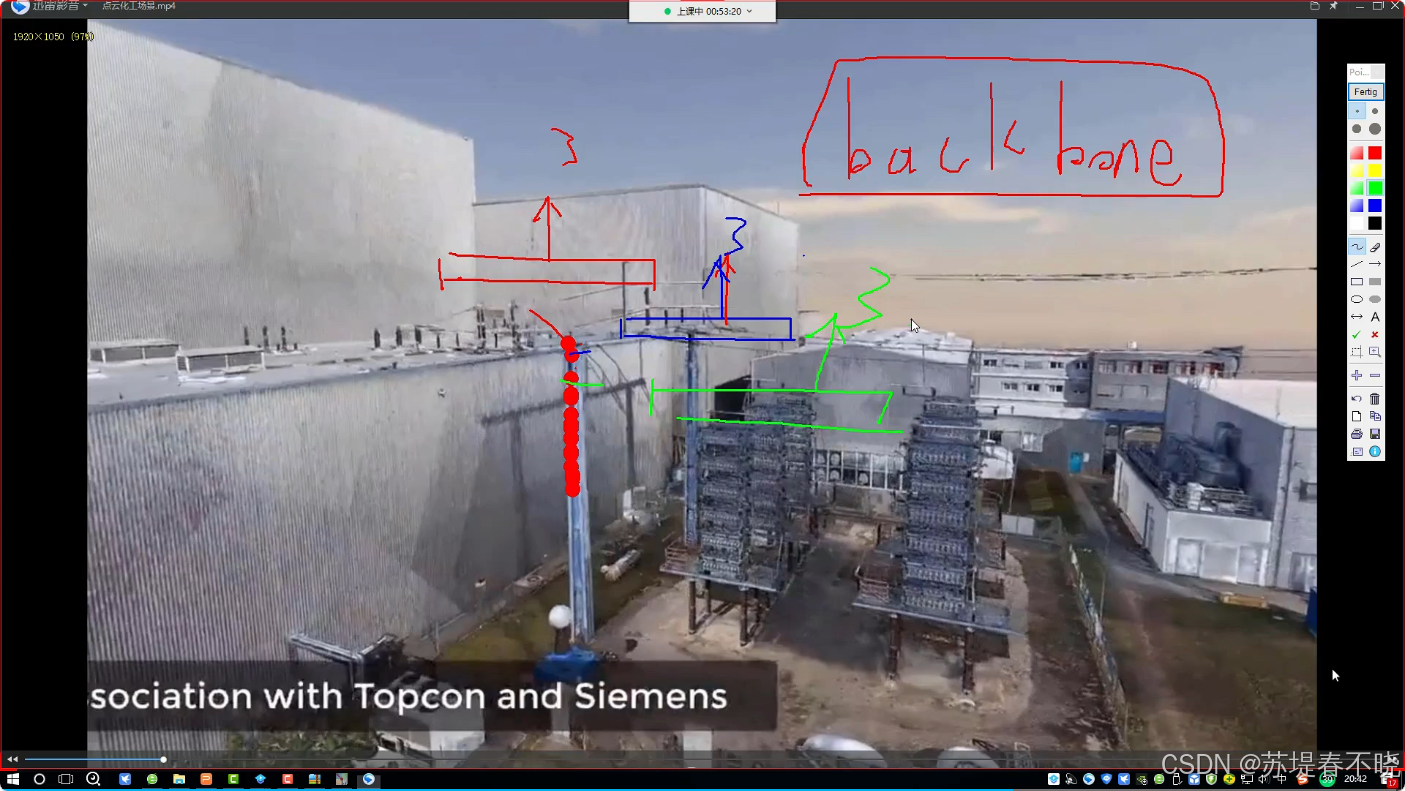
把每个点都转成一个特征
补充:点云深度学习发展路线(Evolution of Point Cloud Deep Learning)
| 时间 | 方法 | 核心思想 |
|---|---|---|
| 2017 | PointNet | 直接处理无序点集 |
| 2017 | PointNet++ | 引入局部邻域学习 |
| 2018 | DGCNN | 动态图卷积 |
| 2019 | KPConv | 点卷积 |
| 2020 | RandLA-Net | 大规模点云高效学习 |
| 2021 | Point Transformer | Transformer 建模点间关系 |
| 2022--2024 | PointNeXt、Point-BERT、Point-MAE | 大模型与自监督预训练 |
| 2025--至今 | 3D Foundation Models、Vision-Language-3D | 多模态与基础模型融合 |
参考