UAVDT 无人机车辆检测数据集 - 无人机航拍 | 车辆检测 | 目标检测 | YOLO格式 | 智能交通 | 城市管理 | 多类别数据集 | 计算机视觉 数据集9004期
数据三要素速览
类别
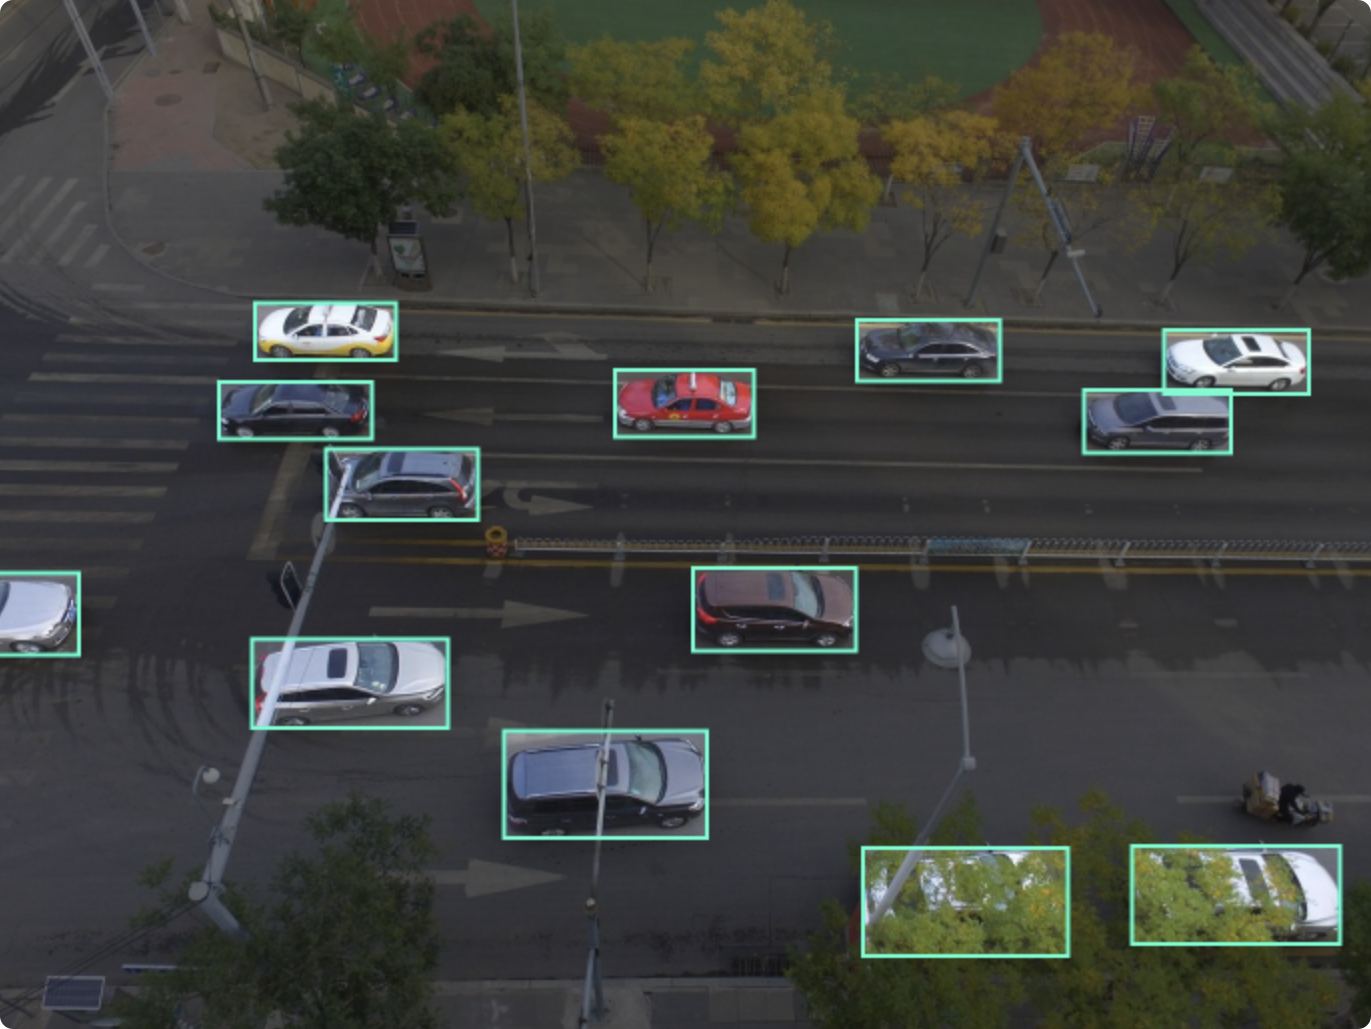
本数据集涵盖城市道路常见车辆类型,共 4 个类别:
- 轿车(car)
- 卡车(truck)
- 巴士(bus)
- 厢式货车(van)
数量
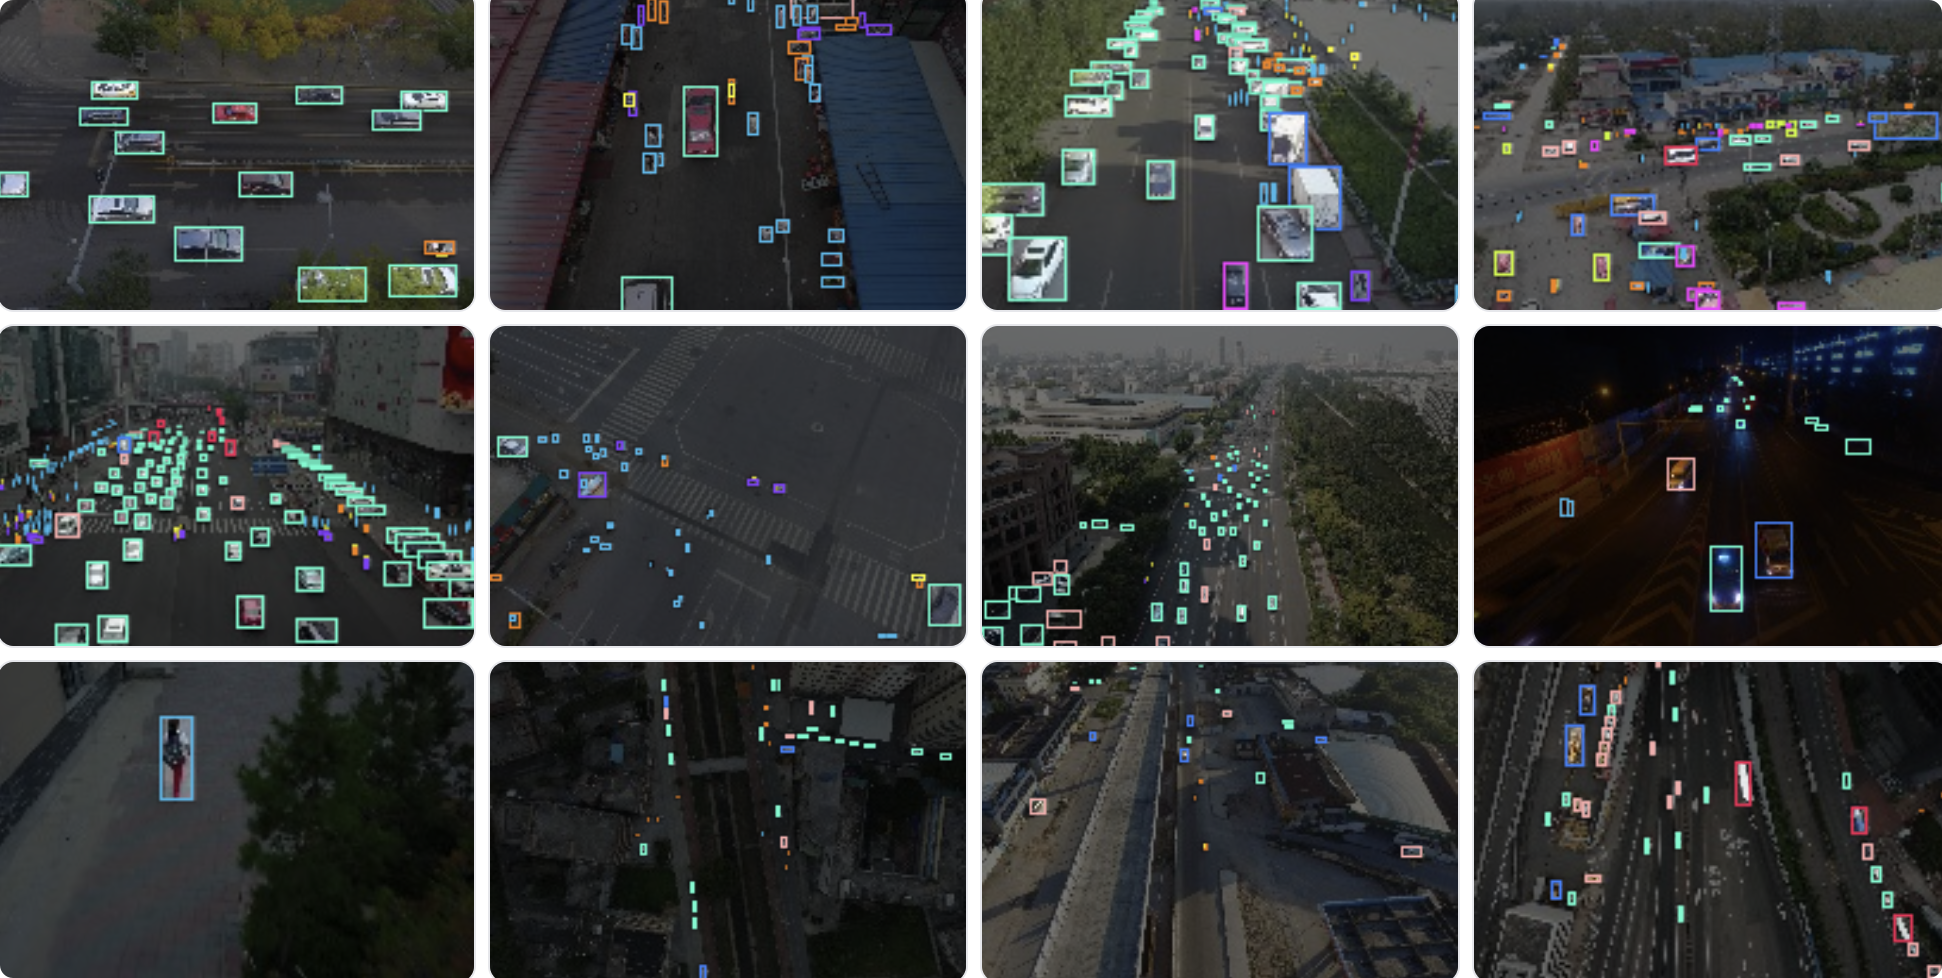
数据集包含 8600 张 无人机俯拍图像,涵盖不同高度、角度和交通密度场景,为模型提供丰富的训练样本。
应用价值
- 智能交通管理:实时统计路口车流构成,优化信号灯配时
- 城市物流规划:识别货车与厢式货车分布,辅助配送路径优化
- 公共安全监控:检测特定车型(如巴士)在重点区域的通行情况
- 自动驾驶高精地图:为地面车辆提供空中视角的辅助感知信息
核心信息一览
| 项目 | 说明 |
|---|---|
| 类别数 | 4 类(轿车 / 卡车 / 巴士 / 厢式货车) |
| 图像数量 | 8600 张 |
| 标注格式 | YOLO(txt 文件,归一化边界框) |
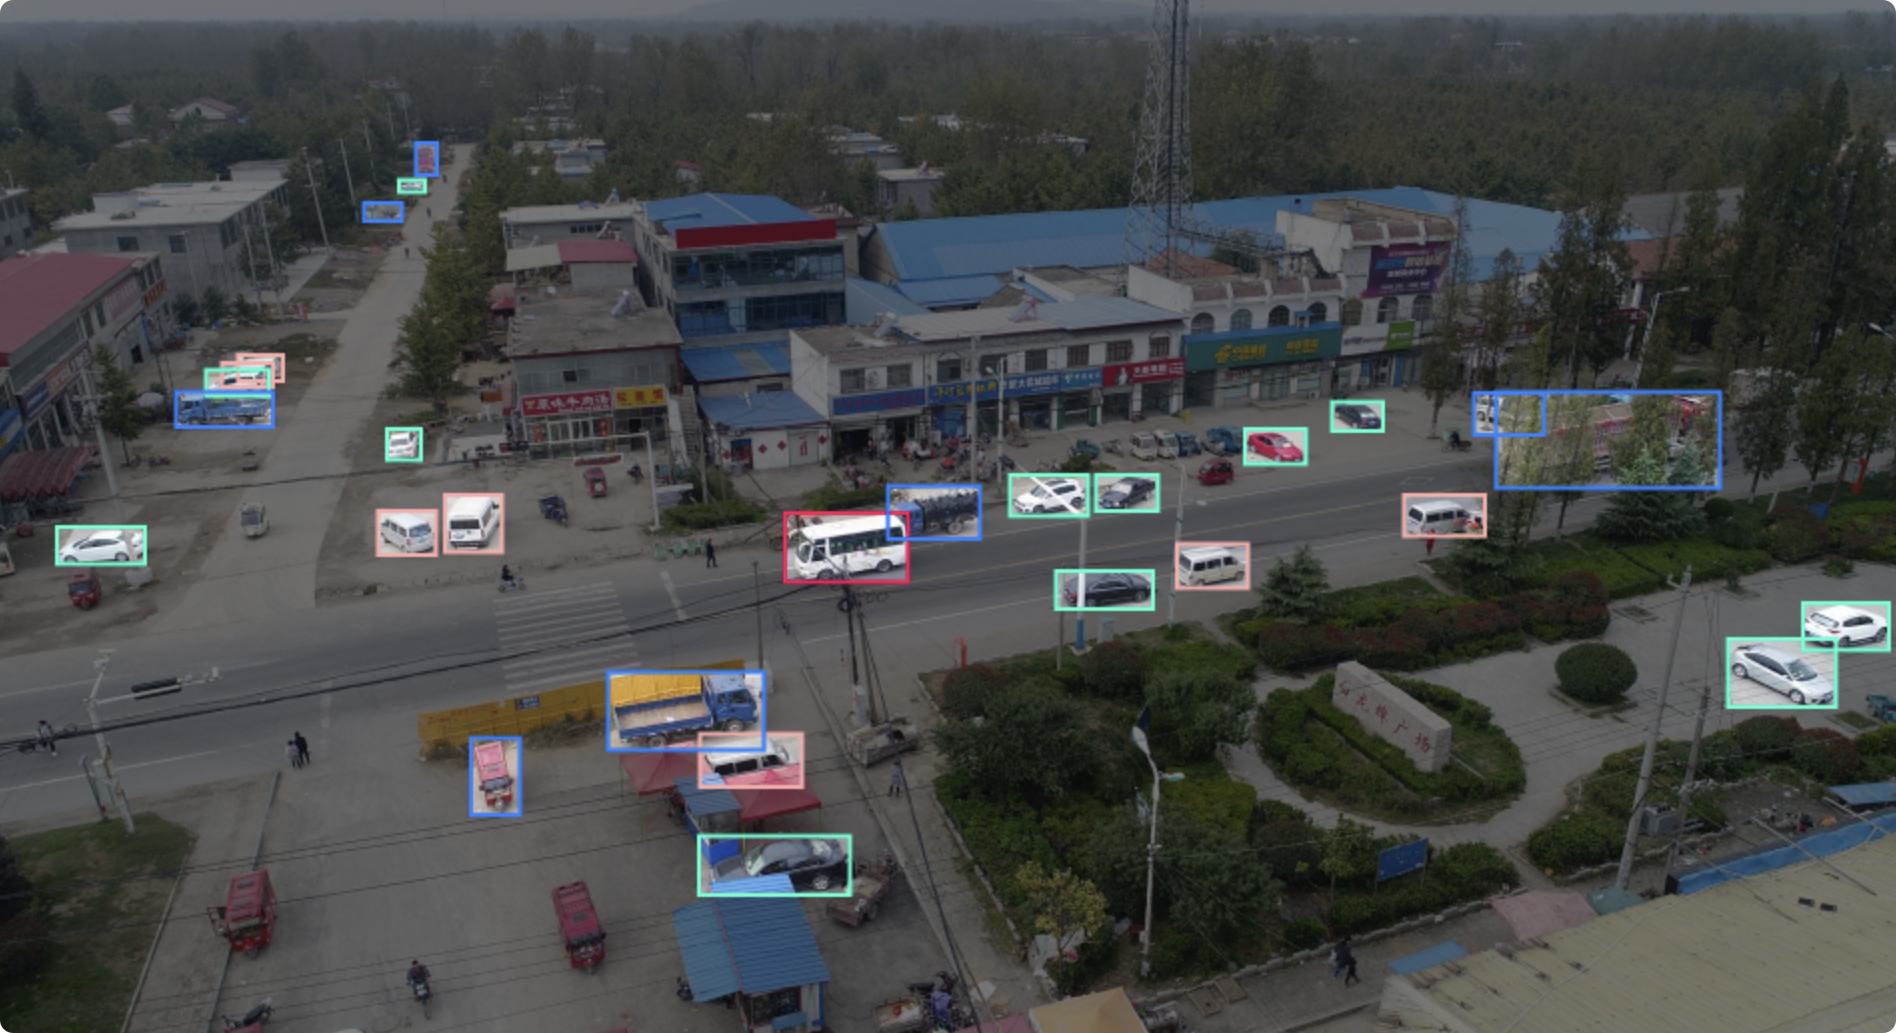
| 场景特点 | 多高度、多角度、多光照条件下的城市交通航拍 |
为什么选择这个数据集?
- 类别实用性强:四类车辆均为城市交通核心要素,覆盖绝大多数路面机动目标。
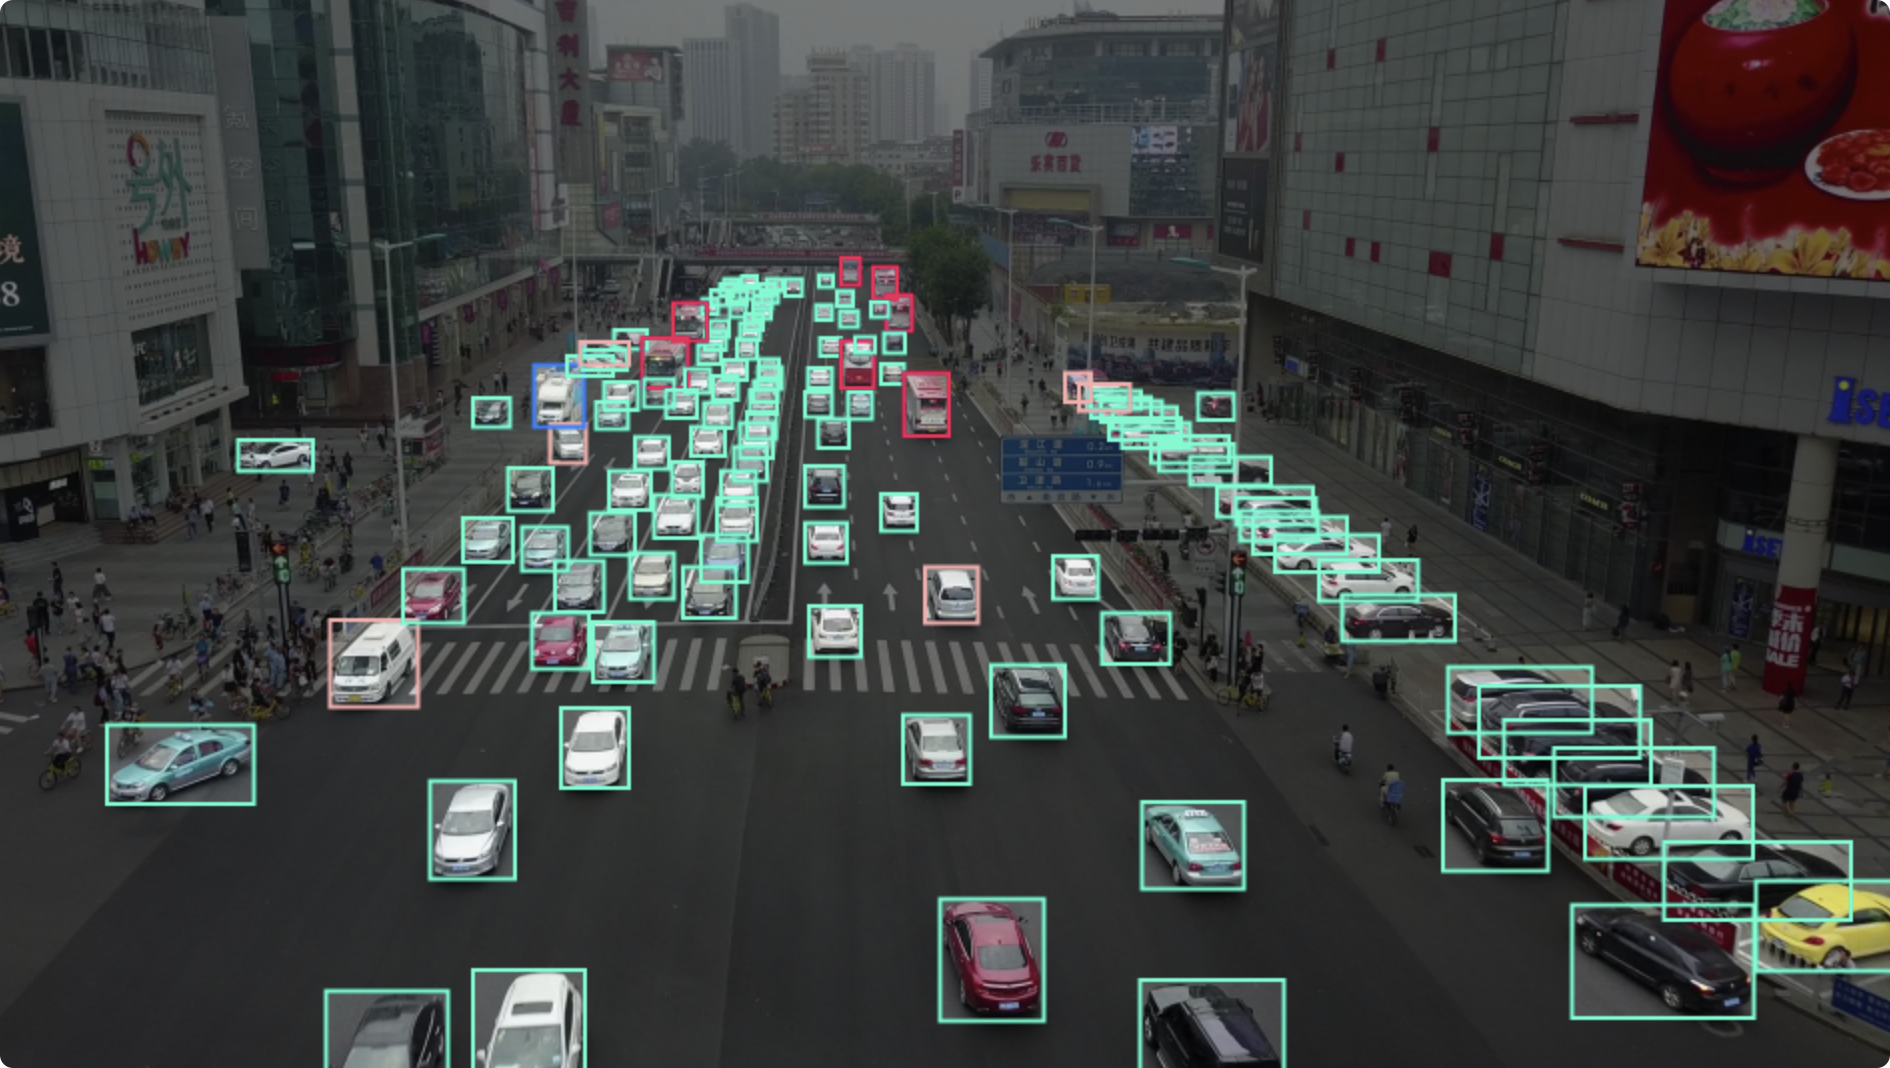
- 航拍视角独特:相比地面数据集,俯视角度避免遮挡,更利于全局态势感知。
- 规模适中:8600 张图像兼顾训练充分性与计算资源友好度。
- 场景多样:包含密集车流与稀疏道路,提升模型在复杂环境下的鲁棒性。
快速上手代码示例
python
# 检查 YOLO 标签格式示例
import numpy as np

# 读取一个标签文件
label_path = "dataset/labels/train/000001.txt"
with open(label_path, 'r') as f:
    lines = f.readlines()

for line in lines:
    cls_id, x_c, y_c, w, h = map(float, line.strip().split())
    # 类别映射:0-car, 1-truck, 2-bus, 3-van
    print(f"类别: {int(cls_id)}, 中心: ({x_c:.2f}, {y_c:.2f}), 尺寸: ({w:.2f}, {h:.2f})")
💡 知识普及 :航拍目标检测中,小目标(占图像面积 < 5%)是常见难点。建议训练时采用 多尺度训练 或 马赛克增强 提升小目标召回率。