一、项目简介
本系统是一个基于模板匹配的车牌识别系统,能够从车辆图像中自动定位车牌区域并识别出完整车牌号码。系统通过MATLAB GUI展示车牌定位、字符分割与识别的全过程,适用于交通管理、智能停车等场景。
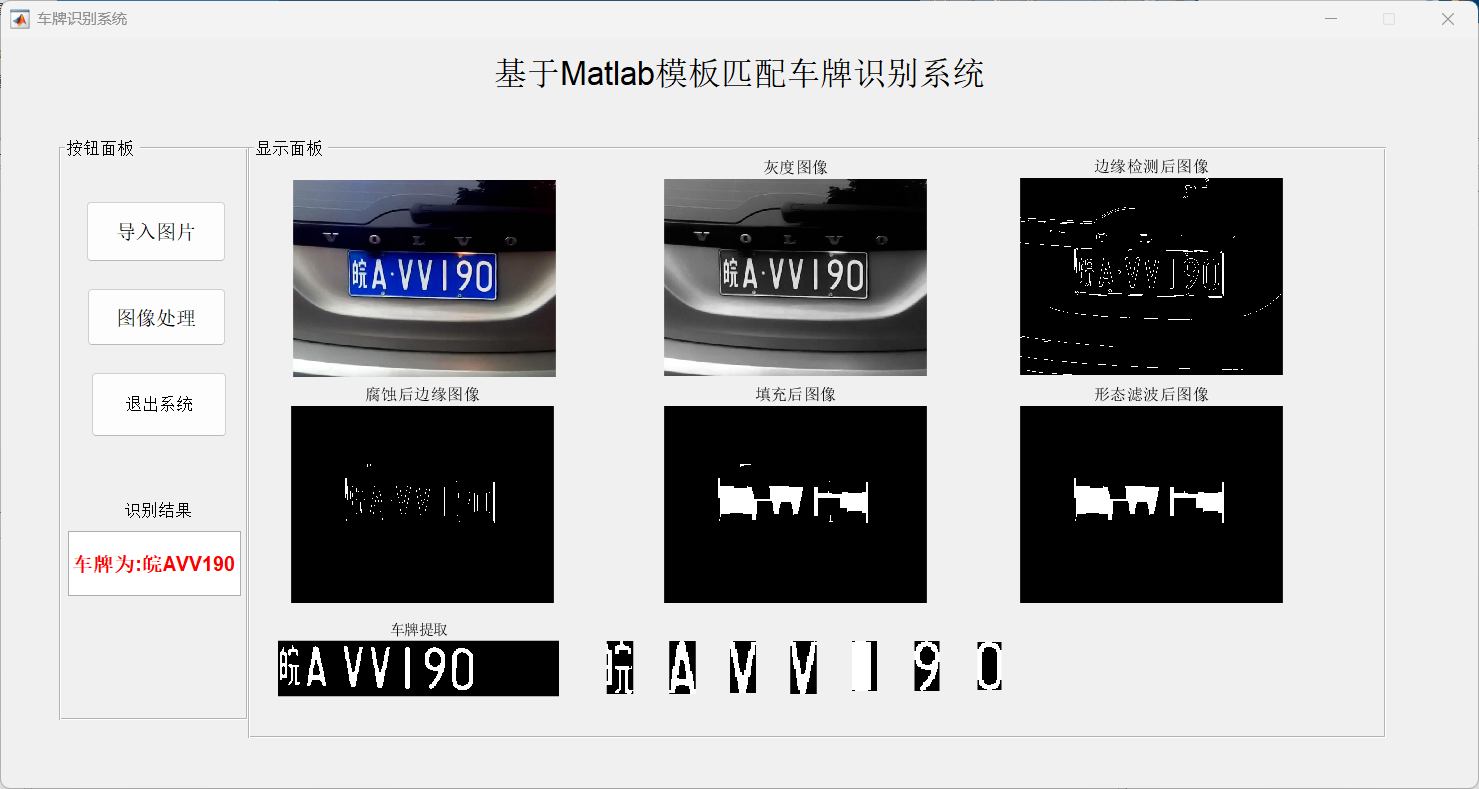
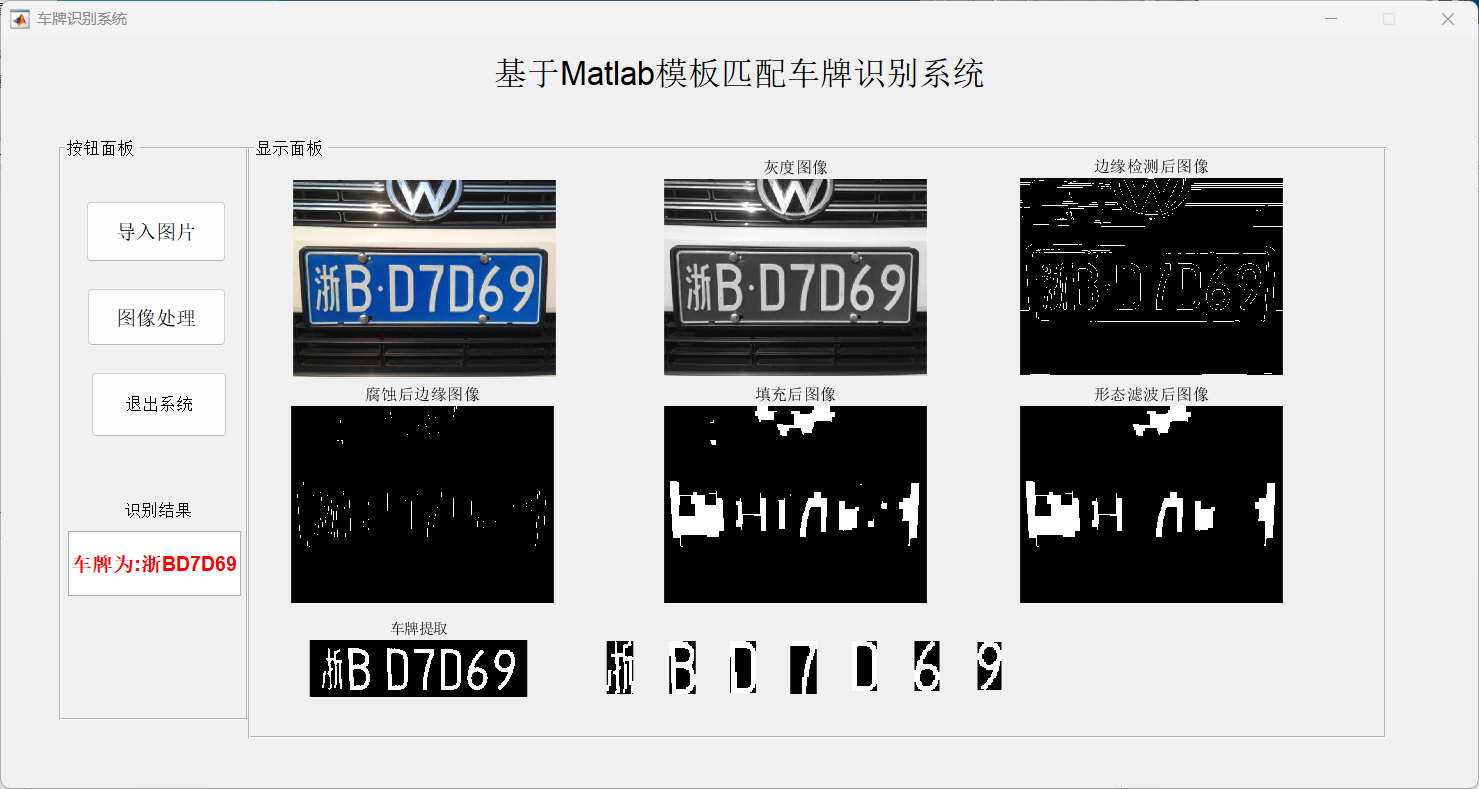
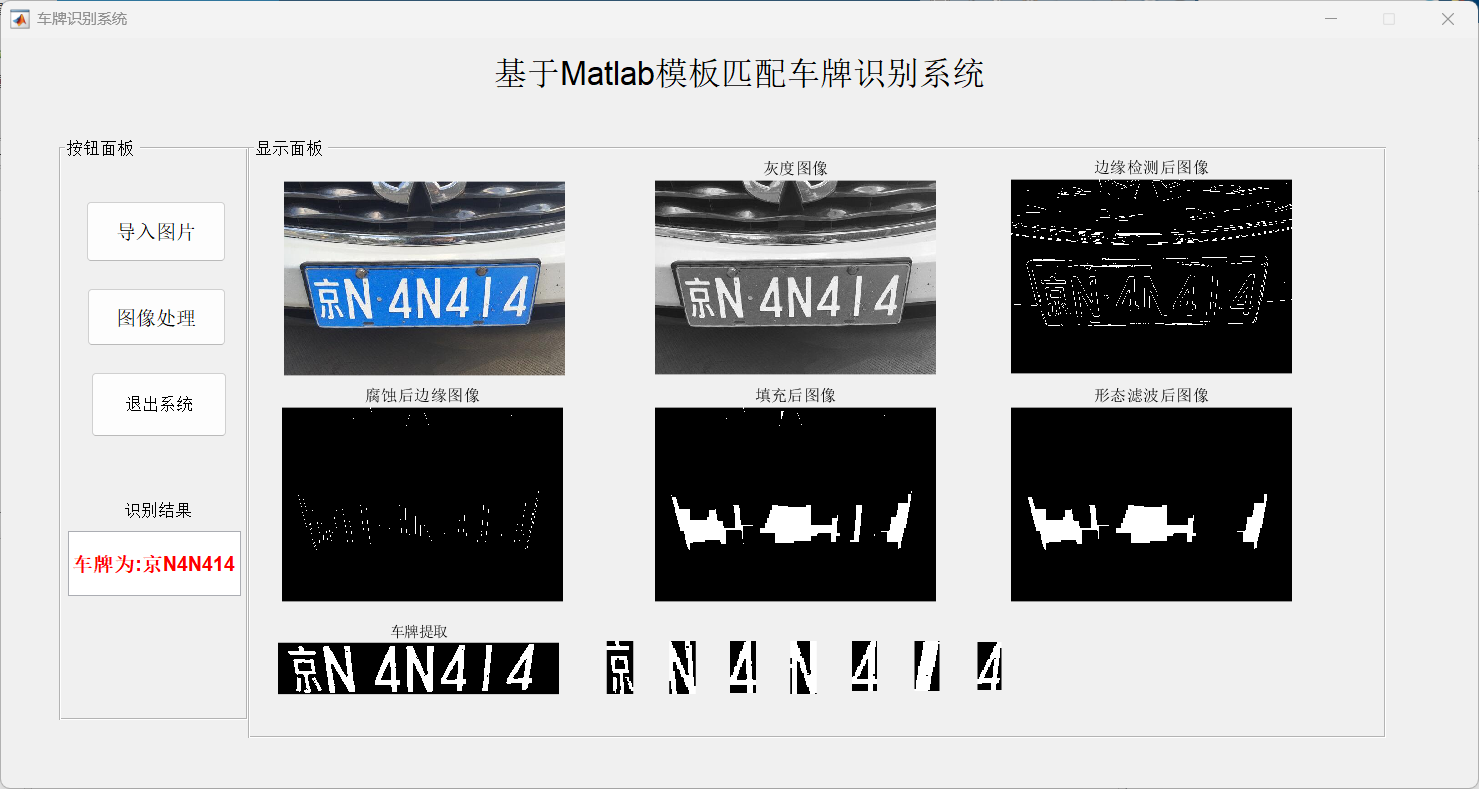
核心算法流程如下:将图像灰度化后采用Sobel算子进行边缘检测,通过垂直腐蚀和矩形结构元素闭运算填充车牌区域,再利用面积滤波去除小面积噪声。根据二值图像中白点坐标和的最大值与最小值确定车牌左上角和右下角位置,裁剪出车牌区域并进行局部阈值二值化。在字符分割阶段,通过统计二值图像列和的变化检测字符间的空白间隔,确定7个字符的分割边界,并对每个字符进行上下裁剪和归一化处理。识别阶段采用模板匹配法,将分割后的字符与预建的汉字库和字母数字库逐一比对,取像素差值最小的模板作为识别结果,最终在界面中显示完整车牌号码。
二、部分源码
file = fullfile(pathname, filename);
% 图像矩阵
Img = imread(file);
%激活第二个轴对象
axes(handles.axes2);
imshow(Img, \[\]);
%保存为全局变量
handles.Img = Img;
guidata(hObject, handles);
% --- Executes on button press in pushbutton2.
function pushbutton2_Callback(hObject, eventdata, handles)
% hObject handle to pushbutton2 (see GCBO)
% eventdata reserved - to be defined in a future version of MATLAB
% handles structure with handles and user data (see GUIDATA)
Img=handles.Img;
%对图像I进行灰度处理
I_gray=rgb2gray(Img);
axes(handles.axes3);
imshow(I_gray);
title('灰度图像');
%利用Sobel算子进行边缘检测
I_edge=edge(I_gray,'sobel');
axes(handles.axes4);
imshow(I_edge)
title('边缘检测后图像');
se=1;1;1;
%对边缘图像进行腐蚀
I_erode=imerode(I_edge,se);
axes(handles.axes5);
imshow(I_erode);
title('腐蚀后边缘图像');
se=strel('rectangle',25,25);
%填充图像
I_close=imclose(I_erode,se);
axes(handles.axes6);
imshow(I_close)
title('填充后图像');
%去除聚团灰度值小于1500的部分
I_final=bwareaopen(I_close,1500);
axes(handles.axes7);
imshow(I_final);
title('形态滤波后图像');
I_new=zeros(size(I_final,1),size(I_final,2));
location_of_1=\[\];
%寻找二值图像中白的点的位置
for i=1:size(I_final,1)
for j=1:size(I_final,2)
if I_final(i,j)==1;
newlocation=i,j;
location_of_1=location_of_1;newlocation;
end
end
end
mini=inf;maxi=0;
%寻找所有白点中,x坐标与y坐标的和最大,最小的两个点的位置
for i=1:size(location_of_1,1)
temp=location_of_1(i,1)+location_of_1(i,2);
if temp<mini
mini=temp;
a=i;
end
if temp>maxi
maxi=temp;
b=i;
end
end
%和最小的点为车牌的左上角
first_point=location_of_1(a,:);
%和最大的点为车牌的右下角
last_point=location_of_1(b,:);
%坐标值修正
x1=first_point(1)+10;
x2=last_point(1)-4;
y1=first_point(2)+10;
y2=last_point(2)-4;
I_plate=Img(x1:x2,y1:y2);
g_max=double(max(max(I_plate)));
g_min=double(min(min(I_plate)));
% T为二值化的阈值
T=round(g_max-(g_max-g_min)/3);
I_plate =im2bw (I_plate,T/256);
I_plate=bwareaopen(I_plate,20);
I_plate(: ,y2)=0;
axes(handles.axes8);
I_plate=bwareaopen(I_plate,100);
%画出最终车牌
imshow(I_plate)
title('车牌提取')
三、运行结果
四、总结
本文实现了一套基于边缘检测与模板匹配的车牌识别系统,完成图像预处理、车牌定位、字符分割、归一化及模板匹配识别的完整流程。系统通过Sobel边缘检测和形态学处理实现了车牌的快速定位,利用列投影法完成字符分割,并采用模板匹配进行字符识别,算法原理清晰、易于实现。主要不足在于:车牌定位依赖坐标和的极值方法,对倾斜或背景复杂的图像适应性有限;模板匹配对字符字体、尺寸和噪声敏感,识别鲁棒性有待提高;仅支持蓝色车牌和固定格式。后续可引入基于深度学习的目标检测与字符识别方法,提升复杂场景下的定位精度和识别准确率。
五、代码获取
接matlab程序定制和论文设计,方向如下:
图像处理|语音识别|图像识别|目标检测|深度学习|神经网络|强化学习|机器学习|通信系统|信号处理|时频分析|小波降噪|路径规划|优化算法|智能算法|数据处理|数学建模|文献复现|算法复现|模型复现等
程序包运行成功,零基础的可以远程帮你运行,赠送安装包。
作为初学者,遇见不会的问题是非常正常的事情,具体代码仿真可通过主页添加 私信博主。