面向复杂未知、存在潜在安全风险的密闭空间与工业场景的气体泄漏巡检、环境监测需求,本届全国大学生嵌入式芯片与系统设计竞赛瑞芯微&飞凌嵌入式赛题参赛团队,依托高性能【RK3588】ELF 2开发板,设计实现了一套集成自主飞行、智能避障、气体检测与实时数据可视化功能的四旋翼无人机系统。该项目凭借出色的方案设计,一举拿下国赛一等奖与飞凌嵌入式企业杯的奖项。
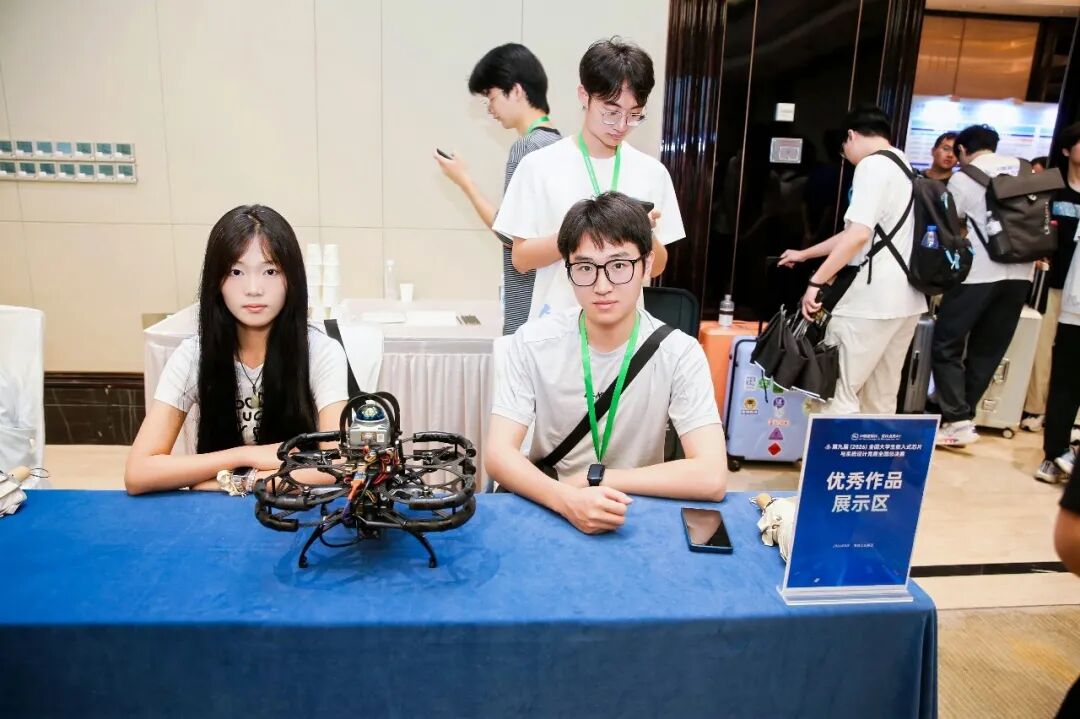
院校名称:燕山大学
团队名称:CTR彩虹捕手
团队成员姓名:尹梓豪、李亚南、刘谦
指导老师:刘爽、谷少萌
项目介绍
该获奖项目采用模块化设计方案,将飞控系统、感知系统、动力系统、计算与供电单元集成在250mm碳纤维四旋翼平台。
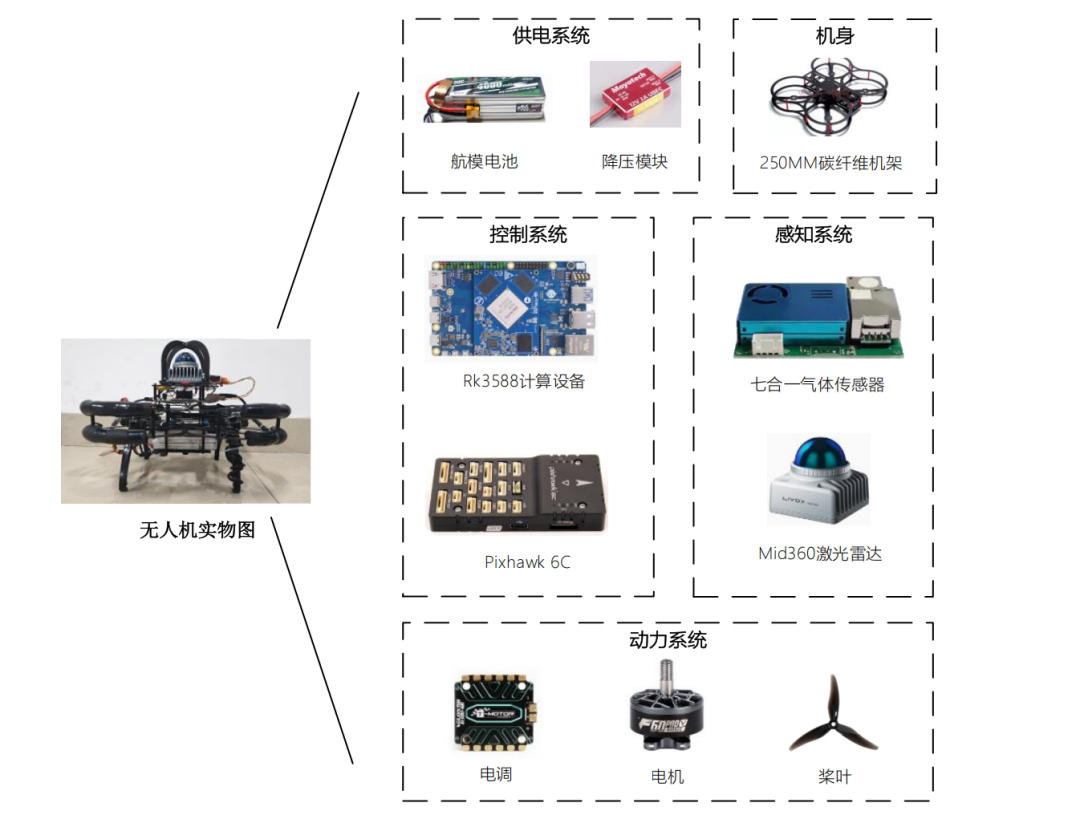
系统架构分层设计:
飞控单元选用Pixhawk 6C作为底层核心控制器,完成高频姿态解算,精准执行上层规划算法输出的轨迹指令;
边缘计算单元基于【RK3588】ELF 2开发板,承担FAST-LIO2 雷达里程计高频解算、Ego-Planner轨迹规划、动态障碍物实时避障等高算力任务;
感知模块搭载MID360激光雷达实现全向三维环境点云采集,搭配七合一气体传感器完成环境气体信息采集;
动力系统由1950KV电机、50A四合一电调与51477螺旋桨组成,保证飞行器在复杂场景下具备优秀的瞬时动力响应。
硬件整体介绍:
该无人机硬件系统以高算力、多感知、轻量化为设计理念,基于250mm轴距紧凑型碳纤维四旋翼机架,搭建支持多模态感知与异构计算的机载平台。系统硬件架构从物理结构与功能逻辑上,划分为计算控制中枢、空间感知节点、动力执行单元三大部分。
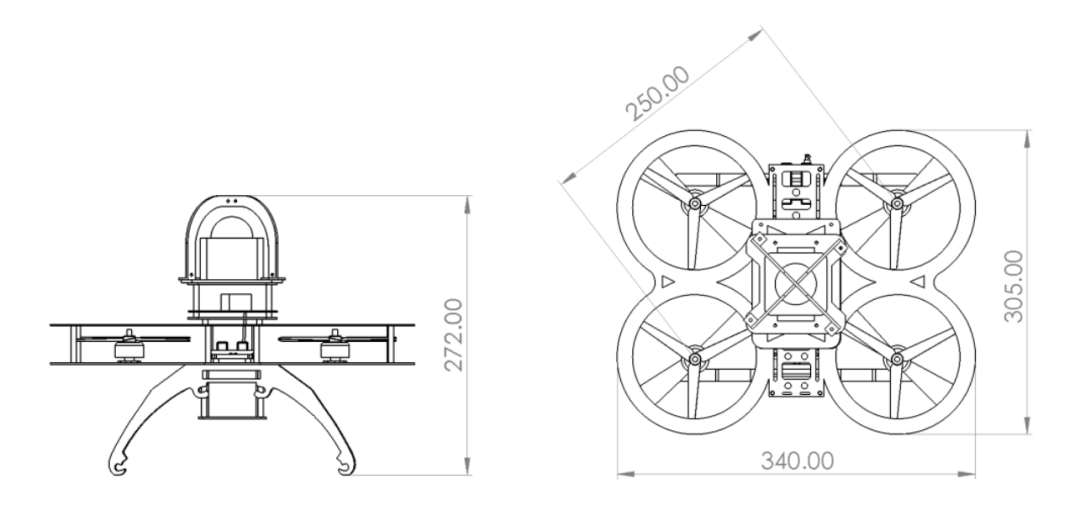
整机结构紧凑,在满足各项功能指标的同时,为狭窄空间穿越作业提供硬件支撑。无人机外形尺寸:轴距250mm,机身高度约272mm,最大宽度约340mm。紧凑的外形有效减小机身占用空间,降低飞行过程中的空间约束,使其适配地下管廊、密闭厂房等受限复杂环境作业。
整机采用层次分明的塔式层叠架构。自上而下分为三层:顶层为雷达与边缘计算层,中层为飞控与动力层,底层为电源与底部感知层。该垂直分层布局可有效隔离强电、弱电信号,同时优化整机重心分布。
上层计算与核心感知层
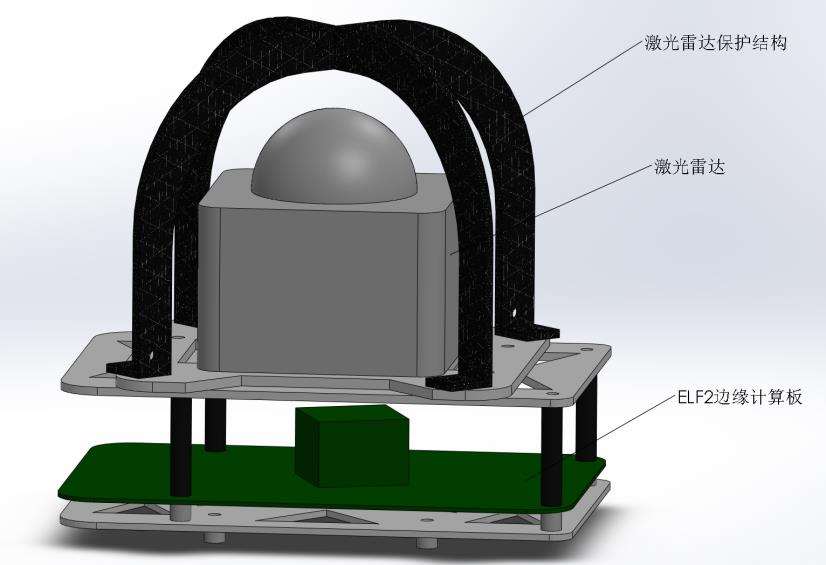
布置于机身顶部的核心硬件包含Livox MID360激光雷达与【RK3588】ELF 2边缘计算开发板。激光雷达安装在整机最高位置,外部搭配3D打印拱形保护支架,既实现对核心传感器的防护,又保证水平360°及上半球视场无机身遮挡。ELF 2开发板紧贴雷达下方布设,可缩短雷达与计算板之间高频数据传输线缆长度,保障点云数据低延迟解析。
中层飞控与动力控制层
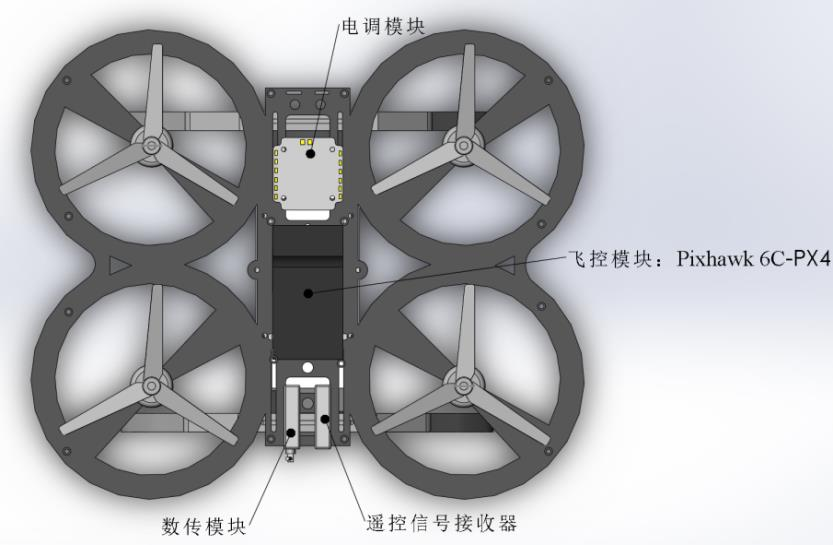
该层为无人机的几何中心。Pixhawk 6C飞控模块精准布置在机架中心位置,使机载IMU(惯性测量单元)能够真实感知机身姿态变化,降低偏心带来的测量误差。四组无刷电机与螺旋桨沿机架四周对称布置;四合一电调(ESC)与遥控数传接收模块紧凑排布在飞控前后区域。该布局缩短动力系统强电走线,有效抑制大电流对上层计算板与激光雷达造成的电磁干扰。
底层电源与环境感知模块
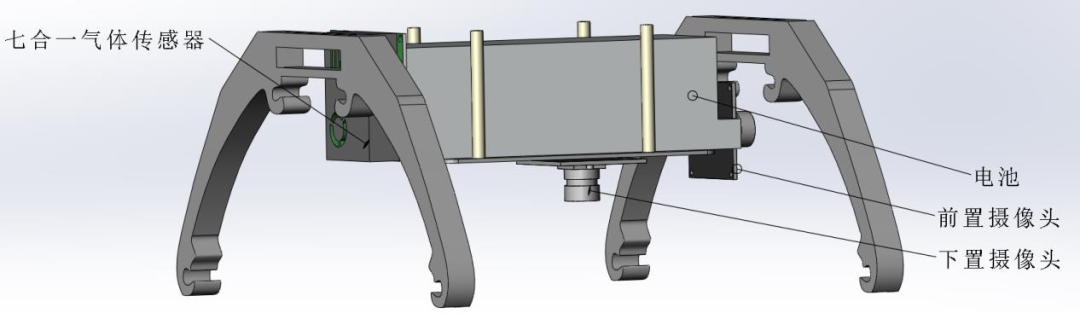
底部空间主要布置大容量锂电池、前置与下置双目摄像头及七合一气体传感器。整机质量最大的电池组件安装在机身最下端,有效压低整机重心,显著提升无人机机动飞行与抗风扰动下的姿态稳定性。七合一气体传感器布置于机腹底部,可直接接触环境空气,最大程度规避旋翼下洗高压气流对气体采样浓度带来的干扰,保障多维环境监测数据真实可靠。
整机电气总体结构
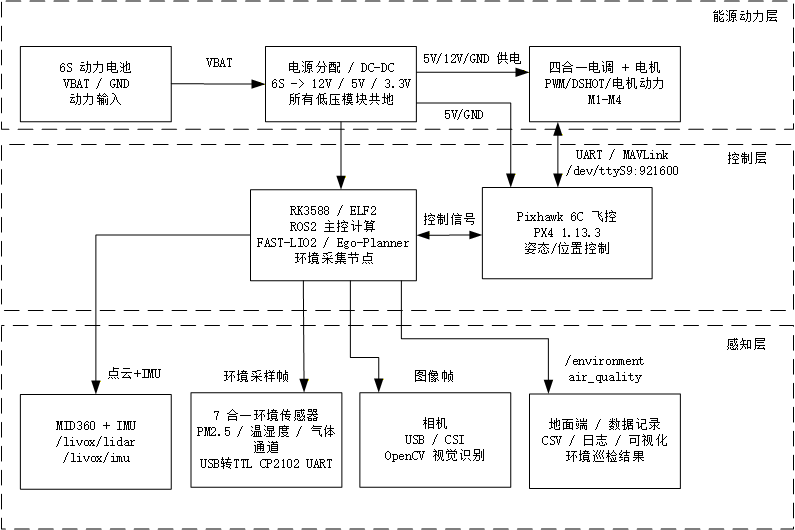
整机电气总体图从顶层视角梳理了各硬件模块之间的供电拓扑与数据流向。能源动力层中,6S动力电池输出VBAT/GND电源,经电源分配与DC-DC变换后,为四合一电调、无刷电机、【RK3588】ELF 2开发板、Pixhawk 6C及各类感知外设提供不同等级的供电电压。控制层中,【RK3588】ELF 2开发板与 Pixhawk 6C通过UART/MAVLink链路通信,串口路径为/dev/ttyS9,波特率921600;RK3588端承载FAST-LIO2、Ego-Planner及环境采集节点等上层计算任务,Pixhawk端完成PX4姿态与位置控制闭环。感知层中,MID360输出点云与 IMU数据,相机输出图像帧,七合一环境传感器输出环境采样数据,最终由地面端或机载数据记录模块保存为CSV文件、系统日志并生成可视化结果。
软件系统介绍
无人机软件系统基于ROS2 Humble分布式架构搭建,部署在 【RK3588】ELF 2边缘计算开发板上,用于实现复杂空间内全自主导航与智能环境感知。软件采用分层解耦的模块化设计,宏观划分为感知层、规划层、控制层与任务层,具备良好的鲁棒性与任务扩展能力。
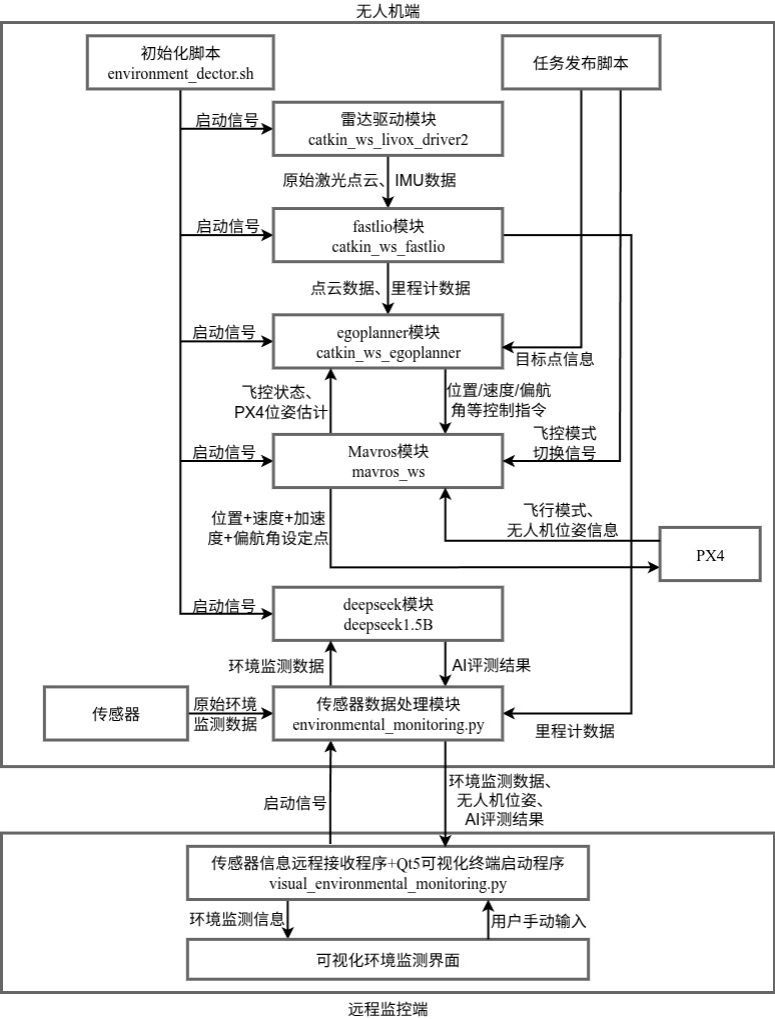
软件核心数据流闭环如图所示。系统在实现高频三维避障飞行的基础上,构建"端-边-末"一体化智能数据交互链路:机载七合一传感器采集环境气体数据,完成本地时空定位锚定后,经由无线通信链路实时回传至地面控制终端。系统调用内置DeepSeek大模型,对密闭空间内气体参数、污染演化趋势及潜在风险开展边缘端深度推理与智能分析,实时输出环境参考建议与安全评估结果。
所有高频环境监测数据、无人机实时三维航迹,以及 DeepSeek大模型生成的AI环境分析结论,最终汇总解析并在地面控制终端定制化图形界面完成可视化渲染,为后方指挥人员提供直观、闭环的智能决策支撑。
轨迹规划
设备采用EGO-Planner作为无人机的实时路径规划与避障核心模块。EGO-Planner是一种基于局部感知信息的三维轨迹优化器,具备高实时性、良好的避障能力和动态环境适应性。
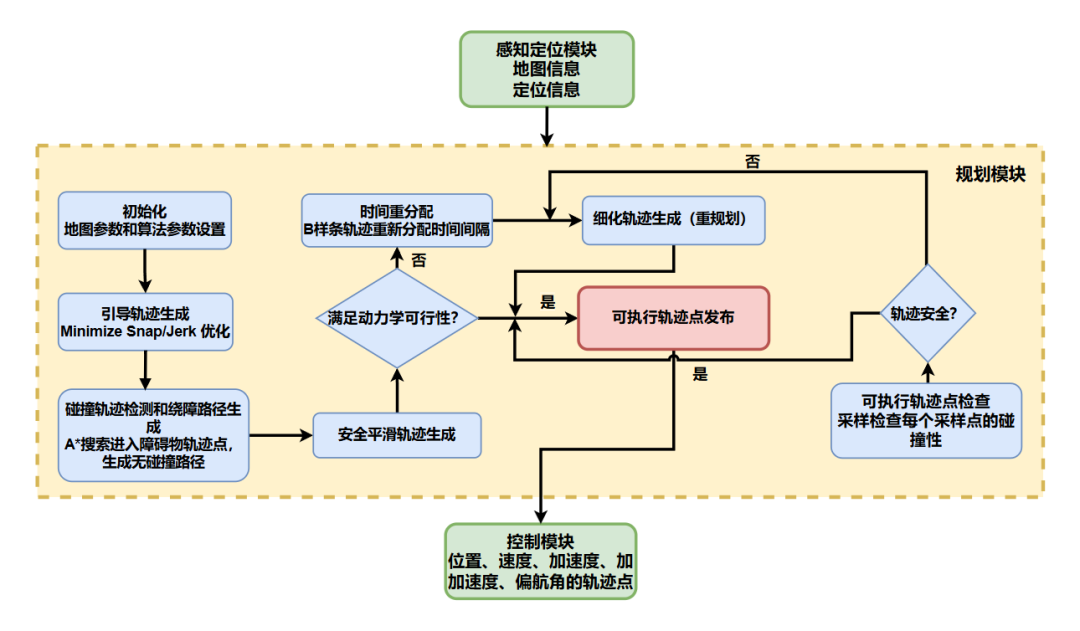
Ego-Planner的整体规划流程如图所示,主要包含8个关键步骤:
(1)模块初始化:完成地图参数与算法参数配置;
(2)引导轨迹生成:采用最小跃度/最小加加速度(Minimize Snap/Jerk)优化方法,生成平滑引导轨迹;
(3)规划路径生成:开展碰撞检测,当检测到碰撞风险时,调用 A*算法生成无碰撞的粗略路径;
(4)时间重分配:基于B样条对轨迹采样点进行时间间隔重分配;
(5)动力学可行性检查:校验轨迹是否满足速度、加速度上限等动力学约束,若不满足则重新平滑优化;
(6)可执行轨迹生成与发布:输出包含位置、速度、加速度、加加速度、偏航角等高阶信息的完整轨迹;
(7)轨迹安全性验证:逐点采样校验轨迹碰撞风险,存在危险时启动重规划流程;
(8)控制接口输出:将最终轨迹下发至飞控系统完成轨迹跟踪。
Ego-Planner拥有优秀的实时性能,可在几十毫秒内完成轨迹优化,适配无人机高速飞行场景,能够很好满足赛事环境下高频避障的需求。该规划器依托Minimize Snap/Jerk优化策略,保证轨迹高阶导数连续,生成轨迹平滑度高,提升飞控跟踪稳定性。在轨迹求解过程中,算法融合动力学约束校验,保证轨迹不仅理论有效,还可被无人机硬件系统实际执行。同时Ego-Planner内置完善的安全冗余机制,通过轨迹逐点碰撞检测,在出现风险时动态重规划,显著提升无人机在复杂环境中的安全性与鲁棒性。
控制算法
无人机飞控固件采用官方开源的PX4 1.13.3版本。系统依托MAVROS软件包搭建上位机与Pixhawk飞控板的通信链路,可将本地坐标系下的实时定位信息持续传输至飞控端,为PX4飞控的闭环控制提供核心数据支撑。
在此硬件与通信架构基础上,本系统集成FAST-LIO2算法实现实时定位与同步建图功能。该算法融合激光雷达点云数据与惯性测量单元(IMU)数据,能够输出高鲁棒性、高精度的无人机状态估计结果。
机载【RK3588】ELF 2开发板通过MAVROS完成与Pixhawk飞控板的高效数据交互,MAVROS作为机器人操作系统(ROS)与PX4飞控系统的核心通信接口,有效保障了数据传输的实时性与稳定性。依托该通信框架,【RK3588】ELF 2开发板将解算得到的本地定位坐标实时下发至飞控板,PX4飞控基于高精度定位数据完成闭环控制,最终实现无人机精准的运动控制与自主导航。
PX4飞控系统采用经典的串级PID分层控制架构,整体包含位置环、速度环、角度环、角速度环四级闭环控制回路。该多级分层反馈控制设计,能够有效适配复杂作业环境,兼顾无人机飞行的稳定性与控制精度。其中,位置环与角度环采用纯P控制算法,可实现控制指令的快速响应;速度环与角速度环采用PID控制算法,平衡控制精度与飞行稳定性。此外,飞控所有控制增益参数均支持通过NSH终端或地面站软件进行远程调试与修改,具备良好的可调性与适配性。
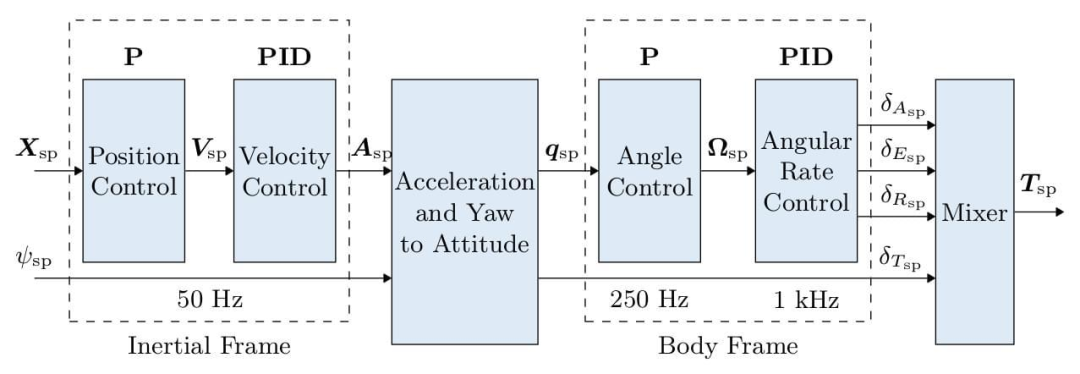
PX4串级PID控制器架构图
首先对飞控内环的角速度控制器工作原理进行详细阐述。角速度控制器以期望角速度设定值Ω(sp)与机载传感器采集的实际角速度测量值Ω为输入量,依托PID控制算法解算角速度偏差,并输出对应的控制指令,实现对飞行器姿态的精准调节。该控制器由比例、积分、微分三大核心控制单元构成,同时搭载低通滤波器(LPF),用于有效抑制飞行过程中的高频噪声干扰,其核心代码实现逻辑如下:
控制器经过比例增益,将误差信号放大,经过比例环节奠定控制基础;积分环节将误差累积,能够最终消除稳态误差;微分环节对反馈角速度通过低通 滤波器后进行微分,预测系统趋势并提前调整。为减少陀螺仪(GYRO)带来的高频噪声影响,微分路径上包含了低通滤波器(LPF),LPF对导数进行平滑处理,提供滤波后的微分信号给控制器,增强了系统的鲁棒性。最终的控制 器输出Τ(sp)经过限幅,以防止过大的控制输入导致系统失稳。
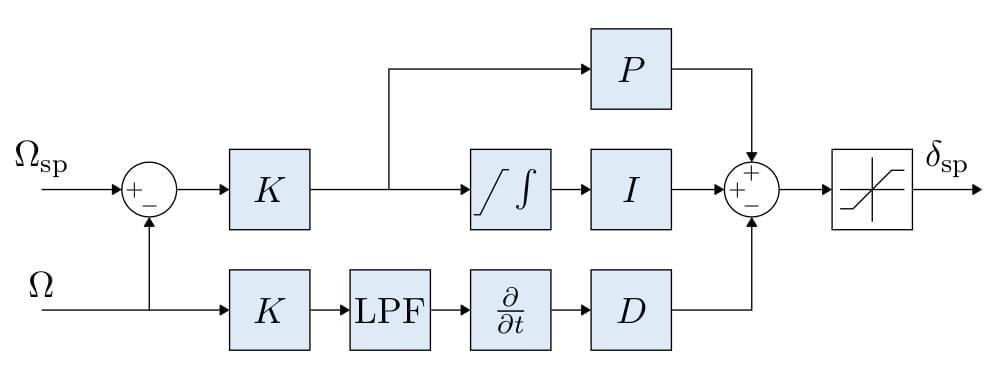
角速度控制器
角速度控制器程序如下:
Vector3f RateControl::update(const Vector3f &rate, const Vector3f &rate_sp,
const Vector3f &angular_accel,
const float dt, const bool landed)
{
// angular rates error
Vector3f rate_error = rate_sp - rate;
// PID control with feed forward
const Vector3f torque = _gain_p.emult(rate_error) + _rate_int -
_gain_d.emult(angular_accel) + _gain_ff.emult(rate_sp);
// update integral only if we are not landed
if (!landed) {
updateIntegral(rate_error, dt);
}
return torque;
}
接下来对内环的姿态控制器进行解释。姿态控制器基于四元数实现,通过提取误差四元数的分量,采用比例控制生成角速度设定值。
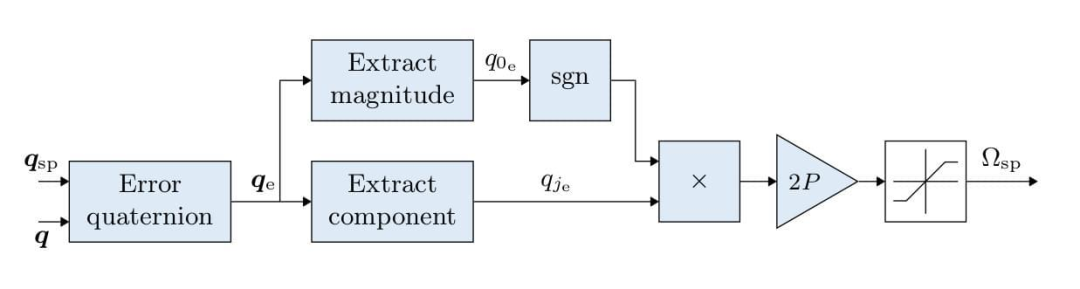
姿态控制器
姿态控制器源码如下:
const Quatf qe = q.inversed() * qd;
// using sin(alpha/2) scaled rotation axis as attitude error (see quaternion definition by axis angle)
// also taking care of the antipodal unit quaternion ambiguity
const Vector3f eq = 2.f * qe.canonical().imag();
// calculate angular rates setpoint
Vector3f rate_setpoint = eq.emult(_proportional_gain);
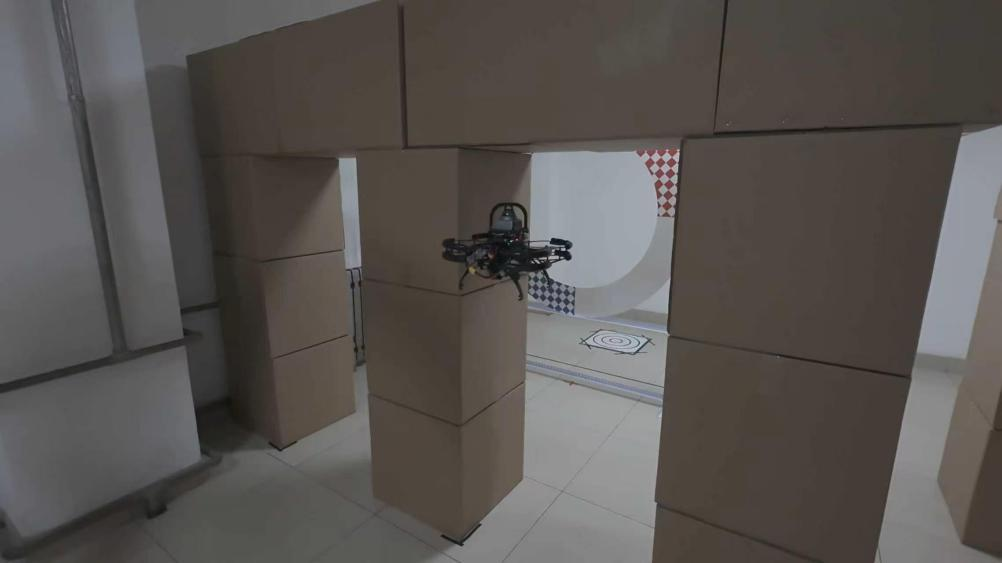
无人机在无外部GNSS定位信号的环境下,成功依靠FAST-LIO2算法输出了高频、低漂移的6自由度空间位姿。结合EGO-Planner算法,系统能够在几十毫秒内生成满足动力学约束的B样条曲线轨迹,实现了对未知复杂环境的快速反应与动态避障。
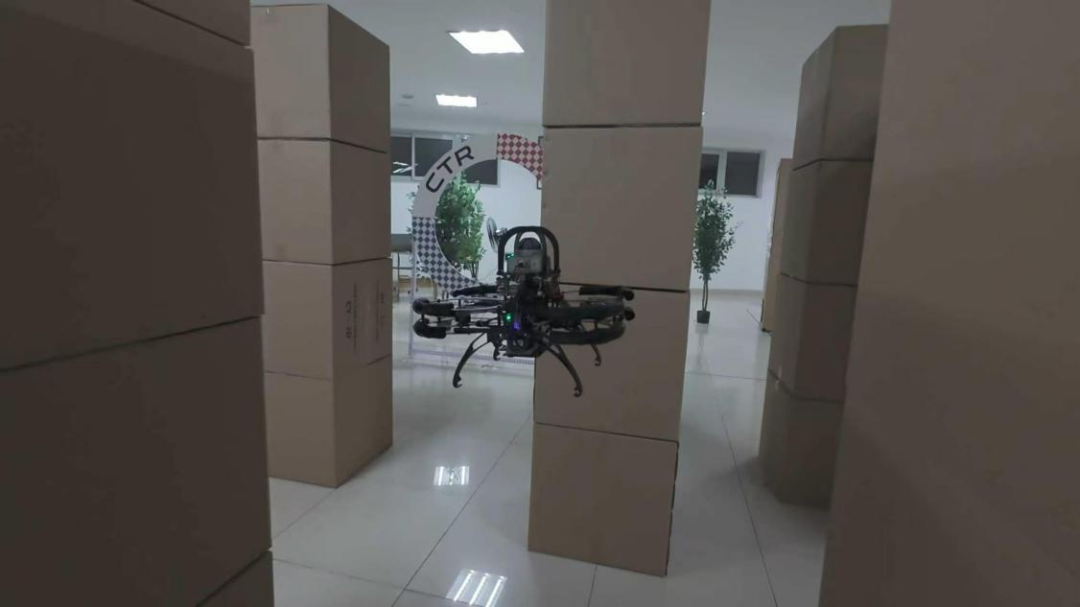
结构化障碍物避障
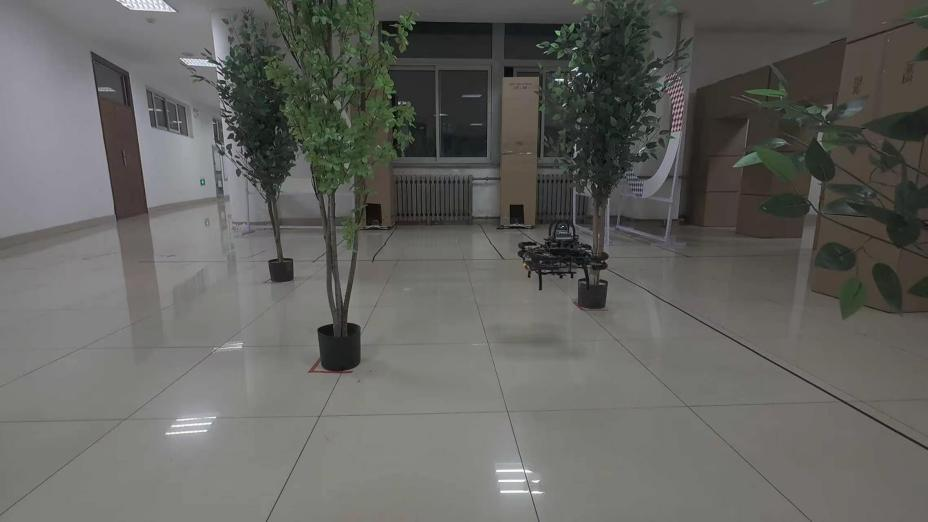
非结构化障碍物避障
参赛平台介绍
本次全国大学生嵌入式芯片与系统设计竞赛,瑞芯微&飞凌嵌入式联合赛题提供的参赛硬件平台包含【RK3588】ELF 2开发板、【RV1126B】ELF-RV1126B开发板、【RK3506B】ELF-RK3506开发板。
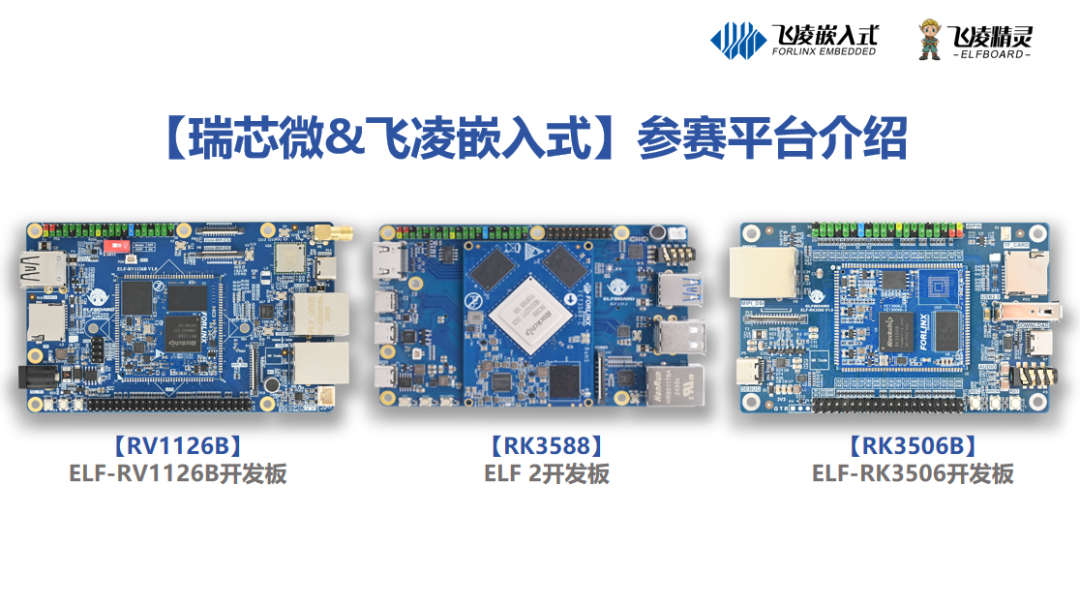
三款硬件平台覆盖从入门级到高性能的完整梯度:ELF-RK3506开发板侧重基础嵌入式系统学习,适合开展外设驱动、Linux应用开发类项目;ELF-RV1126B开发板面向轻量边缘视觉场景,能够满足低功耗图像识别、智能感知类作品开发;ELF 2开发板搭载高性能NPU算力,可支撑大模型部署、复杂多模型协同推理等高难度工程实践。
刚刚介绍的项目,正是基于ELF 2开发板开发实现的。接下来,就让我们详细了解一下这款高性能开发板的核心参数与硬件优势。
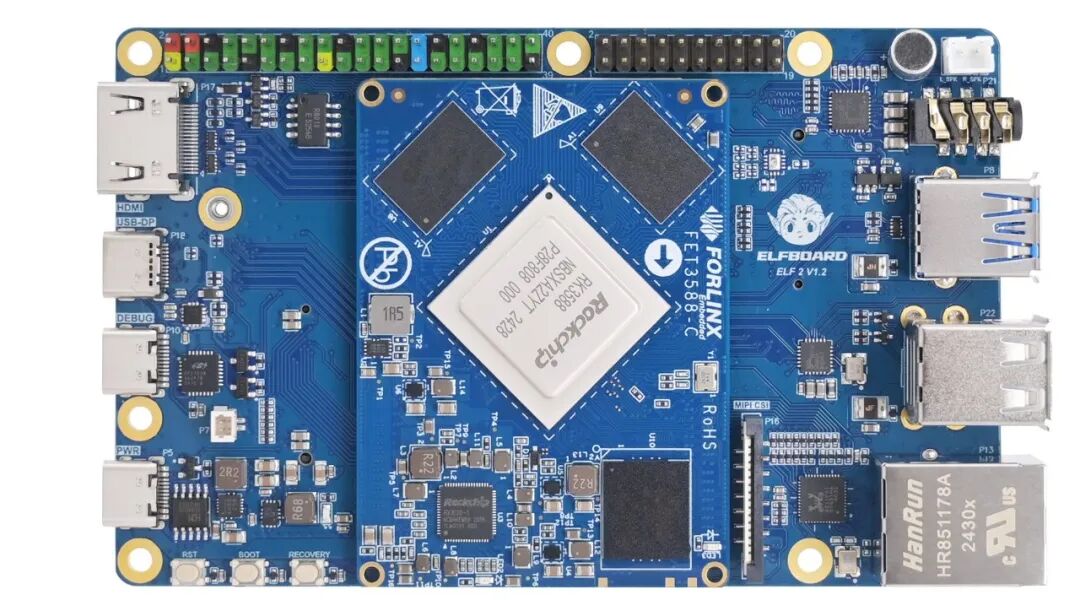
ELF 2开发板基于瑞芯微RK3588高性能处理器设计,拥有四核ARM Cortex-A76与四核ARM Cortex-A55的CPU架构,主频高达2.4GHz,内置6TOPS算力的NPU,这一设计让它能够轻松驾驭多种深度学习框架,高效处理各类复杂的AI任务。
在接口资源方面,ELF 2开发板提供了丰富的选项,包括多个USB、PCIe、UART等通信接口,以及HDMI、DP等音视频接口。此外,它还支持多种扩展模块,适配了显示屏、摄像头、光照传感器、运动传感器、语音控制等丰富的选配模块。而且在开发板上预留的40pin排针可兼容树莓派的各种模块,为您的嵌入式学习之旅提供了无限可能。
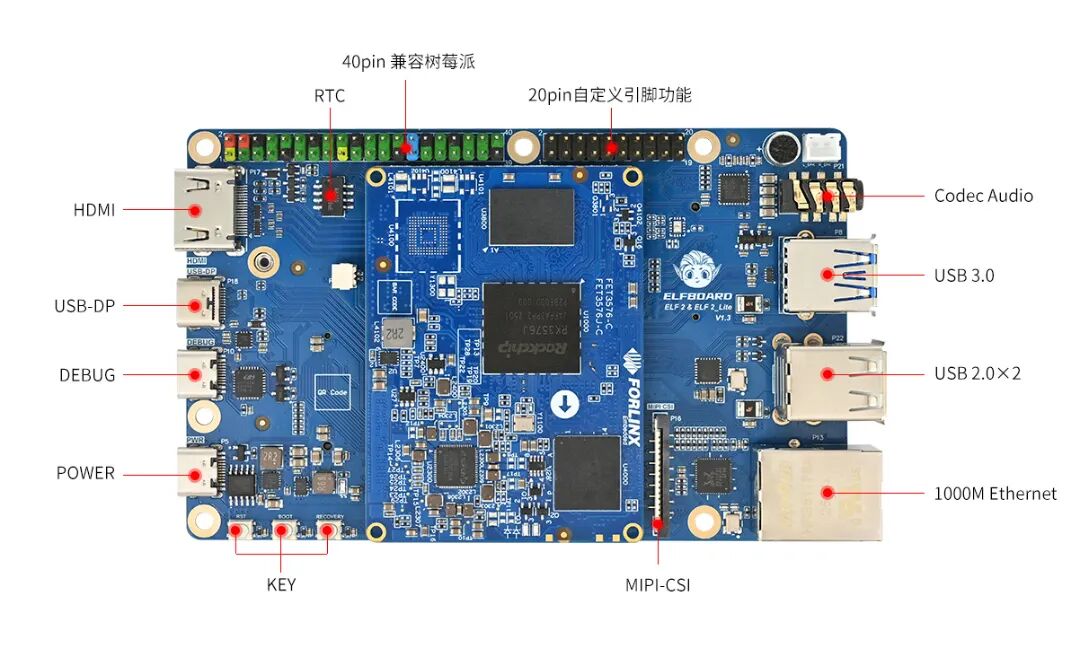
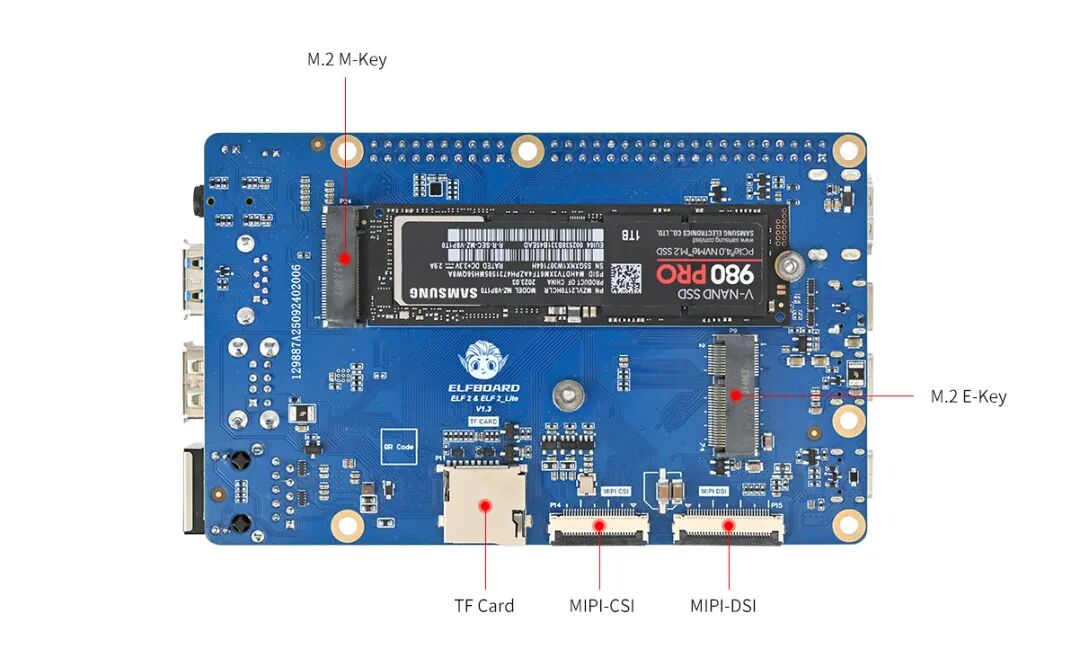
ELF 2开发板已经适配了Linux 5.10及Ubuntu 22.04操作系统,后续逐步实现对Android、OpenHarmony等系统的适配,旨在为在校学生、高校教师、专业工程师、兴趣达人提供丰富的学习与开发环境。
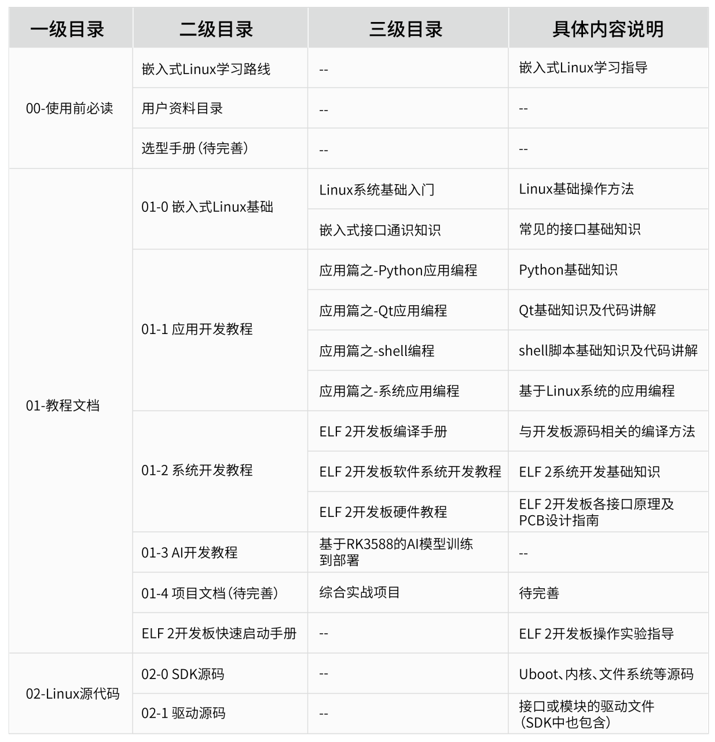
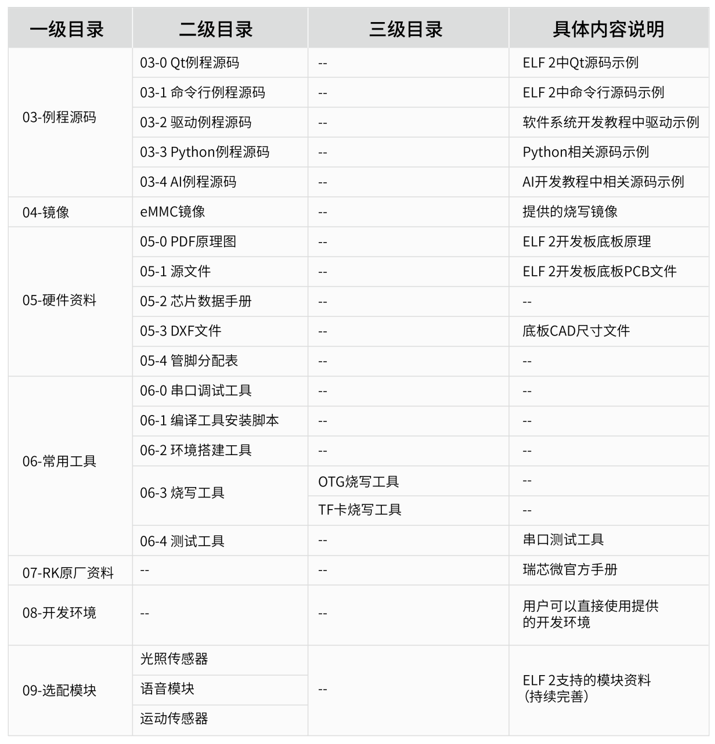
ELF 2开发板附带了丰富的教学资料,系统而全面地介绍了AI开发的整个流程。资料中不仅模型种类丰富多样,而且对典型模型都进行了深入的剖析,详细阐述了模型的优化思路与方法,让AI项目能够真正地从理论走向实践。