ROS教程10:从 gtest 到 rostest------Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
摘要:把阶段 06~09 的运行机制转成可重复验证证据:拆分纯 C++ 逻辑与 ROS 包装层,用 gtest、rostest、rqt 和 rosbag 建立最小回归闭环。
文章目录
- [ROS教程10:从 gtest 到 rostest------Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环](#ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环)
-
- [1. 先建立测试分层:不同证据能证明什么](#1. 先建立测试分层:不同证据能证明什么)
-
- [本章与后续阶段 18 的边界](#本章与后续阶段 18 的边界)
- [2. 本章代码结构:第一次把"可测试逻辑"和"ROS 包装层"拆开](#2. 本章代码结构:第一次把“可测试逻辑”和“ROS 包装层”拆开)
- [3. Docker 环境为什么要补测试与 rqt 工具](#3. Docker 环境为什么要补测试与 rqt 工具)
- [4. `MessageProcessor`:为什么纯逻辑层不应该依赖 ROS](#4.
MessageProcessor:为什么纯逻辑层不应该依赖 ROS) -
- [为什么中间计算使用 `uint64_t`](#为什么中间计算使用
uint64_t)
- [为什么中间计算使用 `uint64_t`](#为什么中间计算使用
- [5. `testable_node`:ROS 层只负责参数、Topic 和错误传播](#5.
testable_node:ROS 层只负责参数、Topic 和错误传播) - [6. `catkin_add_gtest()` 到底做了什么](#6.
catkin_add_gtest()到底做了什么) -
- [`package.xml` 为什么只有 `test_depend`](#
package.xml为什么只有test_depend)
- [`package.xml` 为什么只有 `test_depend`](#
- [7. 第一组自动测试:纯逻辑 gtest](#7. 第一组自动测试:纯逻辑 gtest)
-
- [7.1 正常输入](#7.1 正常输入)
- [7.2 边界值](#7.2 边界值)
- [7.3 非法输入](#7.3 非法输入)
- [7.4 算术溢出](#7.4 算术溢出)
- [为什么这组测试比"Node 跑起来了"更有价值](#为什么这组测试比“Node 跑起来了”更有价值)
- [8. `add_rostest_gtest()`:为什么 Node 集成测试需要另一个层次](#8.
add_rostest_gtest():为什么 Node 集成测试需要另一个层次) - [9. 集成测试为什么先等连接,而不是 publish 完马上断言](#9. 集成测试为什么先等连接,而不是 publish 完马上断言)
-
- [为什么测试进程使用 `AsyncSpinner(1)`](#为什么测试进程使用
AsyncSpinner(1))
- [为什么测试进程使用 `AsyncSpinner(1)`](#为什么测试进程使用
- [10. 集成测试具体证明什么](#10. 集成测试具体证明什么)
- [11. 在 `ros1-dev` 中运行测试](#11. 在
ros1-dev中运行测试) - [12. 怎样证明测试真的能发现问题:做一次可恢复的故意失败](#12. 怎样证明测试真的能发现问题:做一次可恢复的故意失败)
- [13. `rqt_graph`:验证测试 Node 的 ROS graph 是否符合预期](#13.
rqt_graph:验证测试 Node 的 ROS graph 是否符合预期) -
- [Docker 中怎样避免每次手动执行 `xhost`](#Docker 中怎样避免每次手动执行
xhost)
- [Docker 中怎样避免每次手动执行 `xhost`](#Docker 中怎样避免每次手动执行
- [14. `rqt_topic`:看 Topic 当前状态,不只用 `rostopic list`](#14.
rqt_topic:看 Topic 当前状态,不只用rostopic list) - [15. `rqt_plot`:把输入/输出关系画出来](#15.
rqt_plot:把输入/输出关系画出来) - [16. `rqt_console`:故障注入时观察日志证据](#16.
rqt_console:故障注入时观察日志证据) - [17. rosbag:把一次 Topic 输入变成可重复输入](#17. rosbag:把一次 Topic 输入变成可重复输入)
-
- [17.1 只录输入,不先录输出](#17.1 只录输入,不先录输出)
- [17.2 重放同一输入](#17.2 重放同一输入)
- [rosbag 在这里能证明什么](#rosbag 在这里能证明什么)
- [18. 本章的三种最小故障注入](#18. 本章的三种最小故障注入)
-
- [18.1 输入越界](#18.1 输入越界)
- [18.2 改小 `max_input`](#18.2 改小
max_input) - [18.3 非法负参数](#18.3 非法负参数)
- [19. fake / mock 为什么只在本章先建立概念](#19. fake / mock 为什么只在本章先建立概念)
- [20. rqt、rosbag、gtest、rostest 应该怎样组合](#20. rqt、rosbag、gtest、rostest 应该怎样组合)
- [21. 与真实 ROS 驱动开发的对应关系](#21. 与真实 ROS 驱动开发的对应关系)
- [22. 本章最终模型](#22. 本章最终模型)
- 参考源码与官方资料
第 09 章已经把 callback 执行链追到了用户函数:消息进入 SubscriptionQueue、再进入 CallbackQueue,最终由 Spinner worker 调用用户 callback。到这里,我们已经能解释"程序为什么这样运行",但还没有回答另一个工程问题:
当代码修改以后,怎样证明原有行为没有被破坏;当 Node 看起来能运行时,又怎样把"我看到了正常日志"升级成可重复、可自动执行的测试证据?
第 10 章不把 gtest、rostest、rqt、rosbag 分别写成四份工具说明,而是围绕一条测试主线展开:
text
纯 C++ 逻辑
    ↓
gtest
    ↓
ROS Node 包装层
    ↓
rostest / Topic 集成测试
    ↓
rqt 外部观察
    ↓
rosbag 固定输入
    ↓
故障注入
    ↓
形成可重复回归证据
本章继续使用阶段 09 已经建立的:
text
ros_ws/src/ros1_comm_lab不再创建新的 package。
1. 先建立测试分层:不同证据能证明什么
对 ROS 驱动 Node 来说,"测试通过"必须先说明是哪一层测试。
本章先使用三层模型:
| 层次 | 本章工具 | 主要证明什么 | 不能证明什么 |
|---|---|---|---|
| 纯逻辑单测 | gtest | 算法、边界、错误输入、状态保持 | ROS Topic、参数、Master、callback 是否正确 |
| Node 集成测试 | rostest + gtest | roscore、Node、Topic、参数、callback 的组合行为 | 真实 CAN/UART 设备时序、硬件恢复 |
| 运行观察/回放 | rqt + rosbag | 拓扑、频率、日志、数据趋势、固定输入回放 | 自动断言是否完整、硬件行为是否真实 |
因此:
text
gtest 通过
    ≠
ROS Node 整体正确
同样:
text
rqt_graph 看起来正常
    ≠
已经有自动回归测试
测试工具不是互相替代,而是提供不同层面的证据。
本章与后续阶段 18 的边界
阶段 10 只建立最小测试闭环:
text
纯逻辑
ROS Node
Topic
参数
rosbag 输入
基本故障注入
后续阶段 18 才会系统进入:
text
fake CAN
fake serial
mock transport
协议解析回归
设备 offline/reconnect
HIL
本章不提前把完整 Driver 测试体系全部塞进来。
本节小结: 先明确证据层次,再选工具;单测、Node 集成测试、运行观察和硬件验证分别回答不同问题。
2. 本章代码结构:第一次把"可测试逻辑"和"ROS 包装层"拆开
阶段 09 的 ros1_comm_lab 主要是运行机制实验。阶段 10 在同一个 package 中增加:
text
ros1_comm_lab/
├── CMakeLists.txt
├── package.xml
├── README.md
├── include/
│   └── ros1_comm_lab/
│       └── message_processor.h
├── src/
│   ├── custom_queue_lab.cpp
│   ├── message_processor.cpp
│   ├── spinner_lab.cpp
│   └── testable_node.cpp
├── launch/
│   ├── custom_queue_lab.launch
│   ├── spinner_lab.launch
│   └── testable_node.launch
└── test/
    ├── test_message_processor.cpp
    ├── test_testable_node.cpp
    └── testable_node.test
新的实验链路非常简单:
text
/comm_lab/test_input
        ↓ std_msgs/UInt32
   testable_node
        ↓
 MessageProcessor
        ↓
/comm_lab/test_output
默认处理规则:
text
output = input * multiplier + bias默认参数:
text
multiplier = 2
bias       = 3
max_input  = 100
因此:
text
input = 7
output = 7 * 2 + 3 = 17
如果:
text
input > max_input或者计算结果超出:
text
uint32_t范围,则处理失败,Node 不发布输出。
这个逻辑本身并不复杂。这里故意保持简单,因为本章重点是测试边界,而不是算法。
本节小结: MessageProcessor 只承载可脱离 ROS 测试的业务规则;testable_node 只负责 ROS 参数、Topic 和日志。
3. Docker 环境为什么要补测试与 rqt 工具
现有 Dockerfile 已经有:
text
ros-noetic-rqt-graph
ros-noetic-rqt-console
阶段 10 继续补充:
text
libgtest-dev
ros-noetic-rostest
ros-noetic-rqt-plot
ros-noetic-rqt-topic
ros-noetic-rosbag
对应职责:
| package | 本章用途 |
|---|---|
libgtest-dev |
给 catkin 提供 GoogleTest header/source/library 环境 |
ros-noetic-rostest |
ROS launch 级集成测试 |
ros-noetic-rqt-topic |
GUI 查看 Topic、消息和频率 |
ros-noetic-rqt-plot |
画数值 Topic 随时间变化 |
ros-noetic-rosbag |
录制和回放 Topic |
Dockerfile 修改以后,需要重新构建镜像:
bash
cd /home/wdfk/share/ros1-docker

docker compose build ros1-dev
docker compose up -d --force-recreate ros1-dev
进入 Container:
bash
docker compose exec ros1-dev bash确认:
bash
which rostest
which rosbag
which rqt_plot
which rqt_topic
这里不要只确认命令存在。真正的验收仍然是后面的测试能执行。
本节小结: 测试工具属于开发镜像的一部分,应该写入 Dockerfile,而不是每次进入 Container 后临时安装。
4. MessageProcessor:为什么纯逻辑层不应该依赖 ROS
公开头文件:
text
include/ros1_comm_lab/message_processor.h核心接口:
cpp
class MessageProcessor
{
public:
    MessageProcessor(uint32_t multiplier,
                     uint32_t bias,
                     uint32_t max_input);

    bool process(uint32_t input, uint32_t& output) const;
};
这里没有:
text
ros::NodeHandle
ros::Publisher
ros::Subscriber
ros::Time
std_msgs
这意味着测试 MessageProcessor 时不需要:
text
roscore
Master
TCPROS
CallbackQueue
Spinner
实现:
cpp
bool MessageProcessor::process(uint32_t input, uint32_t& output) const
{
    if (input > max_input_)
    {
        return false;
    }

    const uint64_t value =
        static_cast<uint64_t>(input) * multiplier_ + bias_;

    if (value > std::numeric_limits<uint32_t>::max())
    {
        return false;
    }

    output = static_cast<uint32_t>(value);
    return true;
}
这里有两个明确的失败契约:
text
输入越界
结果 uint32_t 溢出
并且失败时:
text
output 不修改这一点会直接进入单元测试断言。
为什么中间计算使用 uint64_t
如果直接:
cpp
uint32_t value = input * multiplier_ + bias_;溢出可能先在 uint32_t 中发生,之后已经无法判断原始数学结果是否超过范围。
因此先扩大到:
cpp
uint64_t再比较:
cpp
std::numeric_limits<uint32_t>::max()这是普通 C++ 行为测试,不需要 ROS runtime。
本节小结: 能从 ROS wrapper 中拆出的业务逻辑,应尽量保持普通 C++ 接口,使最重要的边界条件可以快速、稳定地单测。
5. testable_node:ROS 层只负责参数、Topic 和错误传播
Node:
text
src/testable_node.cpp启动时读取:
text
~multiplier
~bias
~max_input
~input_topic
~output_topic
默认 Topic:
text
/comm_lab/test_input
/comm_lab/test_output
正常 callback 主干只有:
cpp
void inputCallback(const std_msgs::UInt32::ConstPtr& msg)
{
    uint32_t output = 0;
    if (!processor_->process(msg->data, output))
    {
        ROS_WARN_STREAM(
            "drop input=" << msg->data
            << " because it violates processor constraints");
        return;
    }

    std_msgs::UInt32 output_msg;
    output_msg.data = output;
    publisher_.publish(output_msg);
}
它不重新实现:
text
范围判断
乘法
加法
溢出检查
而只是调用 MessageProcessor。
这形成第一次比较明确的结构:
#mermaid-svg-o7yoX6x4jdGsyD0R{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-o7yoX6x4jdGsyD0R .error-icon{fill:#552222;}#mermaid-svg-o7yoX6x4jdGsyD0R .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-o7yoX6x4jdGsyD0R .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-o7yoX6x4jdGsyD0R .marker{fill:#333333;stroke:#333333;}#mermaid-svg-o7yoX6x4jdGsyD0R .marker.cross{stroke:#333333;}#mermaid-svg-o7yoX6x4jdGsyD0R svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-o7yoX6x4jdGsyD0R p{margin:0;}#mermaid-svg-o7yoX6x4jdGsyD0R .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster-label text{fill:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster-label span{color:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster-label span p{background-color:transparent;}#mermaid-svg-o7yoX6x4jdGsyD0R .label text,#mermaid-svg-o7yoX6x4jdGsyD0R span{fill:#333;color:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R .node rect,#mermaid-svg-o7yoX6x4jdGsyD0R .node circle,#mermaid-svg-o7yoX6x4jdGsyD0R .node ellipse,#mermaid-svg-o7yoX6x4jdGsyD0R .node polygon,#mermaid-svg-o7yoX6x4jdGsyD0R .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-o7yoX6x4jdGsyD0R .rough-node .label text,#mermaid-svg-o7yoX6x4jdGsyD0R .node .label text,#mermaid-svg-o7yoX6x4jdGsyD0R .image-shape .label,#mermaid-svg-o7yoX6x4jdGsyD0R .icon-shape .label{text-anchor:middle;}#mermaid-svg-o7yoX6x4jdGsyD0R .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-o7yoX6x4jdGsyD0R .rough-node .label,#mermaid-svg-o7yoX6x4jdGsyD0R .node .label,#mermaid-svg-o7yoX6x4jdGsyD0R .image-shape .label,#mermaid-svg-o7yoX6x4jdGsyD0R .icon-shape .label{text-align:center;}#mermaid-svg-o7yoX6x4jdGsyD0R .node.clickable{cursor:pointer;}#mermaid-svg-o7yoX6x4jdGsyD0R .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-o7yoX6x4jdGsyD0R .arrowheadPath{fill:#333333;}#mermaid-svg-o7yoX6x4jdGsyD0R .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-o7yoX6x4jdGsyD0R .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-o7yoX6x4jdGsyD0R .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-o7yoX6x4jdGsyD0R .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-o7yoX6x4jdGsyD0R .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-o7yoX6x4jdGsyD0R .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster text{fill:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R .cluster span{color:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-o7yoX6x4jdGsyD0R .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-o7yoX6x4jdGsyD0R rect.text{fill:none;stroke-width:0;}#mermaid-svg-o7yoX6x4jdGsyD0R .icon-shape,#mermaid-svg-o7yoX6x4jdGsyD0R .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-o7yoX6x4jdGsyD0R .icon-shape p,#mermaid-svg-o7yoX6x4jdGsyD0R .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-o7yoX6x4jdGsyD0R .icon-shape .label rect,#mermaid-svg-o7yoX6x4jdGsyD0R .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-o7yoX6x4jdGsyD0R .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-o7yoX6x4jdGsyD0R .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-o7yoX6x4jdGsyD0R :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} success
failure
ROS Subscriber
testable_node callback
MessageProcessor
ROS Publisher
ROS_WARN + no publish
以后进入真正 Driver,可以把同一个思想扩大成:
text
ROS Interface
    ↓
Driver Core / Protocol
    ↓
Transport
本章只是先用一个极小例子建立这种测试思维。
6. catkin_add_gtest() 到底做了什么
CMake 中:
cmake
if(CATKIN_ENABLE_TESTING)
  find_package(rostest REQUIRED)

  catkin_add_gtest(test_message_processor
    test/test_message_processor.cpp
  )

  ...
endif()
这里先看:
text
CATKIN_ENABLE_TESTING测试 target 只在 catkin 测试启用时建立,不应该把测试 executable 当成正常运行时 Node target。
Noetic catkin 的 gtest.cmake 中,catkin_add_gtest() 会创建一个测试 executable,并把它加入 catkin 的 test target;运行时会给 GTest 指定 XML 输出路径。
所以:
cmake
catkin_add_gtest(...)不是:
text
立即执行测试而是:
text
声明测试 target
    ↓
加入 run_tests 体系
    ↓
后续由 catkin test target 构建/执行
当前单测还链接:
cmake
target_link_libraries(test_message_processor
  ros1_comm_lab_core
)
它直接测试我们自己的 pure C++ library。
package.xml 为什么只有 test_depend
新增:
xml
<test_depend>rostest</test_depend>因为 rostest 只属于测试期依赖,不是 Node 正常运行所需的 runtime dependency。
本节小结: catkin_add_gtest() 把 C++ 单测注册进 catkin 测试体系;测试 target 与正常运行时 executable 应分开理解。
7. 第一组自动测试:纯逻辑 gtest
文件:
text
test/test_message_processor.cpp本章没有只测一条 happy path,而是覆盖四类行为。
7.1 正常输入
cpp
TEST(MessageProcessorTest, ProcessesNominalInput)
{
    const ros1_comm_lab::MessageProcessor processor(2, 3, 100);

    uint32_t output = 0;
    ASSERT_TRUE(processor.process(7, output));
    EXPECT_EQ(17u, output);
}
验证:
text
7 * 2 + 3 = 177.2 边界值
cpp
processor.process(100, output)100 正好等于:
text
max_input应该被接受,输出:
text
203这里明确测试"最大合法值",而不是只测中间值。
7.3 非法输入
text
input = 101
max_input = 100
期望:
text
process() == false
output 保持旧值
也就是说测试不仅检查失败,还检查失败后的状态保持。
7.4 算术溢出
构造:
text
multiplier = 2
bias       = 1
input      = UINT32_MAX
数学结果明显超过:
text
uint32_t范围。
期望同样是:
text
返回 false
output 不改变
为什么这组测试比"Node 跑起来了"更有价值
因为它精确证明:
text
正常行为
边界行为
非法输入行为
失败后的状态保持
溢出保护
这些行为不需要等待 ROS 网络和 callback 才能验证。
本节小结: 单测应该围绕行为契约写断言,不是为了增加测试文件数量,也不是为了追求一条"PASS"日志。
8. add_rostest_gtest():为什么 Node 集成测试需要另一个层次
同一个 CMake 测试块中还有:
cmake
add_rostest_gtest(test_testable_node
  test/testable_node.test
  test/test_testable_node.cpp
)
Noetic 的 rostest-extras.cmake.em 中,add_rostest_gtest() 会:
text
创建 GTest executable
    +
注册对应 .test launch 文件
    +
让 rostest 启动 ROS 测试环境后执行该 GTest
这与纯:
cmake
catkin_add_gtest(...)最大的区别不是"换了一个宏",而是测试环境中真正出现了 ROS graph。
当前 .test 文件:
xml
<launch>
  <node pkg="ros1_comm_lab"
        type="testable_node"
        name="testable_node"
        output="screen">
    <param name="multiplier" value="2"/>
    <param name="bias" value="3"/>
    <param name="max_input" value="100"/>
  </node>

  <test test-name="test_testable_node"
        pkg="ros1_comm_lab"
        type="test_testable_node"
        time-limit="20.0"/>
</launch>
也就是说测试启动关系已经变成:
#mermaid-svg-vFFGH14vCxfiyrtw{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-vFFGH14vCxfiyrtw .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-vFFGH14vCxfiyrtw .error-icon{fill:#552222;}#mermaid-svg-vFFGH14vCxfiyrtw .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-vFFGH14vCxfiyrtw .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-vFFGH14vCxfiyrtw .marker{fill:#333333;stroke:#333333;}#mermaid-svg-vFFGH14vCxfiyrtw .marker.cross{stroke:#333333;}#mermaid-svg-vFFGH14vCxfiyrtw svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-vFFGH14vCxfiyrtw p{margin:0;}#mermaid-svg-vFFGH14vCxfiyrtw .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-vFFGH14vCxfiyrtw .cluster-label text{fill:#333;}#mermaid-svg-vFFGH14vCxfiyrtw .cluster-label span{color:#333;}#mermaid-svg-vFFGH14vCxfiyrtw .cluster-label span p{background-color:transparent;}#mermaid-svg-vFFGH14vCxfiyrtw .label text,#mermaid-svg-vFFGH14vCxfiyrtw span{fill:#333;color:#333;}#mermaid-svg-vFFGH14vCxfiyrtw .node rect,#mermaid-svg-vFFGH14vCxfiyrtw .node circle,#mermaid-svg-vFFGH14vCxfiyrtw .node ellipse,#mermaid-svg-vFFGH14vCxfiyrtw .node polygon,#mermaid-svg-vFFGH14vCxfiyrtw .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-vFFGH14vCxfiyrtw .rough-node .label text,#mermaid-svg-vFFGH14vCxfiyrtw .node .label text,#mermaid-svg-vFFGH14vCxfiyrtw .image-shape .label,#mermaid-svg-vFFGH14vCxfiyrtw .icon-shape .label{text-anchor:middle;}#mermaid-svg-vFFGH14vCxfiyrtw .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-vFFGH14vCxfiyrtw .rough-node .label,#mermaid-svg-vFFGH14vCxfiyrtw .node .label,#mermaid-svg-vFFGH14vCxfiyrtw .image-shape .label,#mermaid-svg-vFFGH14vCxfiyrtw .icon-shape .label{text-align:center;}#mermaid-svg-vFFGH14vCxfiyrtw .node.clickable{cursor:pointer;}#mermaid-svg-vFFGH14vCxfiyrtw .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-vFFGH14vCxfiyrtw .arrowheadPath{fill:#333333;}#mermaid-svg-vFFGH14vCxfiyrtw .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-vFFGH14vCxfiyrtw .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-vFFGH14vCxfiyrtw .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-vFFGH14vCxfiyrtw .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-vFFGH14vCxfiyrtw .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-vFFGH14vCxfiyrtw .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-vFFGH14vCxfiyrtw .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-vFFGH14vCxfiyrtw .cluster text{fill:#333;}#mermaid-svg-vFFGH14vCxfiyrtw .cluster span{color:#333;}#mermaid-svg-vFFGH14vCxfiyrtw div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-vFFGH14vCxfiyrtw .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-vFFGH14vCxfiyrtw rect.text{fill:none;stroke-width:0;}#mermaid-svg-vFFGH14vCxfiyrtw .icon-shape,#mermaid-svg-vFFGH14vCxfiyrtw .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-vFFGH14vCxfiyrtw .icon-shape p,#mermaid-svg-vFFGH14vCxfiyrtw .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-vFFGH14vCxfiyrtw .icon-shape .label rect,#mermaid-svg-vFFGH14vCxfiyrtw .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-vFFGH14vCxfiyrtw .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-vFFGH14vCxfiyrtw .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-vFFGH14vCxfiyrtw :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} publish
publish
rostest
ROS Master
testable_node
test_testable_node
/comm_lab/test_input
/comm_lab/test_output
现在测试的已经不是单独一个函数,而是:
text
Node 是否启动
参数是否生效
Subscriber 是否建立
callback 是否执行
Publisher 是否产生正确输出
非法输入是否被抑制
这就是 Node 集成测试。
9. 集成测试为什么先等连接,而不是 publish 完马上断言
test_testable_node.cpp 中,SetUp() 会创建:
text
测试 Publisher -> /comm_lab/test_input
测试 Subscriber <- /comm_lab/test_output
随后等待:
cpp
publisher_.getNumSubscribers() > 0
subscriber_.getNumPublishers() > 0
最长:
text
2 s为什么不能一创建 Publisher 就立刻:
cpp
publisher_.publish(msg);然后断言?
因为阶段 07 已经学过:
text
Publisher / Subscriber
    ↓
Master 注册发现
    ↓
requestTopic
    ↓
TCPROS 建链
ROS Topic 连接建立不是"构造对象后同步瞬间全部完成"。
如果测试不先确认连接,就可能得到:
text
测试进程发送太早
    ↓
Subscriber 尚未连接
    ↓
消息丢失
    ↓
测试偶发失败
那不是业务逻辑失败,而是测试本身存在竞态。
所以集成测试首先建立:
text
测试前置条件已成立再开始发送数据。
为什么测试进程使用 AsyncSpinner(1)
测试进程自己也有 Subscriber callback:
text
/comm_lab/test_output如果没有 Spinner,输出消息即使已经进入测试进程,也不会自动执行测试 callback。
所以每个测试 fixture 在 SetUp() 中启动自己的:
cpp
ros::AsyncSpinner spinner_{1};
spinner_.start();
并在 TearDown() 中先 stop(),再 shutdown Publisher/Subscriber。这样 callback worker 不会跨越 fixture 生命周期继续访问已经销毁的测试对象。
这正好把阶段 09 的 Spinner 与 callback 生命周期知识用于测试代码本身。
本节小结: ROS 集成测试同样必须尊重注册发现、TCPROS 建链和 callback 调度边界,否则测试代码本身就会制造竞态。
10. 集成测试具体证明什么
第一组:
cpp
TEST_F(TestableNodeIntegrationTest,
       PublishesTransformedNominalAndBoundaryValues)
验证:
text
input = 7
    -> output = 17

input = 100
    -> output = 203
这里同时验证:
text
Topic 名
参数
Node callback
MessageProcessor 调用
Publisher
Subscriber
第二组:
cpp
TEST_F(TestableNodeIntegrationTest,
       DoesNotPublishForOutOfRangeInput)
发送:
text
101因为:
text
max_input = 100期望在短时间窗口内:
text
没有新的 /comm_lab/test_output这里的"等待 0.5 s 未收到消息"是一个明确的负向行为断言。
但必须知道它的边界:
这是当前本地 Node 集成测试中的超时窗口,不是实时系统时序保证,也不能证明目标机器人在所有负载下都满足 500 ms 的某种实时要求。
不要把测试等待窗口误写成产品 timing contract。
11. 在 ros1-dev 中运行测试
Docker 镜像重新构建后:
bash
docker compose exec ros1-dev bash进入 workspace:
bash
cd /workspace/ros_ws先构建 package:
bash
catkin build ros1_comm_lab然后运行 package 测试:
bash
catkin run_tests ros1_comm_lab最后汇总:
bash
catkin_test_results这里应该把两个层次分开看:
text
test_message_processor
    -> pure C++ gtest

test_testable_node
    -> rostest + ROS graph + gtest
不要只看命令退出码
继续看测试结果目录:
bash
find /workspace/ros_ws/build/ros1_comm_lab/test_results \
    -maxdepth 3 -type f -print
XML 中会记录:
text
test case
failure
error
execution time
这样以后 CI 也能读取相同格式的结果。
当前已经取得的真实运行证据
本章代码随后已经在实际 ros1-dev Noetic Container 中完成构建与测试。catkin build ros1_comm_lab 返回:
text
[build] Summary: All 1 packages succeeded!
[build]   Warnings:  None.
[build]   Failed:    None.
第一次保持正确实现运行:
bash
catkin run_tests ros1_comm_lab
catkin_test_results
纯逻辑层实际执行了 4 个 GTest:
text
ProcessesNominalInput
AcceptsMaximumConfiguredInput
RejectsInputAboveConfiguredLimitWithoutChangingOutput
RejectsArithmeticOverflowWithoutChangingOutput
4 个测试全部通过。随后 rostest 启动 /testable_node,两组 Node 集成测试也通过:
text
PublishesTransformedNominalAndBoundaryValues
DoesNotPublishForOutOfRangeInput
最终汇总证据为:
text
Summary: 13 tests, 0 errors, 0 failures, 0 skipped测试结果文件实际生成在:
text
/workspace/ros_ws/build/ros1_comm_lab/test_results/ros1_comm_lab/
├── gtest-test_message_processor.xml
├── rostest-test_testable_node.xml
└── rosunit-test_testable_node.xml
因此当前证据边界已经更新为:
text
pure C++ core self-check       已执行
ROS CMake/catkin build         已执行并通过
GTest runtime                  已执行并通过
rostest runtime                已执行并通过
故意失败验证                   已执行并成功触发失败
rqt GUI                        已执行并取得图形证据
rosbag runtime 尚待本章后续实验完成这里仍然要保持证据边界:catkin、GTest、rostest 和 rqt 已经有真实运行结果,但它们仍不能证明真实 CAN/UART 设备时序、硬件恢复能力或 HIL 行为。
12. 怎样证明测试真的能发现问题:做一次可恢复的故意失败
一个测试长期只有绿色,不能自动证明它真的能捕获行为错误。
最简单的练习是在本地临时把单测:
cpp
EXPECT_EQ(17u, output);改成错误期望:
cpp
EXPECT_EQ(18u, output);然后:
bash
catkin run_tests ros1_comm_lab
catkin_test_results
这时 ProcessesNominalInput 应失败,并明确显示:
text
actual:   17
expected: 18
验证完成后立刻恢复:
cpp
EXPECT_EQ(17u, output);重新运行,确认回到 PASS。
这一步的目的不是制造一个永久失败测试,而是确认:
当前断言确实约束了我们想保护的行为。
同理,也可以临时把 .test 中:
xml
<param name="multiplier" value="2"/>改成:
xml
<param name="multiplier" value="3"/>而不修改测试期望。集成测试应该失败。
实际故障注入也已经执行过:把断言临时改成 EXPECT_EQ(18u, output) 后,测试报告实际值 17、期望值 18;随后把 multiplier 改成 7 时,Node 实际输出变成 52 和 703,而测试仍期待 17 和 203,因此 rostest 正确失败。这证明当前测试不是"无论代码怎样都绿"的空壳测试。
完成故障注入后应把断言和参数恢复为正确值,再运行一次完整测试确认回到全绿。
13. rqt_graph:验证测试 Node 的 ROS graph 是否符合预期
手工启动:
bash
roslaunch ros1_comm_lab testable_node.launch另一个终端:
bash
rqt_graph然后持续发送:
bash
rostopic pub -r 1 \
    /comm_lab/test_input \
    std_msgs/UInt32 \
    "data: 7"
图中应该能看到:
text
rostopic publisher
    ↓ /comm_lab/test_input
/testable_node
    ↓ /comm_lab/test_output
rostopic/rqt subscriber
rqt_graph 回答的是:
text
谁连接了谁?实际运行时已经能够看到 rostopic Publisher 经 /comm_lab/test_input 连接到 /testable_node。同一轮观察中还同时打开了 rqt_topic、rqt_console 和 rqt_plot:
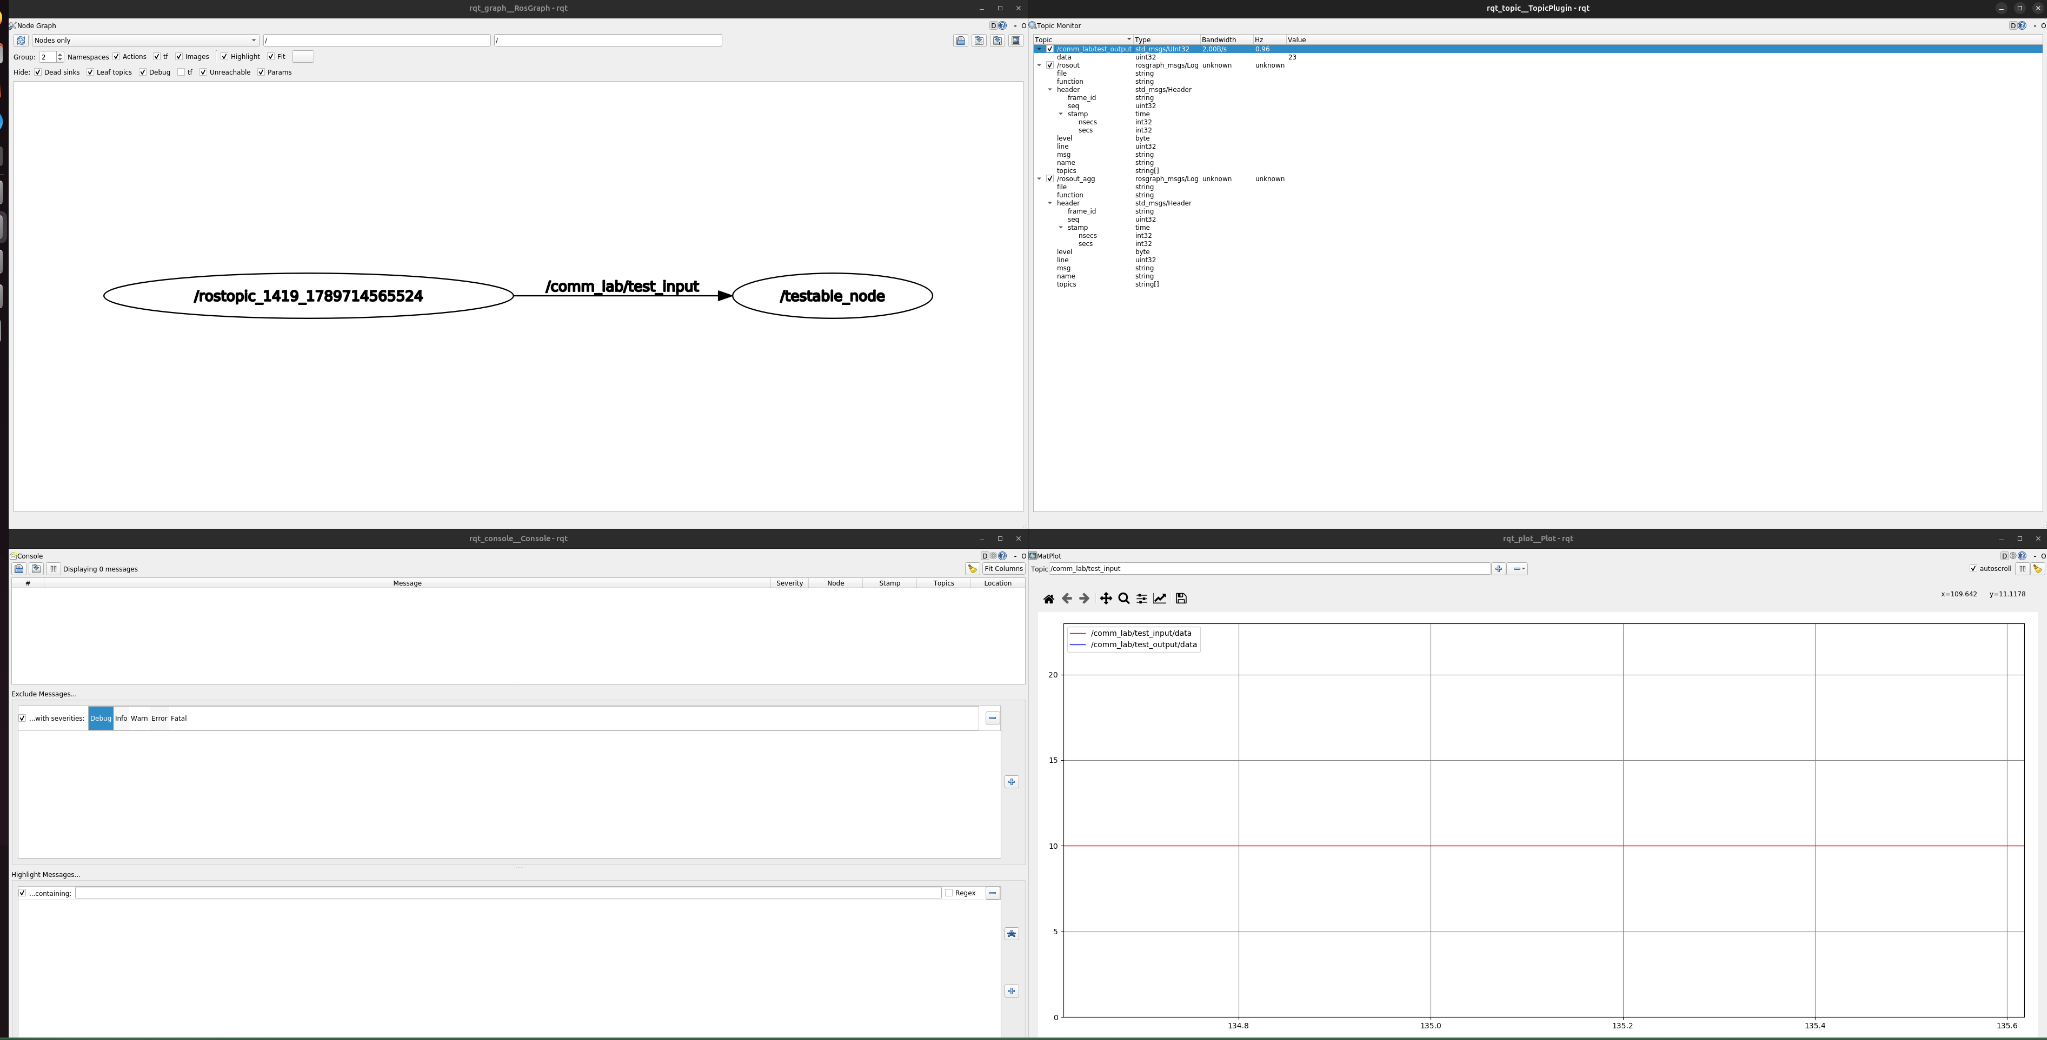
这张图提供的是运行时外部观察证据:ROS graph 已建立、Topic 能被工具发现、数值 Topic 可以进入 plot。它仍然不替代 GTest/rostest 的自动断言。
Docker 中怎样避免每次手动执行 xhost
当 rqt_graph 在 Container 中通过 X11 显示到 Ubuntu Host 时,如果每次登录后都要手工执行:
bash
xhost +SI:localuser:$USER可以把这条授权做成 GNOME 登录后的自动启动项。该方式仍然只授权当前本地用户,不使用权限范围过大的 xhost +。
在 Ubuntu Host 图形桌面终端执行一次:
bash
mkdir -p ~/.config/autostart

cat > ~/.config/autostart/ros-docker-x11.desktop <<'EOF'
[Desktop Entry]
Type=Application
Name=Allow ROS Docker X11
Exec=/bin/sh -c '/usr/bin/xhost +SI:localuser:$(id -un) >/dev/null 2>&1'
X-GNOME-Autostart-enabled=true
NoDisplay=true
EOF
之后重新登录 GNOME 图形桌面,授权会在图形 Session 启动时自动执行。由于 Host 用户和 Container 中的 dev 使用相同 UID,这一授权能够覆盖当前项目通过 /tmp/.X11-unix 访问 X Server 的场景。
该自动启动项只解决 X11 访问授权,不负责修正 DISPLAY。compose.yaml 仍应把 Host 实际的 DISPLAY 传入 Container,并继续挂载:
text
/tmp/.X11-unix:/tmp/.X11-unix如果图形 Session 的 DISPLAY 不是 :0,应以 Ubuntu 图形桌面终端中的实际 echo "$DISPLAY" 为准。
它不回答:
text
7 是否一定变成 17?后者属于测试断言或数据观察。
14. rqt_topic:看 Topic 当前状态,不只用 rostopic list
执行:
bash
rqt_topic重点观察:
text
/comm_lab/test_input
/comm_lab/test_output
可以查看:
text
message type
publisher/subscriber
rate
bandwidth
当前值
如果 /comm_lab/test_input 有数据,而 /comm_lab/test_output 始终没有数据,可以继续组合:
text
rqt_console
rostopic echo
rosnode info
缩小问题范围。
这里开始形成真正的运行排查思路:
text
Node 在不在?
    ↓
Topic 在不在?
    ↓
连接在不在?
    ↓
输入有没有?
    ↓
callback 是否执行?
    ↓
输出有没有?
15. rqt_plot:把输入/输出关系画出来
启动:
bash
rqt_plot添加:
text
/comm_lab/test_input/data
/comm_lab/test_output/data
然后发送不同输入:
bash
rostopic pub -r 1 \
    /comm_lab/test_input \
    std_msgs/UInt32 \
    "data: 10"
也可以分别手工发送:
text
1
5
10
20
默认参数下输出对应:
text
5
13
23
43
因为:
text
output = input * 2 + 3rqt_plot 很适合以后观察:
text
encoder
velocity
temperature
current
odom
IMU
这类连续数值。
但图形"看起来正确"仍然不是自动断言。
16. rqt_console:故障注入时观察日志证据
正常启动:
bash
roslaunch ros1_comm_lab testable_node.launch打开:
bash
rqt_console发送合法值:
bash
rostopic pub -1 \
    /comm_lab/test_input \
    std_msgs/UInt32 \
    "data: 7"
再发送越界值:
bash
rostopic pub -1 \
    /comm_lab/test_input \
    std_msgs/UInt32 \
    "data: 101"
Node 会进入:
cpp
ROS_WARN_STREAM(...)所以 rqt_console 应出现 warning。
与此同时:
bash
rostopic echo /comm_lab/test_output不应该因为 101 产生一条新输出。
这里第一次把:
text
自动测试中的"invalid input 不 publish"和:
text
运行时日志中的 warning对照起来。
17. rosbag:把一次 Topic 输入变成可重复输入
手工 rostopic pub 每次都要重新输入。
rosbag 可以把一段输入保存下来:
text
一次输入序列
    ↓
record
    ↓
.bag
    ↓
反复 play
    ↓
每次代码修改后重放同一输入
17.1 只录输入,不先录输出
启动 Node:
bash
roslaunch ros1_comm_lab testable_node.launch另一个终端:
bash
rosbag record \
    -O /tmp/comm_lab_input.bag \
    /comm_lab/test_input
再发送几组数据:
bash
rostopic pub -1 /comm_lab/test_input std_msgs/UInt32 "data: 1"
rostopic pub -1 /comm_lab/test_input std_msgs/UInt32 "data: 7"
rostopic pub -1 /comm_lab/test_input std_msgs/UInt32 "data: 100"
rostopic pub -1 /comm_lab/test_input std_msgs/UInt32 "data: 101"
Ctrl+C 停止录制。
查看:
bash
rosbag info /tmp/comm_lab_input.bag17.2 重放同一输入
重新启动或修改 Node 后:
bash
rosbag play /tmp/comm_lab_input.bag同时:
bash
rostopic echo /comm_lab/test_output默认规则下:
text
1   -> 5
7   -> 17
100 -> 203
101 -> no output
现在输入序列已经固定,不再依赖每次手工输入是否一致。
rosbag 在这里能证明什么
它证明:
text
测试输入可以重复但如果只是人工 echo 输出,它仍然没有自动断言。
以后阶段 18 可以继续把:
text
固定 bag 输入
    +
自动比较期望输出
做成更完整的回归测试。
本节小结: rosbag 的工程价值不只是"录数据",而是把现场或实验输入冻结成后续可以重复重放的测试材料。
18. 本章的三种最小故障注入
故障注入的重点不是"把程序搞崩",而是明确:
text
给系统一个已知异常
    ↓
观察它是否按契约失败
18.1 输入越界
默认:
text
max_input = 100发送:
bash
rostopic pub -1 /comm_lab/test_input std_msgs/UInt32 "data: 101"期望:
text
warning
no output
Node 继续存活
18.2 改小 max_input
启动:
bash
roslaunch ros1_comm_lab testable_node.launch max_input:=5再发送:
text
7此时以前合法的 7 变成非法输入。
这能验证:
text
launch arg
    ↓
private parameter
    ↓
Node 构造
    ↓
MessageProcessor contract
整条参数链是否生效。
18.3 非法负参数
启动:
bash
roslaunch ros1_comm_lab testable_node.launch multiplier:=-1testable_node 对非负参数做启动检查,应该:
text
ROS_FATAL
不创建 Publisher / Subscriber
process return 2
这是一类"配置错误应在启动阶段失败"的实验。
不要为了让 Node 强行跑起来而把非法配置静默改成默认值。真实驱动中,默认值和回退策略必须来自明确契约。
19. fake / mock 为什么只在本章先建立概念
当前 MessageProcessor 不依赖硬件,因此不需要 fake device。
但进入真实 Driver 后,典型结构会变成:
text
ROS Node
   ↓
Driver Core
   ↓
Transport Interface
   ↓
Serial / SocketCAN / TCP
如果 Driver Core 直接写死:
cpp
::read(fd, ...)
::write(fd, ...)
测试很难模拟:
text
timeout
short read
CRC error
device offline
reconnect
所以后续会引入:
text
真实 Transport
Fake Transport
Mock Transport
本章只建立一个原则:
把可测试的业务/协议逻辑和 ROS、Linux I/O、真实设备边界分开。
阶段 12~18 再把这个原则扩展成真正的 Driver 分层。
20. rqt、rosbag、gtest、rostest 应该怎样组合
现在可以把四类工具放进一个诊断/回归闭环:
#mermaid-svg-jwm5y6odbUP1lflL{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-jwm5y6odbUP1lflL .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-jwm5y6odbUP1lflL .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-jwm5y6odbUP1lflL .error-icon{fill:#552222;}#mermaid-svg-jwm5y6odbUP1lflL .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-jwm5y6odbUP1lflL .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-jwm5y6odbUP1lflL .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-jwm5y6odbUP1lflL .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-jwm5y6odbUP1lflL .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-jwm5y6odbUP1lflL .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-jwm5y6odbUP1lflL .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-jwm5y6odbUP1lflL .marker{fill:#333333;stroke:#333333;}#mermaid-svg-jwm5y6odbUP1lflL .marker.cross{stroke:#333333;}#mermaid-svg-jwm5y6odbUP1lflL svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-jwm5y6odbUP1lflL p{margin:0;}#mermaid-svg-jwm5y6odbUP1lflL .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-jwm5y6odbUP1lflL .cluster-label text{fill:#333;}#mermaid-svg-jwm5y6odbUP1lflL .cluster-label span{color:#333;}#mermaid-svg-jwm5y6odbUP1lflL .cluster-label span p{background-color:transparent;}#mermaid-svg-jwm5y6odbUP1lflL .label text,#mermaid-svg-jwm5y6odbUP1lflL span{fill:#333;color:#333;}#mermaid-svg-jwm5y6odbUP1lflL .node rect,#mermaid-svg-jwm5y6odbUP1lflL .node circle,#mermaid-svg-jwm5y6odbUP1lflL .node ellipse,#mermaid-svg-jwm5y6odbUP1lflL .node polygon,#mermaid-svg-jwm5y6odbUP1lflL .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-jwm5y6odbUP1lflL .rough-node .label text,#mermaid-svg-jwm5y6odbUP1lflL .node .label text,#mermaid-svg-jwm5y6odbUP1lflL .image-shape .label,#mermaid-svg-jwm5y6odbUP1lflL .icon-shape .label{text-anchor:middle;}#mermaid-svg-jwm5y6odbUP1lflL .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-jwm5y6odbUP1lflL .rough-node .label,#mermaid-svg-jwm5y6odbUP1lflL .node .label,#mermaid-svg-jwm5y6odbUP1lflL .image-shape .label,#mermaid-svg-jwm5y6odbUP1lflL .icon-shape .label{text-align:center;}#mermaid-svg-jwm5y6odbUP1lflL .node.clickable{cursor:pointer;}#mermaid-svg-jwm5y6odbUP1lflL .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-jwm5y6odbUP1lflL .arrowheadPath{fill:#333333;}#mermaid-svg-jwm5y6odbUP1lflL .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-jwm5y6odbUP1lflL .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-jwm5y6odbUP1lflL .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-jwm5y6odbUP1lflL .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-jwm5y6odbUP1lflL .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-jwm5y6odbUP1lflL .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-jwm5y6odbUP1lflL .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-jwm5y6odbUP1lflL .cluster text{fill:#333;}#mermaid-svg-jwm5y6odbUP1lflL .cluster span{color:#333;}#mermaid-svg-jwm5y6odbUP1lflL div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-jwm5y6odbUP1lflL .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-jwm5y6odbUP1lflL rect.text{fill:none;stroke-width:0;}#mermaid-svg-jwm5y6odbUP1lflL .icon-shape,#mermaid-svg-jwm5y6odbUP1lflL .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-jwm5y6odbUP1lflL .icon-shape p,#mermaid-svg-jwm5y6odbUP1lflL .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-jwm5y6odbUP1lflL .icon-shape .label rect,#mermaid-svg-jwm5y6odbUP1lflL .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-jwm5y6odbUP1lflL .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-jwm5y6odbUP1lflL .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-jwm5y6odbUP1lflL :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} gtest: pure logic
rostest: ROS Node integration
rqt_graph/topic: runtime topology
rqt_console/plot: logs and trends
rosbag record: freeze input
rosbag play: replay same input
一个比较实用的工作顺序是:
text
代码修改
    ↓
先跑纯逻辑 gtest
    ↓
再跑 rostest
    ↓
需要人工定位时打开 rqt
    ↓
问题依赖一段输入时录 rosbag
    ↓
修复后重放同一 bag
而不是每次出现问题都直接:
text
开十个终端
手工发消息
凭肉眼判断
21. 与真实 ROS 驱动开发的对应关系
本章虽然只处理一个整数,但测试思想可以直接映射到 Driver。
纯逻辑 gtest
以后可以测试:
text
CAN frame -> protocol object
UART bytes -> packet
raw encoder -> velocity
CRC
sequence number
unit conversion
state transition
rostest
可以测试:
text
参数加载
Topic 名
消息类型
Node 生命周期
输入 Topic -> 输出 Topic
Service 行为
Action 行为
rosbag
可以保存:
text
IMU
LiDAR
encoder
odom
camera metadata
作为重复输入。
rqt
适合快速判断:
text
连接有没有建立
频率是不是异常
值有没有跳变
WARN/ERROR 是否出现
但真实驱动仍然需要:
text
fake device
mock transport
目标板
HIL
阶段 10 不把 Host/ROS 测试写成硬件正确性的证明。
22. 本章最终模型
阶段 06~09 建立的是:
text
ROS1 Node 为什么这样运行阶段 10 开始建立:
text
怎样证明它仍然按预期运行最终测试链:
text
MessageProcessor
    ↓
纯 C++ gtest
    ↓
testable_node
    ↓
rostest
    ↓
ROS graph / Topic / callback
    ↓
rqt 外部观察
    ↓
rosbag 固定输入与回放
    ↓
故障注入
对驱动工程师而言,最重要的不是记住:
text
gtest 命令是什么
rostest 命令是什么
而是每次遇到问题先问:
text
这个行为能不能脱离 ROS 测?
    ↓
如果不能,需要哪个 ROS 集成边界?
    ↓
输入能不能固定下来?
    ↓
异常能不能稳定注入?
    ↓
我现在拿到的是自动断言、运行观察,还是硬件证据?
下一章进入阶段 11:Service 与 Action。届时不只学习 API,还会继续沿源码和测试思维追踪同步请求/响应、Action goal/feedback/result/cancel 以及它们在驱动、导航和机械臂中的适用边界。
参考源码与官方资料
- catkin Noetic
gtest.cmake:https://github.com/ros/catkin/blob/noetic-devel/cmake/test/gtest.cmake - rostest Noetic
rostest-extras.cmake.em:https://github.com/ros/ros_comm/blob/noetic-devel/tools/rostest/cmake/rostest-extras.cmake.em - ROS Wiki
rostest:https://wiki.ros.org/rostest - ROS Wiki
rosbag:https://wiki.ros.org/rosbag - ROS Wiki
rqt_graph:https://wiki.ros.org/rqt_graph - ROS Wiki
rqt_console:https://wiki.ros.org/rqt_console - ROS Wiki
rqt_plot:https://wiki.ros.org/rqt_plot - ROS Wiki
rqt_topic:https://wiki.ros.org/rqt_topic - GoogleTest Primer:
https://google.github.io/googletest/primer.html