如果说VLA、世界模型正在解决机器人"大脑"的问题,那么触觉传感器解决的,就是机器人如何真正理解接触。
过去,机器人抓取一个物体,主要依靠视觉判断位置,再通过预设轨迹完成动作。但到了灵巧操作阶段,仅靠视觉已经不够了。
比如机器人拿起一个玻璃杯,摄像头能够判断杯子在哪里,却未必能准确判断手指施加了多大的力;抓取柔软物体时,视觉也很难直接感知接触压力、局部形变和滑移趋势。
这就引出了具身智能领域一个越来越重要的问题:
机器人到底应该用什么方式获得触觉?
目前值得重点关注的三条技术路线,分别是电阻式触觉、电容式触觉和视觉式触觉。
它们都能帮助机器人感知接触,但技术原理、数据形式、工程成本和适用场景差异很大。
更有意思的是,模型公司选择触觉路线时,考虑的可能不只是传感器性能,还包括一个更关键的问题:
什么样的触觉数据,最容易被模型学习,并最终转化成稳定的操作能力?
一、三条触觉路线,技术差别到底在哪里?
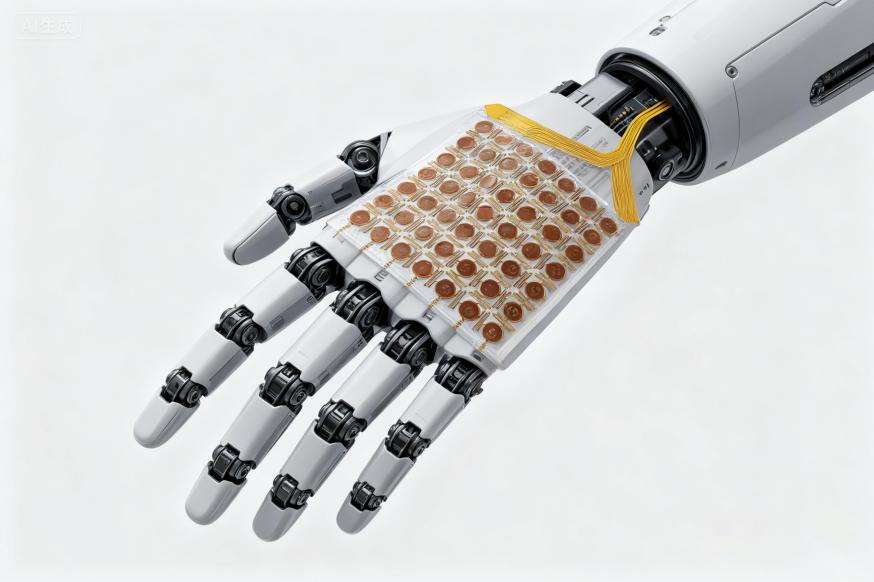
- 压阻式:更看重量产成本与覆盖面积。利用受力后电阻变化检测压力,结构相对直观,适合做柔性电子皮肤和阵列式压力感知。难点在于迟滞、漂移、长期耐久性和阵列一致性。
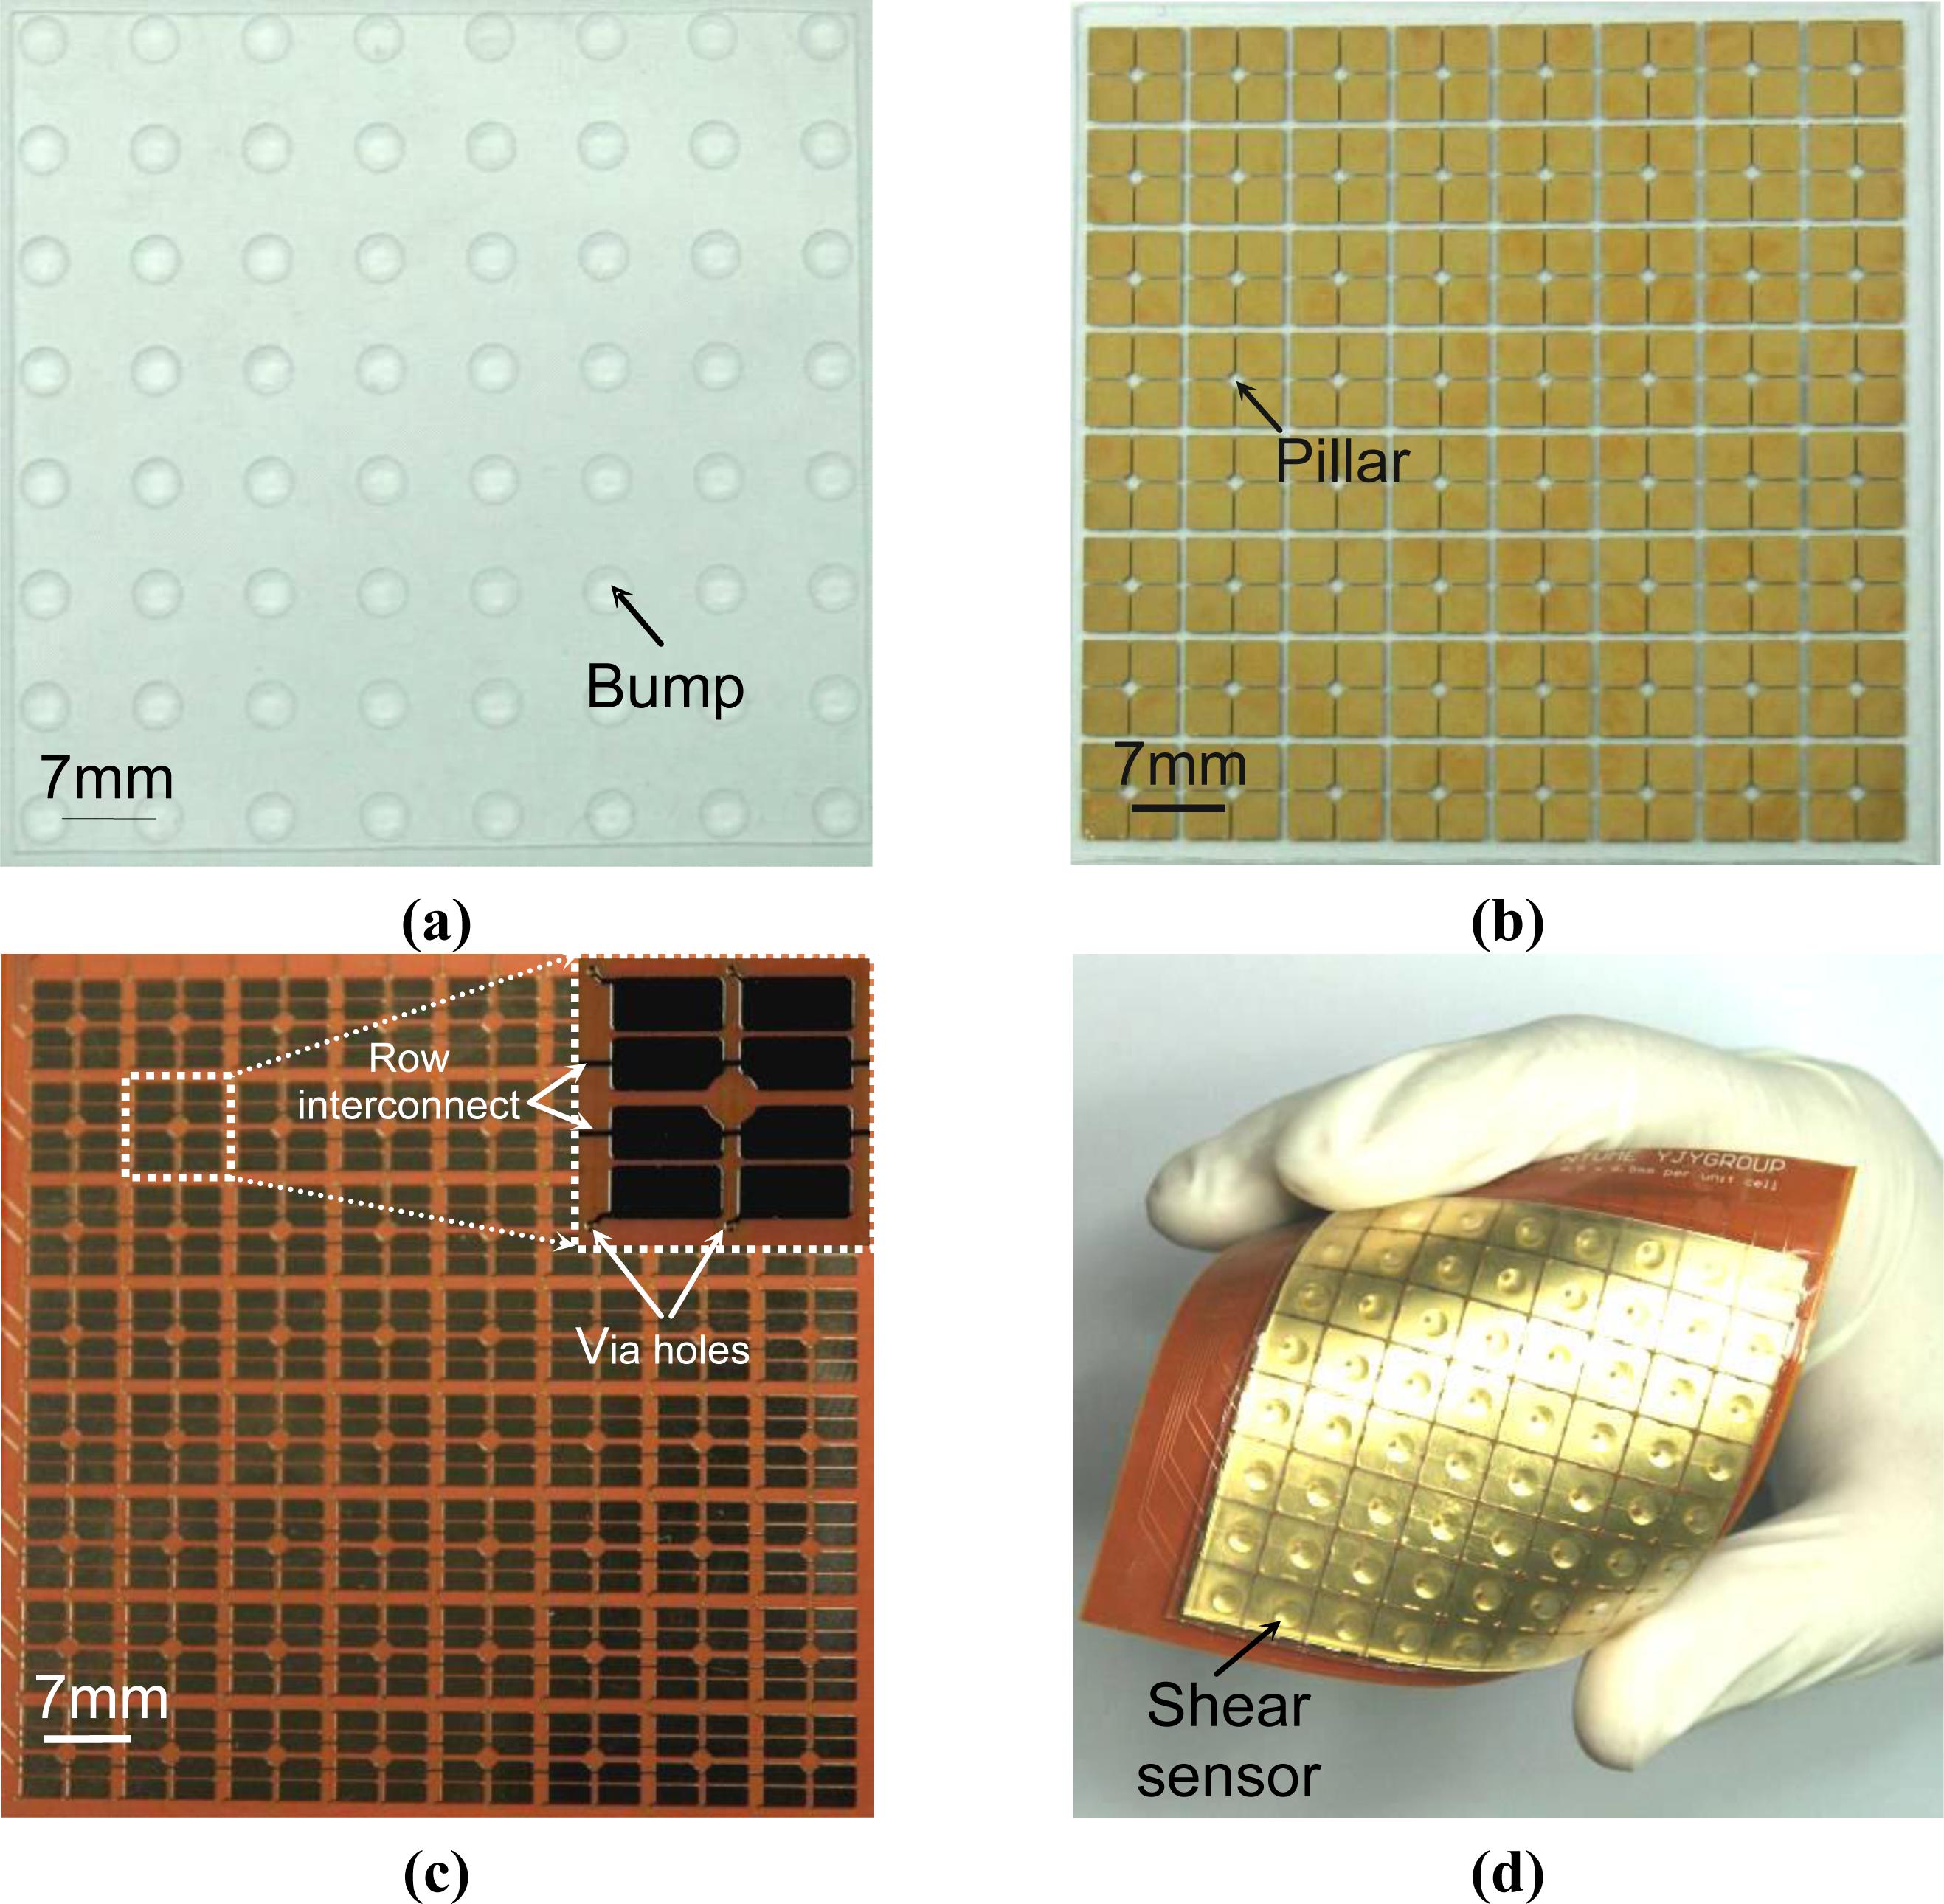
- 电容式:更关注灵敏度和柔性集成
通过受力引起的电容变化检测接触,部分设计还能实现接近感知。适合手指、手掌等位置,但需要处理寄生电容、环境干扰、标定和封装问题。
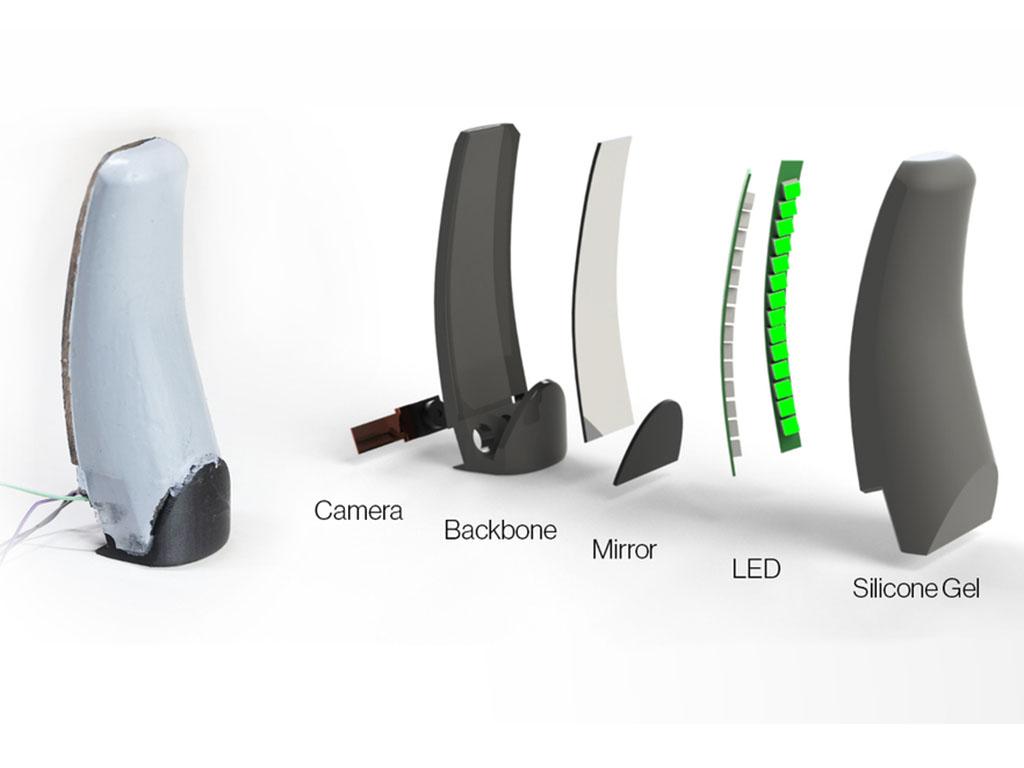
- 视触觉:更适合研究精细接触和模型学习
在弹性接触层内部使用摄像头观察形变,通过图像分析接触位置、表面纹理和滑移等信息。优势是空间信息丰富,代价是体积、光学结构、算力及接触层磨损问题。
需要强调,以上是便于比较的三条代表路线,并不是触觉技术的全部。磁式、压电式、光纤式同样有应用空间。2026年行业研究也显示,压阻、电容、霍尔等方案更接近当前量产需求,而视触觉在精细感知和模型研究方面有较大潜力。
二、前沿模型公司选了谁?Meta给出了一个值得研究的答案
如果要找一个有公开技术依据的案例,我会重点看 Meta FAIR。
Meta发布的触觉研究体系包含三个重要部分:
- Sparsh:面向视触觉的通用表征模型,使用超过46万张触觉图像进行预训练,尝试减少不同传感器和任务对专门标注数据的依赖。
- Digit 360:高密度、多模态触觉指尖,通过光学感知等技术获取丰富的接触信息。
- Digit Plexus:将视触觉和皮肤式触觉传感器集成到机器人手上的软硬件平台。
Meta还与GelSight、Wonik Robotics合作推进相关传感器和灵巧手平台。
这个案例透露了一个很重要的信号:
前沿模型研究并没有简单选择"最便宜的传感器",而是在探索如何获得更丰富、可训练、可复用的触觉数据。
其中,视触觉受到关注,一个重要原因是原始数据具有图像形式,可以利用计算机视觉、自监督学习和表征学习领域已经积累的方法。
但不能因此得出"Meta已经证明视触觉是最终赢家"的结论。Digit Plexus本身就支持不同类型的触觉传感器,说明多模态融合也是其研究方向。
三、为什么模型公司和整机厂可能做出不同选择?
假设一家机器人公司正在训练灵巧操作模型,它可能希望获得更细致的接触形变、纹理和滑移信息。此时视触觉的研究价值会比较突出。
但如果另一家公司准备生产上万只灵巧手,问题就变了。
它要考虑传感器能不能装进有限的指尖空间、长时间摩擦后是否可靠、能否批量标定、单只手的成本能否接受,以及后续维修是否方便。
这两类企业的目标并不相同。
| 对比维度 | 前沿模型研发 | 规模化整机制造 |
|---|---|---|
| 优先目标 | 信息丰富度、模型学习效果 | 成本、寿命、一致性 |
| 关注指标 | 触觉表征、任务成功率、泛化 | 良率、可靠性、维护成本 |
| 路线偏好 | 视触觉及多模态融合值得探索 | 压阻、电容、磁式等按场景选型 |
| 核心难题 | 数据与模型闭环 | 工艺与供应链闭环 |
因此,未来机器人灵巧手很可能不是整只手统一采用一种传感器。
指尖可以采用信息密度较高的方案,手掌和大面积覆盖区域则选择更容易集成、成本更合适的方案。具体组合仍需要根据任务和产品设计验证。
四、触觉竞争,正在从传感器走向数据和模型
过去评价触觉传感器,大家首先看灵敏度、分辨率、量程和响应速度。
但现在又多了几个问题:
触觉数据能不能和视觉、动作数据同步?不同批次传感器的输出是否一致?训练好的模型换一只手还能不能工作?模型能否根据滑移信息实时调整抓取力度?
这意味着触觉产业链的价值正在延伸。
2026年关于灵巧手行业的研究已经把"触觉---数据---模型"协同列为重要趋势,并指出高质量触觉操作数据的采集仍然是关键难题。
我认为这比单纯争论"电容式好还是视触觉好"更值得关注。
因为触觉传感器最终不是为了产生一张漂亮的压力分布图,而是为了让机器人更可靠地完成任务。
五、从机器人猎头角度,接下来最值得关注哪些人才?
触觉赛道的招聘难点,恰恰在于它横跨材料、电子、机械、算法和机器人控制。
如果企业做压阻式或电容式电子皮肤,核心人才可能来自柔性电子、MEMS、材料、模拟电路、信号处理和传感器封装领域。
如果做视触觉,人才来源则会进一步扩展到计算机视觉、光学成像、三维重建、接触力学以及深度学习。
而如果企业希望把触觉真正用到VLA和灵巧操作模型里,人才要求还会增加一层:机器人学习、模仿学习、强化学习、触觉表征以及真机数据闭环。
从招聘角度看,未来比较稀缺的未必是单纯做触觉硬件的人,而是懂触觉信号,又能把触觉信息转化为机器人动作反馈的人。
例如能够解释一次抓取失败究竟来自传感器漂移、接触状态识别错误,还是Policy没有学会及时调整握力。
这种跨越传感器和机器人学习的人才,才可能成为下一阶段的重要竞争点。
David的一个判断
机器人触觉的竞争,短期看是不同传感器路线的性能和成本竞争,长期看则可能演变成触觉数据、模型能力和整机控制能力的竞争。
从公开研究看,Meta等前沿AI研究团队已经展示出对视触觉和多模态融合的重视;但从量产角度看,压阻、电容、磁式等路线同样具有现实优势。
因此,我不认为现在已经到了宣布某条路线胜出的阶段。真正值得关注的是:哪家公司能把触觉从"感知到接触",推进到"理解接触、预测滑移、实时调整动作",最后让机器人稳定完成复杂操作。
对触觉行业来说,传感器只是入口,数据和模型才可能决定下一阶段的竞争格局。