0. 摘要
在边缘AI摄像头落地项目中,常出现硬件帧率达标,但AI推理帧率忽高忽低、检测跳帧、目标瞬时消失 的诡异问题。多数开发者优先排查模型、GPU/NPU算力、解码性能,最终无果。观芯深度拆解核心根因:摄像头ISP曝光时序与AI推理时序错位冲突,导致帧采样断层、重复帧、空帧堆积。针对日夜场景、动态曝光场景给出时序对齐、帧同步、推理队列防抖全套工程方案,无需升级硬件、无需训练模型,可彻底根治AI帧率抖动问题,稳定边缘设备推理流畅度与告警准确性。
1. 项目现场痛点
大量厂区、园区边缘IPC智能改造项目,普遍存在以下现象:
-
摄像头固件固定25fps/30fps,硬件码率稳定,但AI实时推理帧率波动极大,在15~30fps反复横跳;
-
画面肉眼观看流畅无卡顿,但AI检测频繁出现目标闪脱、单帧漏检、轨迹跳变;
-
逆光、明暗切换、夜间红外补光动态曝光场景,帧率抖动问题急剧加重;
-
算力占用充足、解码无丢包,完全排除算力瓶颈。
该问题并非算法性能不足,是成像端时序与推理端时序不匹配导致的工程级隐性BUG。
2. 核心根因深度拆解
2.1 ISP动态曝光时序不固定
民用/工业IPC的ISP自动曝光AE、自动增益AGC为动态自适应机制,光线变化时,曝光时长、帧输出间隔会微秒级波动。硬件编码器做了平滑处理,肉眼无法察觉,但AI逐帧推理对时序极度敏感。
波动帧间隔会直接导致:推理队列忽快忽慢、帧堆积、瞬时跳帧。
2.2 AI推理时序固定,与成像时序错位
边缘AI推理默认匀速取帧、固定间隔推理,而ISP输出的视频帧是非均匀时序。当曝光变长、帧输出延迟增大时,推理线程会出现:取空帧、重复读取旧帧、跳过有效帧三类问题,最终表现为AI帧率抖动。
2.3 日夜切换时序冲突加剧抖动
白天强光短曝光、夜间红外长曝光,ISP时序参数大幅切换,会短暂造成帧输出紊乱,是早晚时段AI检测最不稳定的核心原因。
3. 时序冲突问题影响量化表
|---------|-------------|------------|
| 异常现象 | 对AI推理影响 | 业务后果 |
| 帧时序间隔波动 | 推理帧率剧烈浮动 | 视频流卡顿、实时性差 |
| 取空帧/重复帧 | 目标瞬时消失、重复检测 | 无效告警、轨迹断裂 |
| 曝光参数突变 | 短时间推理失效 | 场景切换窗口期漏报 |
4. 工程落地全套优化方案
4.1 硬件ISP层:锁定基础时序
-
固定AE曝光基准区间,限制极端曝光时长波动;
-
开启ISP帧时序防抖,平滑帧输出间隔;
-
延长日夜切换防抖计时,避免瞬时参数跳变。
4.2 推理层:帧队列时序对齐
设计时间戳校验+匀速取帧 策略,不盲目抢帧推理:过滤时间戳异常帧、重复帧、延迟超标帧,保证送入模型的每一帧时序均匀、有效。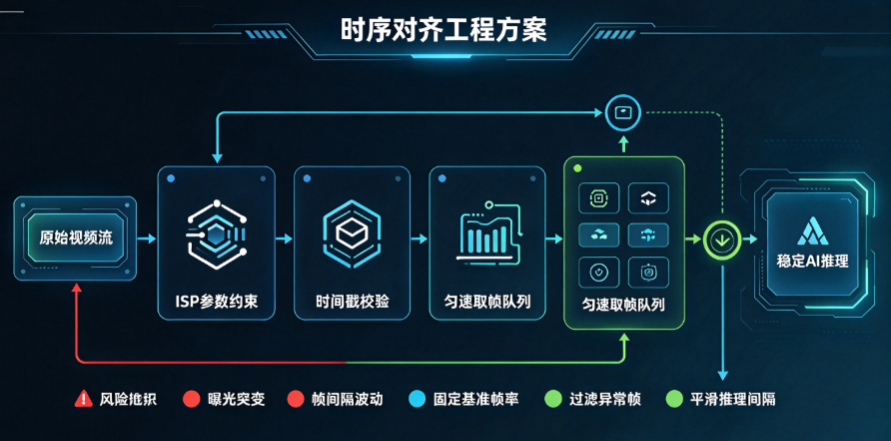
4.3 算法层:帧率自适应防抖
动态适配真实输出帧率,时序波动大时自动开启帧间缓存平滑,避免单帧异常导致检测结果跳变。
5. 核心时序对齐代码(精简可落地)
|-------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
| python import time import cv2 # 时序平滑帧队列 class FrameSync: def init(self, fps=25): self.fps = fps self.interval = 1.0 / fps self.last_time = time.time() def get_valid_frame(self, frame): now = time.time() # 时序过滤,防止帧堆积跳帧 if now - self.last_time >= self.interval: self.last_time = now return frame return None # 初始化帧同步器 sync = FrameSync(25) |
6. 优化效果与数据对比
优化前:AI推理帧率15~30fps剧烈波动,明暗切换时段频繁跳帧、目标闪脱;
优化后:帧率稳定24~25fps,时序误差控制在±5ms内,无跳帧、无重复帧,目标检测全程稳定,轨迹连续无断裂。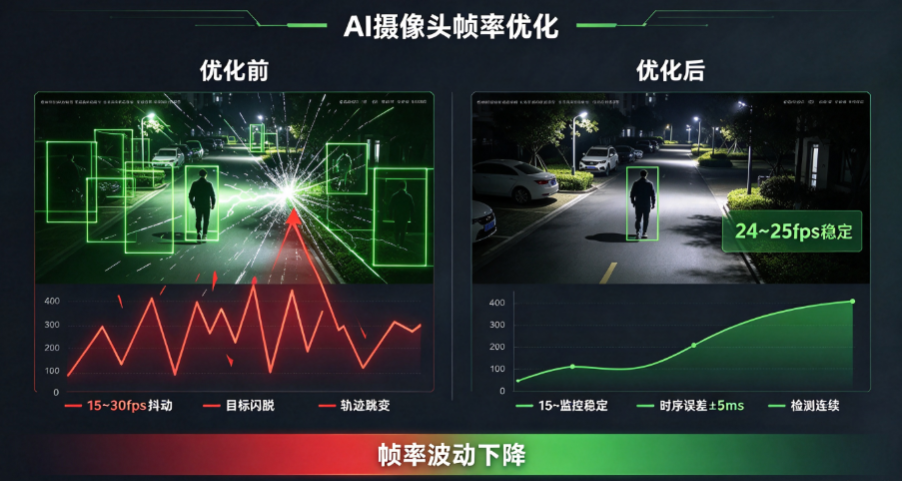
7. 方案局限性
-
本方案解决时序冲突导致的软件帧率抖动,无法修复硬件故障、NPU过热降频导致的掉帧;
-
超高动态极速抓拍场景需微调帧间隔参数适配。
8. 总结
绝大多数AI摄像头帧率抖动、检测不稳定问题,并非算力与算法缺陷,而是ISP成像时序与AI推理时序不匹配的底层工程问题。通过ISP参数约束+帧队列时序对齐+匀速取帧策略,可零成本、高效率根治帧率抖动,大幅提升安防检测稳定性与告警准确率。
系列预告:下一篇《高温降频坑!室外AI摄像头夏季卡顿、精度暴跌的硬件机制与规避方案》