快速鲁棒的 ICP (Fast and Robust Iterative Closest Point)

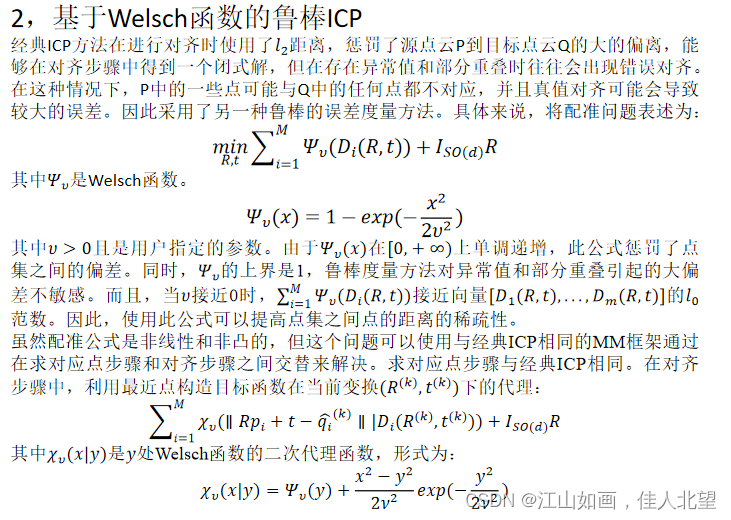
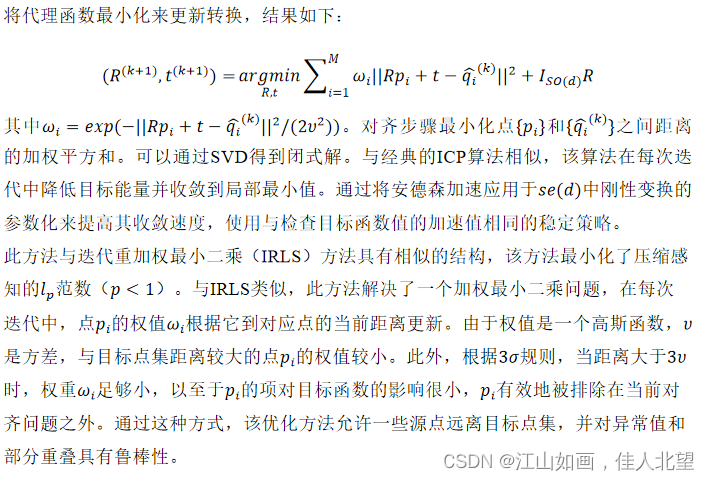
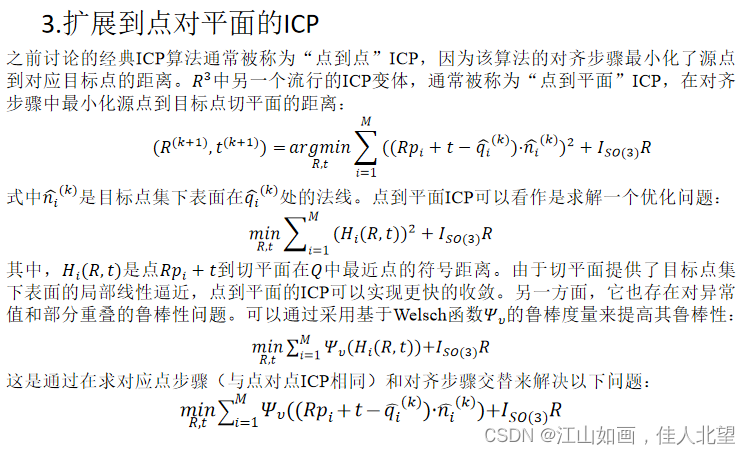
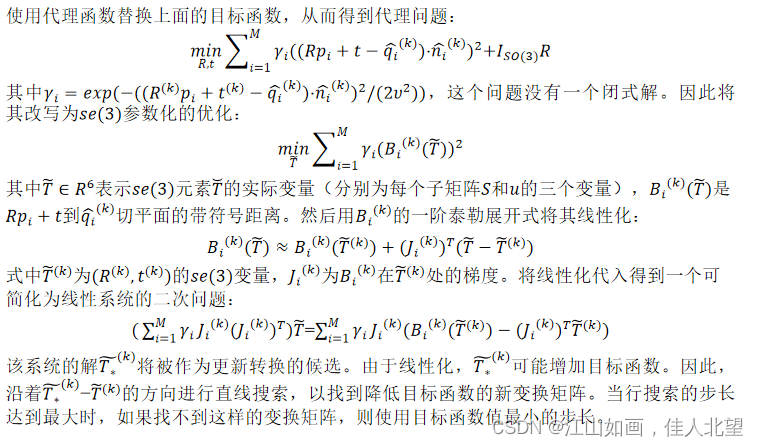
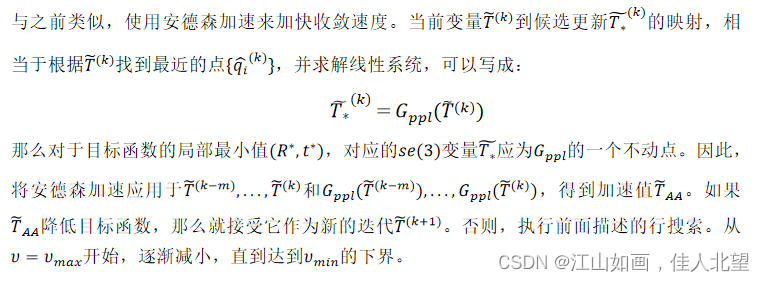
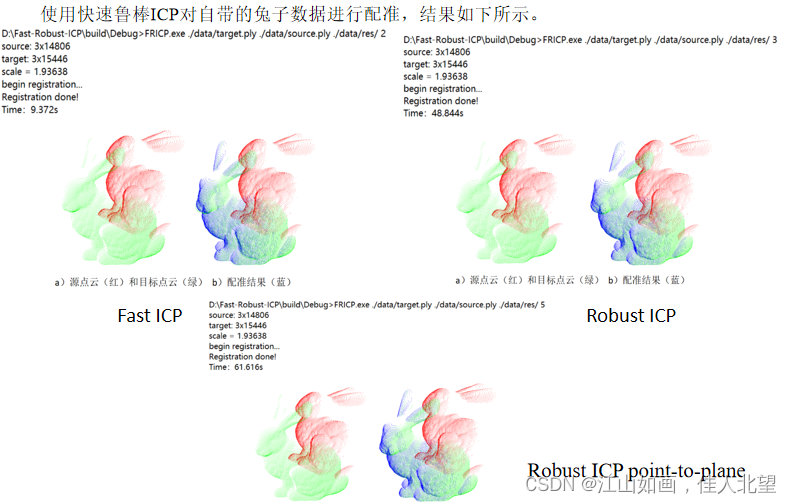
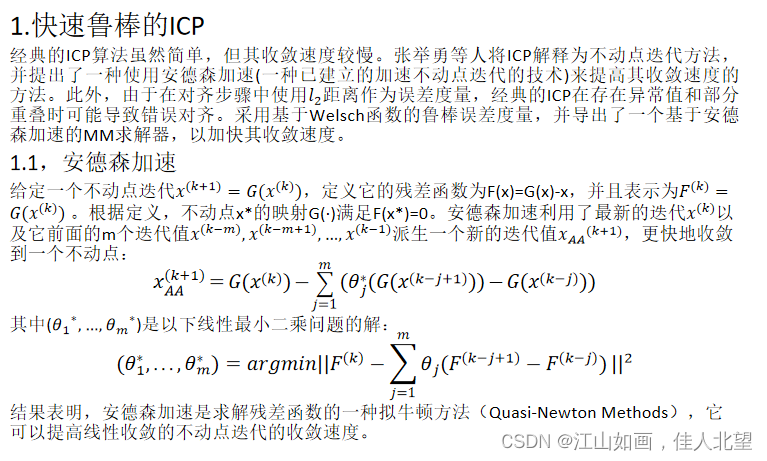
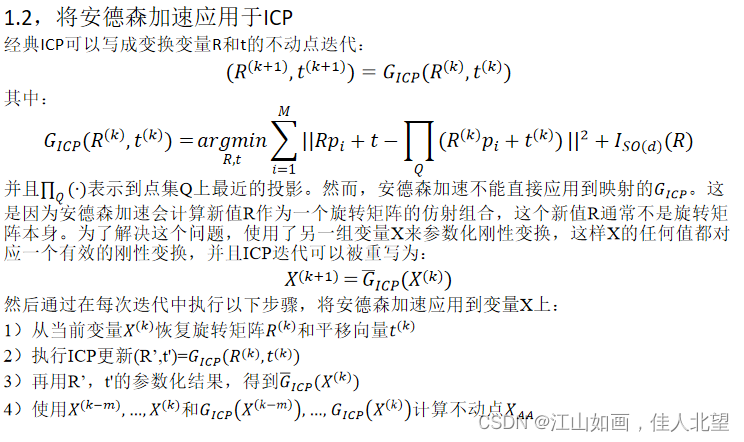
迭代最近点(Iterative Closet Point,ICP)算法及其变体是两个点集之间刚性配准的基本技术,在机器人技术和三维重建等领域有着广泛的应用。ICP的主要缺点是:收敛速度慢,以及对异常值、缺失数据和部分重叠的敏感性。其他改进算法(例如:稀疏ICP),通过稀疏性优化实现鲁棒性,但代价是计算速度较慢。因此,张举勇等人提出了Fast and Robust ICP方法,该方法的主要思路是通过安德森加速方法(Anderson Acceleration)来加快Majorization-Minimization(MM)算法收敛速度。在此基础上,提出了一种基于Welsch函数的鲁棒误差度量方法,利用安德森加速的MM算法有效地最小化该误差度量。在具有噪声和部分重叠的数据集上,获得了与稀疏ICP相似或更好的精度,处理速度比先前算法快一个数量级。该方法最后将基于Welsch函数的鲁棒误差度量方法扩展到点对平面的ICP,并使用类似的安德森加速MM策略来解决由此产生的问题。Robust ICP提高了基准数据集上的配准精度,同时在计算时间上具有竞争力。
相关推荐
奋发向前wcx26 分钟前
CSP-J复赛模拟赛2 王晨旭补题 2026.10.3
算法
All for pursuit.39 分钟前
【回溯-5】78.子集
数据结构·c++·算法·leetcode
蒲公英eric1 小时前
Python工具链与LaTeX排版:把兵器配齐
人工智能·python·算法·数学建模·数学建模工具
别动我齐刘海1 小时前
简历技术栈全面复习总结
c++·人工智能·深度学习·学习·tcp/ip·算法·rpc
hetao17338371 小时前
2026-10-03 hetao1733837 的刷题记录
c++·算法
这张生成的图像能检测吗2 小时前
(论文速读)Object-Driven Multi-Layer Scene Decomposition:从单张图像恢复遮挡后的多层场景
人工智能·算法·计算机视觉·rgb-d·场景分解
嘎嘎风2 小时前
MiniMind 学习笔记之 01 一个 64M 的模型,凭什么像 ChatGPT?
算法
Evand J2 小时前
【MATLAB例程】三维快速扩展随机树(RRT)路径规划与到达角(AOA)定位算法|三维避障+定位仿真。附下载链接
开发语言·算法·matlab·路径规划·定位
漂流瓶jz2 小时前
UVA-1610 聚会游戏 题解答案代码 算法竞赛入门经典第二版
数据结构·c++·算法·题解·aoapc·算法竞赛入门经典·uva
yyy(十一月限定版)2 小时前
CF2131D Arboris Contractio
算法