62.不同路径
题目:
一个机器人位于一个 m x n网格的左上角 (起始点在下图中标记为 "Start" )。
机器人每次只能向下或者向右移动一步。机器人试图达到网格的右下角(在下图中标记为 "Finish" )。
问总共有多少条不同的路径?
示例 1:
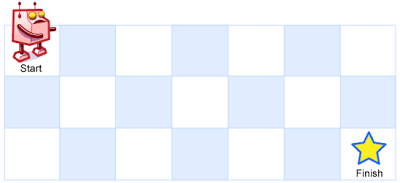
输入:m = 3, n = 7
输出:28
示例 2:
输入:m = 3, n = 2
输出:3
解释:
从左上角开始,总共有 3 条路径可以到达右下角。
1. 向右 -> 向下 -> 向下
2. 向下 -> 向下 -> 向右
3. 向下 -> 向右 -> 向下
示例 3:
输入:m = 7, n = 3
输出:28
示例 4:
输入:m = 3, n = 3
输出:6
提示:
1 <= m, n <= 100- 题目数据保证答案小于等于
2 * 109
思路:
这个问题可以通过动态规划来解决。我们可以使用一个二维数组 dp 来保存从起点到达每个格子的路径数量。
动态规划思路:
-
定义状态:
- 设
dp[i][j]为从起点 (0,0) 到达格子 (i,j) 的路径数。
- 设
-
状态转移方程:
- 机器人每次只能向下或者向右移动一步,所以到达
dp[i][j]的路径数等于从上方格子dp[i-1][j]到达的路径数与从左方格子dp[i][j-1]到达的路径数之和,即: dpij=dpi−1j+dpij−1dpij = dpi-1j + dpij-1dpij=dpi−1j+dpij−1
- 机器人每次只能向下或者向右移动一步,所以到达
-
初始条件:
- 起点
dp[0][0]的路径数为 1,因为机器人从起点开始,所以路径数为 1。 - 第一行和第一列的路径数也应该初始化,因为在这些位置上,机器人只能从左到右(对于第一行)或者从上到下(对于第一列)移动,因此:
- 对于第一行(
i = 0),dp[0][j] = 1(因为机器人只能一直向右移动)。 - 对于第一列(
j = 0),dp[i][0] = 1(因为机器人只能一直向下移动)。
- 对于第一行(
- 起点
-
计算路径数:
- 我们可以从左上角 (0,0) 开始,通过状态转移方程计算出每个格子的路径数,最终
dp[m-1][n-1]就是我们要的答案。
- 我们可以从左上角 (0,0) 开始,通过状态转移方程计算出每个格子的路径数,最终
上代码:
cpp
class Solution {
public:
    int uniquePaths(int m, int n) {
        vector<vector<int>> dp(m, vector<int>(n, 0));

        // 初始化第一行和第一列
        for (int i = 0; i < m; ++i) {
            dp[i][0] = 1;
        }
        for (int j = 0; j < n; ++j) {
            dp[0][j] = 1;
        }

        // 填充dp数组
        for (int i = 1; i < m; ++i) {
            for (int j = 1; j < n; ++j) {
                dp[i][j] = dp[i-1][j] + dp[i][j-1];
            }
        }

        return dp[m-1][n-1];
    }
};
63. 不同路径 II
题目:
一个机器人位于一个 m x n 网格的左上角 (起始点在下图中标记为 "Start" )。
机器人每次只能向下或者向右移动一步。机器人试图达到网格的右下角(在下图中标记为 "Finish")。
现在考虑网格中有障碍物。那么从左上角到右下角将会有多少条不同的路径?
网格中的障碍物和空位置分别用 1 和 0 来表示。
示例 1:

输入:obstacleGrid = [[0,0,0],[0,1,0],[0,0,0]]
输出:2
解释:3x3 网格的正中间有一个障碍物。
从左上角到右下角一共有 2 条不同的路径:
1. 向右 -> 向右 -> 向下 -> 向下
2. 向下 -> 向下 -> 向右 -> 向右
示例 2:
输入:obstacleGrid = [[0,1],[0,0]]
输出:1
提示:
m == obstacleGrid.lengthn == obstacleGrid[i].length1 <= m, n <= 100obstacleGrid[i][j]为0或1
思路:
要解决这个问题,我们可以使用动态规划方法。与之前的没有障碍物的路径问题类似,但需要考虑障碍物的存在。
动态规划思路:
-
定义状态:
- 设
dp[i][j]为从起点 (0,0) 到达格子 (i,j) 的路径数。 - 如果
obstacleGrid[i][j] == 1,说明该格子为障碍物,不可通行,则dp[i][j] = 0。 - 否则,路径数为从上方格子
dp[i-1][j]和左方格子dp[i][j-1]到达的路径数之和。
- 设
-
状态转移方程:
dpij=obstacleGridij==1?0:dpi−1j+dpij−1dpij = \text{obstacleGrid}ij == 1 ? 0 : dpi-1j + dpij-1dpij=obstacleGridij==1?0:dpi−1j+dpij−1
-
初始条件:
- 起点
dp[0][0]的路径数为1,但如果起点本身是障碍物,则dp[0][0] = 0。 - 第一行和第一列的路径数需要特别处理,因为只能从一个方向到达:
- 对于第一行(
i = 0),如果当前格子及其左侧没有障碍物,则路径数为 1,否则为 0。 - 对于第一列(
j = 0),如果当前格子及其上方没有障碍物,则路径数为 1,否则为 0。
- 对于第一行(
- 起点
-
计算路径数:
- 从左上角开始,通过状态转移方程计算出每个格子的路径数,最终
dp[m-1][n-1]就是我们要的答案。
- 从左上角开始,通过状态转移方程计算出每个格子的路径数,最终
上代码:
cpp
class Solution {
public:
    int uniquePathsWithObstacles(vector<vector<int>>& obstacleGrid) {
        int m = obstacleGrid.size();
        int n = obstacleGrid[0].size();

        // 如果起点有障碍物,直接返回 0
        if (obstacleGrid[0][0] == 1) return 0;

        vector<vector<int>> dp(m, vector<int>(n, 0));

        // 初始化起点
        dp[0][0] = 1;

        // 初始化第一列
        for (int i = 1; i < m; ++i) {
            dp[i][0] = (obstacleGrid[i][0] == 0 && dp[i-1][0] == 1) ? 1 : 0;
        }

        // 初始化第一行
        for (int j = 1; j < n; ++j) {
            dp[0][j] = (obstacleGrid[0][j] == 0 && dp[0][j-1] == 1) ? 1 : 0;
        }

        // 填充dp数组
        for (int i = 1; i < m; ++i) {
            for (int j = 1; j < n; ++j) {
                if (obstacleGrid[i][j] == 0) {
                    dp[i][j] = dp[i-1][j] + dp[i][j-1];
                }
            }
        }

        return dp[m-1][n-1];
    }
};