VINS-FUSION:跑通手机录制数据

文章目录

📚简介

利用智能手机的 摄像头+IMU 采集数据,并在 VINS-Fusion(视觉惯性SLAM系统)中实现定位与建图。
🚀手机录制数据

详见使用手机录制rosbag包

🚀跑通数据

🔧启动rviz

在有桌面的ubuntu系统下启动终端:

bash 复制代码
source /opt/ros/noetic/setup.bash
roslaunch vins vins_rviz.launch

🔧启动配置

启动新的终端:

bash 复制代码
rosrun vins vins_node ~/catkin_ws/src/vins-fusion/config/ours/phone/ours_mono_imu_config.yaml

🔧播放rosbag

启动新的终端:

bash 复制代码
rosbag play ~/Downloads/20250425/output.bag

🎯跑通结果

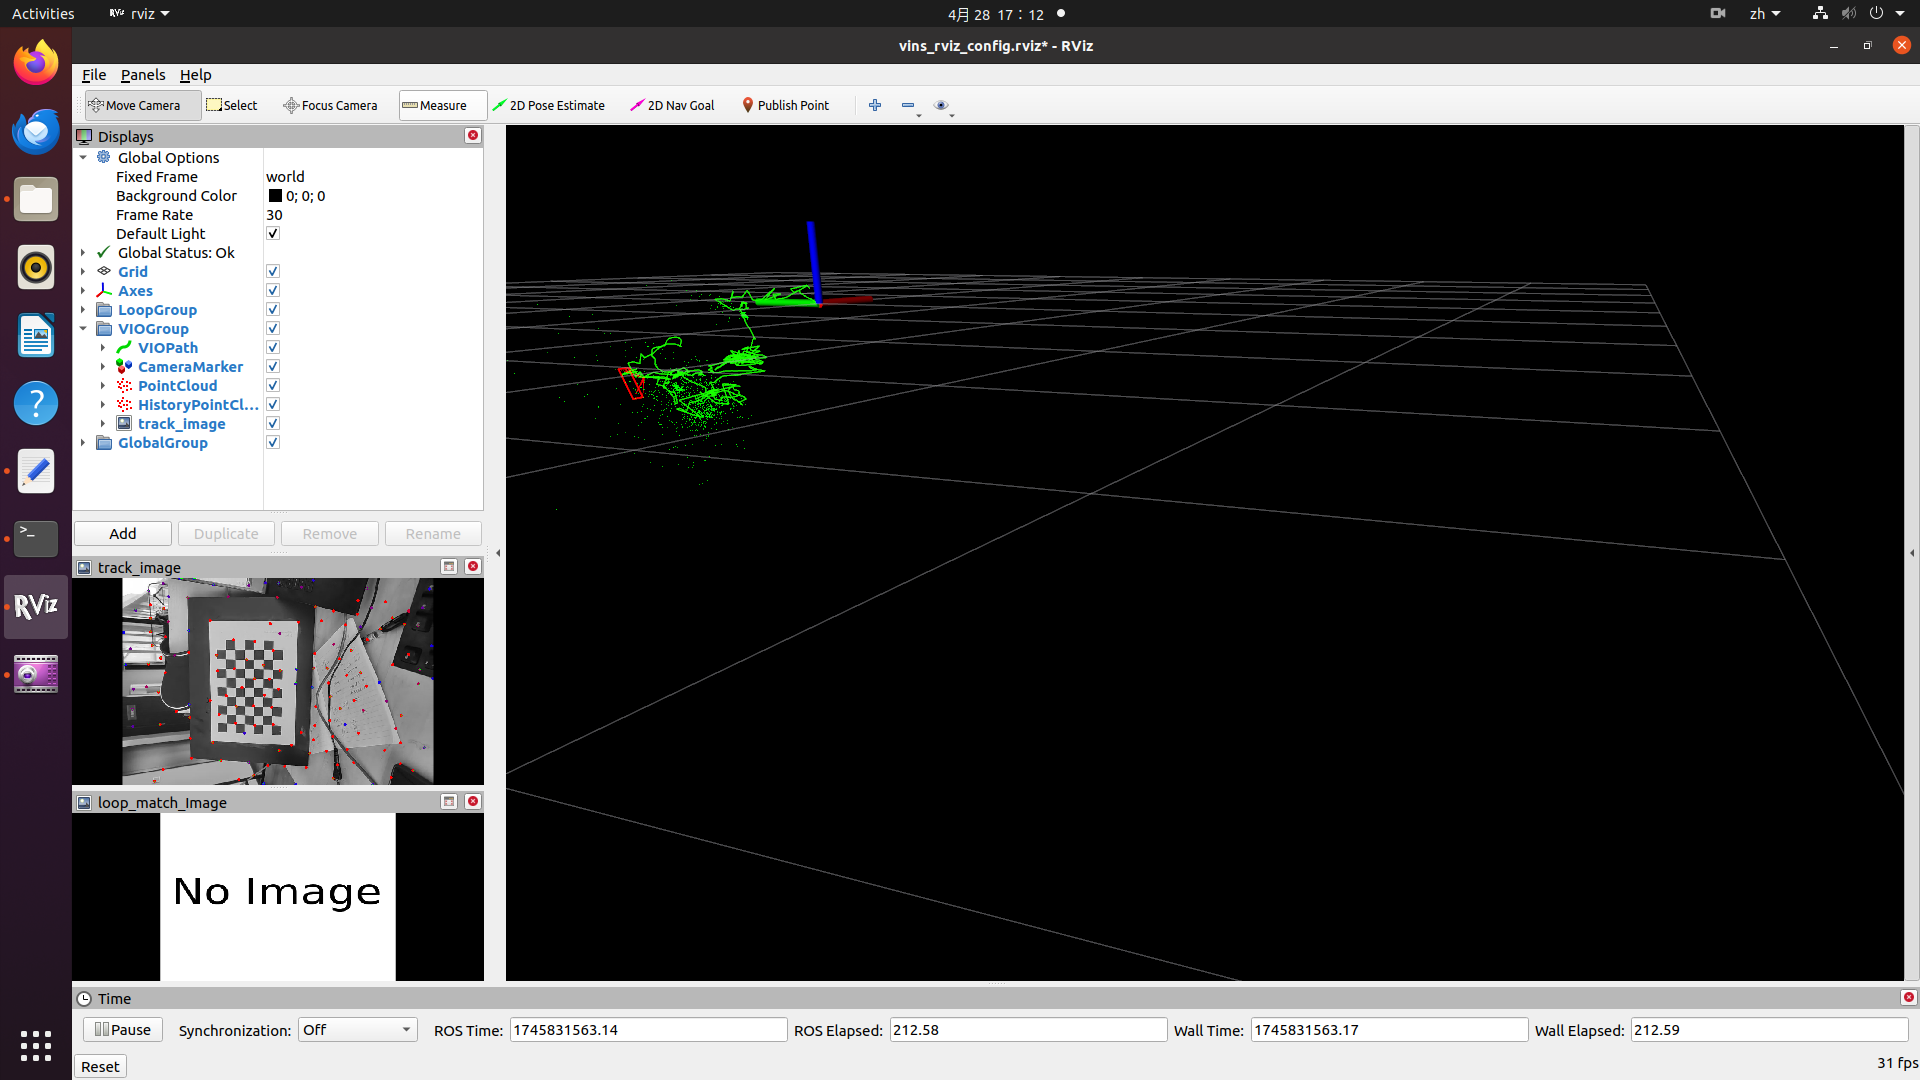
跑通效果:

20250428-phone-calibr

相关推荐
蓝天居士3 天前
ROS2从入门到精通(13)
机器人·ros·ros 2
万俟淋曦5 天前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
蓝天居士6 天前
ROS2从入门到精通(10)
机器人·ros·ros 2
大江东去浪淘尽千古风流人物20 天前
【HexVIO】DSP卸载双目惯性VIO:Hexagon向量化前端与单帧融合调度深度解析
前端·状态模式·slam·dsp·vio·hexagon·移动端加速
程序员-King.1 个月前
【ROS1】Noetic 开发工作流程与常用命令
c++·ubuntu·ros
滴啦嘟啦哒1 个月前
【具身笔记】【π0.5 微调与仿真】三、libero数据可视化
笔记·python·ros·vla
free_android1 个月前
ROS2 TF 树详解与 rviz Fixed Frame 正确配置
ros·rviz
wdfk_prog2 个月前
Wi-Fi Direct教程 01:在 Ubuntu 搭建双 mac80211_hwsim + wpa_supplicant 2.12
linux·运维·服务器·ubuntu·ros·wifi-direct
wdfk_prog2 个月前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog2 个月前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros