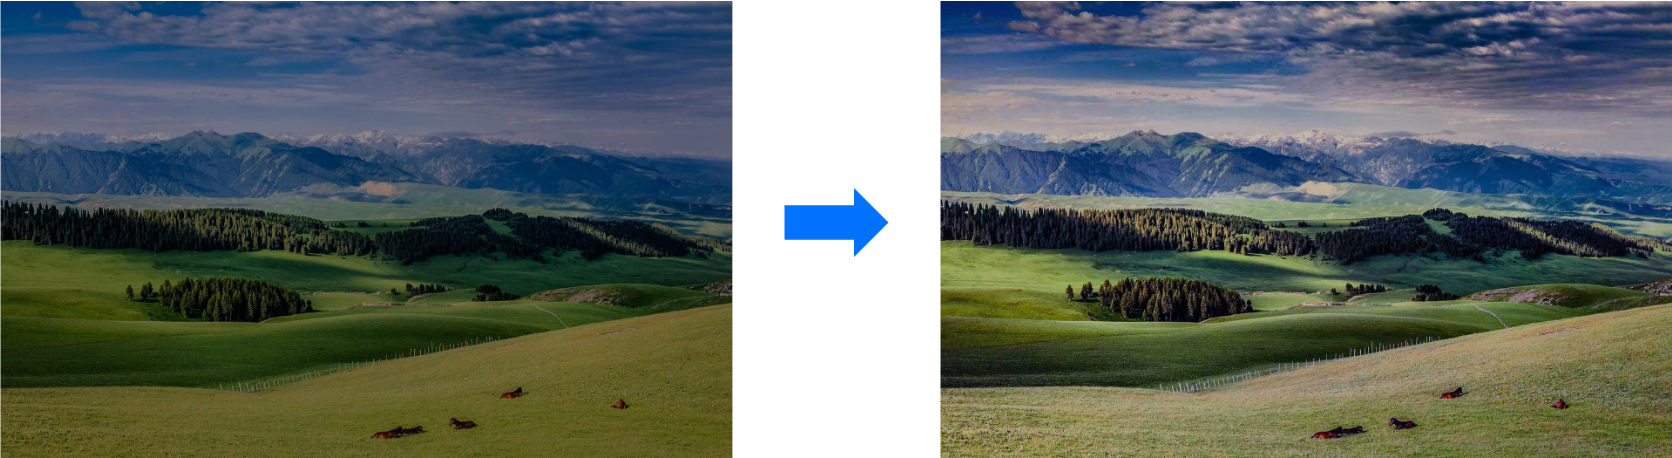
OpenCV 图像增强工具系统性介绍
OpenCV 提供了丰富的图像增强工具,主要分为以下几类:
-
亮度与对比度调整
- 线性变换(亮度/对比度调整)
- 直方图均衡化
- 自适应直方图均衡化(CLAHE)
-
滤波与平滑
- 高斯滤波
- 中值滤波
- 双边滤波
-
锐化与边缘增强
- 拉普拉斯算子
- 高通滤波
- 非锐化掩蔽(Unsharp Masking)
-
色彩空间变换
- 灰度转换
- HSV色彩调整
- 颜色平衡
-
高级增强技术
- 伽马校正
- 对数变换
- 幂律变换
下面是各种工具的优缺点对比表:
| 工具类型 | 优点 | 缺点 | 适用场景 |
|---|---|---|---|
| 线性变换 | 简单高效,直接调整亮度对比度 | 参数选择依赖经验,可能导致信息丢失 | 快速调整基础对比度 |
| 直方图均衡化 | 全局增强对比度,无需参数 | 可能过度增强噪声,局部细节丢失 | 整体对比度不足的图像 |
| CLAHE | 局部自适应增强,保留细节 | 计算复杂度高,可能产生伪影 | 医学图像、卫星图像 |
| 高斯滤波 | 有效去除高斯噪声 | 会模糊边缘 | 预处理阶段降噪 |
| 中值滤波 | 保留边缘同时去除椒盐噪声 | 不适合处理高斯噪声 | 椒盐噪声较多的图像 |
| 双边滤波 | 平滑区域同时保留边缘 | 计算速度较慢 | 需要保留细节的降噪场景 |
| 拉普拉斯算子 | 突出图像边缘细节 | 对噪声敏感 | 边缘检测、图像锐化 |
| 非锐化掩蔽 | 增强细节同时保持自然外观 | 参数设置不当会导致伪影 | 摄影图像增强 |
| 伽马校正 | 非线性调整亮度,对暗部/亮部细节增强 | 参数选择困难,可能引入失真 | 低光照或过曝图像 |
| HSV色彩调整 | 独立控制色调、饱和度和亮度 | 需要对色彩空间有一定了解 | 特定颜色区域增强 |
Python 代码示例
下面是使用OpenCV实现直方图均衡化和CLAHE的Python代码示例:
python
import cv2
import numpy as np
import matplotlib.pyplot as plt

# 读取图像
image = cv2.imread('example.jpg', 0)  # 以灰度模式读取图像

# 1. 直方图均衡化
equalized = cv2.equalizeHist(image)

# 2. CLAHE (对比度受限的自适应直方图均衡化)
clahe = cv2.createCLAHE(clipLimit=2.0, tileGridSize=(8, 8))
clahe_result = clahe.apply(image)

# 显示原图和增强后的图像
plt.figure(figsize=(15, 5))

plt.subplot(131)
plt.imshow(image, cmap='gray')
plt.title('原始图像')
plt.axis('off')

plt.subplot(132)
plt.imshow(equalized, cmap='gray')
plt.title('直方图均衡化')
plt.axis('off')

plt.subplot(133)
plt.imshow(clahe_result, cmap='gray')
plt.title('CLAHE增强')
plt.axis('off')

plt.tight_layout()
plt.show()

# 保存增强后的图像
cv2.imwrite('equalized.jpg', equalized)
cv2.imwrite('clahe_result.jpg', clahe_result)
下面是一个使用不同滤波方法的代码示例:
python
import cv2
import numpy as np
import matplotlib.pyplot as plt

# 读取图像
image = cv2.imread('example.jpg')
image = cv2.cvtColor(image, cv2.COLOR_BGR2RGB)  # 转换为RGB格式

# 添加椒盐噪声
def add_salt_pepper_noise(img, amount=0.05):
    noisy = np.copy(img)
    num_salt = np.ceil(amount * img.size * 0.5)
    num_pepper = np.ceil(amount * img.size * 0.5)

    # 添加盐噪声
    coords = [np.random.randint(0, i - 1, int(num_salt)) for i in img.shape[:2]]
    noisy[coords[0], coords[1], :] = 255

    # 添加椒噪声
    coords = [np.random.randint(0, i - 1, int(num_pepper)) for i in img.shape[:2]]
    noisy[coords[0], coords[1], :] = 0

    return noisy

noisy_image = add_salt_pepper_noise(image)

# 1. 高斯滤波
gaussian = cv2.GaussianBlur(noisy_image, (5, 5), 0)

# 2. 中值滤波
median = cv2.medianBlur(noisy_image, 5)

# 3. 双边滤波
bilateral = cv2.bilateralFilter(noisy_image, 9, 75, 75)

# 显示结果
plt.figure(figsize=(15, 10))

plt.subplot(221)
plt.imshow(image)
plt.title('原始图像')
plt.axis('off')

plt.subplot(222)
plt.imshow(noisy_image)
plt.title('添加椒盐噪声')
plt.axis('off')

plt.subplot(223)
plt.imshow(median)
plt.title('中值滤波')
plt.axis('off')

plt.subplot(224)
plt.imshow(bilateral)
plt.title('双边滤波')
plt.axis('off')

plt.tight_layout()
plt.show()
这两个示例展示了图像增强的基本方法:
- 第一个示例比较了全局直方图均衡化和自适应直方图均衡化(CLAHE)的效果,CLAHE在保留细节方面通常优于全局方法。
- 第二个示例展示了不同滤波方法对椒盐噪声的处理效果,中值滤波对椒盐噪声有很好的抑制作用,而双边滤波在降噪的同时能保留边缘细节。
你可以根据具体需求选择合适的增强方法,或者组合使用多种方法以获得更好的效果。