无人机避障——深蓝学院浙大Ego-Planner规划部分

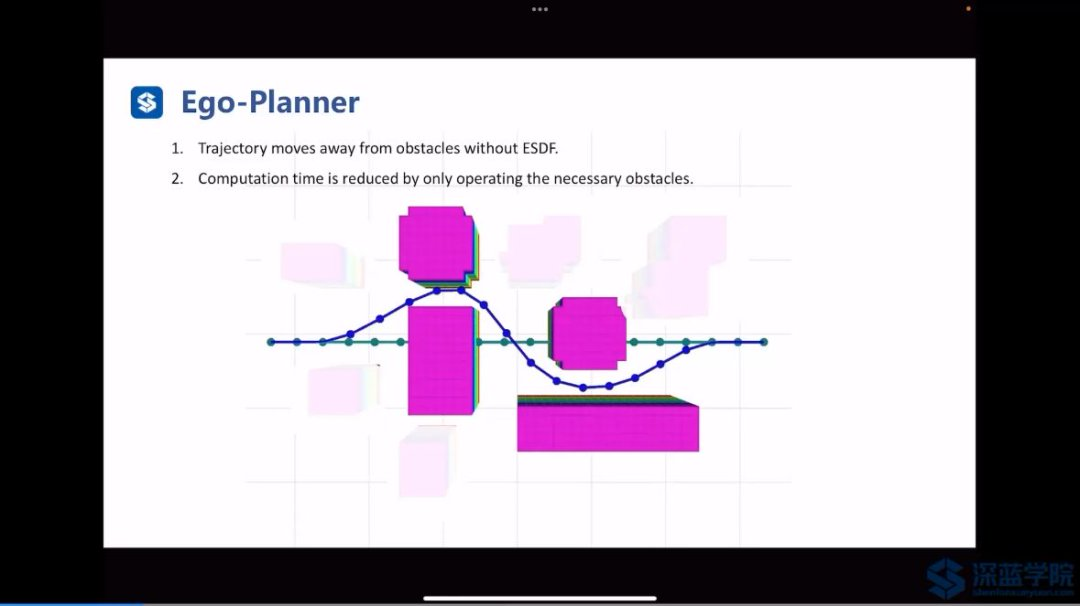
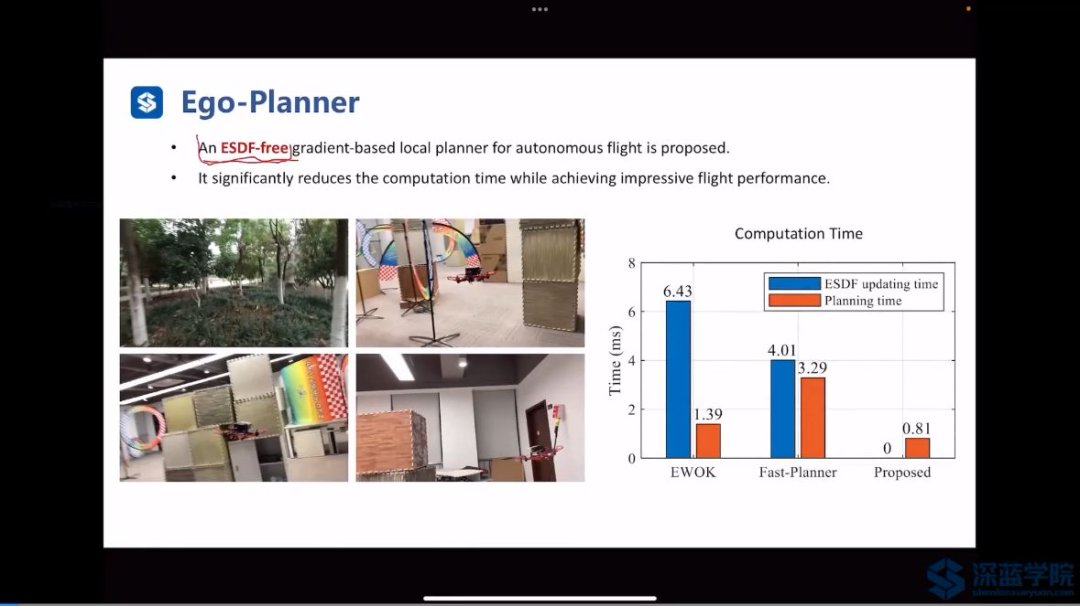
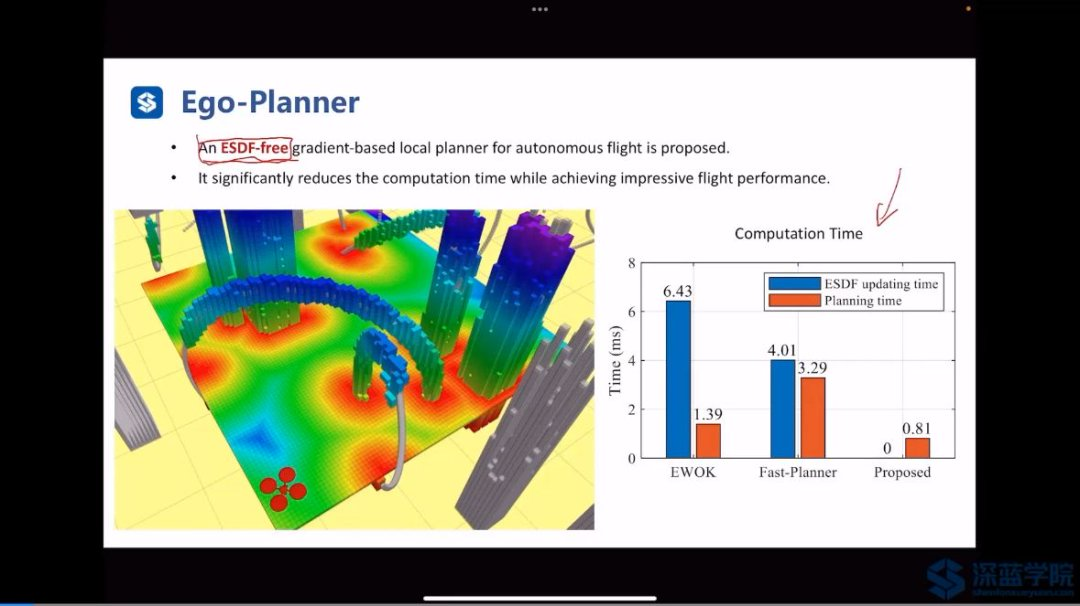
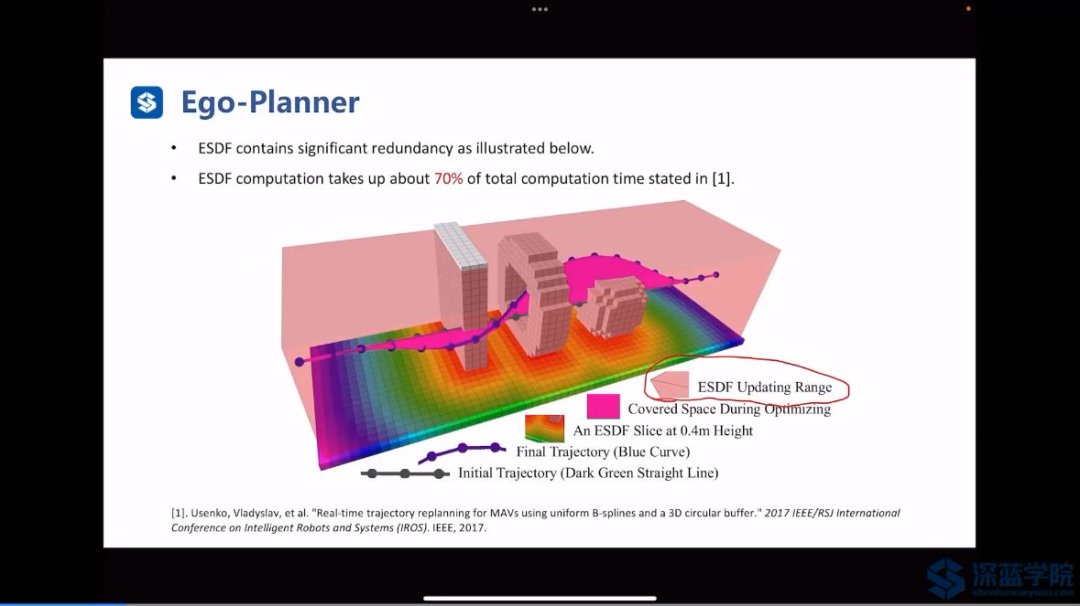
ESDF-free:

被这种类型的障碍物死死卡住的情况:
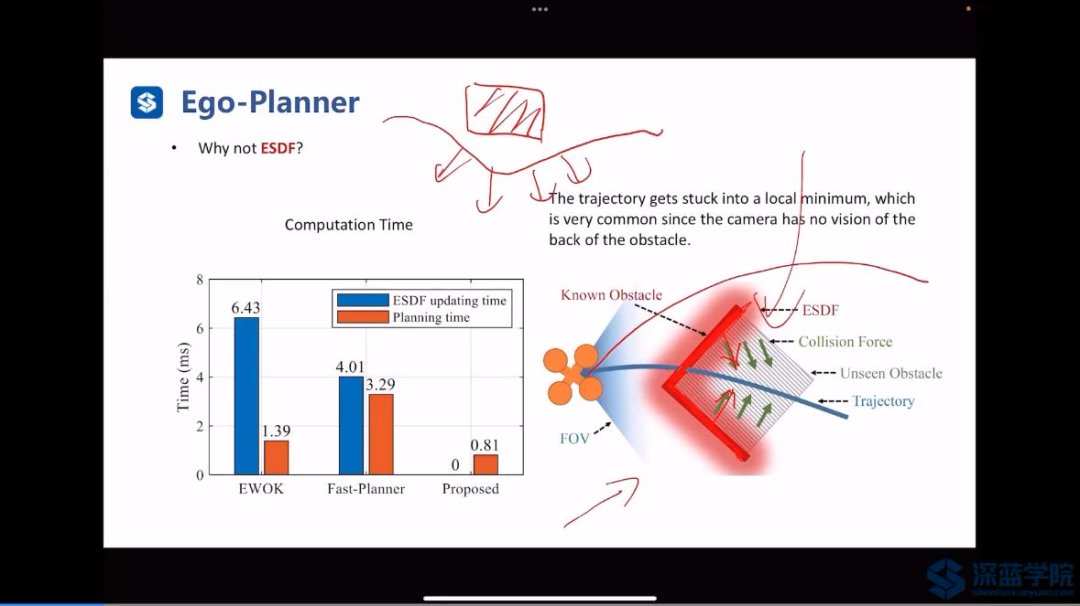
在一定范围内建立ESDF:
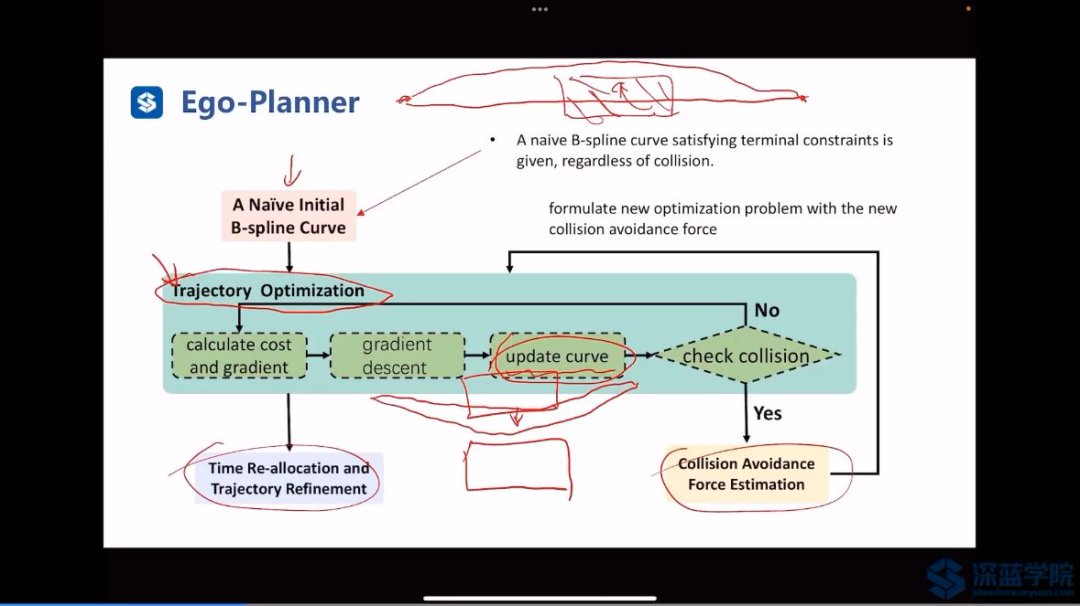
Ego-Planner框架:
找到{p,v} pair:
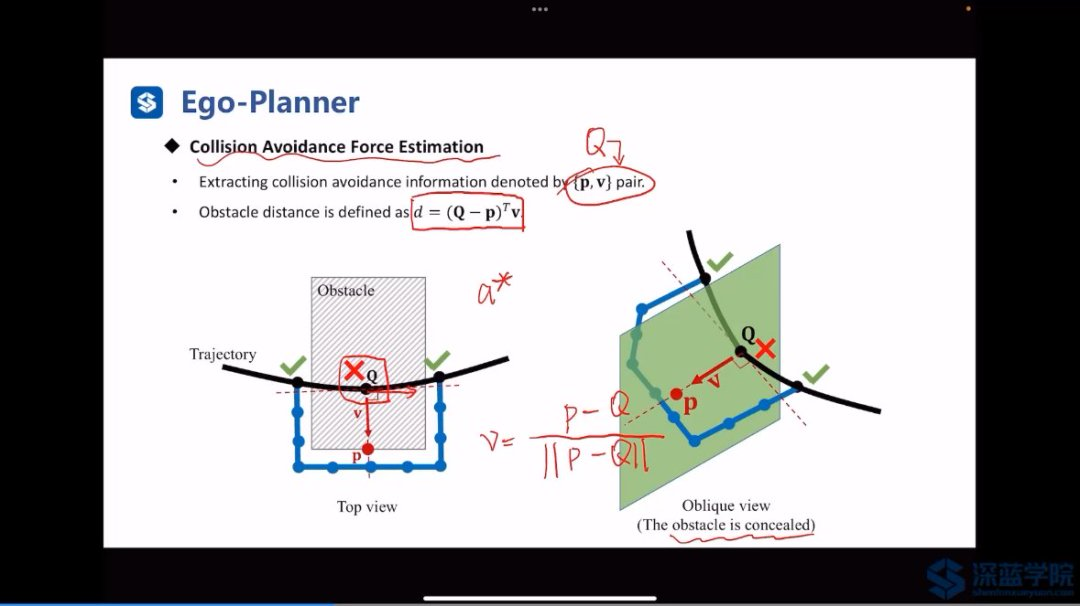
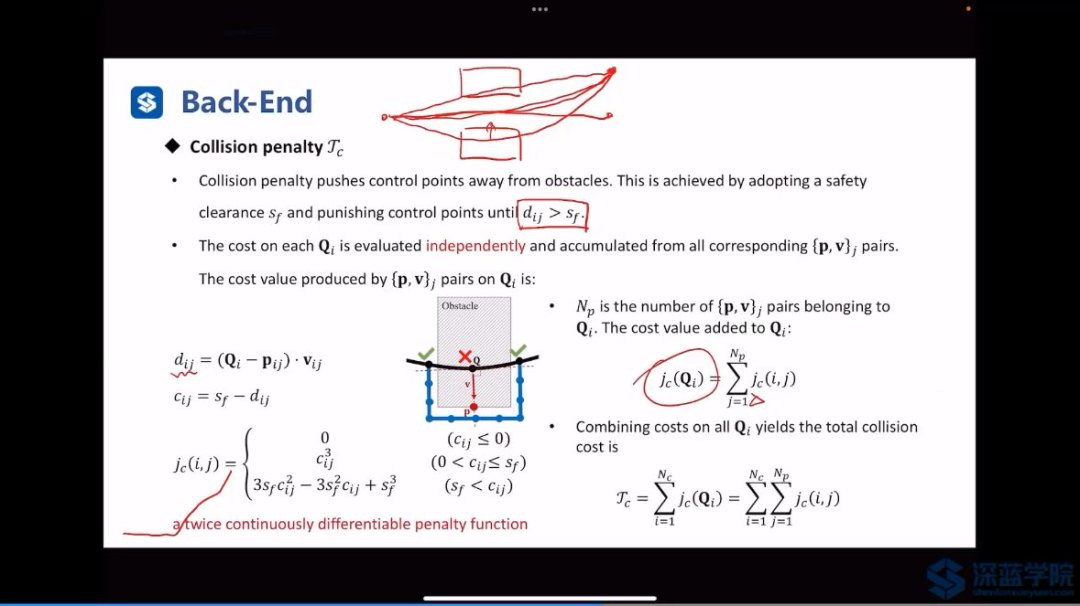
【注意】:首先根据在障碍物内航迹上的点Q,以及与它相邻但不在障碍物内的两个点,假设从左往右进行飞行,左边点为起点,右边点为终点,通过A*算法求出一条不经过障碍物的蓝色范围航迹,然后取Q点此时的速度方向,通过速度方向求到在Q点的法向平面与障碍物的交点为p,其单位方向向量为v,这两个{p,v}就叫对pair,此时这个d就叫做障碍物安全距离。控制好安全距离即可安全避障。

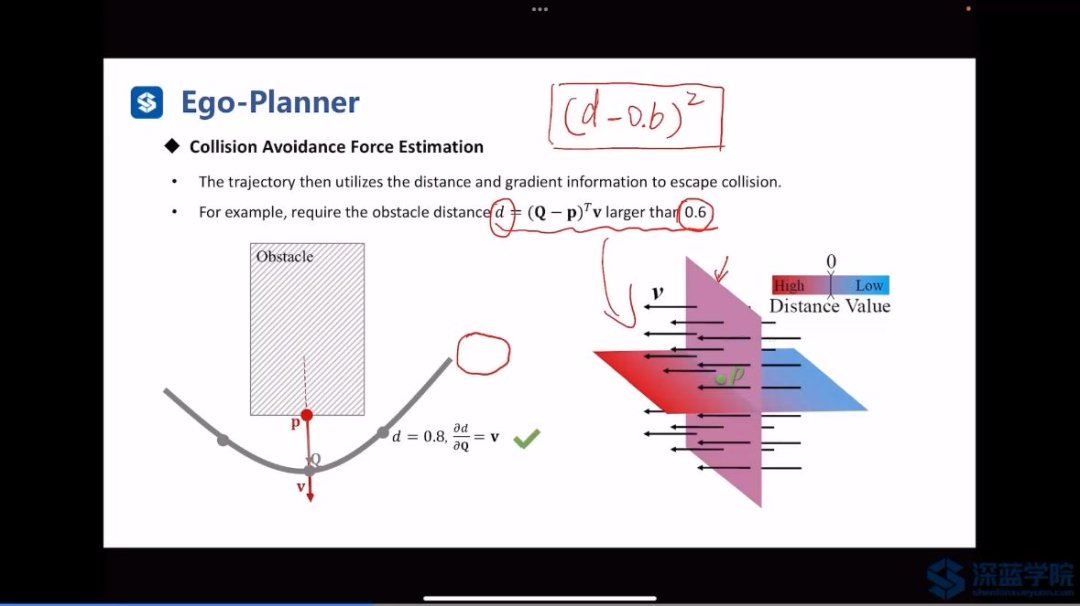
通过设置将障碍物距离设置为优化函数进行求解:
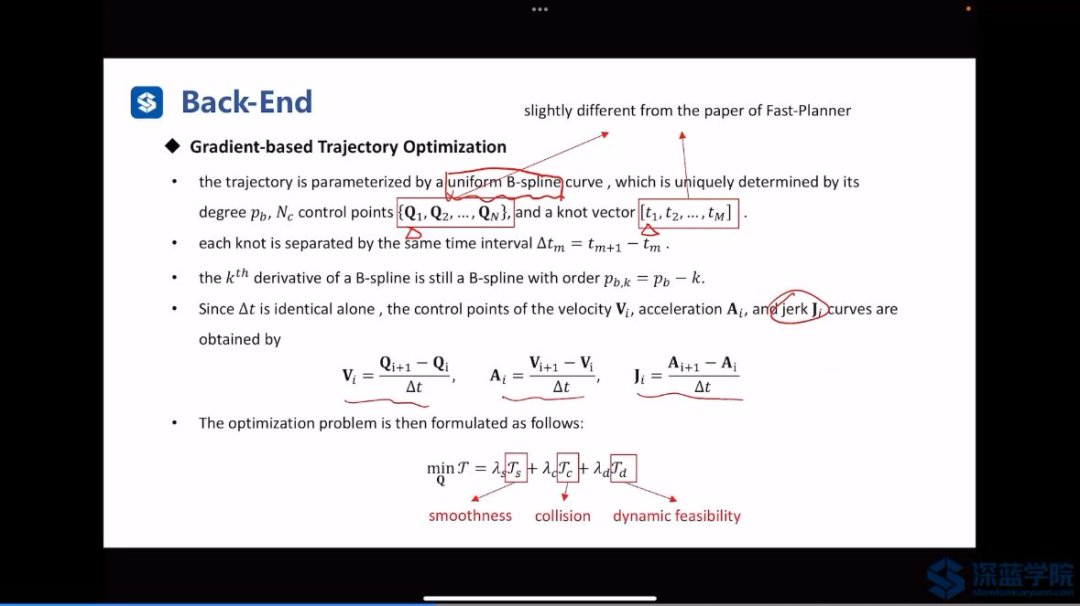
基于梯度的航迹优化:
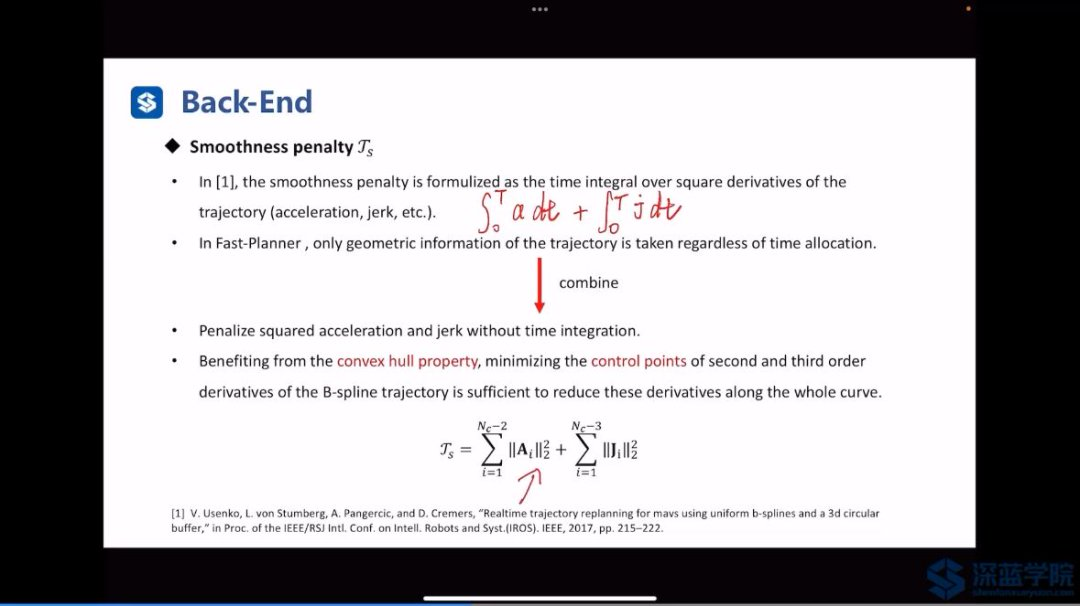
平滑性惩罚:
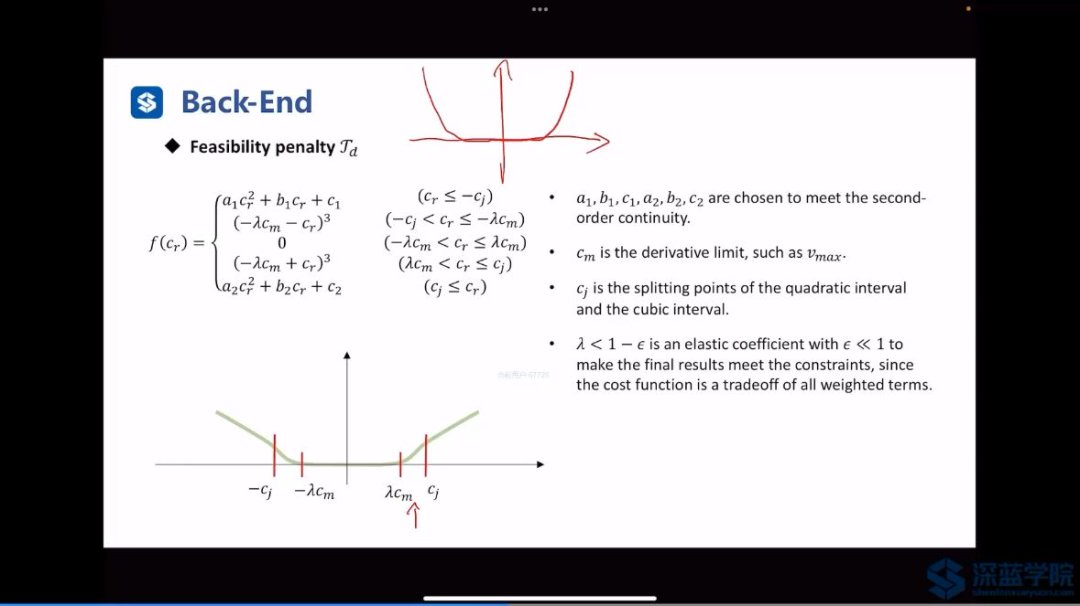
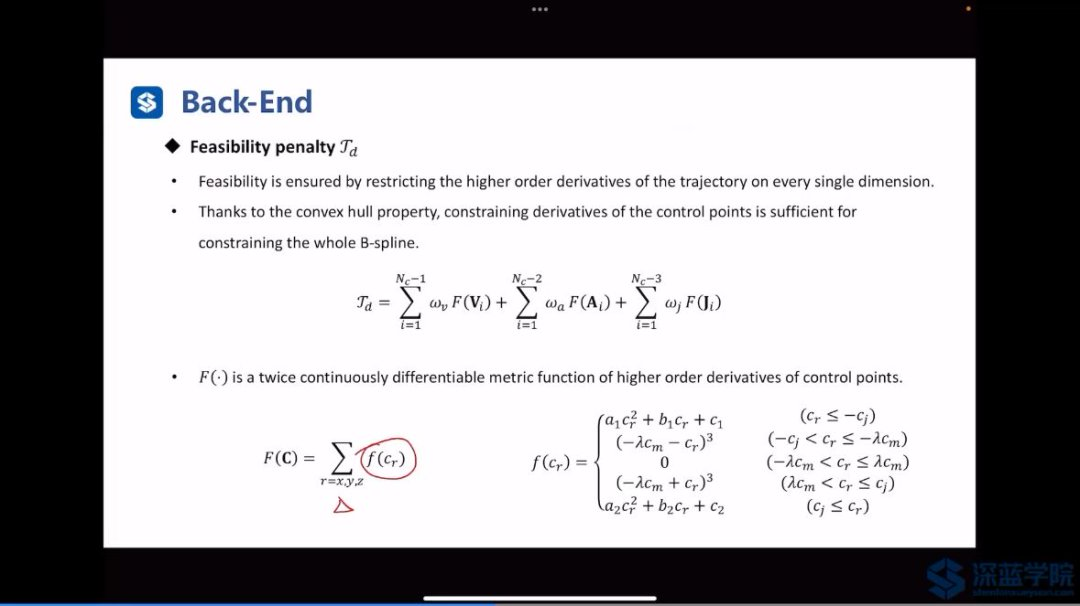
动力学可行性惩罚:
障碍物避障惩罚:
Ego Planner与Fast Planner之间的区别:
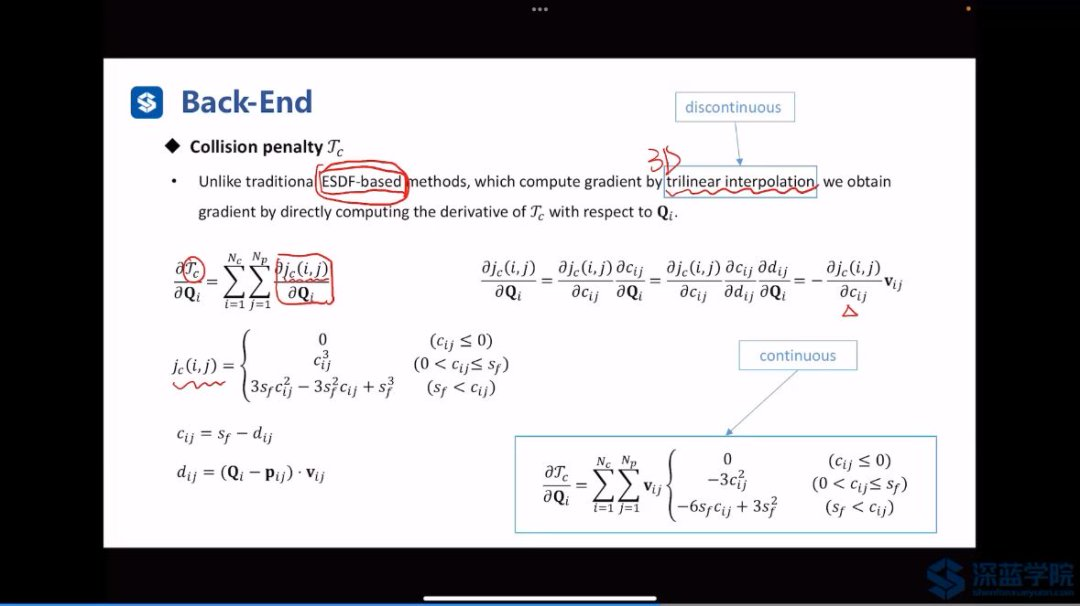
【注意】:无需ESDF地图进行3D三线性插值,现在的避障方式时间短,且是连续的。

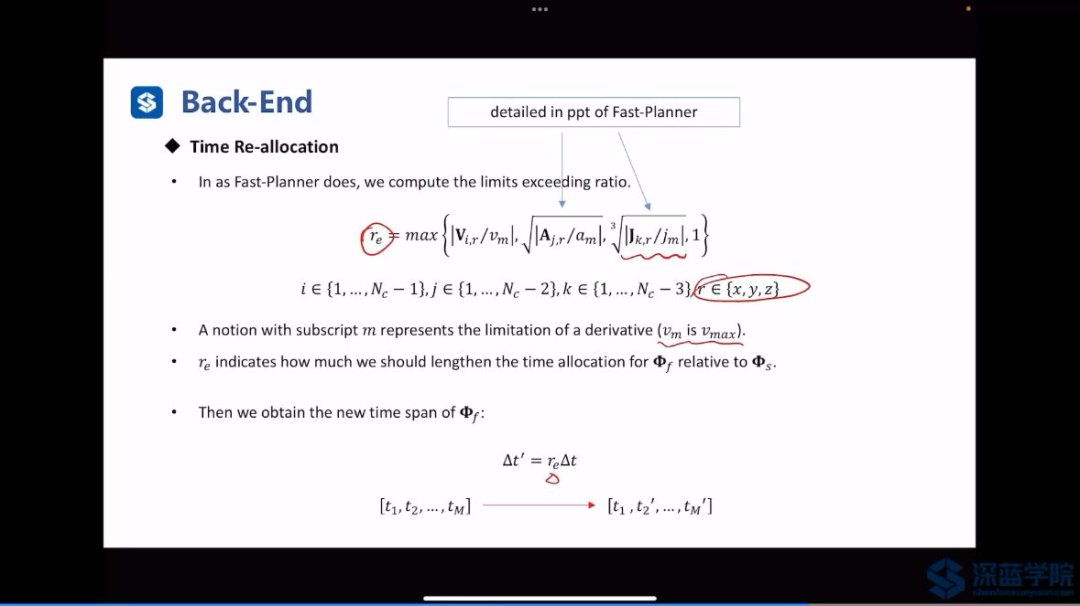
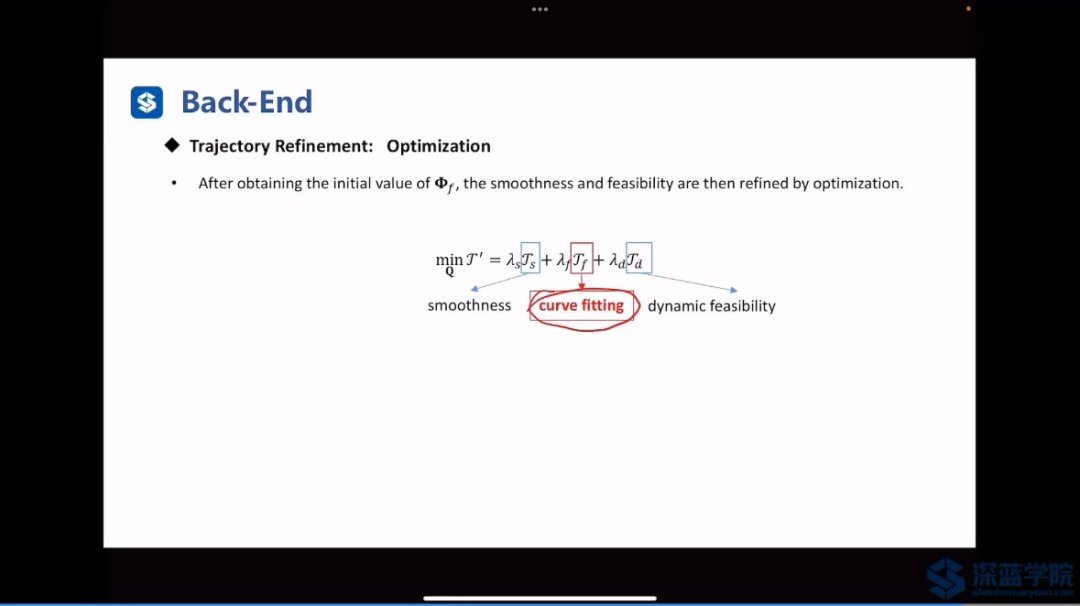
时间重分配与航迹优化:
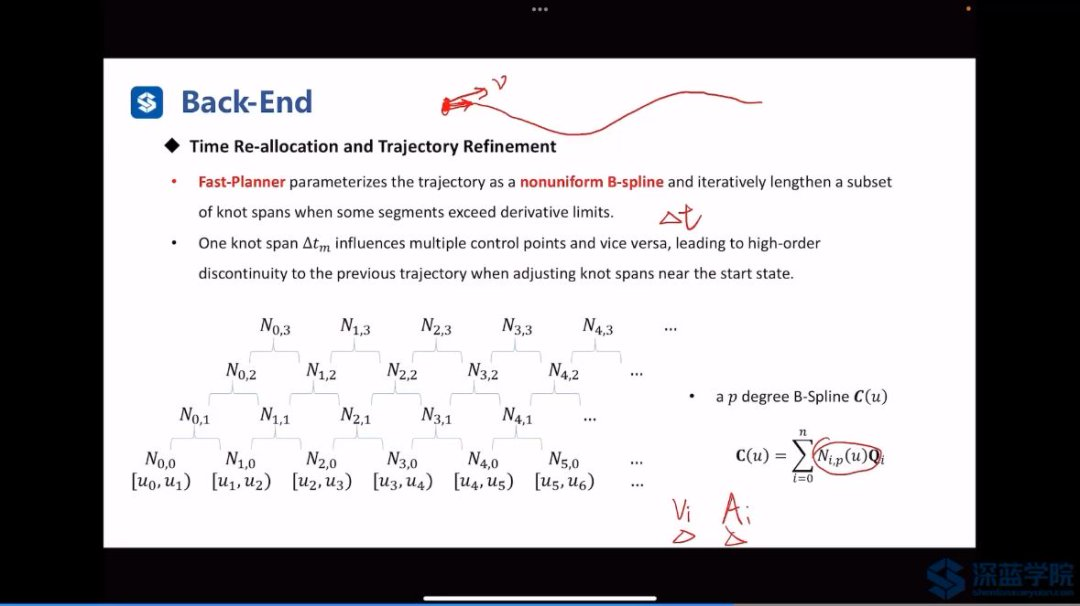
时间重分配完,找到优化初值,然后再进行优化:
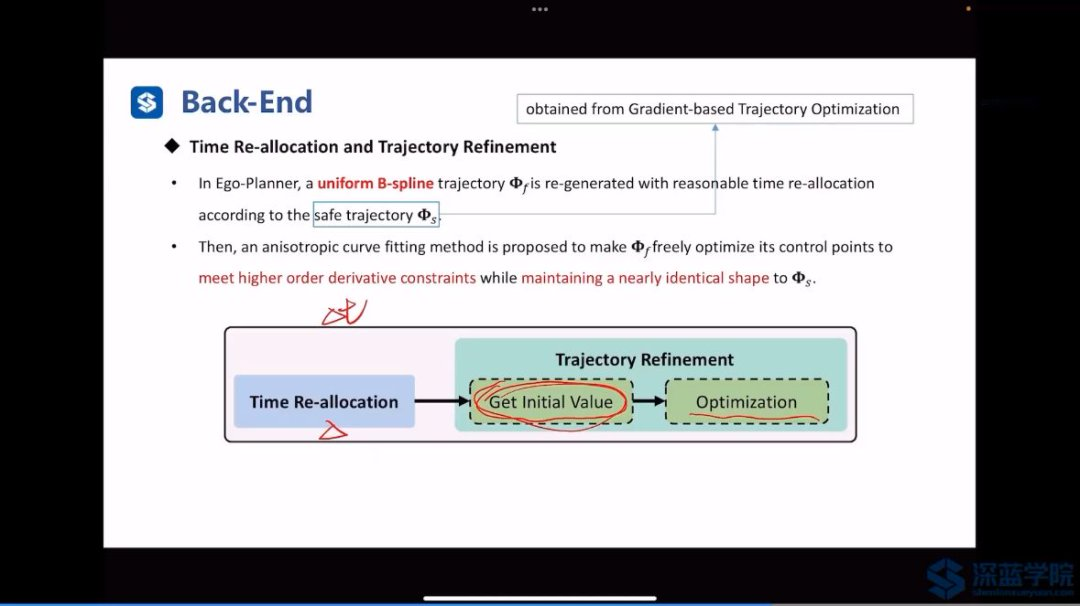
时间重分配让变长:

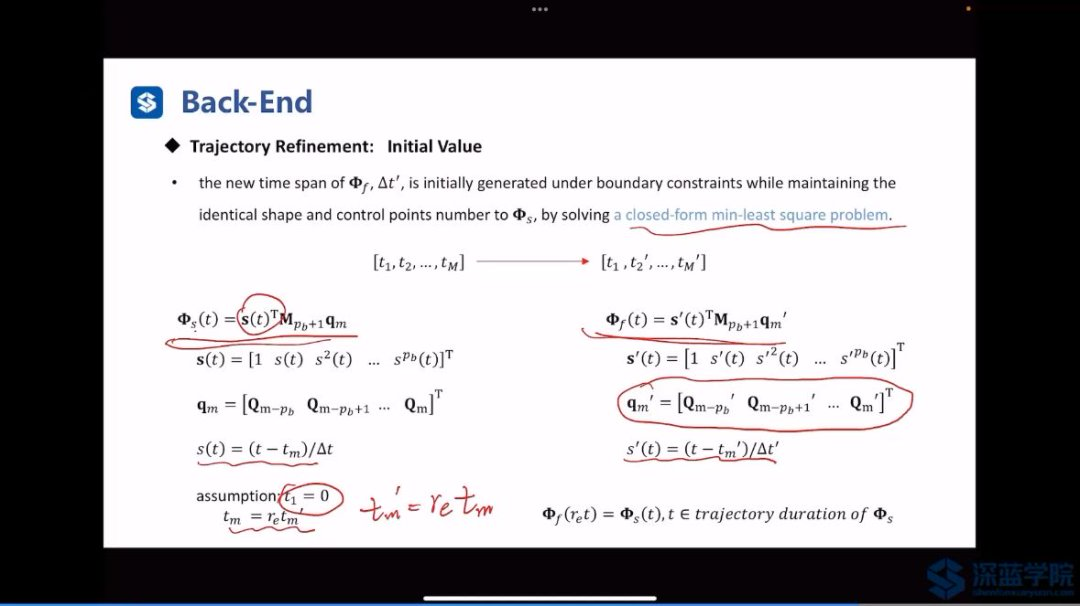
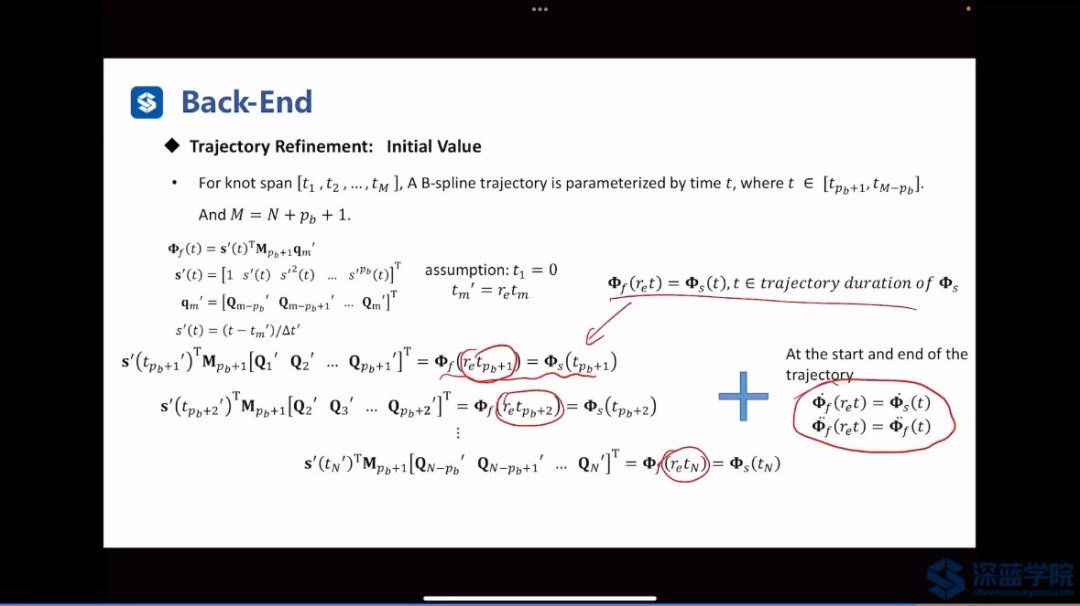
航迹优化:初值

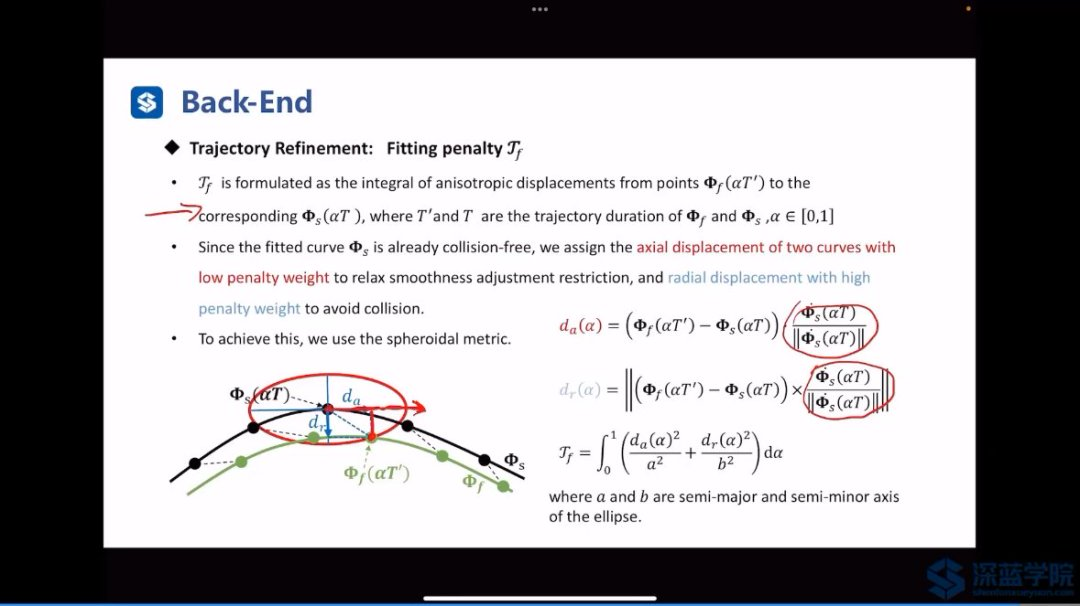
新轨迹在新时间上的轨迹与原轨迹在原时间上的轨迹相同:
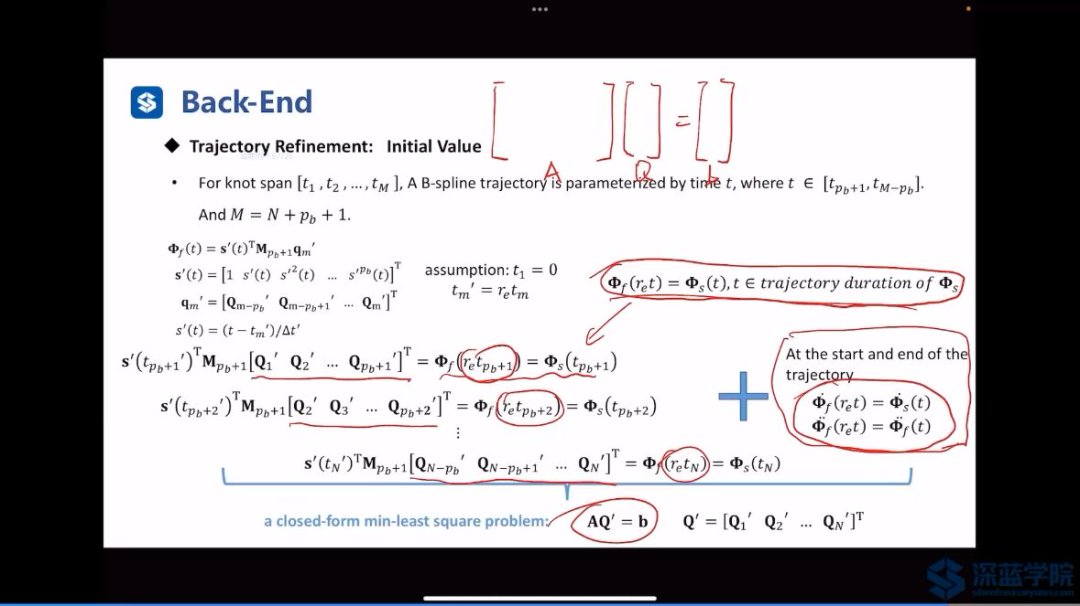
【注意】:用最小二乘进行求解。

优化问题:
原轨迹已经考虑了避障的要求,只需要在速度方向一致的位置进行优化:
相关推荐
亥时无人机管理系统11 小时前
一网统飞无人机管理系统源码|全域设备统一管控 多机协同调度 低空飞行一体化平台功能介绍
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检·光伏无人机巡检
An独行者15 小时前
基于无人机高光谱成像与多特征融合的烟草花叶病和曲叶病检测
无人机
tianxuanjg19 小时前
采购指南|工业无人机高强度结构件怎么选?
人工智能·经验分享·机器人·无人机·制造
jay神2 天前
基于 YOLOv11 的无人机航拍小目标检测系统
人工智能·深度学习·yolo·目标检测·计算机视觉·无人机·计算机毕业设计
zzlyx992 天前
无人机反制侦测-导航诱骗技术
无人机
zzlyx992 天前
无人机侦测系统的信号模拟器承担测试验证与诱导欺骗
无人机
小O的算法实验室2 天前
IEEE TITS,基于行为感知多智能体强化学习的海上无人艇-无人机协同围捕
无人机
Frankie_stand2 天前
无人机振动故障全解析:从桨叶到飞控的排查与根治
无人机
sxgzzn3 天前
如何有效进行电缆绝缘状态检测与变压器局部放电监测?
无人机·开关柜局放在线监测·gis局放在线监测·矿用高压电缆绝缘故障检测装置·光伏运维管理系统
jay神3 天前
基于 YOLOv8 的无人机识别与检测系统
人工智能·深度学习·yolo·计算机视觉·无人机·课程设计·计算机毕业设计