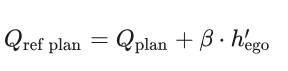FocalAD论文阅读

https://zhuanlan.zhihu.com/p/1918449364008964557

主要是两个模块:Ego-Local-Agents Interactor和Focal-Local-Agents Loss。

主要流程是:状态提取 --> 图嵌入--> 交互得分 --> k-邻居选择 --> Focal-Local-Agents Loss

其中图嵌入 ,分为节点和边。节点就是障碍物自己的状态进行MLP,边的话是和主车状态的差值来做MLP

交互得分 主要用到了MHCA (Multi-Head Cross Attention) 将主车和其他障碍物的信息进行交互

再用MLP联合输出一个增强的特征表示 h_inc及其交互得分s_i ,表示该agent对自车决策的贡献。不太明白的点是为什么MLP能够生成两个结果???

k-邻居选择 如果交互得分比较高,那么Q_motion就会加上agent的信息。Q_motion是个什么东西???Q_plan也会考虑这些agent的信息 Q_plan又是个什么东西???

Focal-Local-Agents Loss: 对于重要障碍物的轨迹loss再算一遍

整体看下来主要就是对最重要的障碍物进行了筛选,那么如何选择最终要的障碍物就成了关键问题

相关推荐
m4Rk_12 小时前
【论文阅读】Agent记忆机制(106):COUNTERMEM——用可执行世界模型验证“如果当时换个动作”的反事实记忆
论文阅读·人工智能·学习·开源·github
电科_银尘12 小时前
【论文阅读】MoDL:把共轭梯度与参数共享引入模型驱动重建
论文阅读
ss.li15 小时前
rppg相关论文阅读笔记10.22
论文阅读·笔记·python
电科_银尘15 小时前
【论文阅读】未配准多对比度 MRI:让网络先对齐,再共享解剖信息
论文阅读
电科_银尘16 小时前
【论文阅读】Deep Image Prior:随机初始化的网络为什么也能重建图像?
网络·论文阅读
Eastmount2 天前
[论文阅读] (54)NDSS26 JSIMPLIFIER:动静态与LLM如何协同完成JavaScript解混淆?
javascript·论文阅读·恶意代码分析·智能体安全·ndss
Rocky Ding*3 天前
深入解析GPT-6 Astra提示词工程:从Skills、AGENTS.md到可验证的Agent交付
论文阅读·人工智能·深度学习·机器学习·aigc·ai-native·提示词工程
Curious*5 天前
意识障碍研究--论文阅读3
论文阅读
Rocky Ding*5 天前
FLUX 3 Image Klein 技术解析:5.6B 生成器、Flow Map 蒸馏与 ComfyUI 可控编辑
论文阅读·人工智能·深度学习·机器学习·aigc·flux·ai-native
a puppy slide 葱5 天前
ENAS | 基于参数共享的高效神经网络架构搜索
论文阅读·人工智能·深度学习·神经网络·机器学习·计算机视觉·神经网络架构搜索