核心设计方案
当前先进方案的核心设计理念是在资源受限的边缘设备上实现低延迟、高精度的实时诊断,其典型技术架构如下:
1.信号预处理与重构
针对飞行中传感器数据可能出现的抖动、丢包、异步等问题,先进系统会先对原始遥测数据进行B样条插值重构,利用其局部支撑特性,高效、稳定地恢复出连续、均匀的信号,为后续分析提供高质量输入。
2.轻量化混合AI诊断模型
这是实现边缘实时诊断的关键。通常会融合多种AI模型,兼顾高精度与低算力消耗:
LSTM自编码器:擅长捕捉传感器数据(如姿态、速度)的时间序列异常模式。
孤立森林:能高效识别多维度特征中的统计离群点。
这种混合模型(如LSTM自编码器+孤立森林)在树莓派4等嵌入式平台上,可实现端到端低于50毫秒的推理延迟,同时保持高检测准确率(如93.6%)。
3.多模态数据融合
为了更全面、鲁棒地诊断复杂故障(如螺旋桨损坏),需要融合多种传感器数据:
振动信号:通过机载加速度计(如ESP32-ADXL335平台)采集,是诊断电机、螺旋桨不平衡或损伤的直接依据。
视觉数据:机载摄像头可捕捉螺旋桨的物理状态(如桨叶缺损),与振动分析形成互补验证。
飞行状态:结合无人机自身的运动状态(如机动动作)进行上下文判断,可有效减少误报。
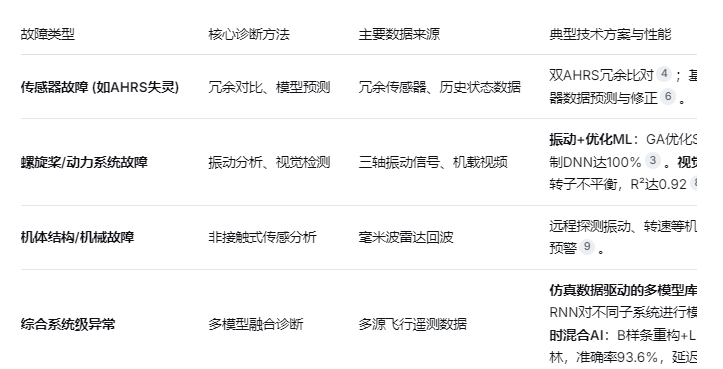
不同故障类型的诊断方法对比
技术发展趋势与挑战
无人机故障诊断模块的发展正呈现以下趋势:
诊断前置化与自主化:从地面站离线分析转向机载边缘实时计算,减少对通信链路的依赖,支持无人机完全自主飞行时的安全决策。
模型轻量化与精度平衡:研究重点在于设计更轻量的网络(如剪枝、量化),或在资源受限平台上部署混合模型,以平衡诊断精度与实时性。
仿真与真实数据结合:利用高保真仿真模型生成大量故障数据,驱动诊断模型开发,再通过真实飞行数据迁移和微调,解决真实故障数据获取难的问题。
同时,该领域也面临一些挑战:
复杂环境适应性:诊断模型需要适应不同的飞行环境、任务类型和无人机平台,泛化能力是关键。
微小故障的早期识别:对于早期、微弱的故障征兆,如何提高检测灵敏度并降低误报率,是技术难点。
系统集成与成本控制:将诊断模块无缝集成到飞控系统中,同时控制额外的硬件(如专用传感器)和计算成本,影响着方案的实用性。