EP_基于UWB和单线激光雷达的托盘转送

EP:engineer and Program

一、托盘位姿的识别方法

叉车行进至目标托盘附近,插取动作非常关键。一般都要先识别一下托盘的摆放位置,再做插取动作。具体的识别方法有很多种,主要有基于相机、基于多线激光雷达和基于RFID等方法。此处尝试了一种,依靠叉臂头部的接近开关完成识别的方法。具体操作流程如下图1所示:
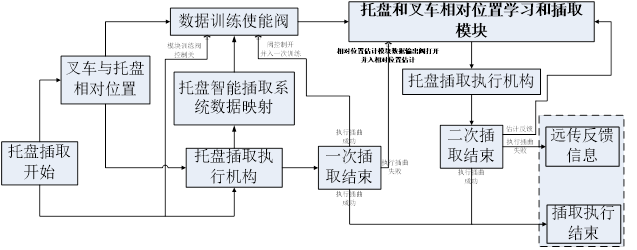
具体来说,叉车叉臂尾部会有接近开关(用于感知叉车插取对象时是否有障碍物),接近开关的识别障碍物的感知距离和灵敏度可调。

步骤一:

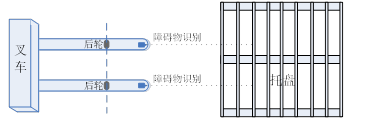
调节好合适的探测深度和灵敏度后,叉车到达待叉取位置,调整叉车位姿使叉臂对向托盘,如图2所示。
步骤二:

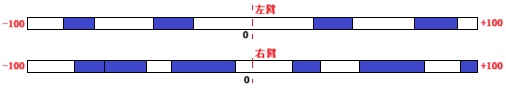
原地扭动叉车,同时记录两个叉臂接近开关的是否有障碍物,生成两个关于叉车摆动角(-85,+85)的障碍物障碍物分布带,如下图3所示。
步骤三:

得到叉臂叉尖接近开关的障碍物感知如上图,图中深色部分是接近开关感知到的障碍物分布图。顺带此时叉车旋转中心点到托盘中心点的距离,作为神经网络的输入,神经网络的输出为托盘相对叉车的位置和朝向。该神经网络为简单的向量机(BP神经网络),该神经网络的训练数据来自于实际叉车和托盘的采集和标注。

运行实况:

该方法能够较好的预测出托盘的朝向和相对位置,当托盘放置偏斜时,但是较近距离较大幅度的调整叉车的位置,插取成功率并不理想。

相关推荐
凌冰_1 小时前
数据结构 - 时间空间复杂度(一)
数据结构·算法·软件工程
VIP_CQCRE2 小时前
GPT Image 2.6 商品图换背景后悬浮?接触阴影、透明区域与反射验收
图像处理·人工智能·ai·电商
Pniubi2 小时前
力扣2 . 两数相加
算法·leetcode·职场和发展
戴·菲瑜2 小时前
为什么PPO难以做出顶级棋类引擎
算法·博弈论·rl·ppo
泯泷2 小时前
别再傻傻地喂文件了,大厂都在偷偷给AI建这种“专属图书馆”
人工智能
oak隔壁找我3 小时前
一款运行在 DSH(DeepSeek Harness)中的类 Postman HTTP 接口调试插件
人工智能·程序员
高洁013 小时前
数字孪生与计算机视觉:让机器看懂现场
人工智能·python·机器学习·transformer·迁移学习
Csvn4 小时前
如果明天供应商涨价 3 倍?三层解耦,换模型只改一行配置(C05)
人工智能·aigc·agent
在所不辞兄4 小时前
为什么数字孪生驱动的产线标定需要在线更新机制,而不能一次标定后长期沿用?
人工智能·神经网络·其他·算法·机器学习
锋行天下5 小时前
langgraph 全栈项目(三)
前端·人工智能·后端