一、导语
在双无人机协同建图 与远距离稠密建图 研究中,传统立体相机如何突破传统20米感知限制一直是关键难题。近日,上海交通大学与MBZUAI团队在IEEE T-RO发表论文,提出基于动态基线立体视觉 的飞行协同系统,通过两架无人机实现最远70米三维建图,误差低至2.3%--9.7%。实验中,NOKOV度量动作捕捉系统提供高精度位姿真值,有效验证了相对位姿估计算法的精度与系统可靠性。
二、研究背景:无人机远距离感知难题
无人机在大规模未知环境中安全导航需要远距离感知能力。与激光雷达相比,立体相机具有高性价比、轻量化的优势,但传统立体相机受限于短固定基线,感知范围通常不超过20米。
现有宽基线系统体积过大,无法适配小型无人机;而将立体相机分布在两架动态飞行的无人机上,又面临基线动态变化、特征关联困难等挑战。
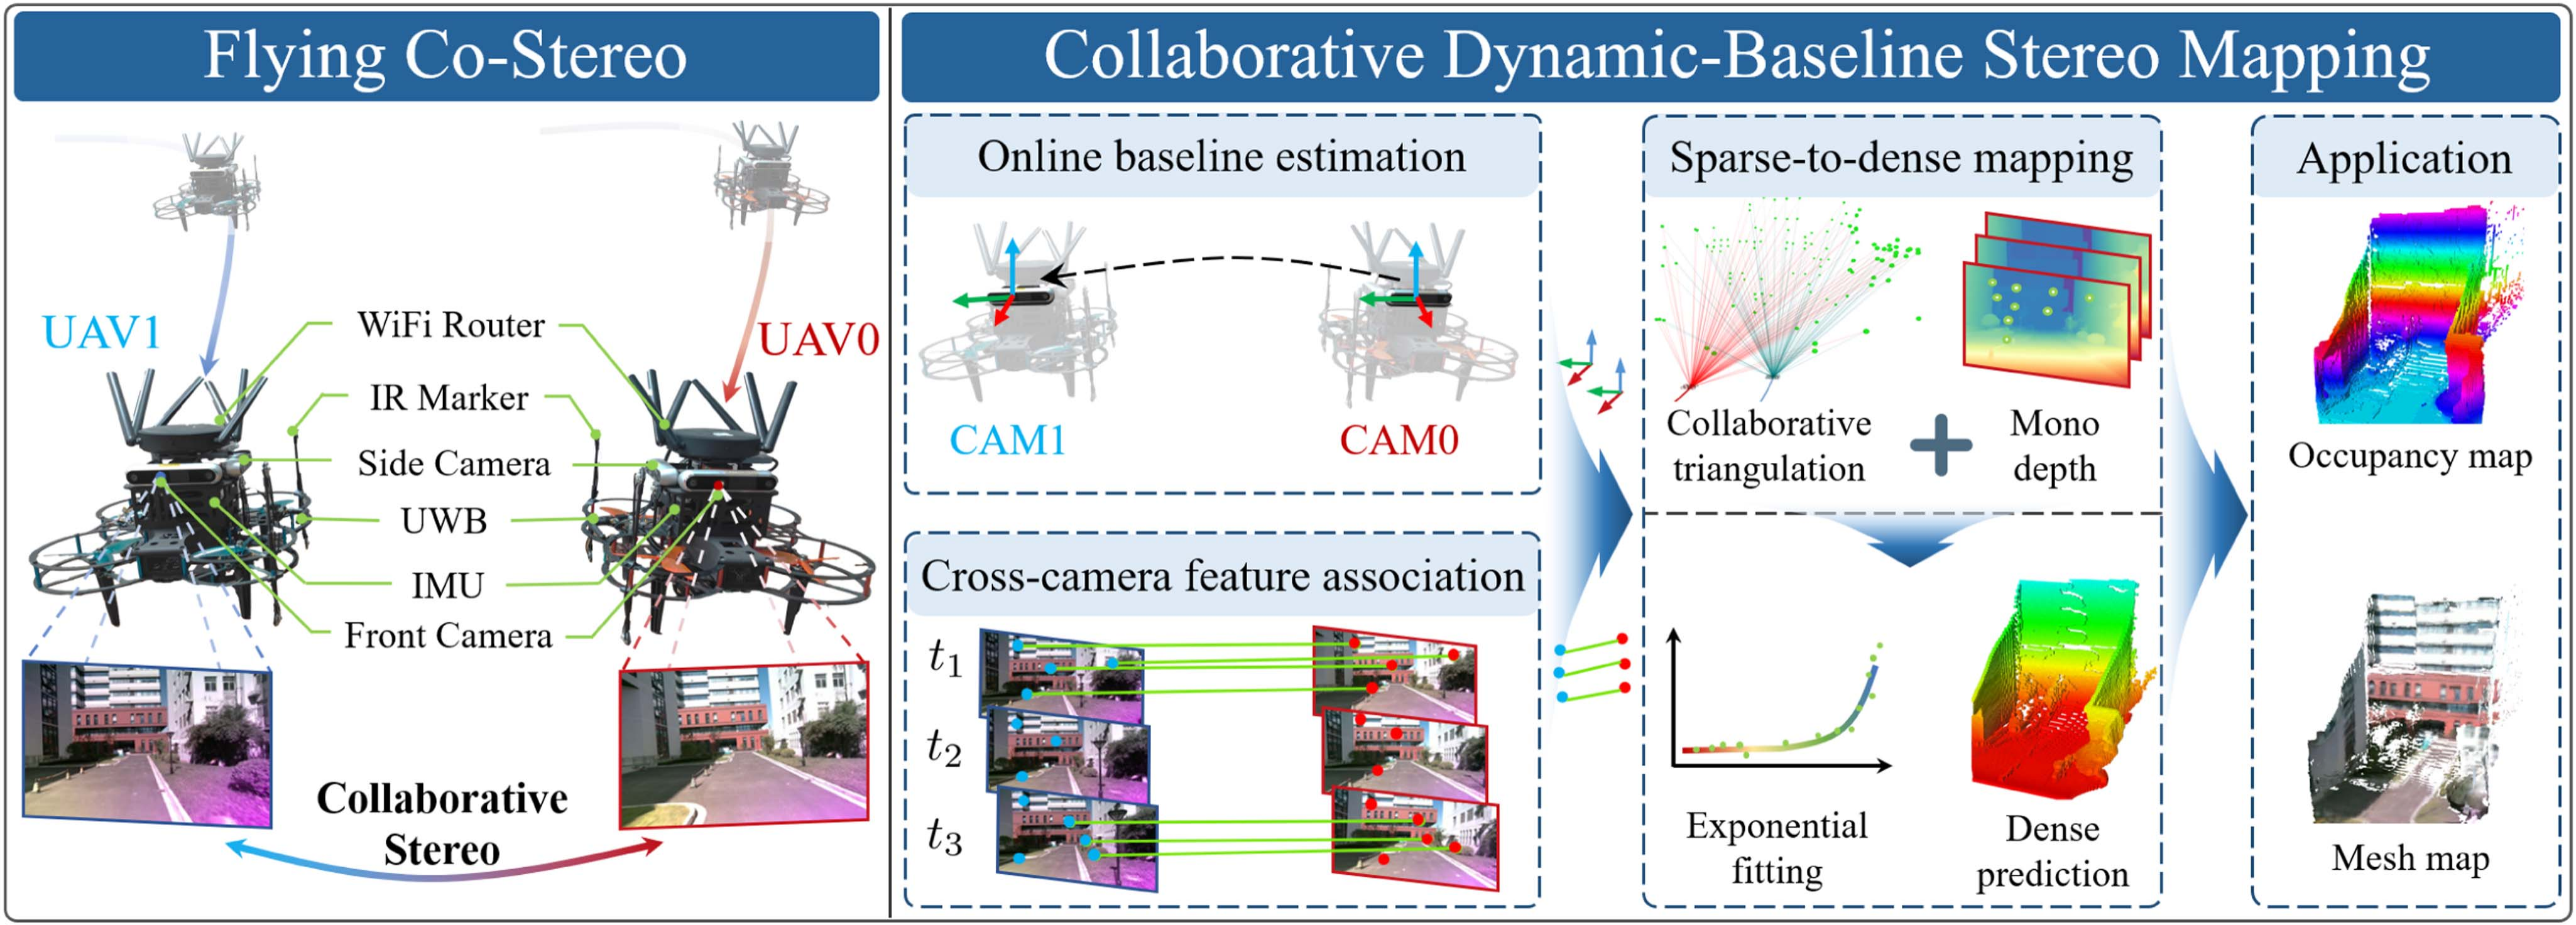 本文提出的CDBSM框架下的飞行协同立体视觉系统架构
三、方法概述:动态基线协同立体视觉系统
本文提出的CDBSM框架下的飞行协同立体视觉系统架构,通过双无人机协同建图实现动态基线立体视觉。
在该方法中,通过两架无人机形成动态变化的空间基线,实现远距离三维感知能力。同时,在系统验证过程中,NOKOV度量动作捕捉系统提供高精度位姿参考,用于评估动态基线估计与建图精度。
四、核心技术贡献
- 提出飞行协同立体视觉系统,通过两架协同无人机在统一的协同动态基线立体建图框架下构建宽基线跨无人机立体视觉系统,实现大规模未知环境中的远距离稠密建图;
- 开发双光谱视觉惯性-测距估计器,在复杂室外环境下实现无人机之间动态基线稳健、精确的在线估计;
- 设计混合视觉特征关联策略,融合跨无人机深度特征匹配与无人机内部特征跟踪,确保在视角变化时实现实时、连续的共视特征对应;
- 提出一种从稀疏到稠密的深度恢复方案,通过对远距离三角化稀疏特征点的指数拟合,优化单目深度网络的稠密深度预测结果,实现精确的度量级建图。
五、实验验证
5.1 动态基线估计与相对位姿精度
实验评估了飞行协同立体视觉系统对两架无人机之间相对位姿的估计精度。两架无人机在东-北-天坐标系中自主飞行同步的圆形轨迹,基线长度设为3米。
将双光谱视觉惯性-测距估计器的相对位姿估计结果与两种基准方法进行对比:(1)仅基于机间观测的视觉透视n点算法;(2)视觉惯性里程计差分法。
实验中使用NOKOV度量动作捕捉系统提供相对位姿真值作为评估基准。
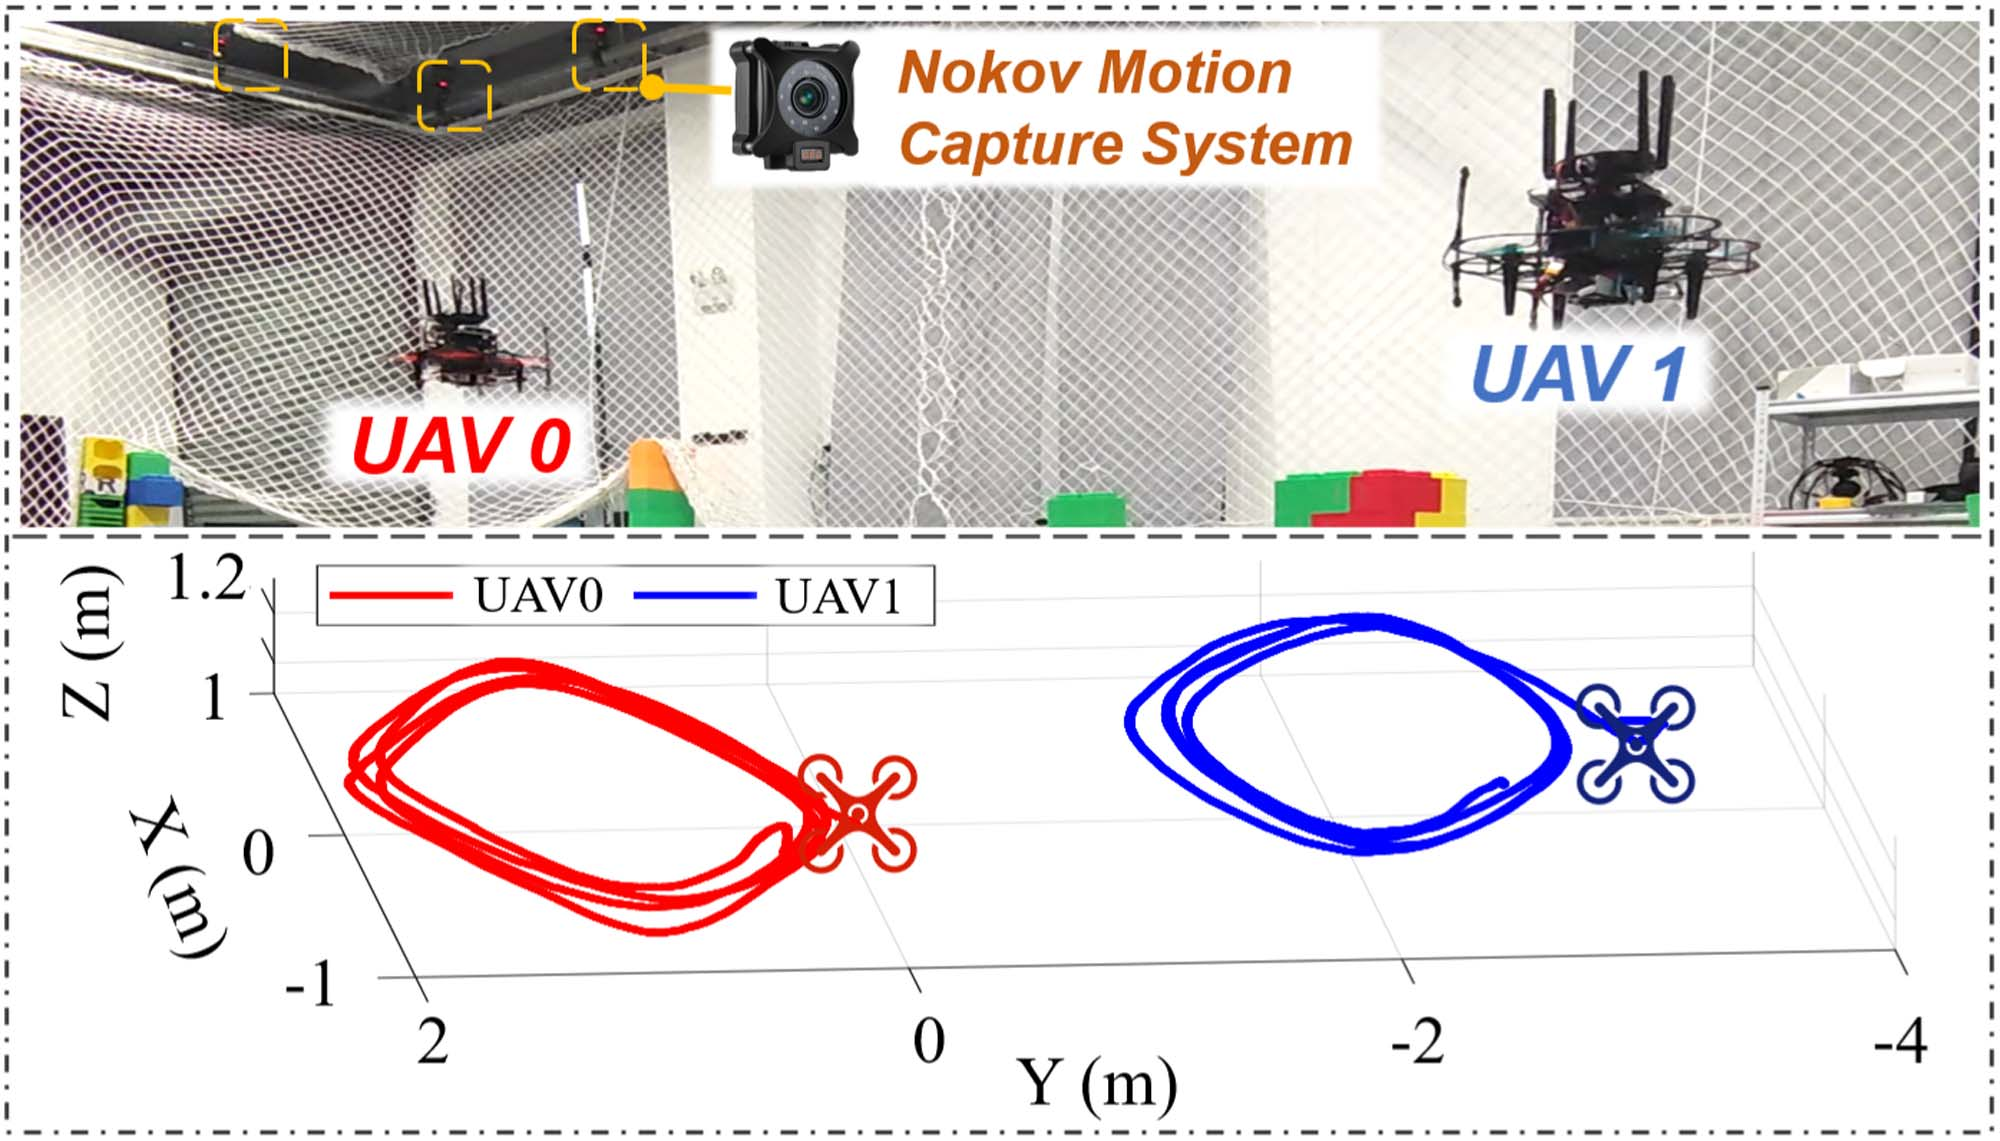 NOKOV度量动作捕捉系统下飞行协同立体视觉系统相对位姿估计实验
实验表明:
- 相对位置估计总平均绝对误差:0.013米
- 视觉透视n点算法:0.018米
- 视觉惯性差分法:0.024米
- 偏航角误差:0.214°
同时,在强光、复杂背景、红外噪声和远距离观测环境下,基于双光谱标记的视觉检测与跟踪算法跟踪成功率超过96%,显著优于对比方法(17%~70%)。
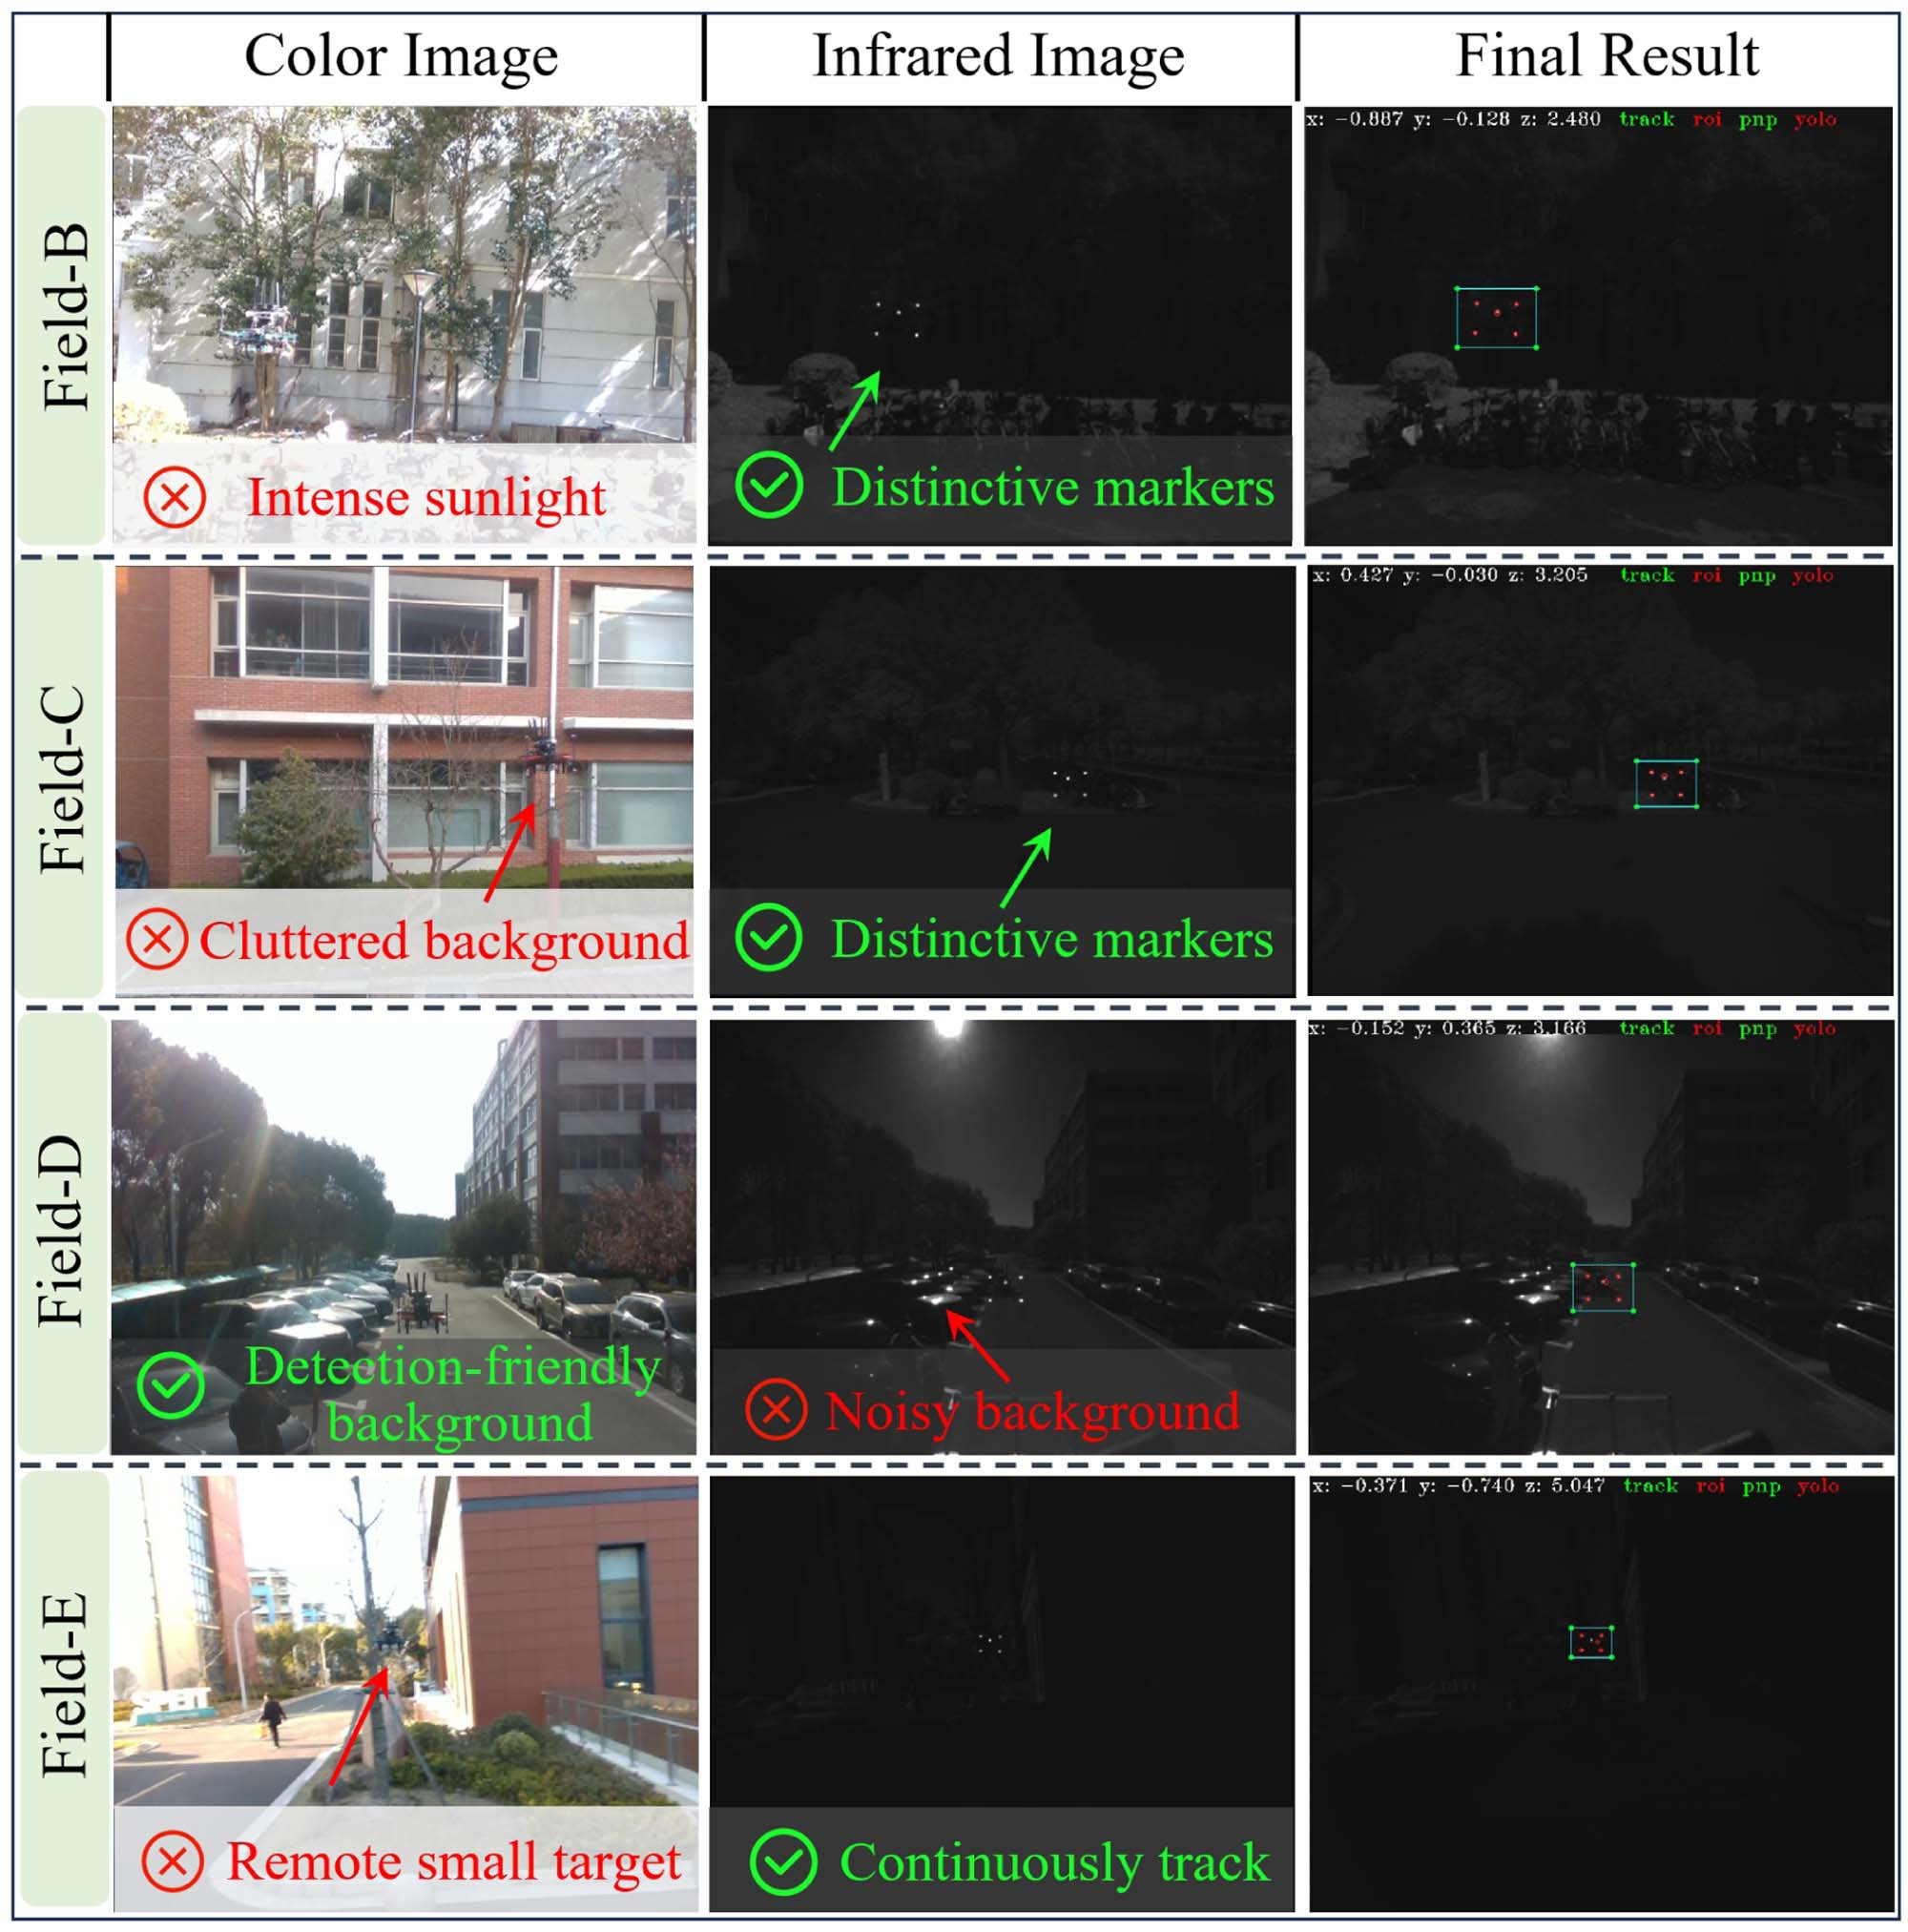 强光、杂乱背景、光噪声及远距离观测挑战下的实验
5.2 跨相机特征关联性能评估
实验对比了GP-SS算法与三种基准方法(SuperPoint-SuperGlue、ORB、SURF)的实时性能。
结果显示:
- GP-SS算法:近30Hz
- 原始SS算法:13Hz
实现更高实时性与稳定性。
5.3 稀疏特征点协同三角化精度评估
实验评估了不同深度段(0~10m、10~30m、30~50m、50~70m)下特征点重建能力。
结果显示:
- 本文系统在30m以外仍能有效三角化
- 单无人机方法无法实现该能力
5.4 远距离稠密建图性能评估
在真实环境与仿真环境中开展稠密建图实验,对比多种模型与方法。
结果显示:
- 最远建图距离:70米
- 相对误差:2.3%~9.7%
- 感知范围提升:350%
- 覆盖面积提升:450%
在该实验中,系统性能评估同样依赖NOKOV度量动作捕捉系统提供的高精度参考数据进行结果对齐与误差分析。
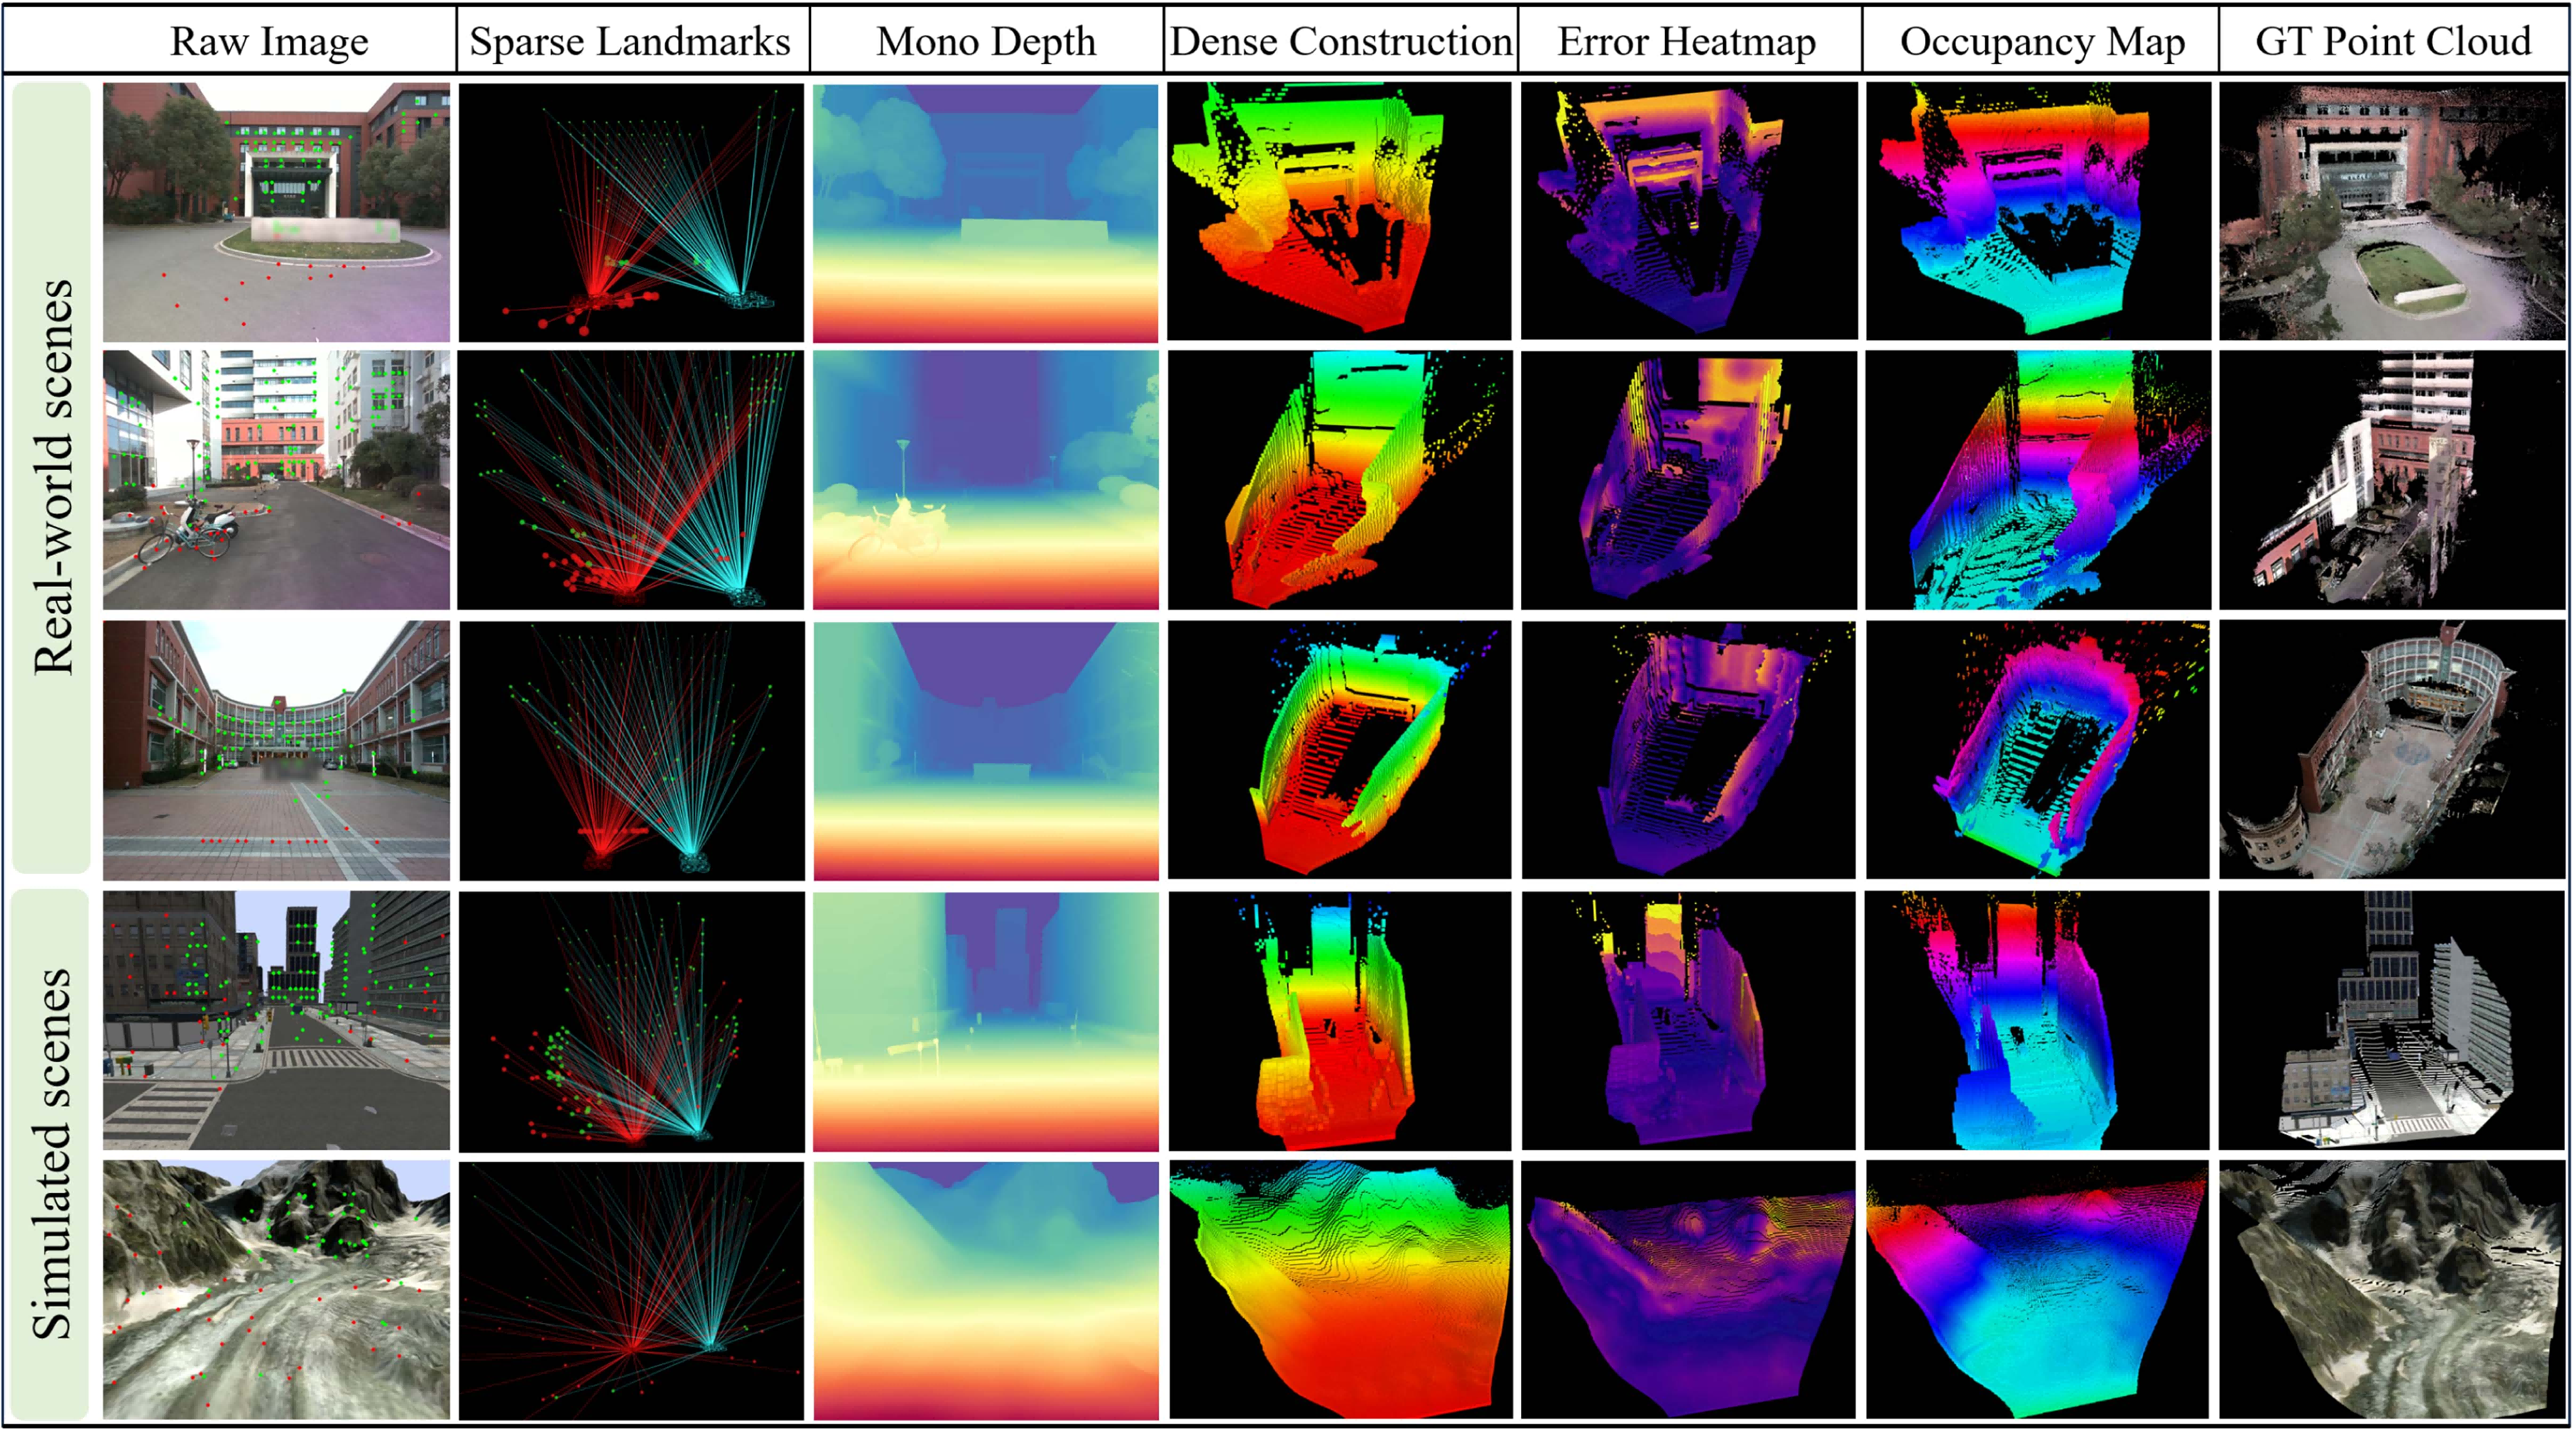 室外环境与逼真仿真环境下的远距离稠密重建实验
六、实验结果总结
|------------|--------------|-----------------|
| 指标 | 本文方法 | 对比方法 |
| 相对位置误差 | 0.013 m | 0.018 / 0.024 m |
| 偏航角误差 | 0.214° | 更高 |
| 跟踪成功率 | >96% | 17%--70% |
| 建图距离 | 70 m | <20 m |
| 感知范围提升 | +350% | --- |
| 覆盖面积提升 | +450% | --- |
实验结论
- 双无人机协同立体视觉系统已实现70米远距离稠密建图能力。
- NOKOV度量动作捕捉系统在该研究中作为位姿真值标准验证算法精度。
- 动态基线方法将无人机视觉感知范围提升超过350%。
七、 基于动态基线的双无人机协同立体视觉建图方法 研究FAQ
Q1: 该研究中 双无人机协同建图为什么需要动作捕捉系统?
NOKOV度量动作捕捉系统提供高精度位姿真值,是验证动态基线估计与建图误差的关键参考标准。
Q2:动态基线立体视觉相比传统方法优势是什么?
通过双无人机动态形成宽基线,可将感知距离从20米提升至70米,实现远距离稠密建图。
Q3:如何验证无人机之间的相对位姿精度?
可通过NOKOV度量动作捕捉系统获取无人机真实位姿,与算法估计结果对比计算误差。
Q4: 研究成果 飞行协同立体视觉系统 系统适用于哪些应用场景?
该系统在无人机的一下场景中进行应用:
- 大规模无人机测绘
- 搜索与救援
- 智能巡检
- 空间智能与具身智能研究
八、引用与作者信息
论文引用:
Z. Wang, X. Zuo and W. Dong, "Flying Co-Stereo: Enabling Long-Range Aerial Dense Mapping via Collaborative Stereo Vision of Dynamic-Baseline," IEEE Transactions on Robotics, vol. 42, pp. 951-970, 2026.
通讯 作者信息 :
董伟 上海交通大学机械与动力工程学院 长聘副教授。主要研究方向:多机器人协同智能与主动感知。
左星星 穆罕默德·本·扎耶德人工智能大学(MBZUAI)机器人系 长聘助理教授。主要研究方向:机器人学、空间智能、状态估计与具身智能等。