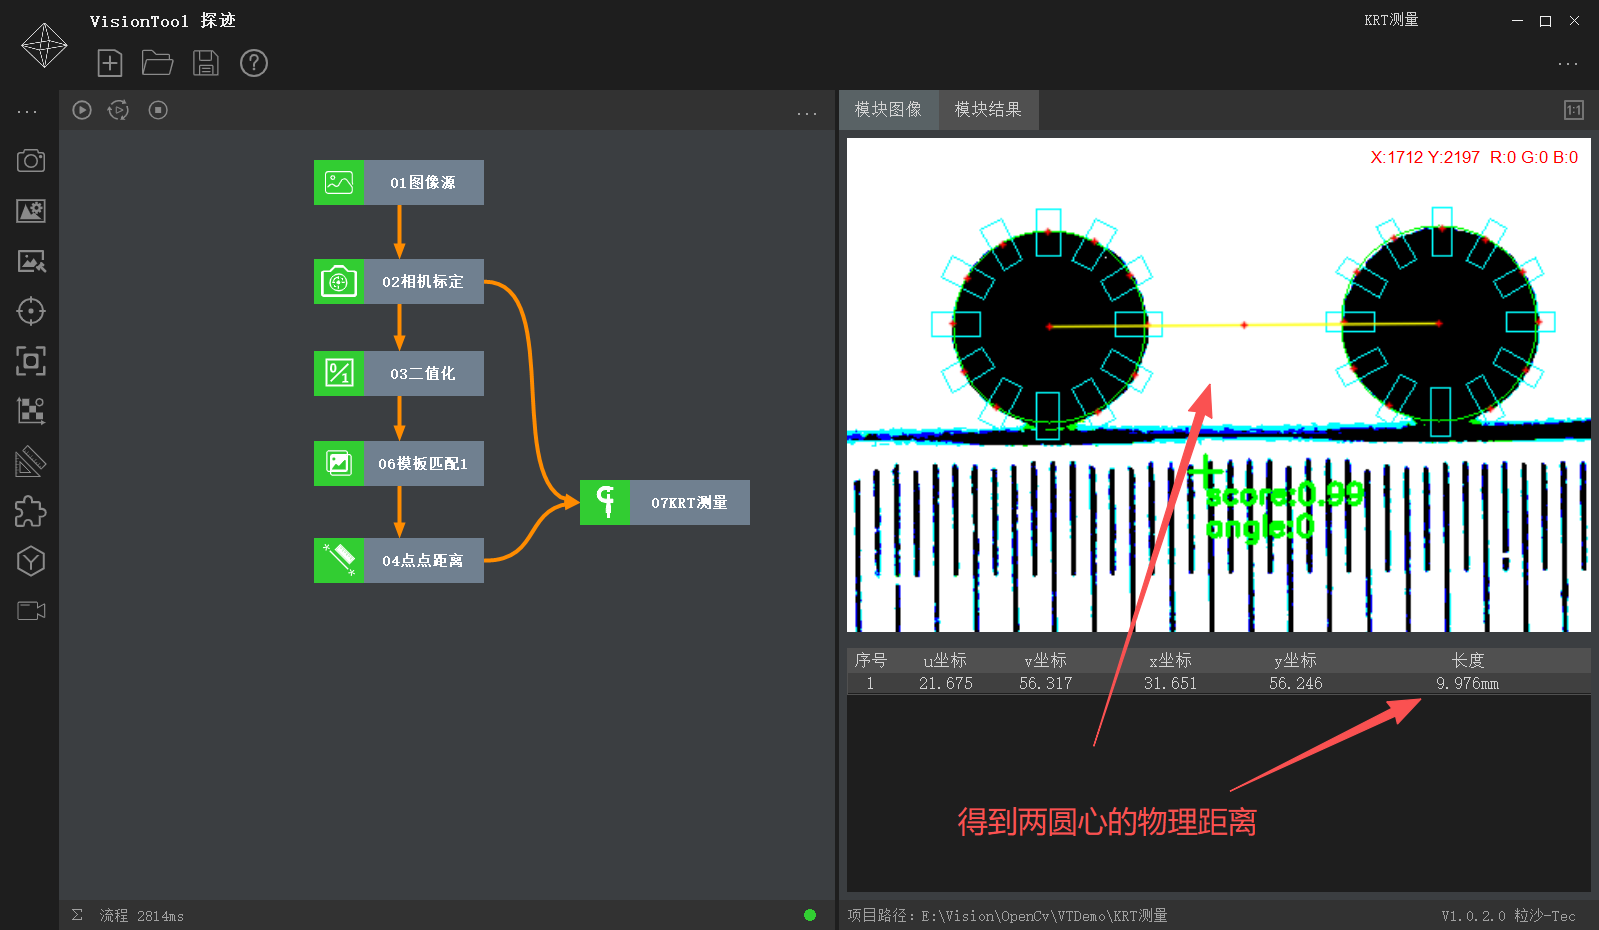
C# 基于OpenCv的视觉工作流-章78-KRT测量

C# 基于OpenCv的视觉工作流-章78-KRT测量

本章目标:
一、相机标定;
二、圆心查找;
三、距离计算;
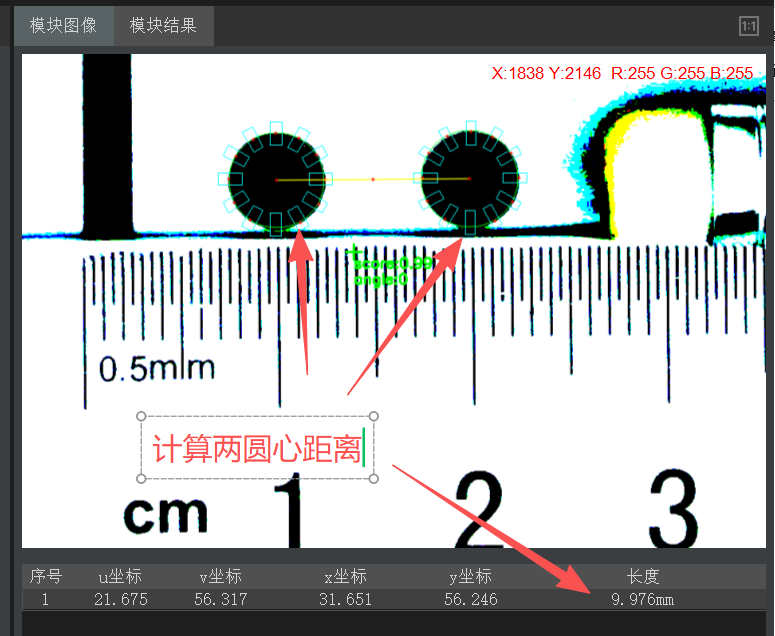
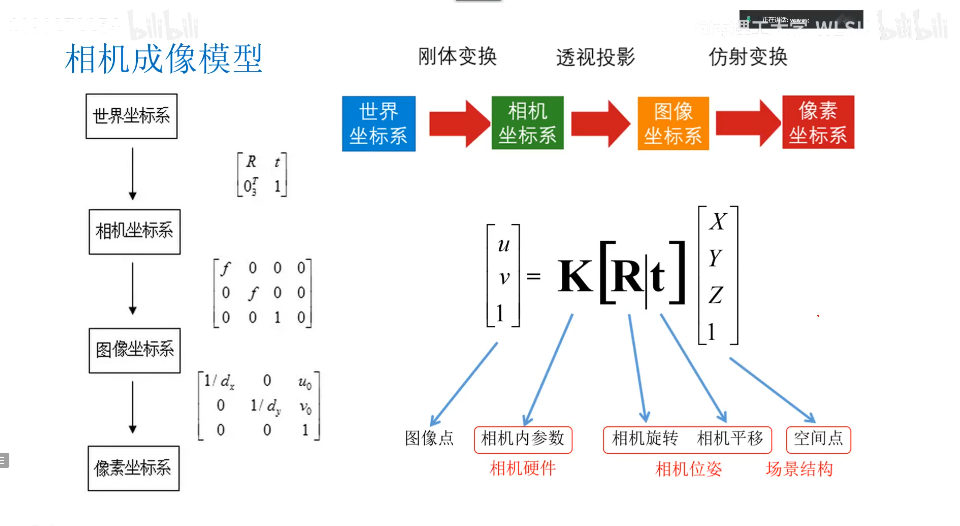
本章结合章58相机标定进行,先获取两圆心图像坐标,再结合理论公式,将图像坐标转为世界坐标再进行实际的距离测量。本模块结合模板匹配,可实现工件随意摆放,适合流水线中的全检测量场景。

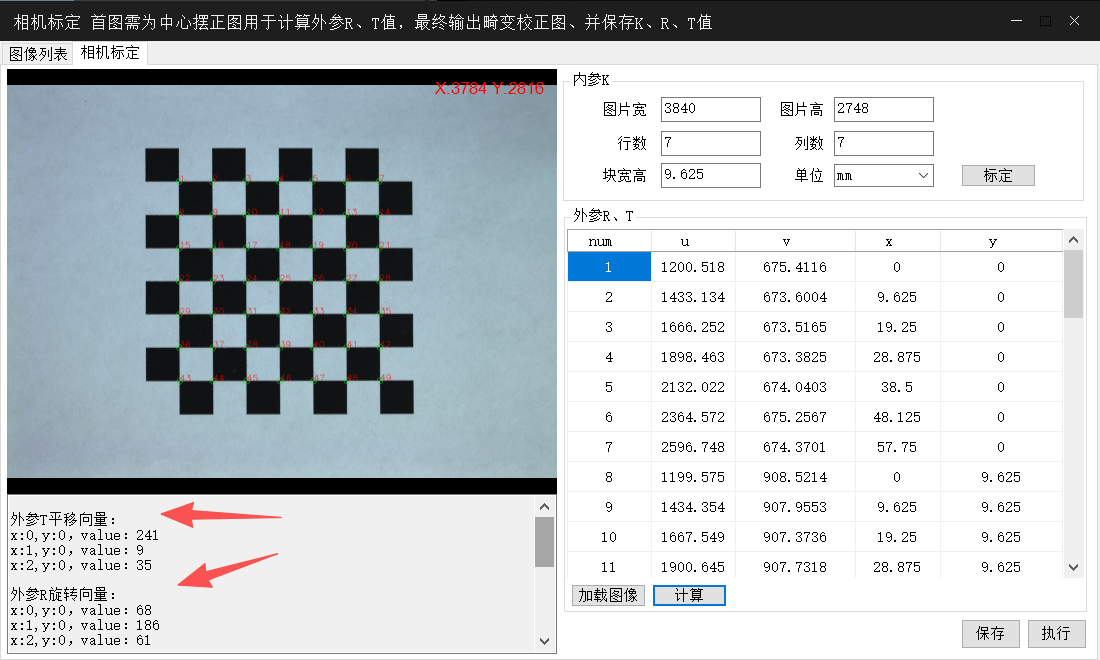
一、相机标定

使用相机标定模块,获取相机内参K,外参RT值。
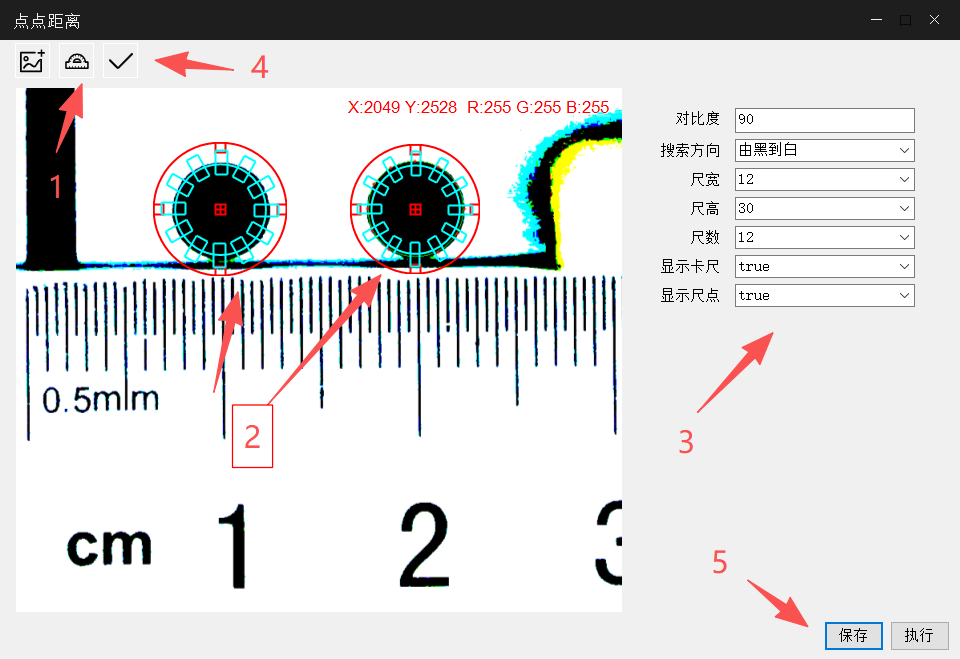
二、圆心查找

通过点点查找模块,取得两圆心坐标。
三、距离计算

根据理论公式,已知KRT及图像坐标,可以求出世界坐标,进而计算出实际物理距离。

"VisionTool 探迹"免费视觉工具 自研

下载地址:https://pan.baidu.com/s/11tktKOSnepLNIEqNbvnv6w?pwd=qv5i

"VisionTool Halcon"付费视觉工具 (自研,淘宝可搜)

对应系列文章"C# 基于Halcon的视觉工作流",欢迎前往阅读。

上述内容需要一定的技术功底,本章至此已结束,欢迎阅读下章,谢谢!

相关推荐
residual_fan15 小时前
航空发动机故障诊断专用智能体(四):深度强化学习与自适应奖励机制
人工智能·算法·数据挖掘·数据分析
jimmyleeee15 小时前
大模型安全之二十一:构建 AI 安全控制栈:从威胁映射到持续合规的完整指南
人工智能·安全
2601_9622186115 小时前
万象生鲜系统多终端统一数据协议PC手机PDA数据实时同步
大数据·数据库·人工智能·python·算法
AgentMaster15 小时前
企业元数据管理技术实战:从采集架构到血缘解析的完整方案
大数据·人工智能·算法
牛马工作号15 小时前
RK3588 使用 rk-llama.cpp + RKNPU2 部署 Qwen3.5:从零开始的 NPU 本地大模型实战
人工智能·语言模型·llama
AI编码进化论15 小时前
云IDE介绍:环境模板化、Agent上云,云IDE该怎么选
开发语言·ide·人工智能·团队开发·ai编程
我滴老baby15 小时前
部署 Excalidraw:Docker 搭建手绘白板,再配置固定公网访问
数据库·人工智能·架构
科技苑15 小时前
Python AI自动剪辑视频简易程序
人工智能·python
晴天的雨.99215 小时前
[C++算法]盛最多水的容器(双指针算法)
开发语言·c++·算法
TAN-90°-16 小时前
Deep Learning for Computer Vision——Generative Models 1
人工智能·深度学习·神经网络·目标检测·机器学习·计算机视觉