无人船视角水面目标检测数据集 |无人船 USV 水面目标检测 自主航行 避障 水域监测 目标检测9076期
数据集概述
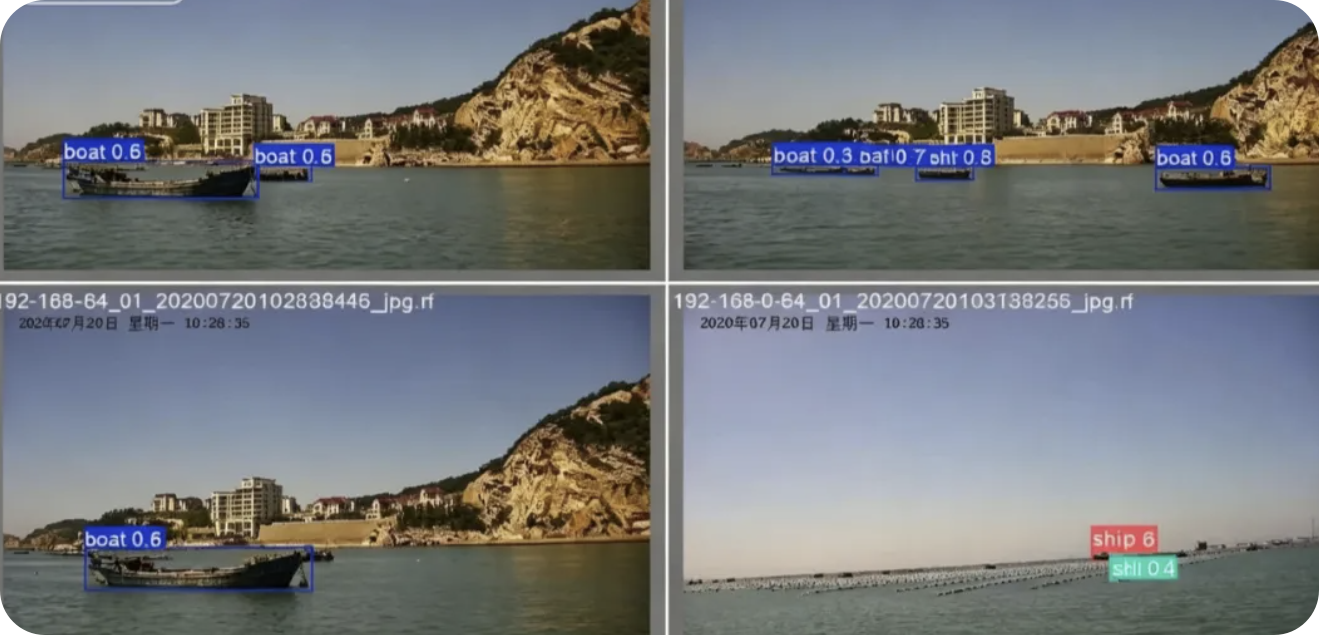
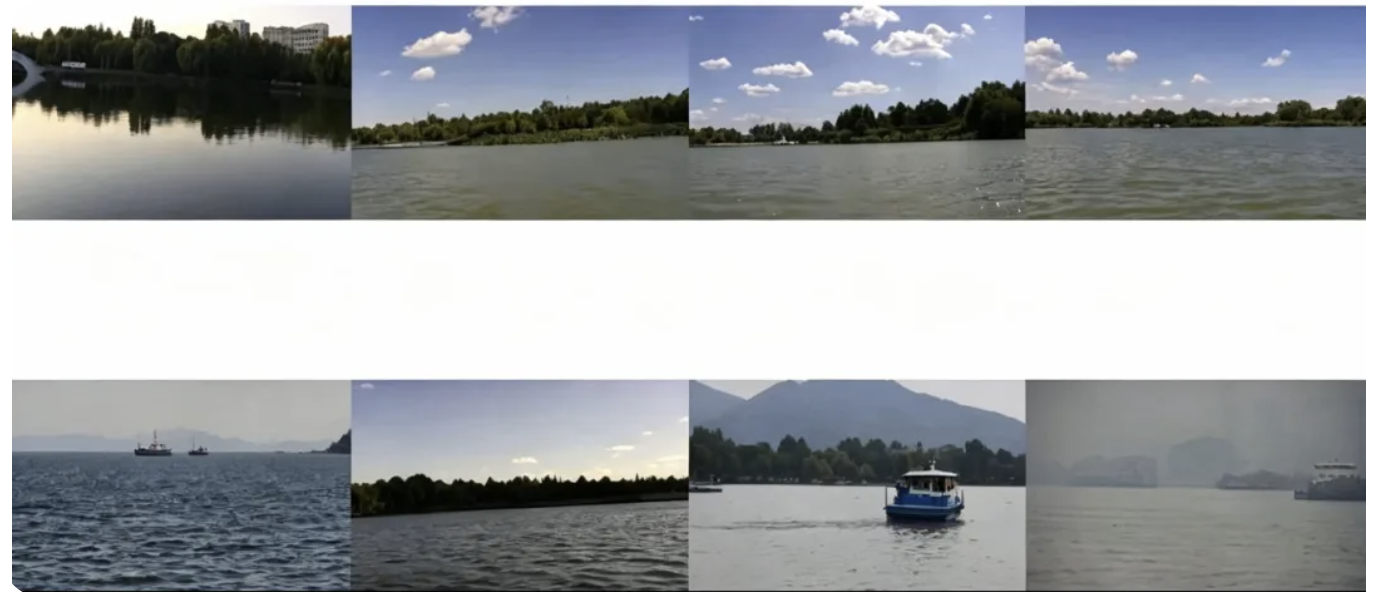
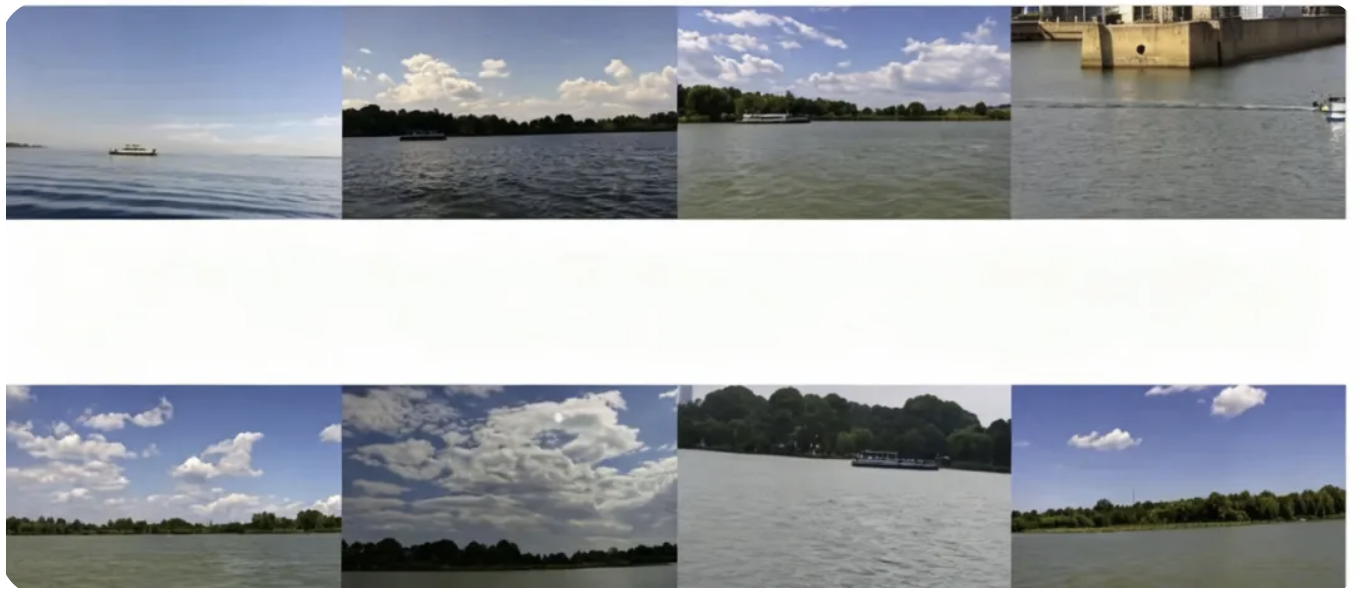
本数据集专注于无人船(USV)水面视角下的多类别目标检测,服务于自主航行避障、水域环境监测及水上安防。数据由无人船第一视角实拍采集,涵盖14类水上与岸基目标,适配无人船感知系统、水面垃圾巡检及港口监管等应用。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 14 类(详见下方列表) |
| 数量 | 7466 张图像 |
| 格式 | 图像为 JPG/PNG(分辨率 1836×3264 );同时提供 YOLO (txt)与 VOC(xml)两种标注格式 |
| 数据划分 | 训练集 5227 张,验证集 1493 张,测试集 746 张 |
| 应用价值 | 1. 自主航行 :支撑USV实时感知水面目标,实现障碍物识别与航行避障。 2. 环境监测 :识别水面垃圾、船只、浮标等,用于水域环保巡查。 3. 水上安防 :水域目标识别,岸边人员、船舶检测预警。 4. 算法研发:为水面场景目标检测、小目标识别等任务提供标准化训练与评测数据。 |
完整类别列表(共14类)
| 序号 | 类别名称 | 图片数量 | 标注框数量 |
|---|---|---|---|
| 0 | 船 | 4324 | 8177 |
| 1 | 桥 | 1826 | 2013 |
| 2 | 岩石 | 696 | 1540 |
| 3 | 球 | 652 | 2609 |
| 4 | 平台 | 480 | 614 |
| 5 | 垃圾 | 461 | 669 |
| 6 | 船舶 | 1832 | 3423 |
| 7 | 桅杆 | 177 | 354 |
| 8 | 人 | 357 | 695 |
| 9 | 港口 | 1211 | 1224 |
| 10 | 动物 | 50 | 94 |
| 11 | 浮标 | 153 | 167 |
| 12 | 树 | 72 | 219 |
| 13 | 草 | 103 | 110 |
数据三要素解析
类别与场景覆盖
- 数据集定义 14 类水上与岸基目标,覆盖 水上交通 (船、船舶、桅杆、浮标)、基础设施 (桥、平台、港口)、自然要素 (岩石、树、草、动物)及 水面异物 (垃圾、球)与 人员。
- 类别设置贴近无人船实际航行中可能遭遇的各类目标,具有较强的工程实用性。
- 部分类别(如"船"与"船舶")语义相近,使用时可考虑合并或确认其区分标准。
数据规模与划分
- 图像总量约 7466 张,已按 训练集(5227张) 、验证集(1493张) 、测试集(746张) 完成标准化划分,便于模型开发与独立评估。
- 图像分辨率高达 1836×3264,远距离小目标细节保留完整,有利于提升检测精度。
格式与配套资源
- 同时提供 YOLO 与 VOC 双格式标注,无需额外转换即可适配不同算法框架。
- 附赠 YOLOv26 完整训练代码 与 usv_water.yaml 配置文件,用户可直接运行。
- 训练建议:16G显存及以上显卡;开启马赛克、mixup数据增强,提升水面反光、复杂岸基背景下小目标识别效果;设置早停策略避免过拟合。
知识普及:无人船视觉感知的技术要点
- 水面反光与波纹:水面反光、波浪纹理易与目标混淆,是水面视觉检测的主要干扰源。数据增强与偏振成像技术可有效缓解。
- 目标尺度差异大:从远处的浮标到近处的大型船舶,尺度变化剧烈,需采用多尺度特征融合策略。
- 类别不平衡:部分类别(如动物50张)样本稀少,训练时可采用类别加权损失或过采样策略。
- 应用闭环:检测结果可直接用于USV的路径规划与避障决策,实现"感知-决策-控制"的自主航行闭环。
快速开始(代码示例)
1. 准备配置文件 (usv_water.yaml)
yaml
path: ./usv_water_dataset
train: images/train
val: images/val
test: images/test
nc: 14
names: ['船', '桥', '岩石', '球', '平台', '垃圾', '船舶', '桅杆',
        '人', '港口', '动物', '浮标', '树', '草']
2. 启动训练
python
from ultralytics import YOLO

model = YOLO("yolov26.yaml")
results = model.train(
    data="usv_water.yaml",
    epochs=120,
    imgsz=640,
    batch=8,
    device=0,
    workers=2,
    patience=15,
    augment=True,
    mixup=0.1,
    mosaic=1.0,
    lr0=0.01,
    lrf=0.01,
    weight_decay=0.0005,
    warmup_epochs=3,
    val=True,
    project="usv_water_exp",
    name="yolov26_usv_water_train"
)
标签
无人船 USV 水面目标检测 自主航行 避障 水域监测 目标检测 YOLO格式 深度学习数据集 计算机视觉