01|从一条近期消息说起
摘要:本文复现多目标电动车---无人机协同路径规划研究,将多因素能耗与部分充电纳入同一优化框架。文章从兰州无人快递车测试与湖北、黑龙江末端配送案例切入,说明车辆与无人机协同调度面临的现实问题;随后介绍三目标模型(总能耗、运营成本、最晚完工时间)与 Figshare 测试数据,并给出能耗计算的核心结构与单位换算细节。复现采用 INSGA-II 风格算法并纳入 SPEA2、NSGA-II、R-MOEA/D、AMA 对照,在单个实例上完成小规模验证与单因素敏感性检查。当前结果属于"假设驱动的探索性重建",尚不能作为论文规模的逐数值复现结论。
2026 年 9 月 2 日,兰州市邮政管理局召开无人快递车道路运行测试调度会。各方讨论了设备调试、运行路线规划和安全防控准备,并提出结合城乡道路、人流车流特点优化行驶路线、避开高峰拥堵。次日,国家邮政局网站刊发消息称,兰州近期计划投放约 100 台无人快递配送车辆,安排在多个县区的测试路线开展示范应用。12
这里说的是测试与示范安排,并不等于 100 台车已经全部投入常态运营。另一条今年 6 月的报道提供了不同的末端配送案例:湖南省政府网站转载新华社报道,湖北崇阳的电动无人配送车把包裹运往距分拨中心约 30 公里的村庄;黑龙江加格达奇则有邮政服务使用无人机应对偏远地区和恶劣天气。3 两个案例来自不同地点、不同网络,也没有说地面车和无人机已经组成同一套自动调度系统。
但它们提出了一个共同的运营问题:面对道路绕行、充电补能、载荷限制和天气变化,快件应该交给哪种运力,车辆与无人机又该如何安排路线?这正是电动车---无人机协同路径规划研究要处理的一类问题。
02|路径之外,还要决定谁送、充多少电
本文复现的论文研究多目标电动车---无人机路径规划,并把多因素能耗与部分充电放进同一个优化框架。直观地看,规划器至少要同时处理三件事:哪些客户由电动车服务,哪些客户由无人机完成往返配送;电动车访问客户与充电站的顺序如何安排;到达充电站后补多少电,而不是默认每次都充满。
论文把方案质量归纳为三个目标:总能耗、运营成本和最晚完工时间。能耗较低的路线可能更长或需要更多补能;压低成本可能减少车辆使用,却让部分客户等待;赶时间的方案也不一定节能。因此算法输出通常是一组互有取舍的帕累托方案,而不是一个对所有运营目标都最好的"唯一答案"。
论文随附的 Figshare 数据包含 9 个测试实例:客户数为 30、60 或 90,交通指标分为 0.25、0.50、0.75,对应的充电站数量分别为 8、14、20。论文给出了车辆速度、电池容量、载荷能力和部分成本参数,也说明了种群规模 100、迭代 500 代、每个实例和算法运行 30 次等实验设置。45
03|能耗不只是"走了多少公里"
这类模型的关键在于:同一段距离,在不同载荷、风向、温度和交通条件下,能耗并不相同。电动车还要推动整车与尚未投递的货物;风阻与车辆相对风速有关;温度会改变效率。无人机的往返距离短,不代表能耗一定低,它还受载荷、电池容量、风和飞行时间约束。到充电站后选择部分充电,则会把补能量同时传递到电量、成本和路线时间的计算中。
复现时也遇到了论文没有唯一答案的参数。当前配置用 EV 滚动阻力系数 0.01、EV 风阻系数 0.7、无人机风阻系数 1.0;车队规模按每 10 位客户配置一辆 EV、一架无人机,并在 EV 数量上再满足总载荷下界。这些是为让程序可运行而声明的重建假设,不能倒过来写成论文参数。
下图概括的是本次重建实现所使用的核心计算结构 。其中,q 表示该段行驶时仍由车辆携带的货物,τ 是当前实现中的交通修正,η(T) 表示温度相关效率;d 是道路距离,Δx、Δy 是地图上的两个方向分量。阻力乘距离得到焦耳,除以 3.6×10⁶ 后换算为千瓦时。无人机项另含载荷---距离能耗系数。论文没有公开所有物理系数和解码细节,所以这张图表达的是带有明确补全假设的实现,并不声称每个系数都来自原文。
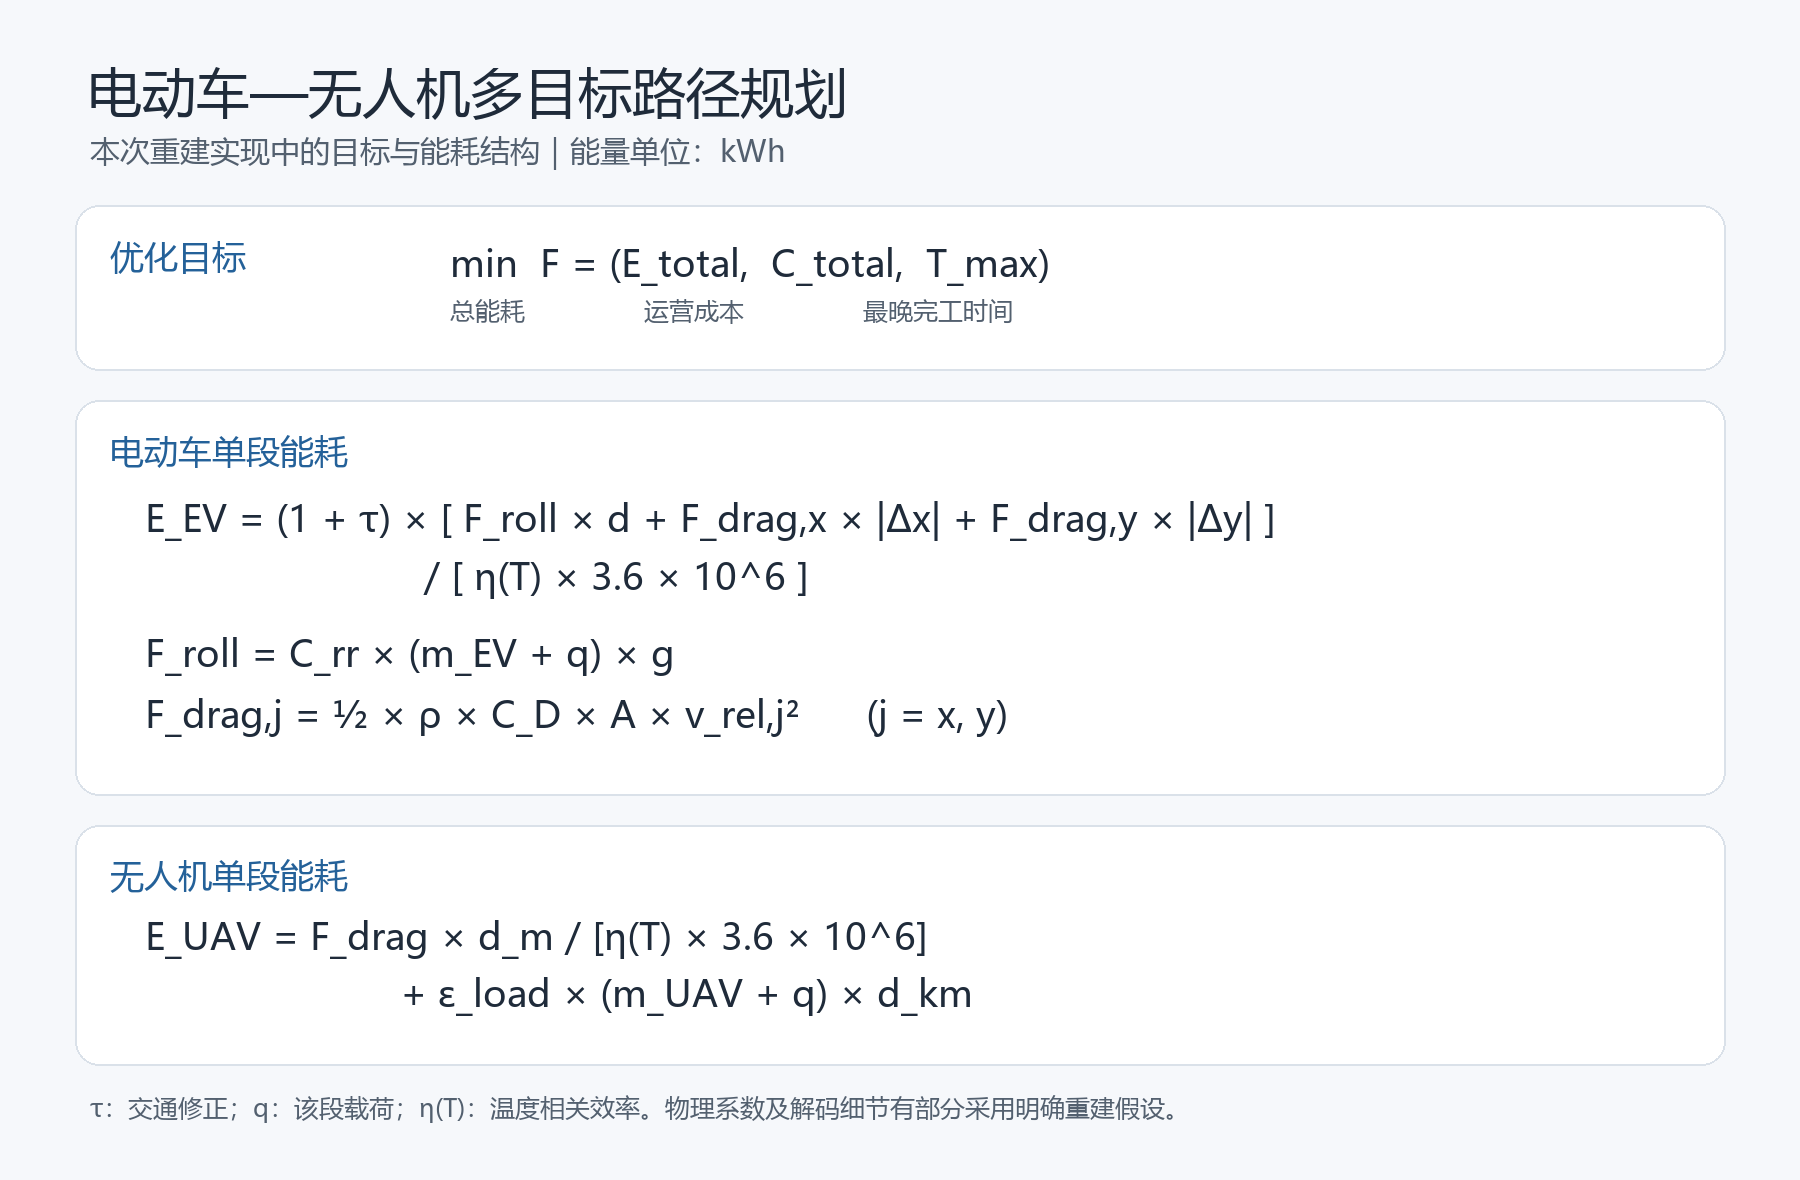
实际代码先逐段计算滚阻力与不同方向上的空气阻力,再乘以行驶距离;交通修正和温度效率最后进入能耗换算。下面截取了电动车单段计算中的汇总部分,省略了前面根据质量、风速和方向得到各项力的代码:
python
traffic_multiplier = 1.0 + traffic
work_j = (
    rolling_force_n * distance_m
    + drag_force_x * dx_m
    + drag_force_y * dy_m
)
return traffic_multiplier * work_j / (
    traction_efficiency * _JOULES_PER_KWH
)
这也是复现时容易被忽略的地方:坐标文件里的距离按千米读取,做力学功时必须转换成米;功得到焦耳后还要换成 kWh。代码把这些单位转换集中放在能耗模块中,避免路径解码和目标评价各自重复实现。路径的经济成本按里程、车辆/无人机固定成本以及充电量计算;完工时间则取各条路线完成时间中的最大值。
04|复现先跑通,再看结果边界
目前的代码把客户顺序、无人机服务分配和充电偏好编码为三层决策,并用可行性修复把染色体解码成电动车路线、无人机任务和充电站访问。探索算法采用 INSGA-II 风格的初始化、自适应交叉与变异,并在局部搜索中调整路线和部分充电量。SPEA2、NSGA-II、R-MOEA/D 与 AMA 也纳入对照;其中 R-MOEA/D 和 AMA 因论文没有给出完整的问题适配算子,当前只能称为重建版。
下面两张图来自已经保存的原始解文件,横轴使用能耗原值,不是归一化数。浅色点是末代可行解,黑边点是各方法在三个目标上联合非支配的解投影。每张图只展示两个目标,所以图上的黑边点仍可能被第三个未显示目标影响;它不是单目标排名图。
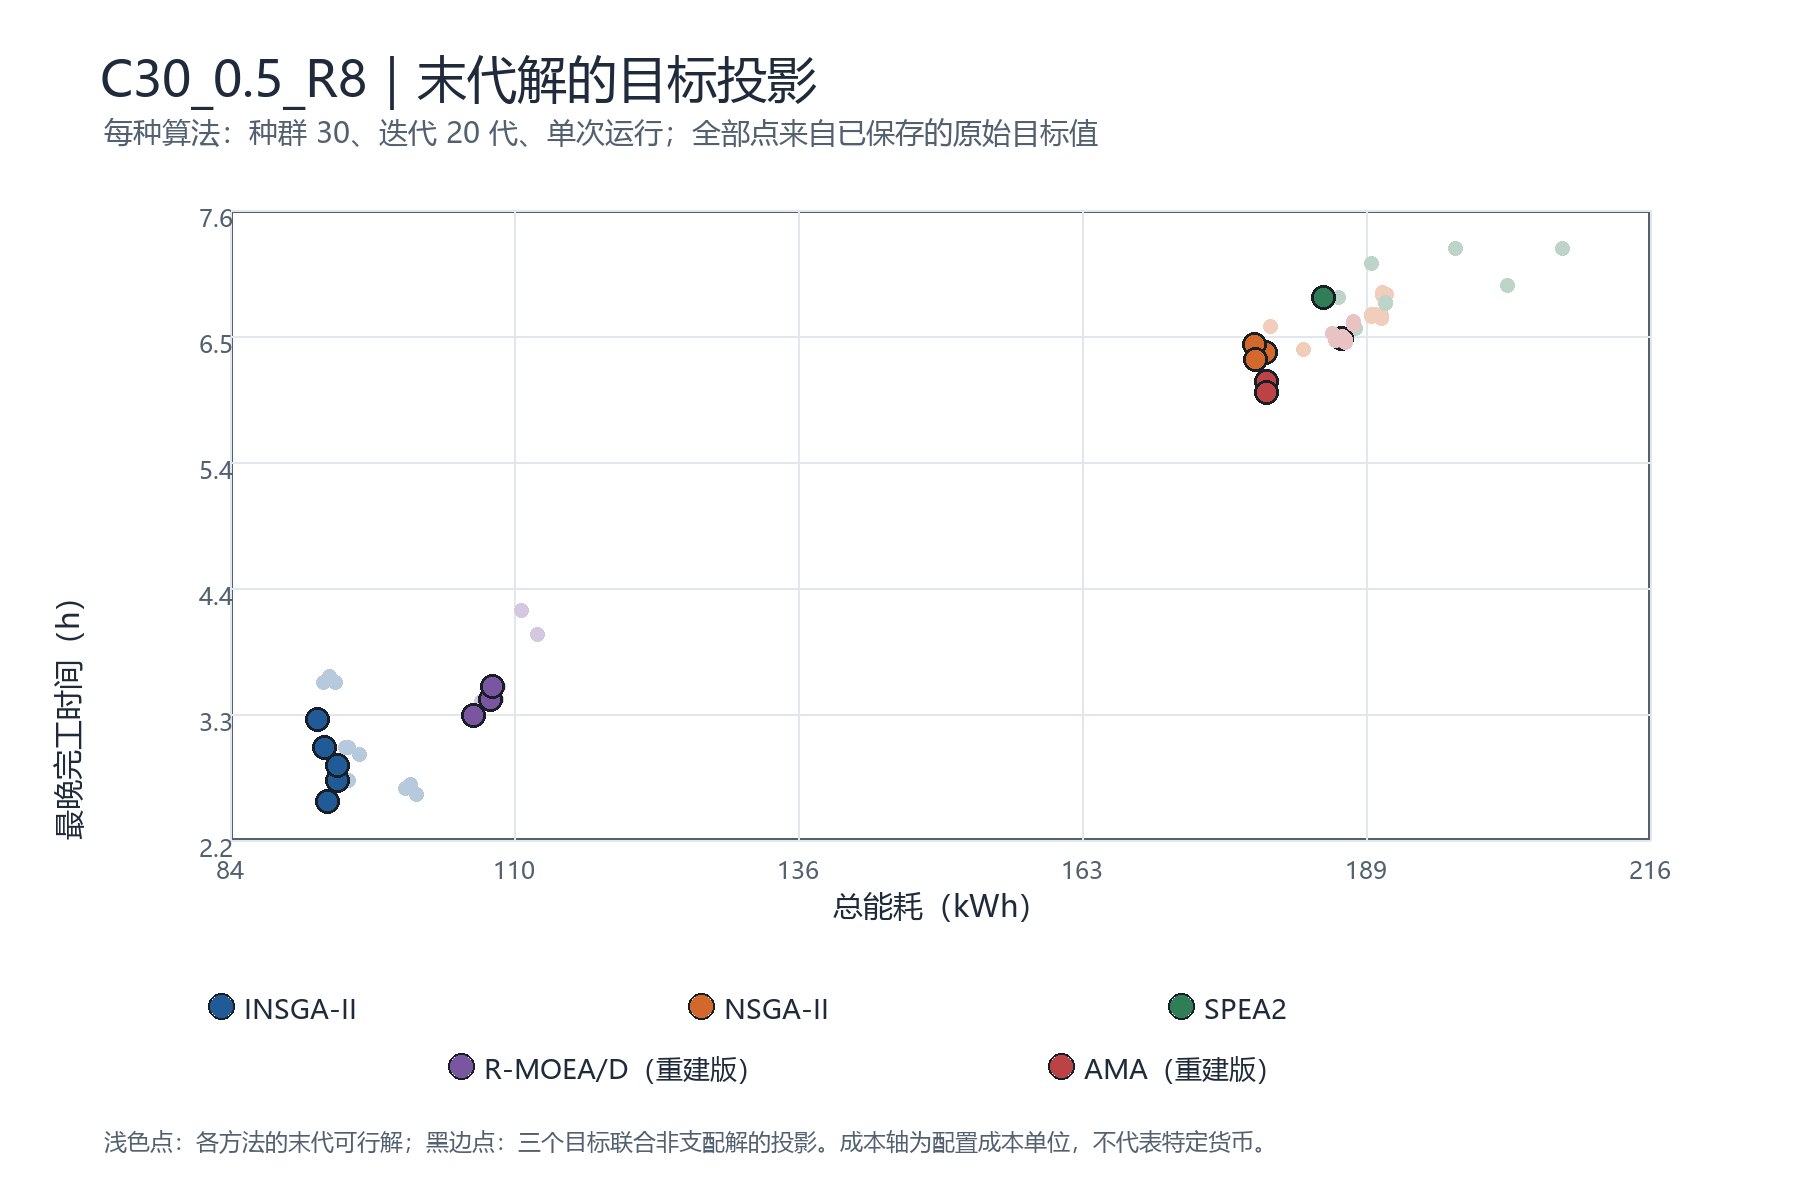
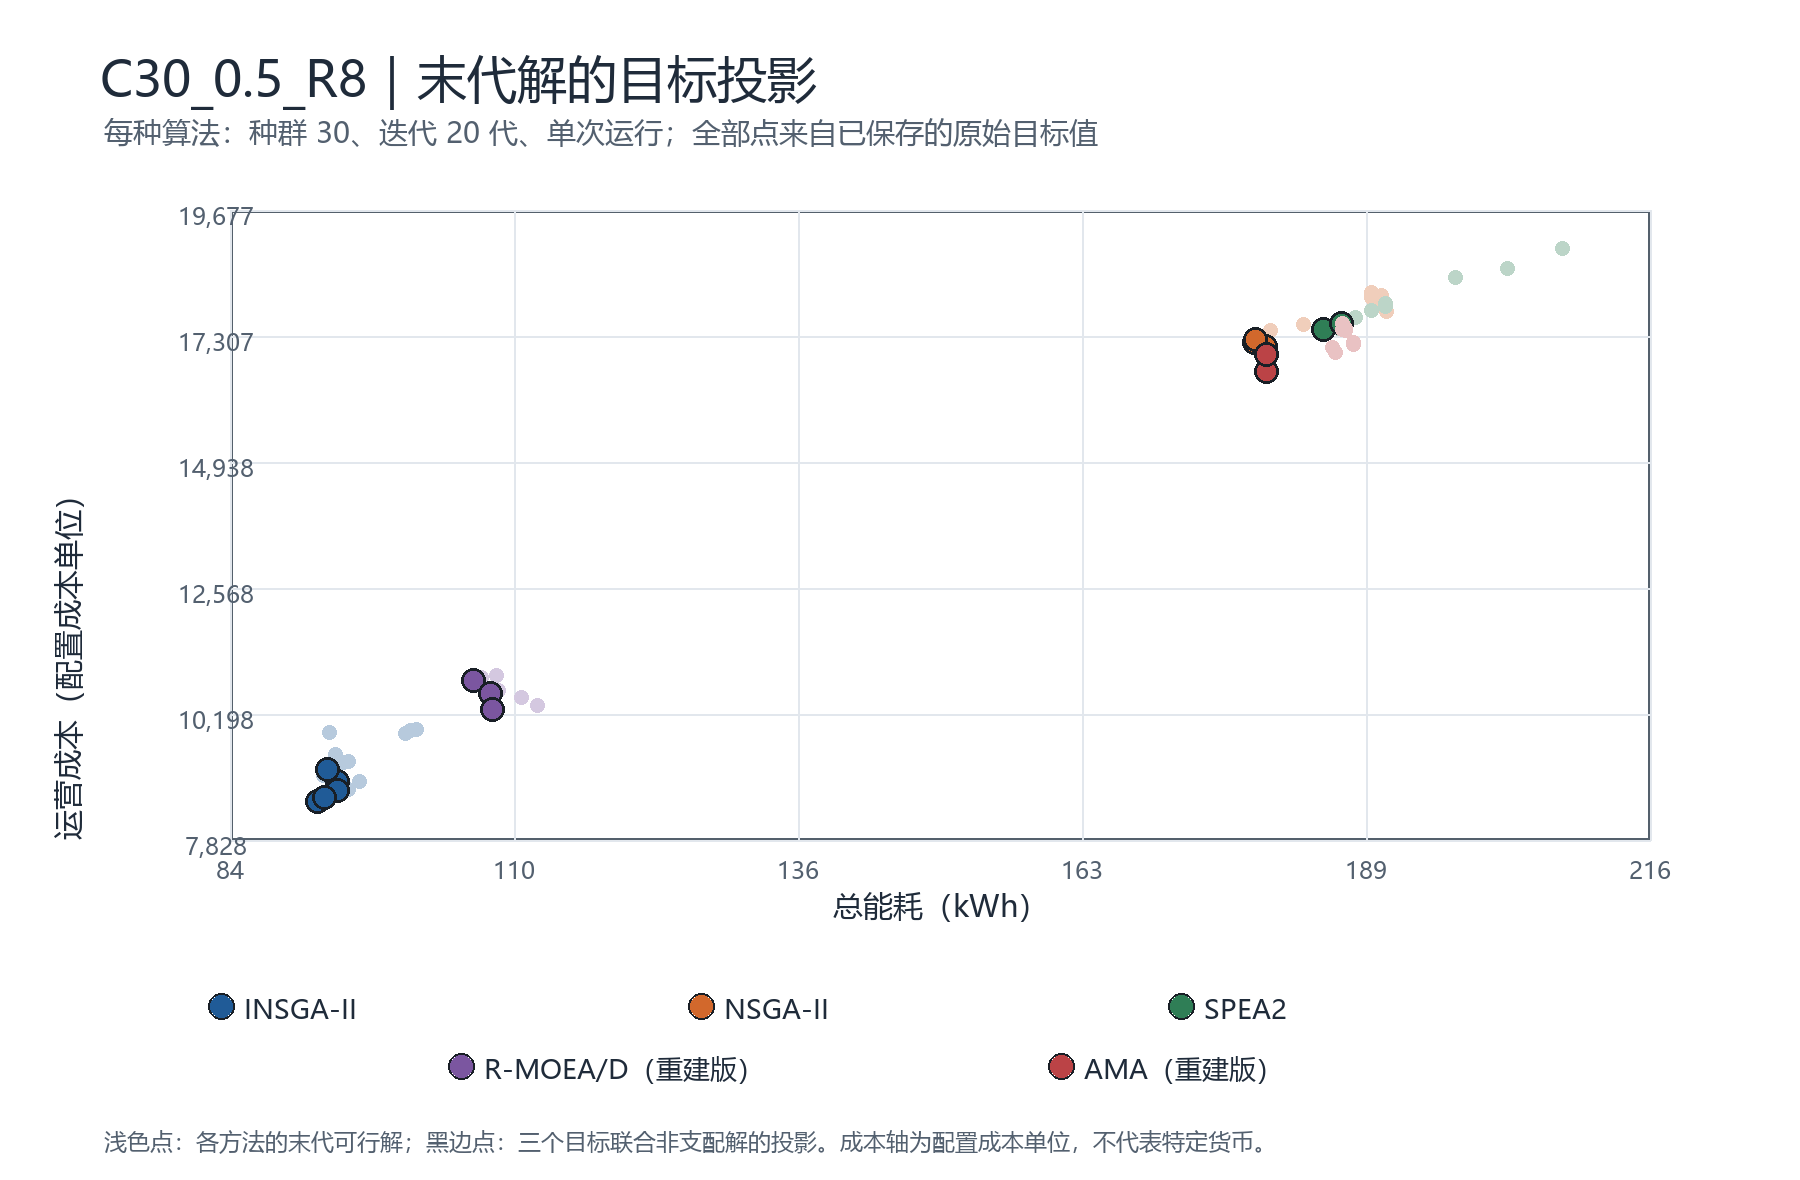
这组算法对比只跑了 C30_0.5_R8 一个实例,种群 30、迭代 20 代、每种算法各运行 1 次。五种方法都留下了 30 个可行末代个体,但每种方法自己的三目标非支配点只有 2--6 个。图看起来稀疏,主要是因为多数可行解被其他解支配;把 30 个可行点淡化保留后,才看得出搜索结果的分布。
这次运行的作用是检查数据读取、路线解码、目标计算和结果落盘流程。单次运行不足以稳定比较算法;本次 HV/IGD 的归一化范围也是根据当前探索结果生成的,并非论文公布的完整范围。因而不能从这张图或一次 HV 数值推断哪种方法在论文实验中更优。
随后还对缺失参数做了单因素敏感性检查:固定同一 30 客户实例和 INSGA-II,把 EV 滚阻、车辆/无人机风阻系数与车队规模规则分别取低值和高值,再加基准,共 11 个设置;每个设置用 5 个种子,种群 20、10 代。基准每次运行的前沿最小能耗均值为 96.217±3.937 kWh。相对同编号基准,滚阻低值与高值的前沿最小能耗差分别为 −9.478±3.122 和 +8.503±5.683 kWh(均值±样本标准差)。这说明补全的能耗参数会影响输出,但它仍然是单个实例、小规模搜索下的描述性结果,不是显著性检验或真实车队的能耗测量。
05|现在能回答什么
电动车与无人机协同配送的难点,不是简单比较谁跑得快,而是把客户分配、道路路线、电池约束、部分充电、环境能耗、成本与最后完成时间放在同一个决策里。三目标模型用帕累托前沿呈现不同取舍,具体采用哪个方案仍取决于运营方更看重能耗、成本还是时效。
当前版本已完成论文与数据核查、假设登记和小规模计算,但论文规模的 9 个实例、5 种算法、每种 30 次、种群 100、500 代批次还没有运行。论文未披露的车队数量、部分能耗参数和基线适配细节,也意味着现阶段结果必须标作"假设驱动的探索性重建",不能写成逐数值复现。本文展示的计算是基准数据上的算法模拟,不是兰州、湖南或任何快递企业的真实路线计划和运营数据。
资料来源
1 兰州市邮政管理局:《兰州市邮政管理局召开无人快递车道路运行测试调度会》,国家邮政局甘肃省邮政管理局网站,2026-09-02。
2 甘肃省邮政管理局:《兰州无人快递配送车辆推广应用获政策支持》,国家邮政局网站,2026-09-03。
3 Xinhua:《China Uses Autonomous Vans and Drones to Boost Rural Delivery Efficiency》,湖南省人民政府英文网站转载,2026-06-20。
4 Zhang S, Wu Y, Chen W, et al. Multi-objective electric vehicle-drone routing problem: Incorporating multi-factor energy-consumption inputs and a partial recharging strategy. Expert Systems with Applications, 2027, 332: 133716. DOI: 10.1016/j.eswa.2026.133716。
5 Figshare 数据集 v2,DOI: 10.6084/m9.figshare.32099392.v2。
获取代码或更多内容请关注或私聊博主,如果能点赞收藏打赏就好极好极。
