一、项目地址
git clone https://gitee.com/mrqiguan/lerobot_so100_sim.git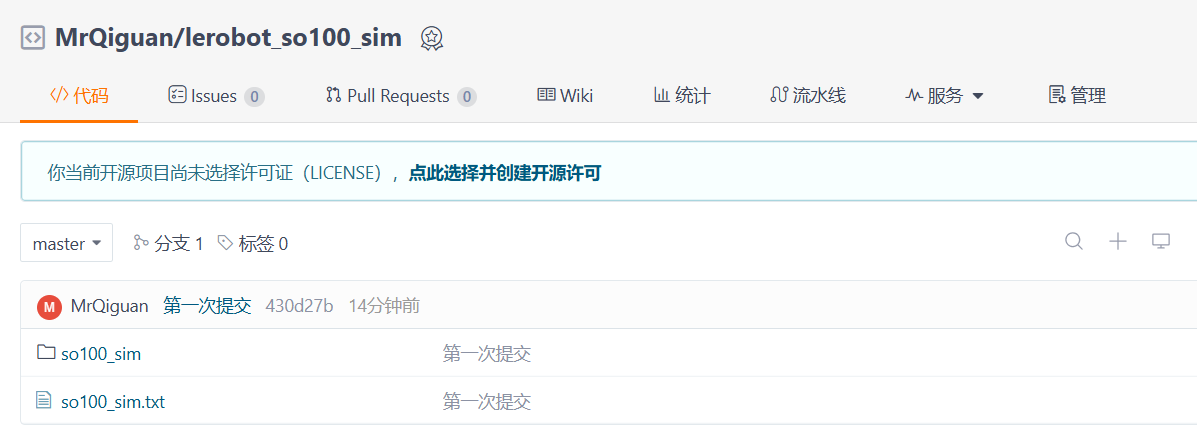
二、环境配置
conda create -n lerobot_so100_sim --clone lerobot  # 在lerobot环境里安装下面的包即可
conda activate lerobot_so100_sim

pip install rl_zoo3
pip install git+https://github.com/perezjln/gym-lowcostrobot.git
三、仿真操控
conda activate lerobot_so100_sim
sudo chmod 777 /dev/ttyACM0
1、在mujoco里控制so100模型
python 1_so100_feetech_mujoco_control_sim.py2、利用实机控制mujoco的so100模型
python 2_so100_feetech_mujoco_control_realTosim.py注意:根据实机,修改2_so100_feetech_mujoco_control_realTosim.py,改变机械臂当前运动状态,观察符号(转向)和偏移值(置0),修改参数直到和初始位置符合
initial post 0 -3.14 3.14 0.817 0 -0.157
Adjust the plus-minus sign and the offsets
target_posi = ± target_posi + 0
target_pos0 = -target_pos0 - 0.838 # =0
target_pos1 = target_pos1 - 1.81 # =-3.14
target_pos2 = target_pos2 + 1.1 # =3.14
target_pos3 = target_pos3 - 1.413 # =0.817
target_pos4 = target_pos4 - 2.23 # =0
target_pos5 = target_pos5 - 0.626 # =-0.157
四、参考链接
jpata/gym-so100 at integration https://github.com/jpata/gym-so100/tree/integrationmichel-aractingi/Sim-LeRobotHackathon: This simulation environment that will be used for the LeRobot Hackathon 2024.https://github.com/michel-aractingi/Sim-LeRobotHackathon?tab=readme-ov-file