台湾TEMI协会竞赛——2、足球机器人组装教学

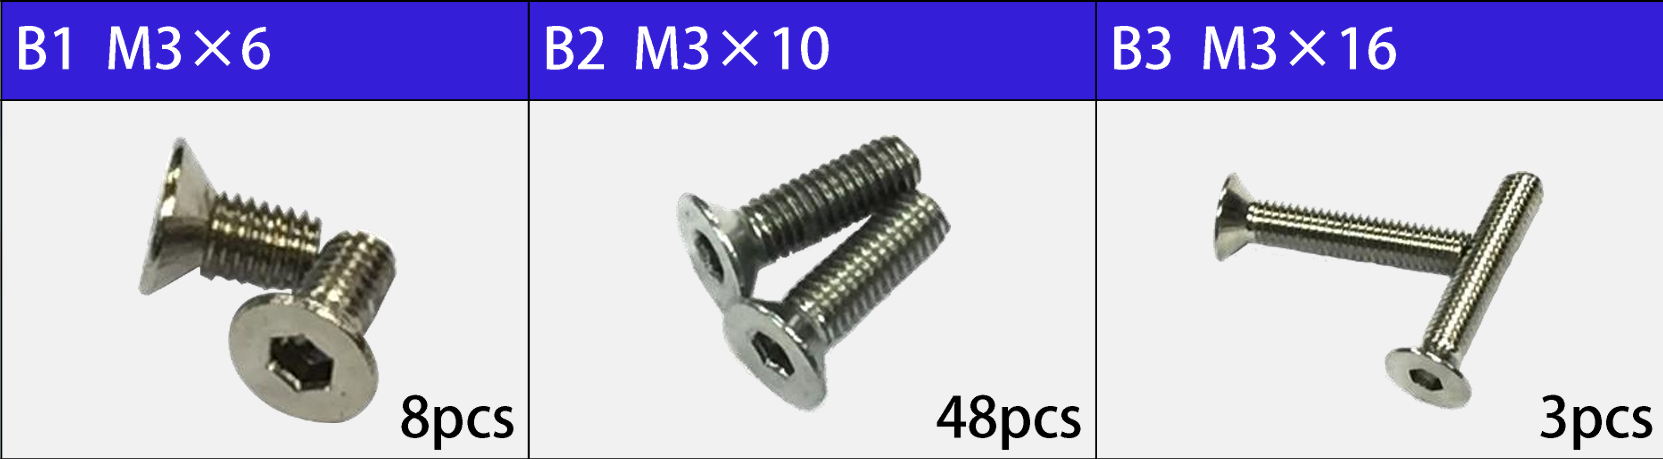
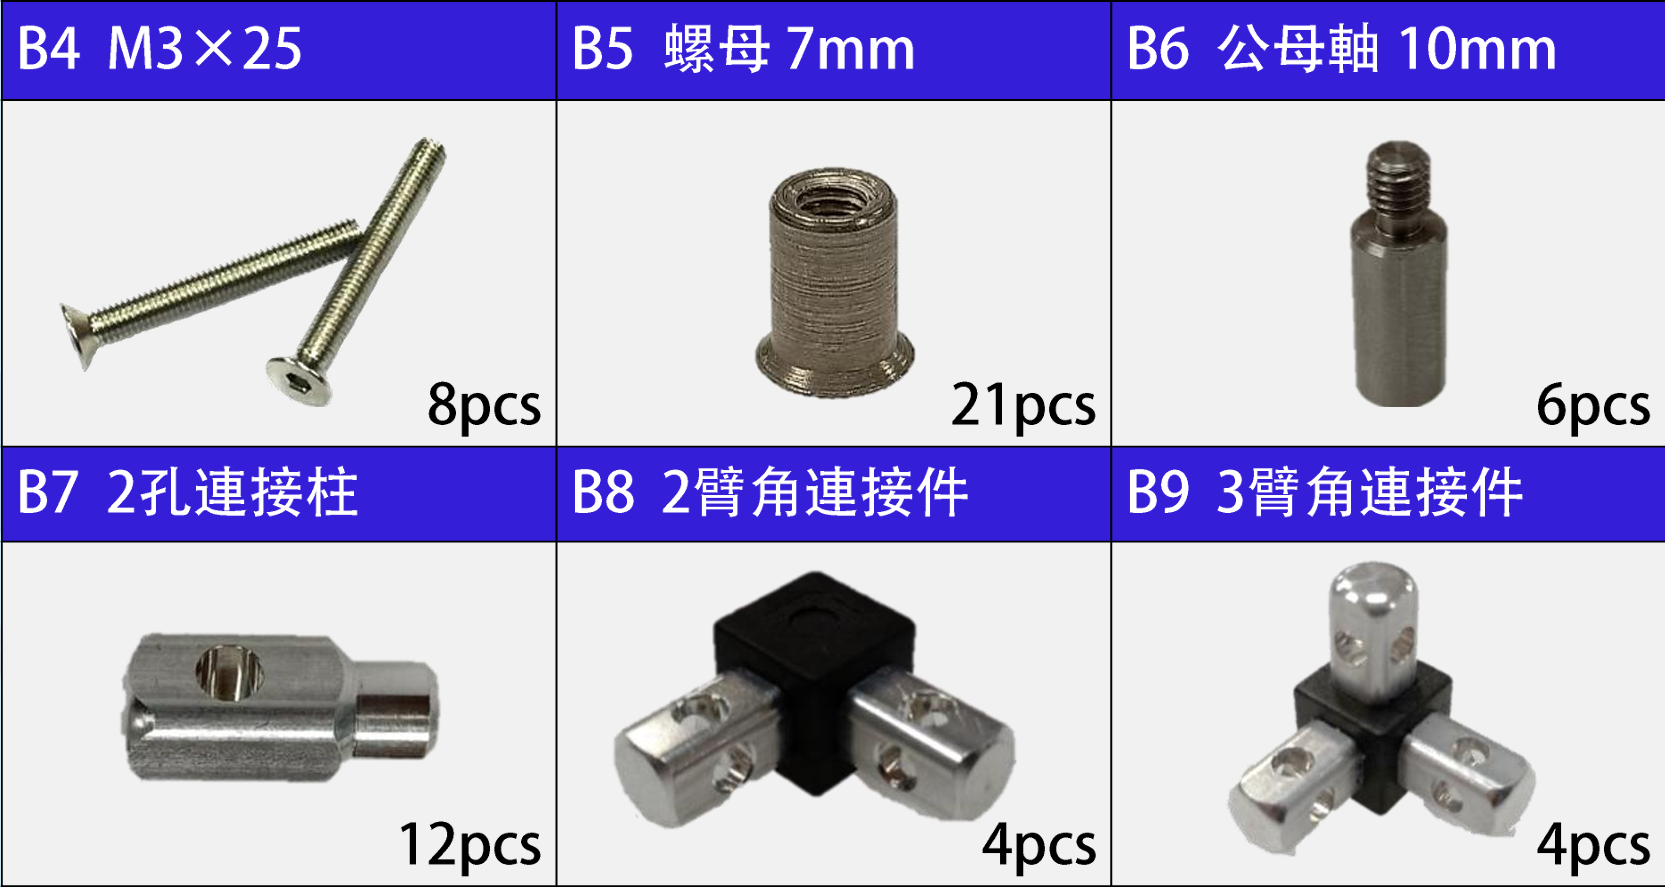
手工组件及组件材料

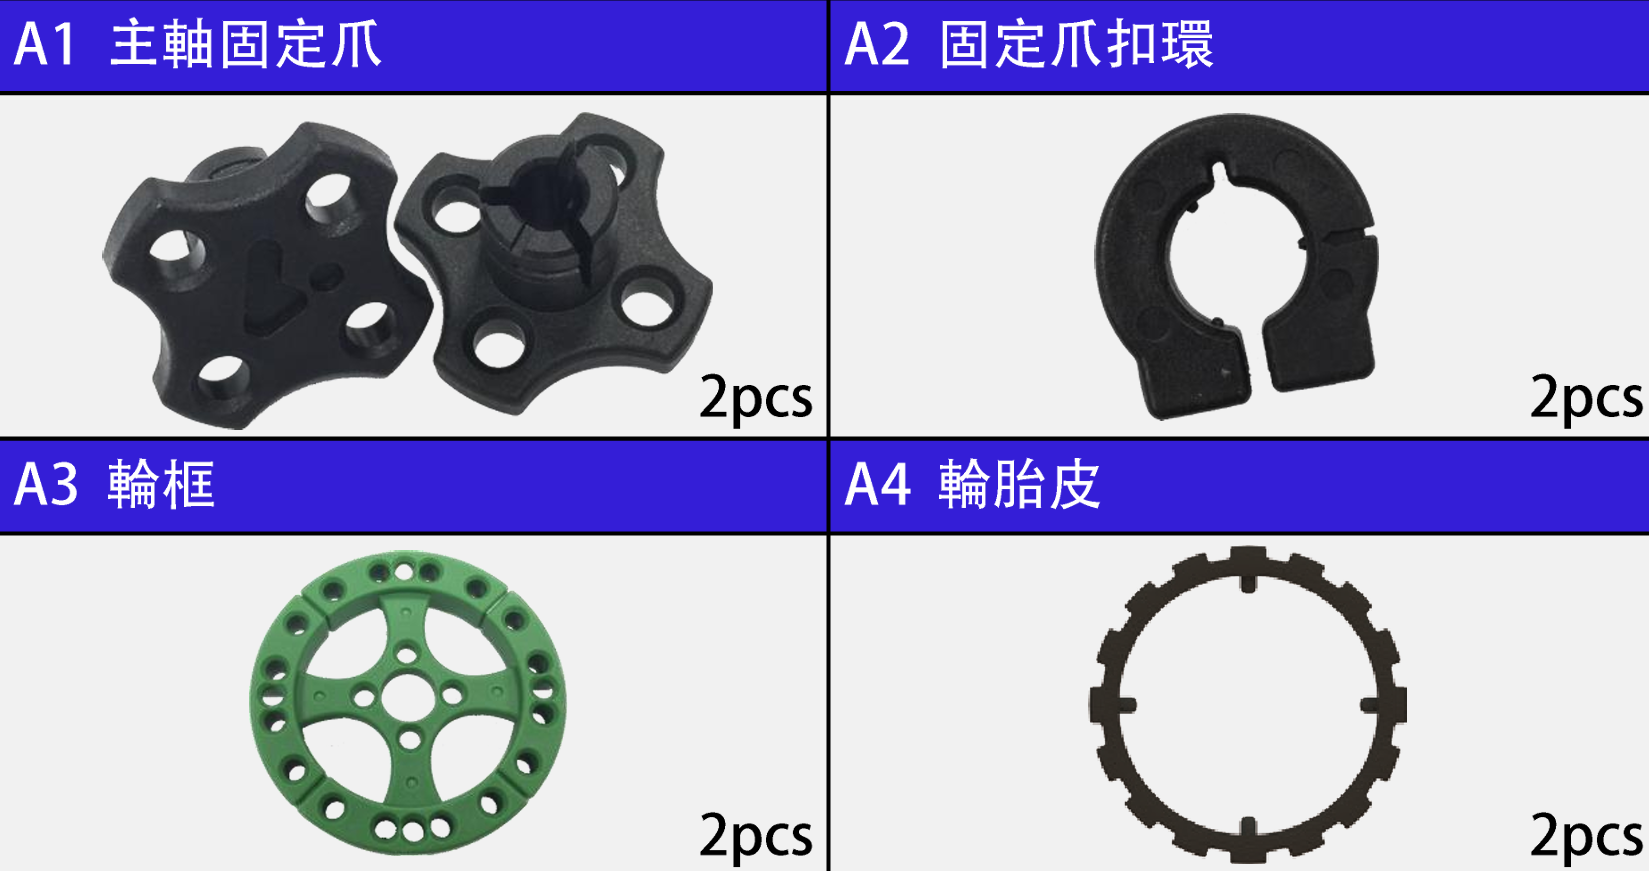
轮组部分

框架部分
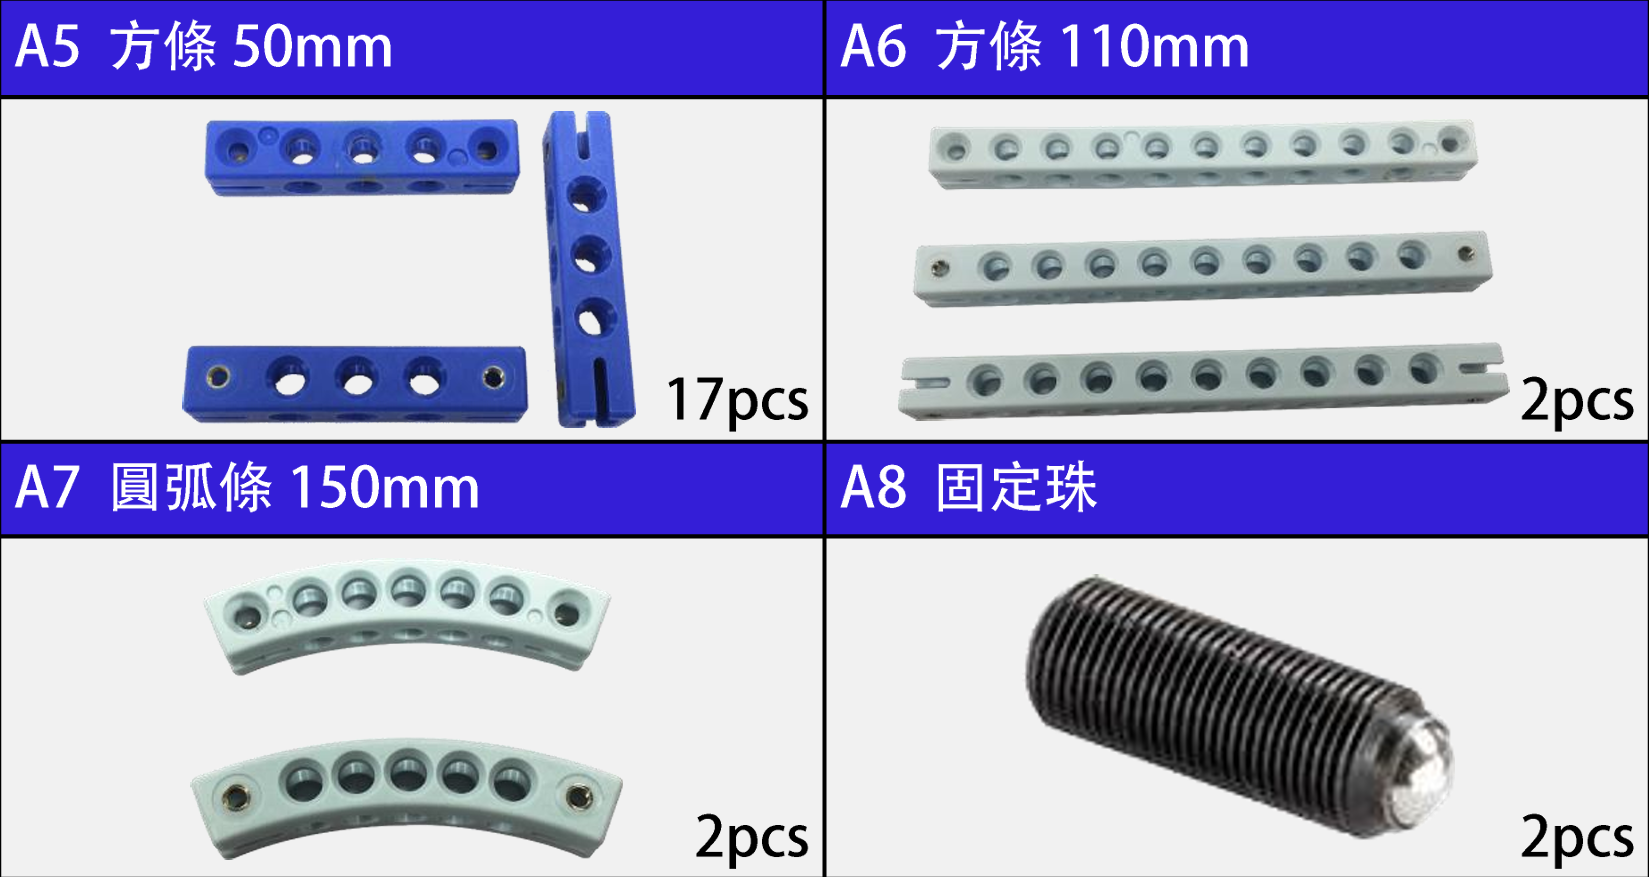
连接部分

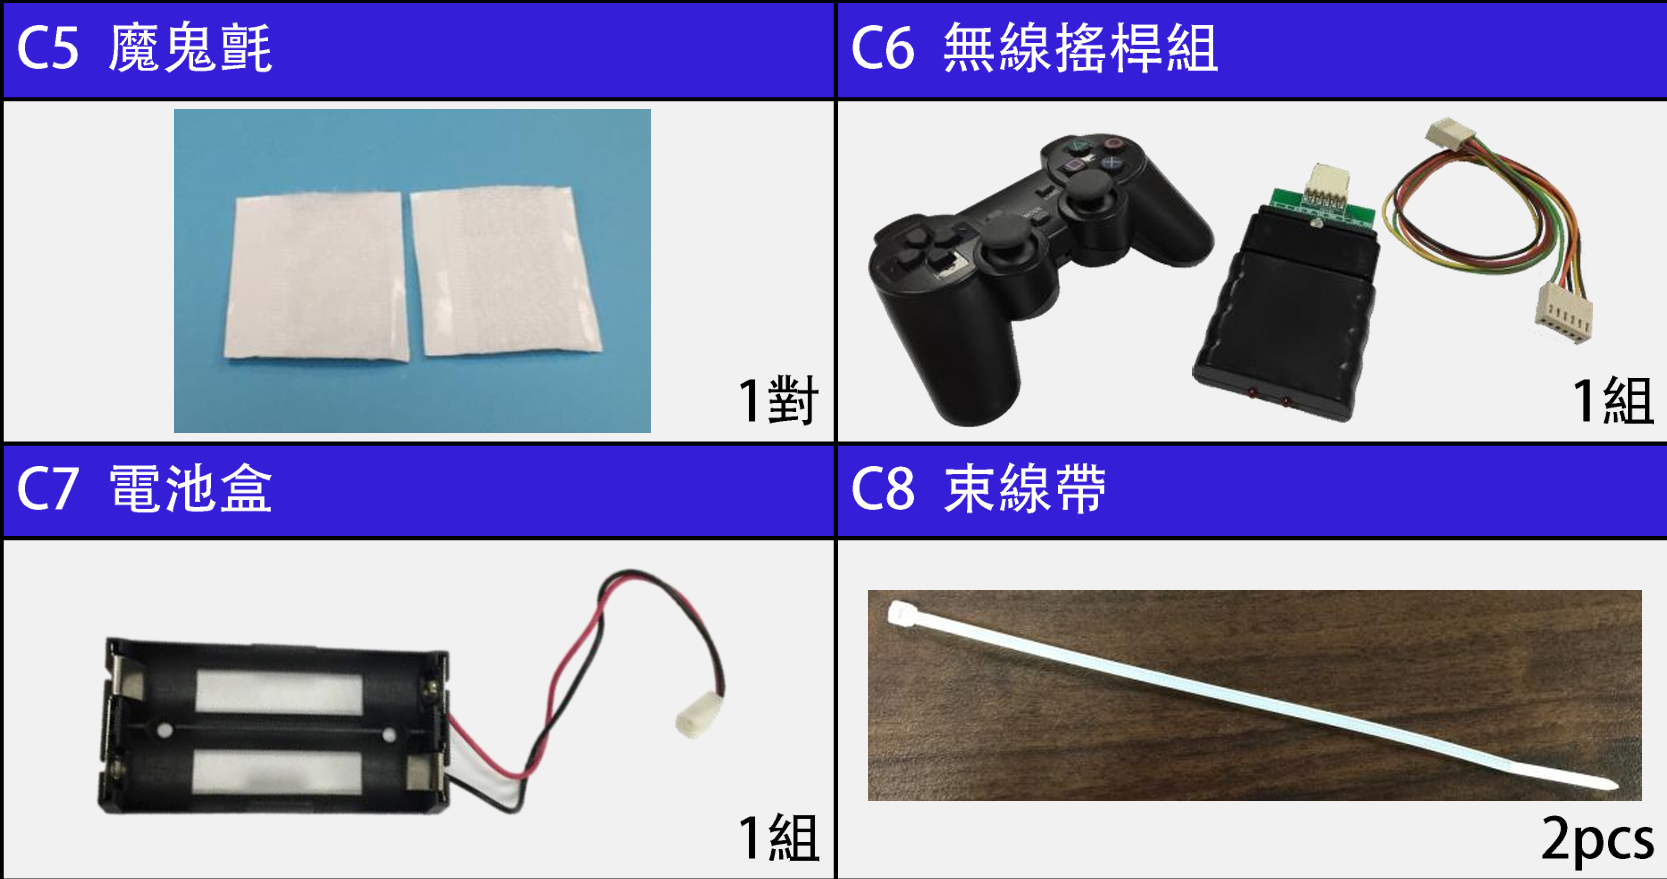
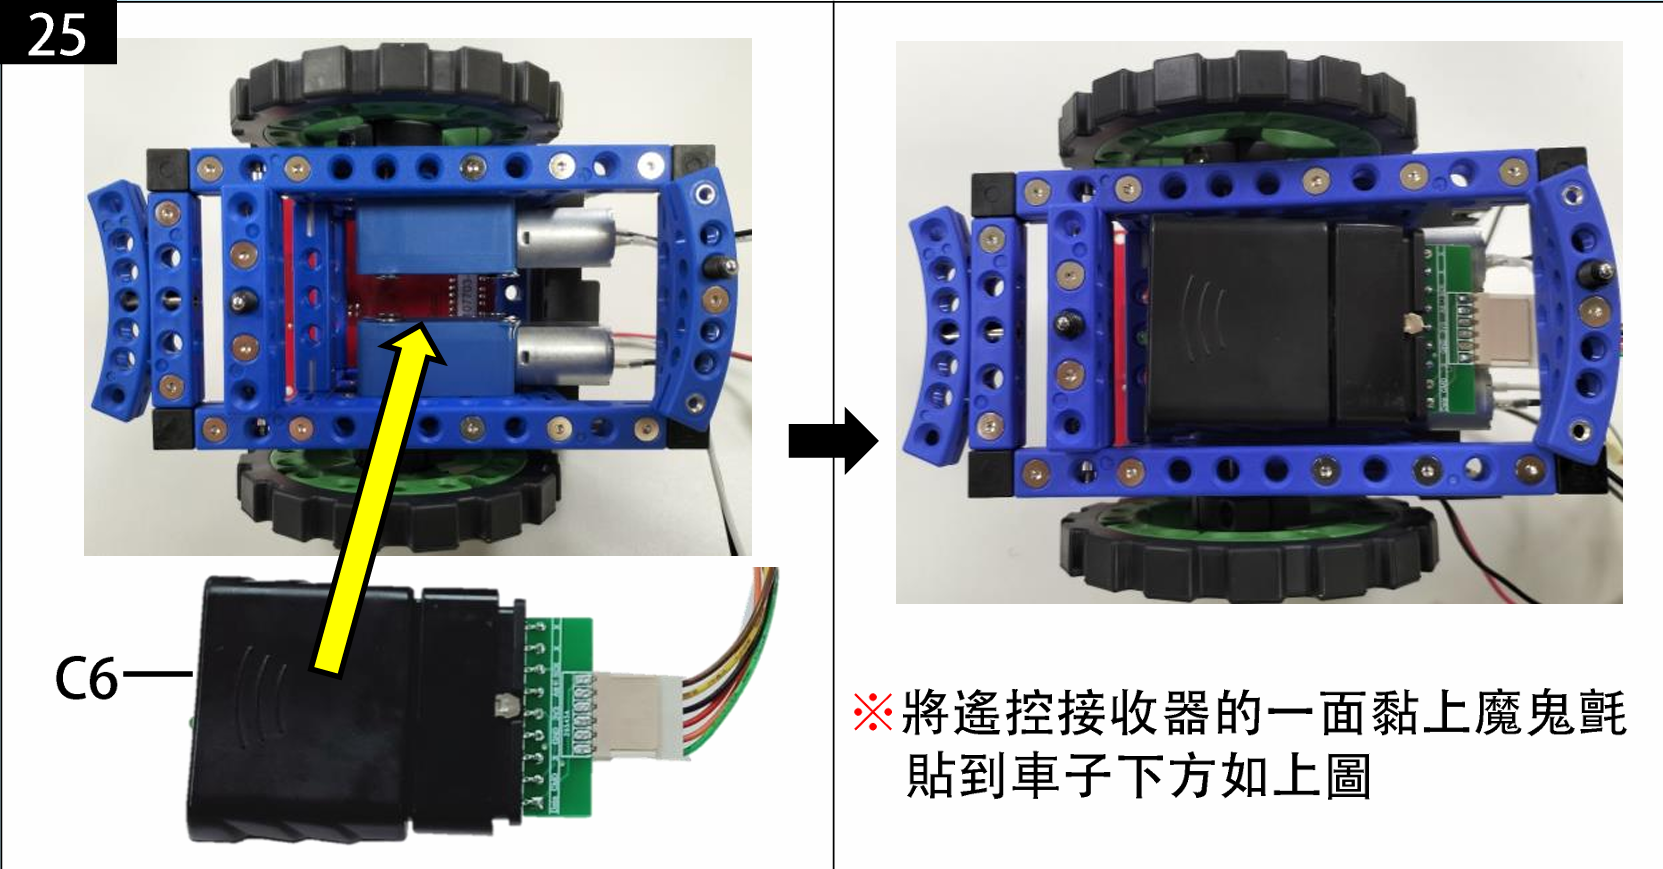
其他模块
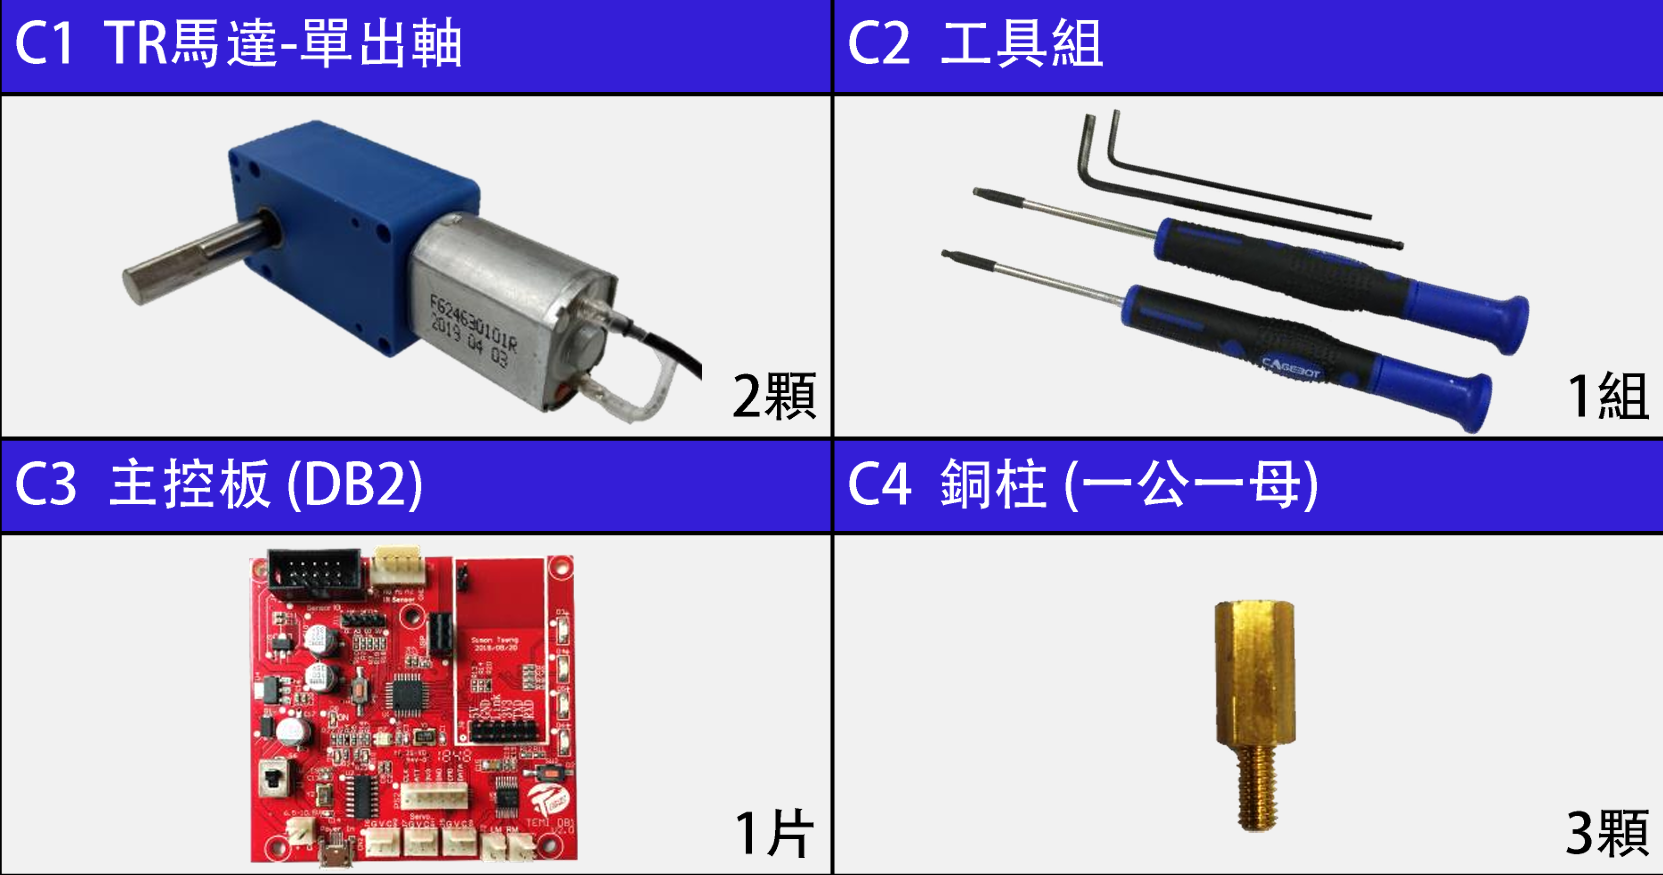
开发套件中可能没有魔术贴束线带,可以使用其他相似的物品进行替代

组装概念

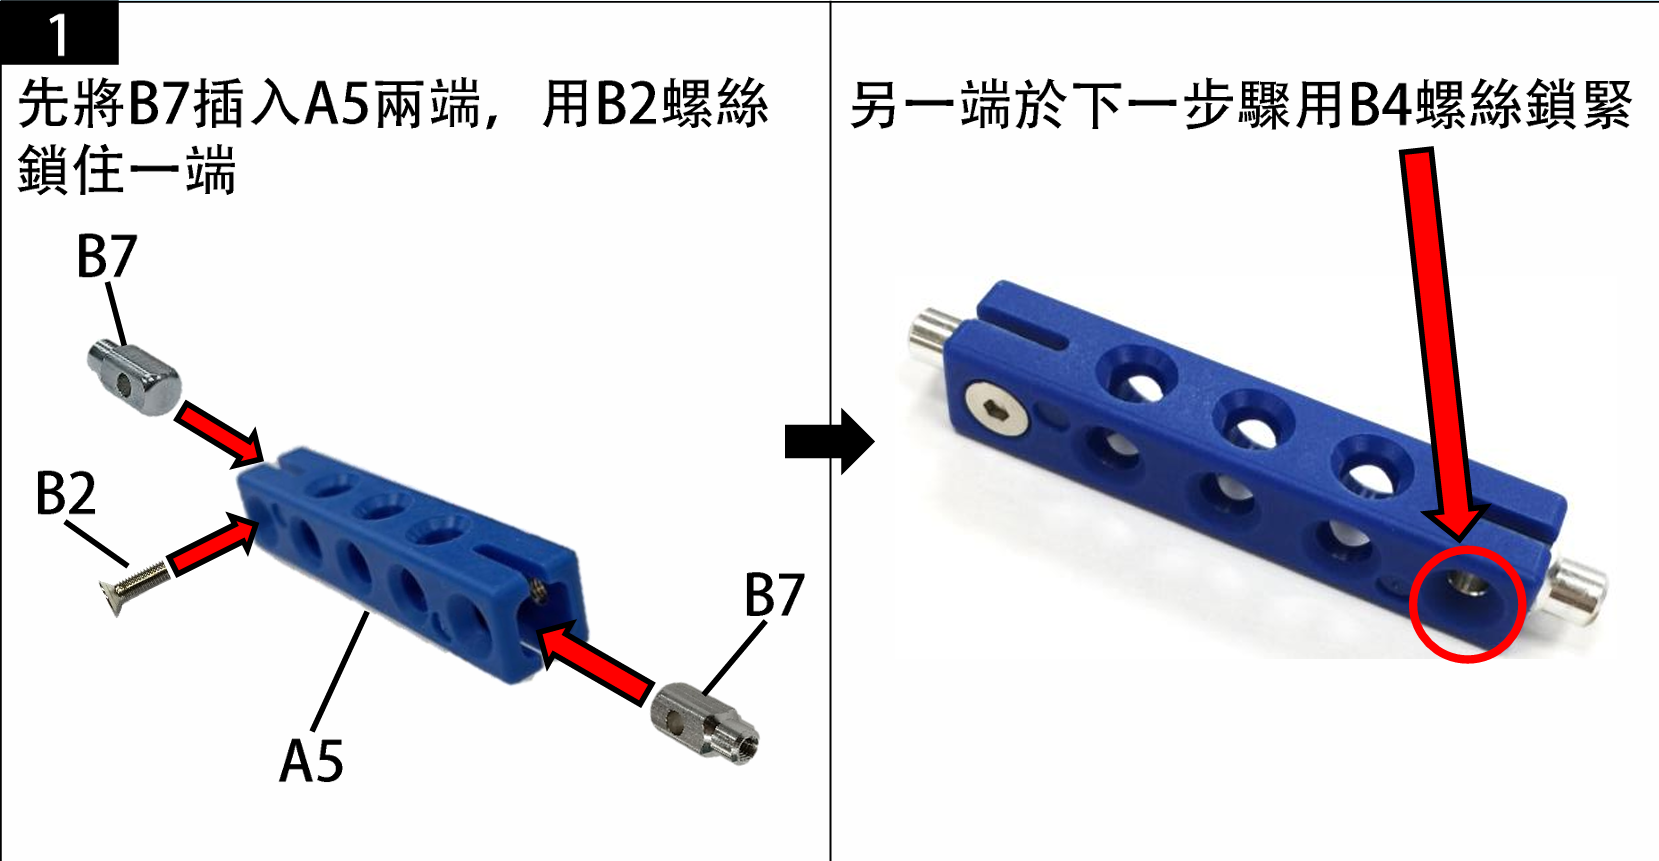
Tbot车体是由各种方条插入连接柱或多臂角连接件后,以六角螺丝起子锁紧固定而成
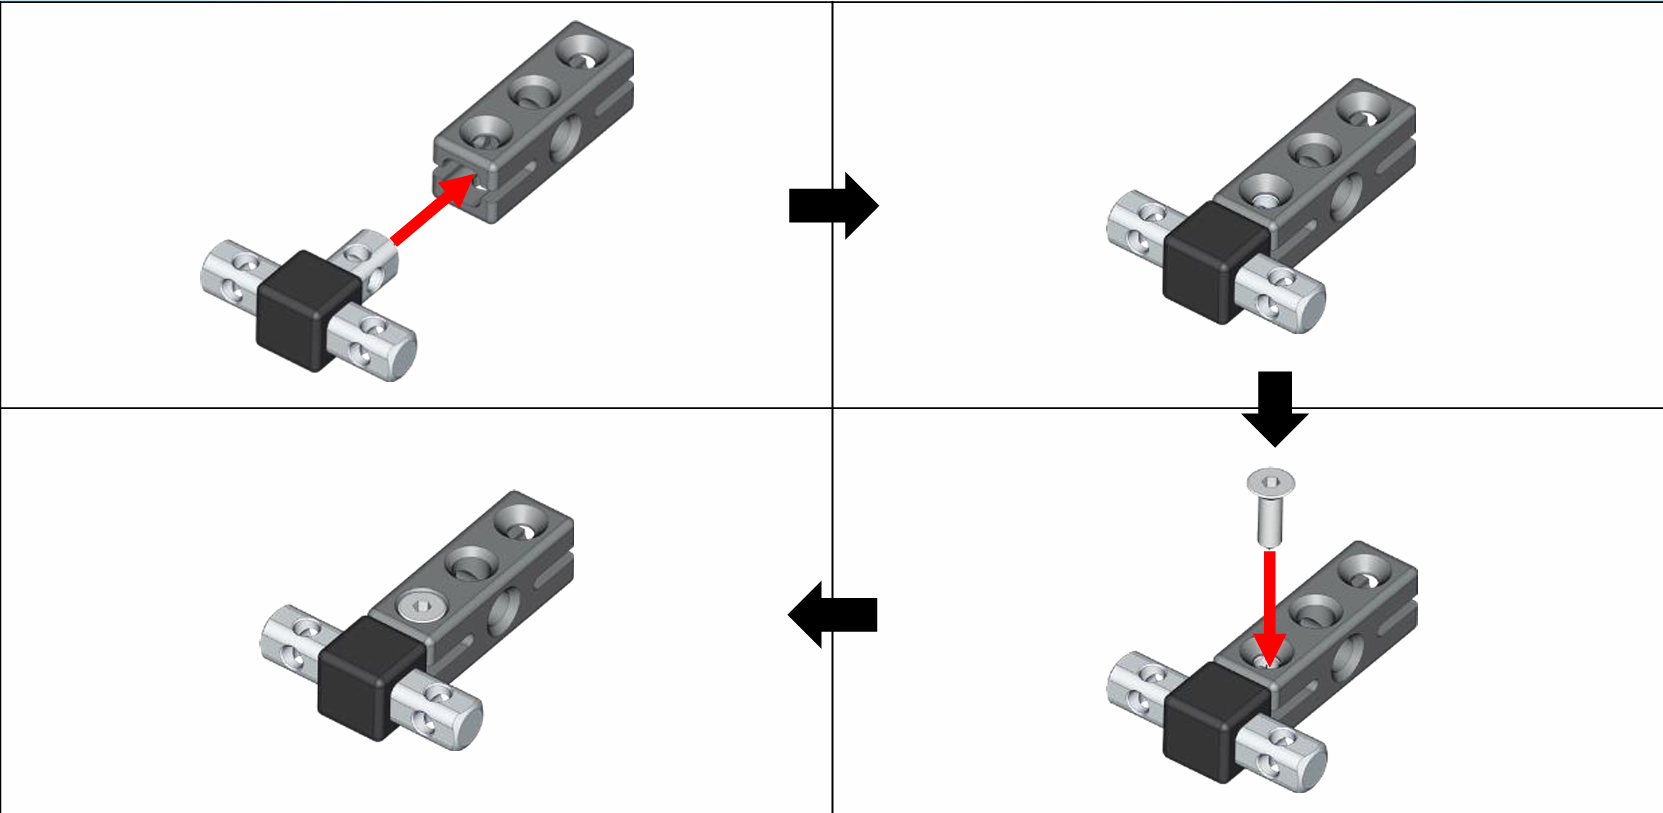
大孔:正面孔位,螺丝从此面锁入

小孔:背面孔位
组装建议

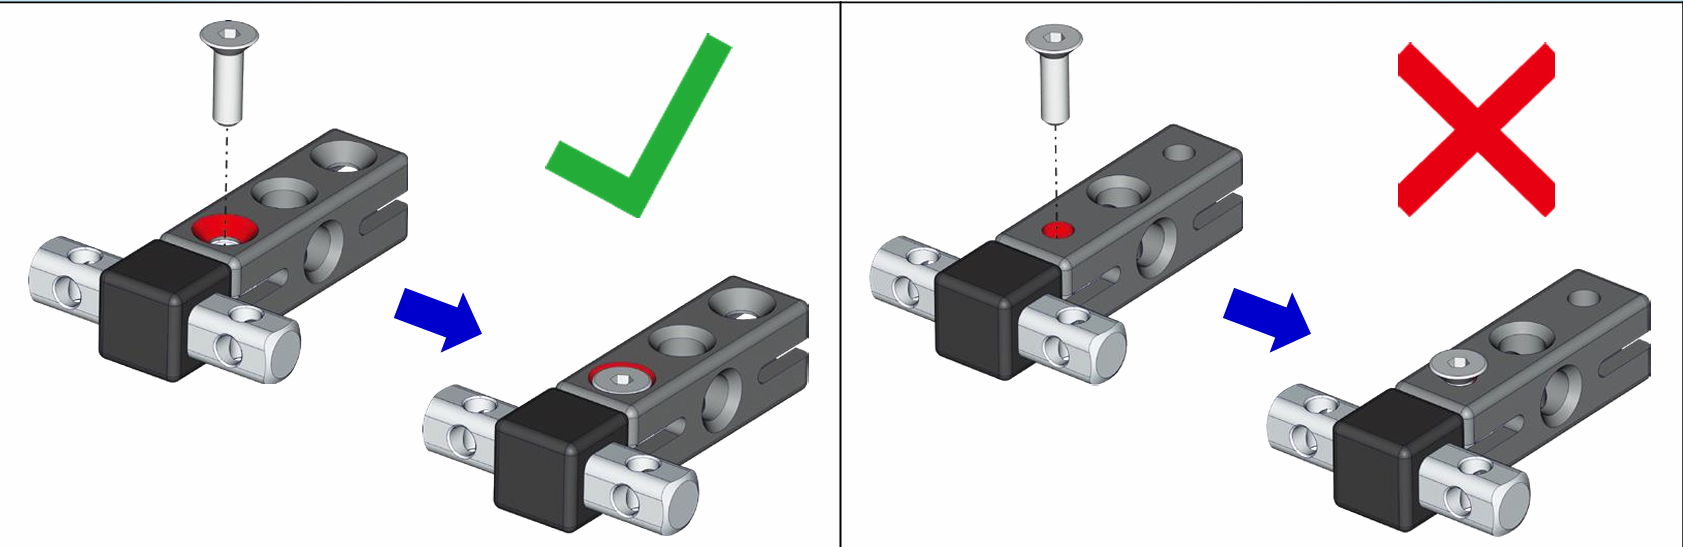
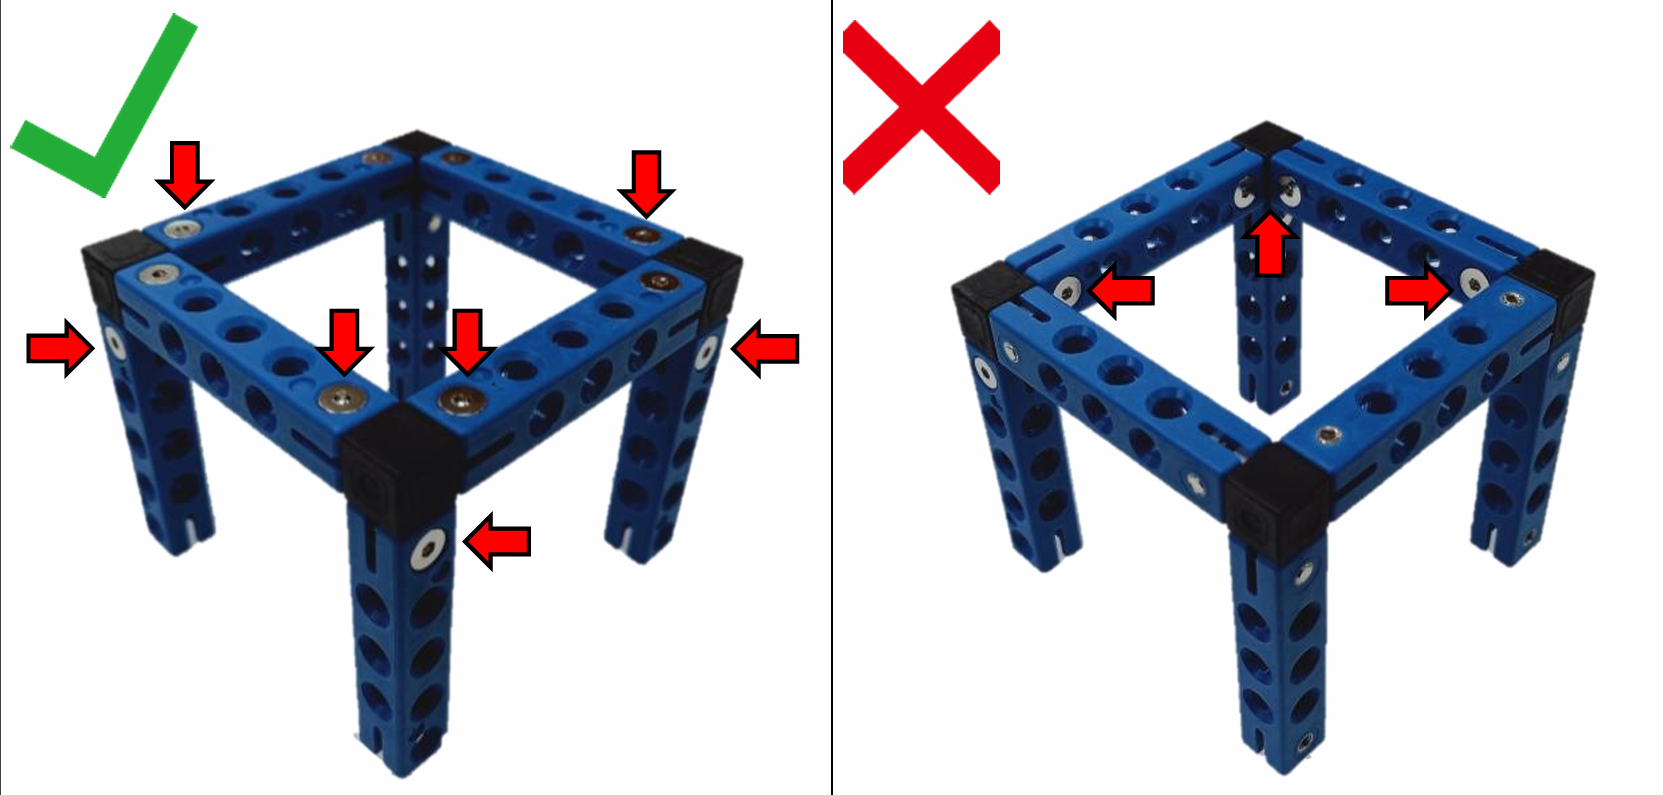
组装时, 尽量将螺丝由外朝内锁,方便在组装错误时更容易去拆卸更改,见下图
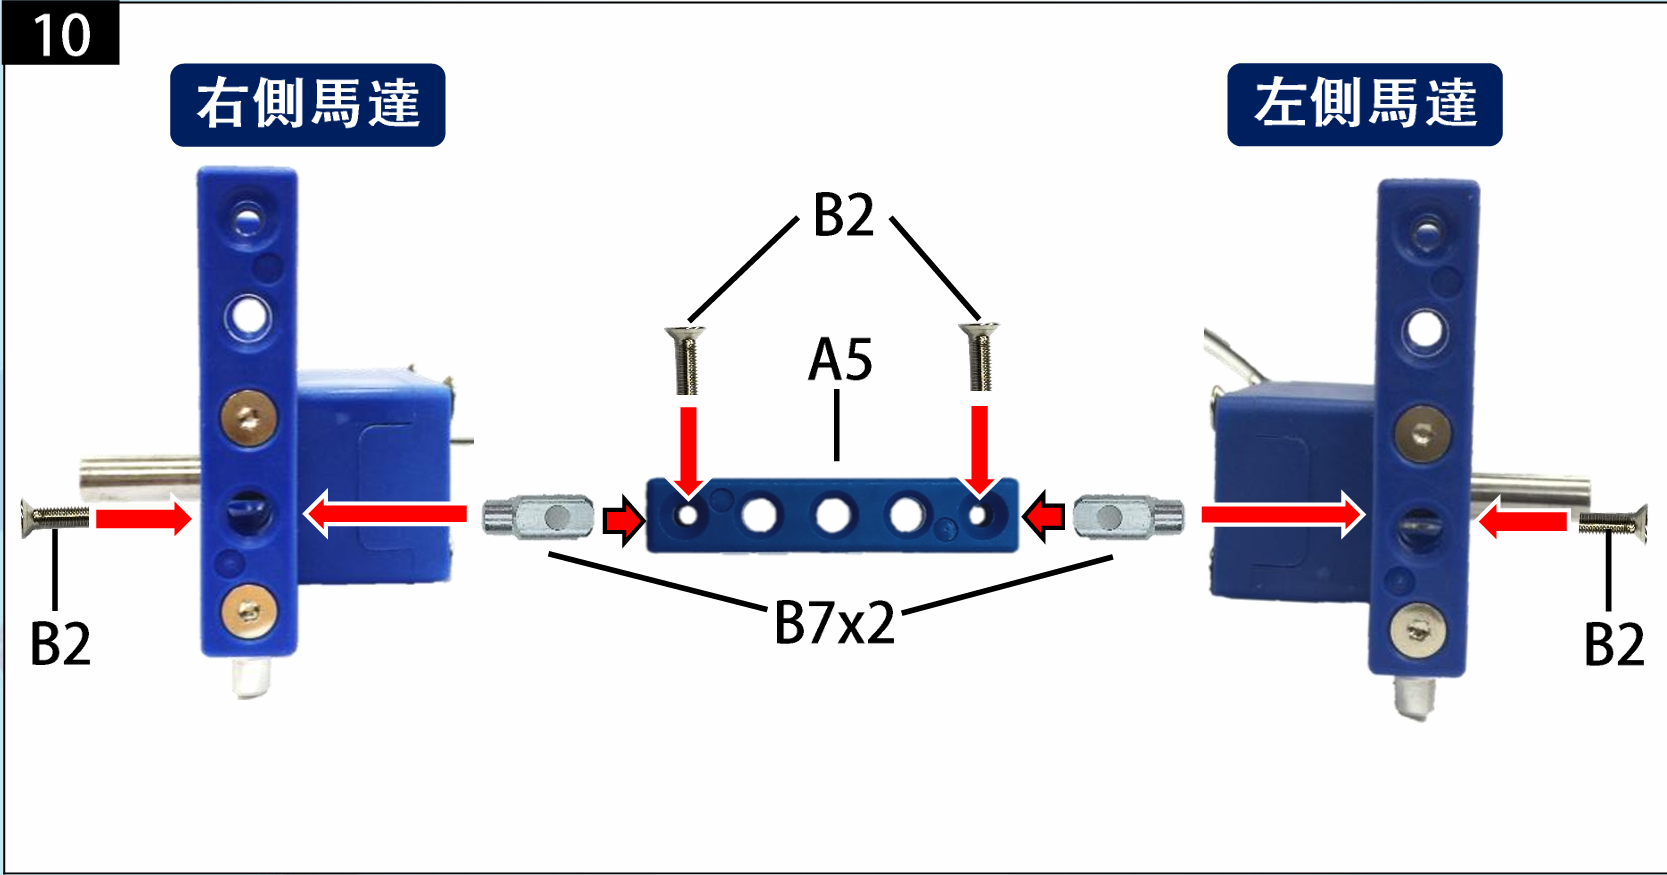
马达组装

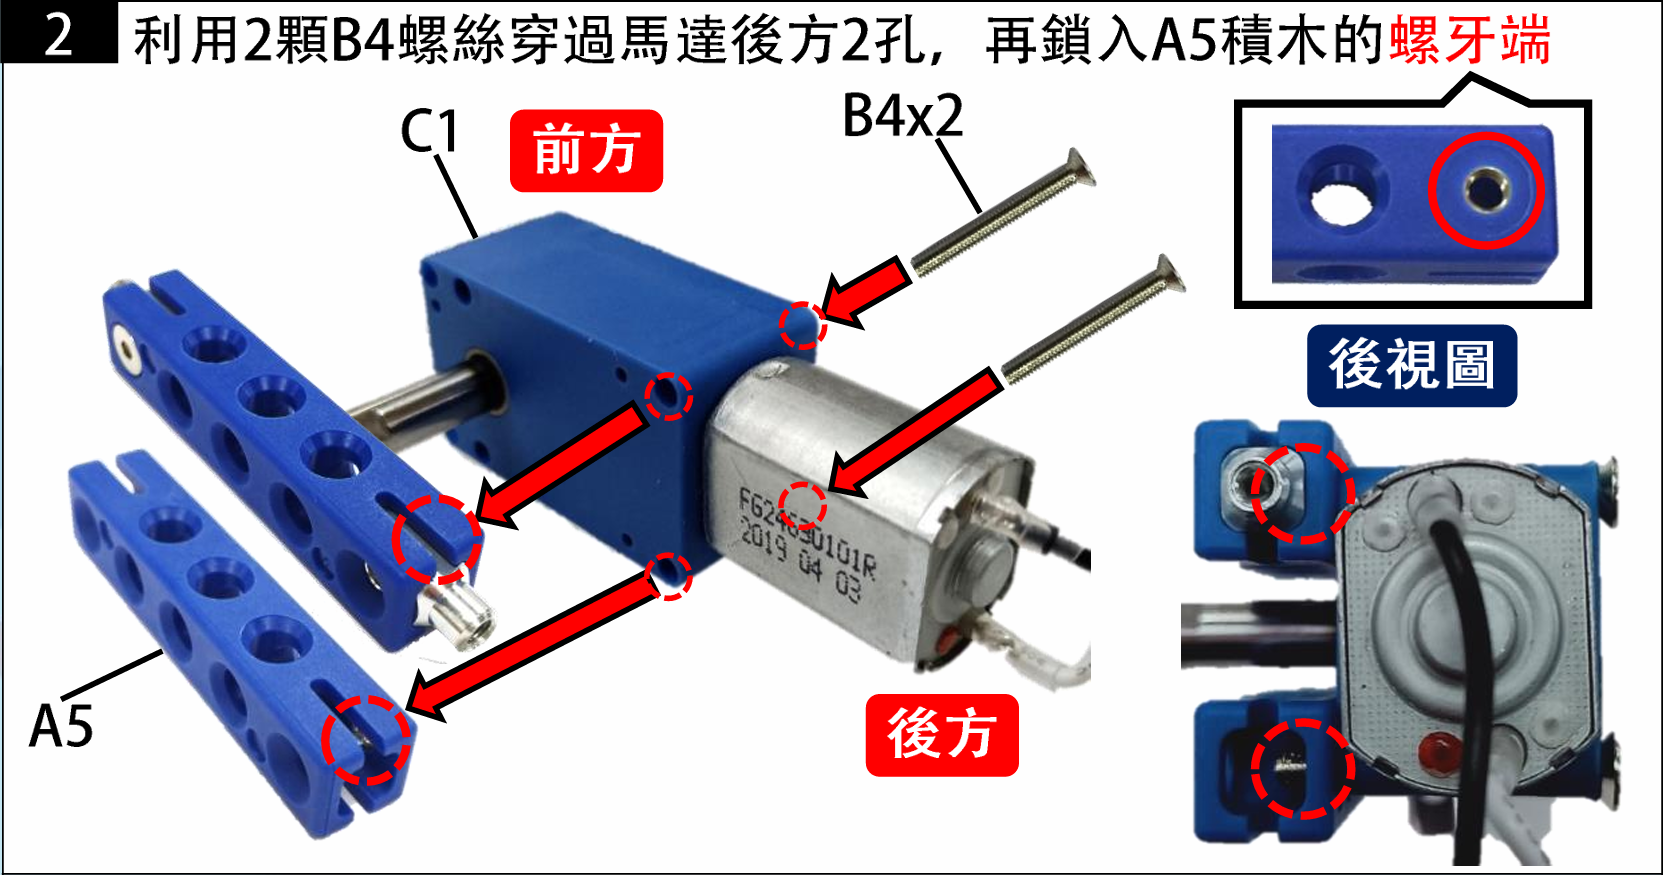
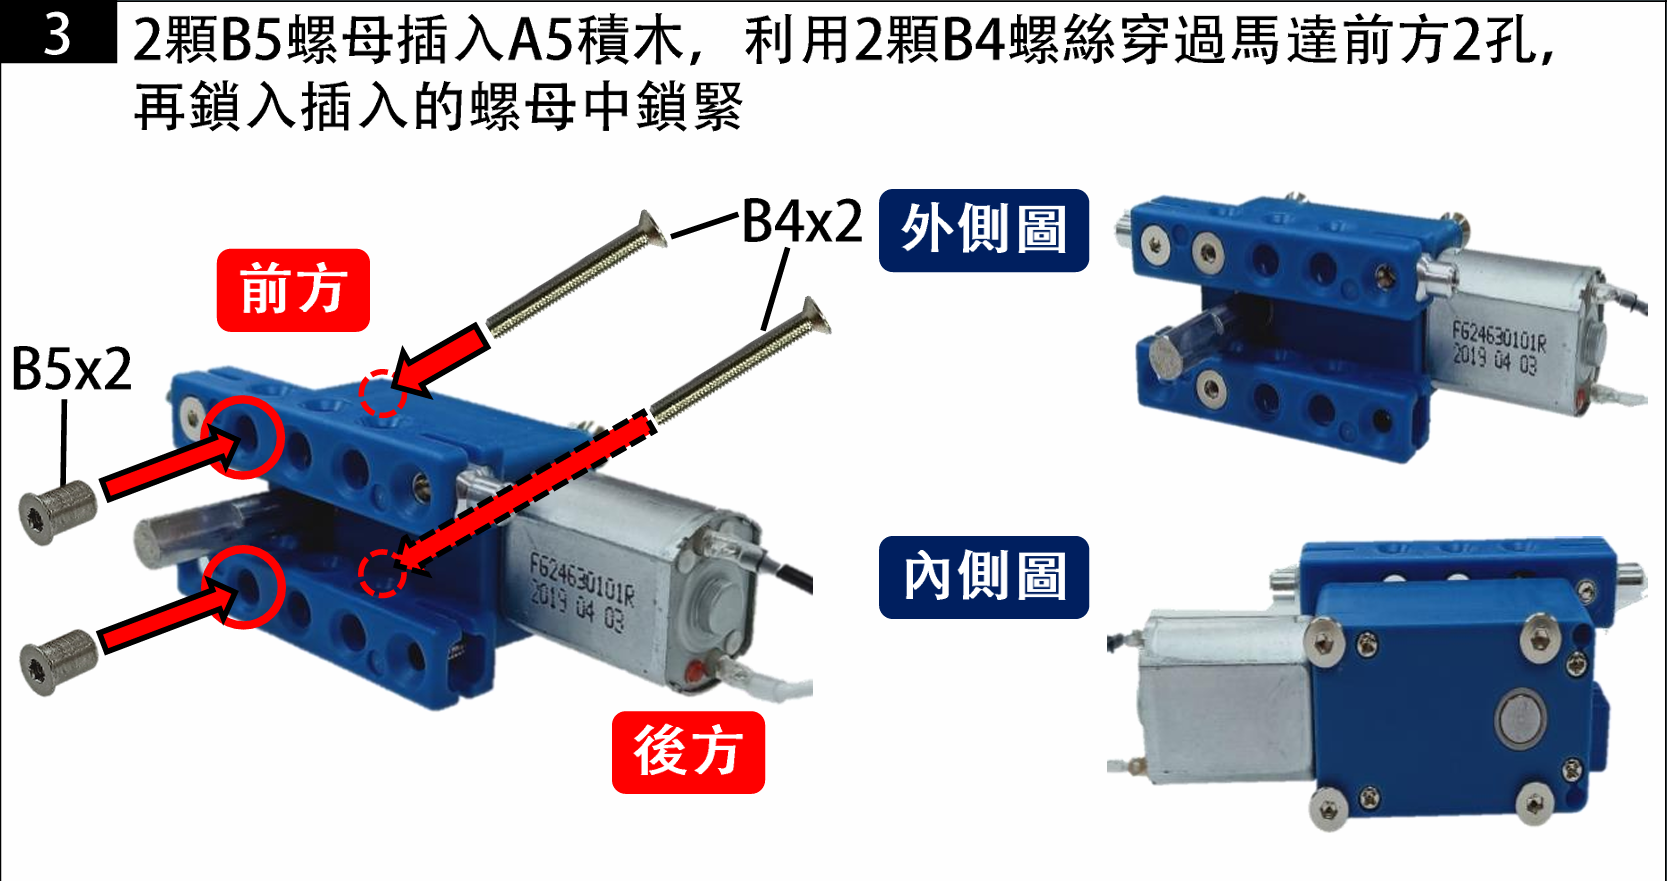
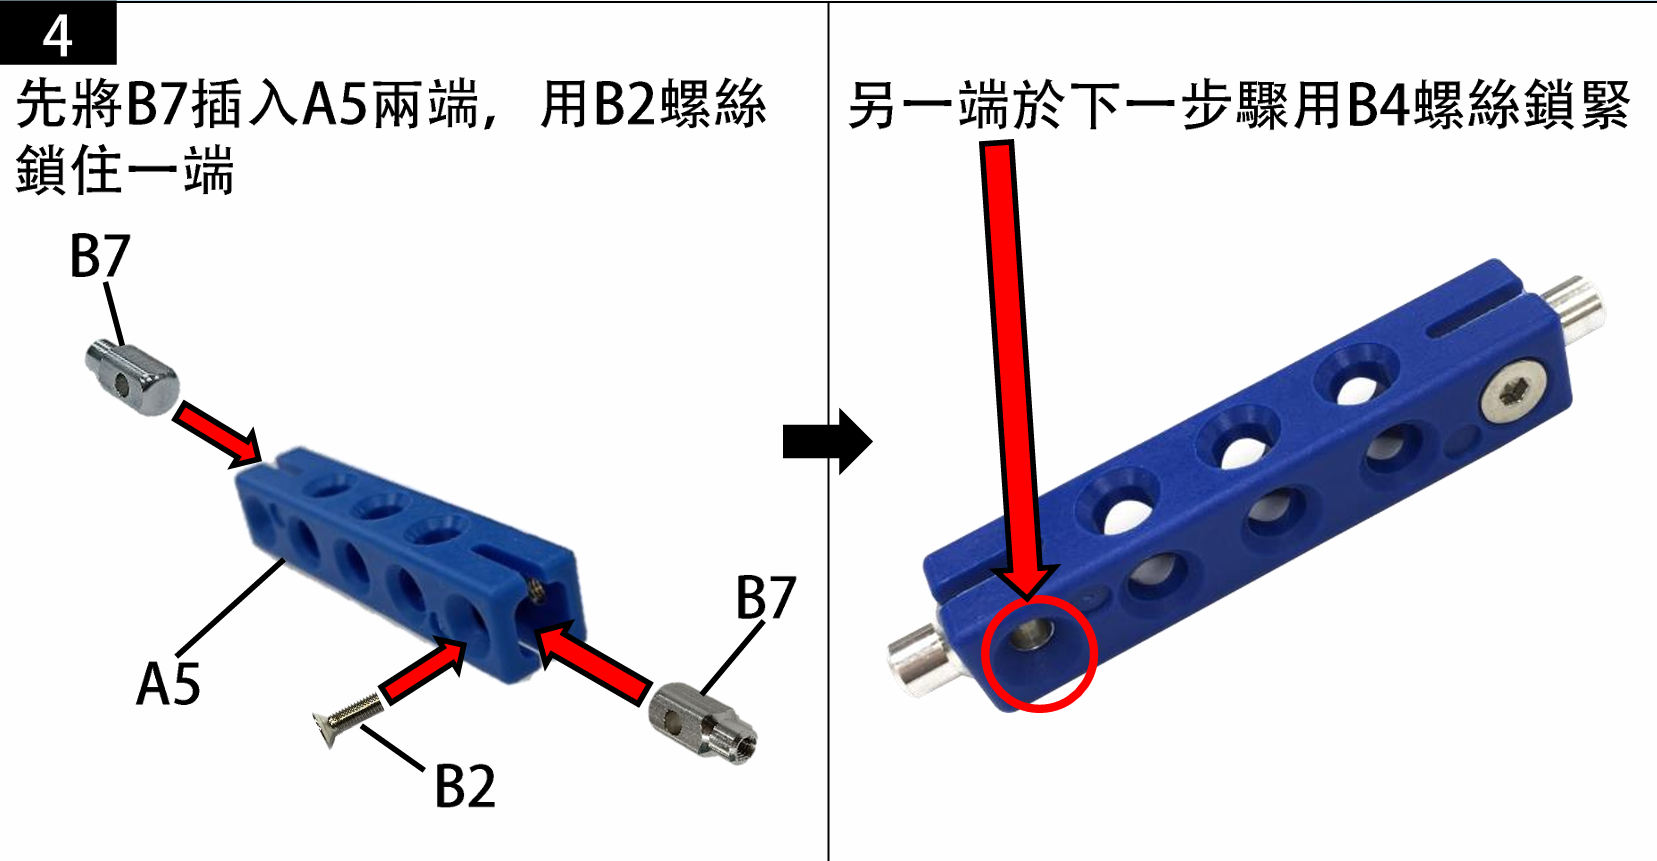
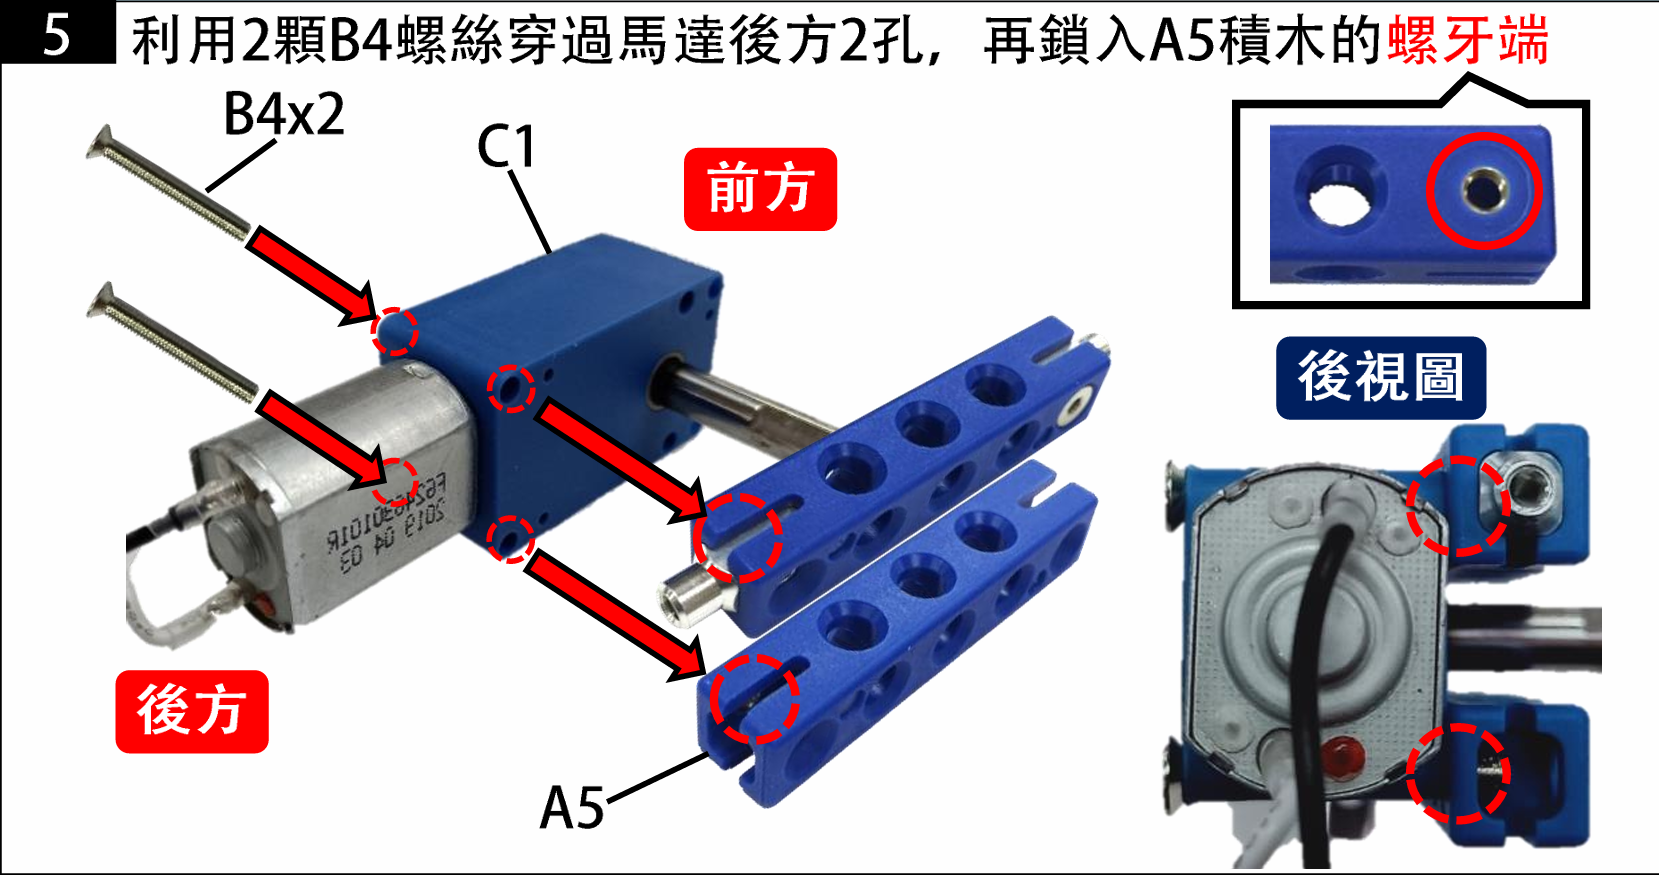
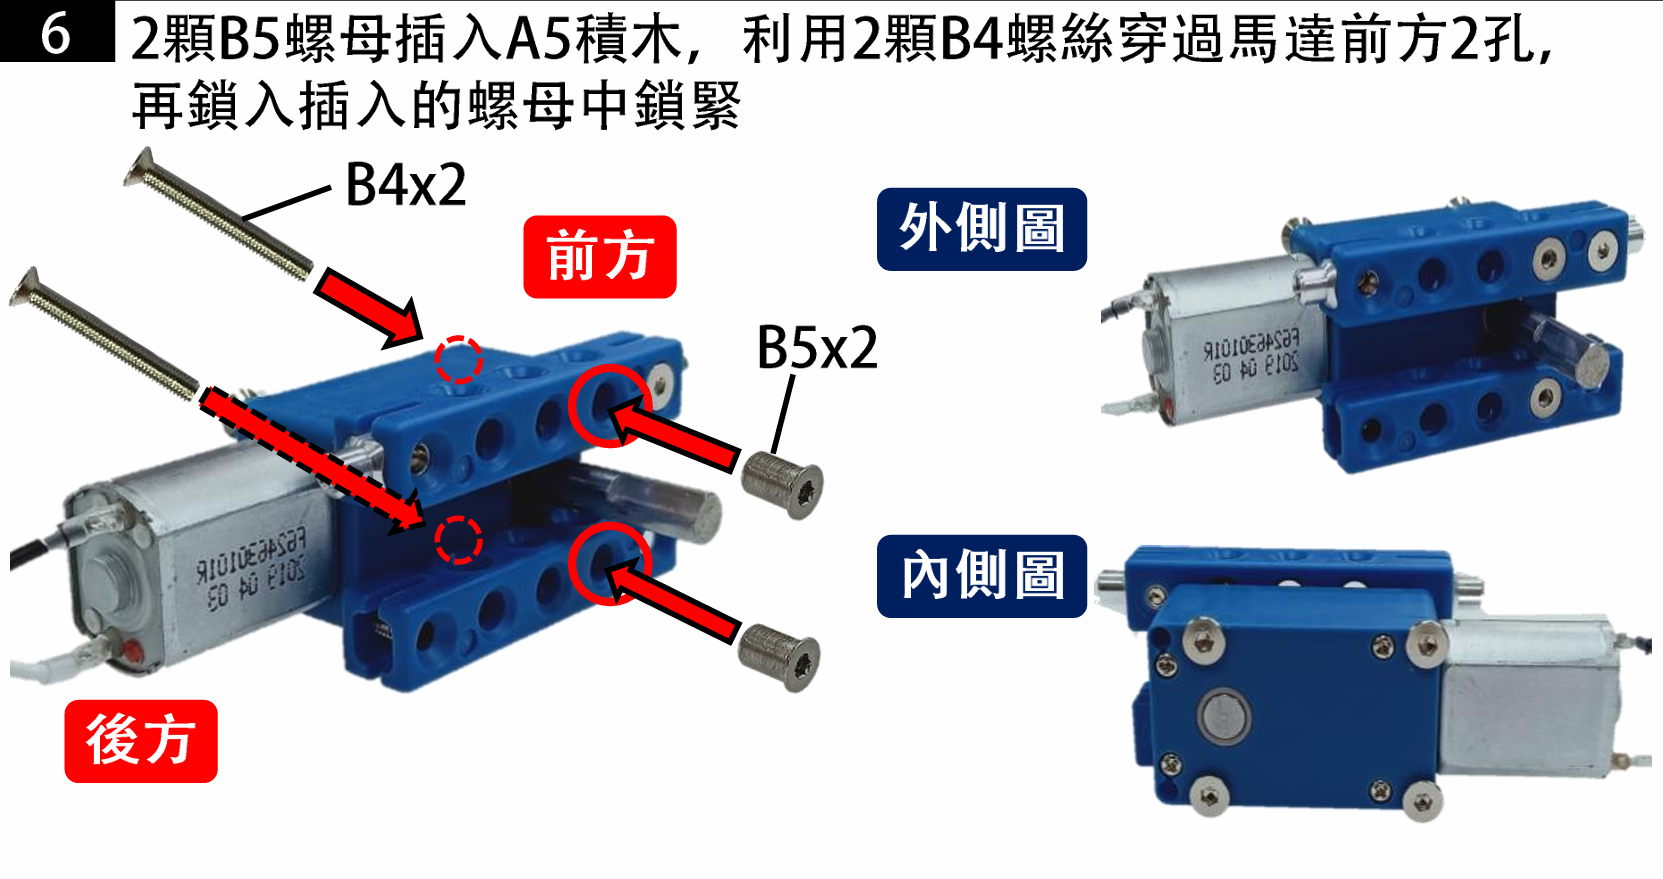
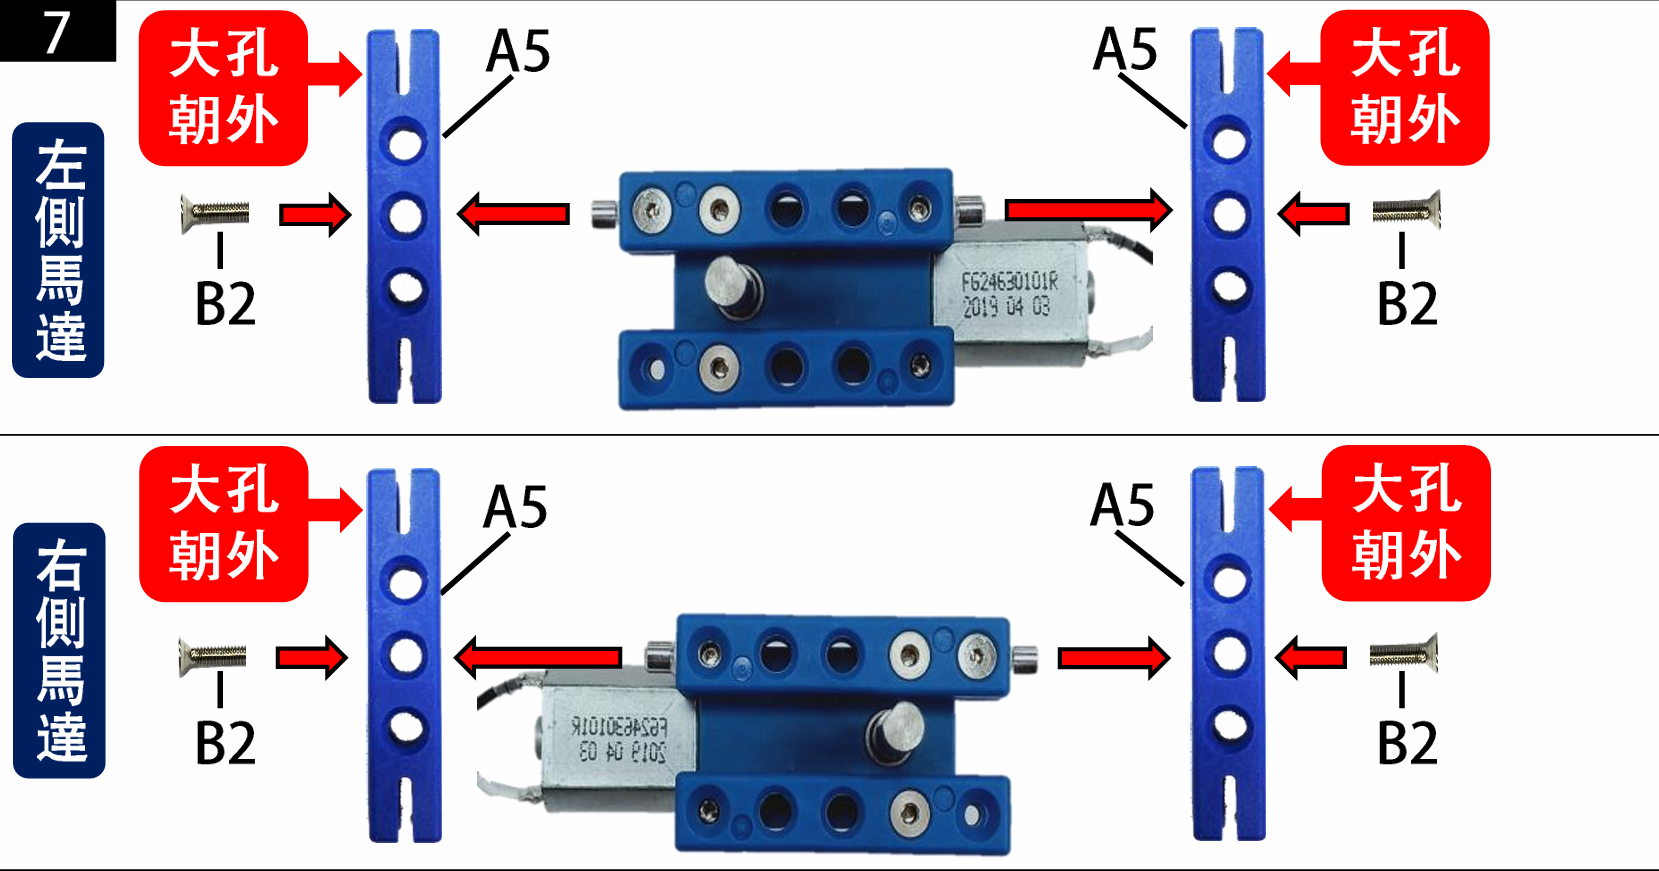
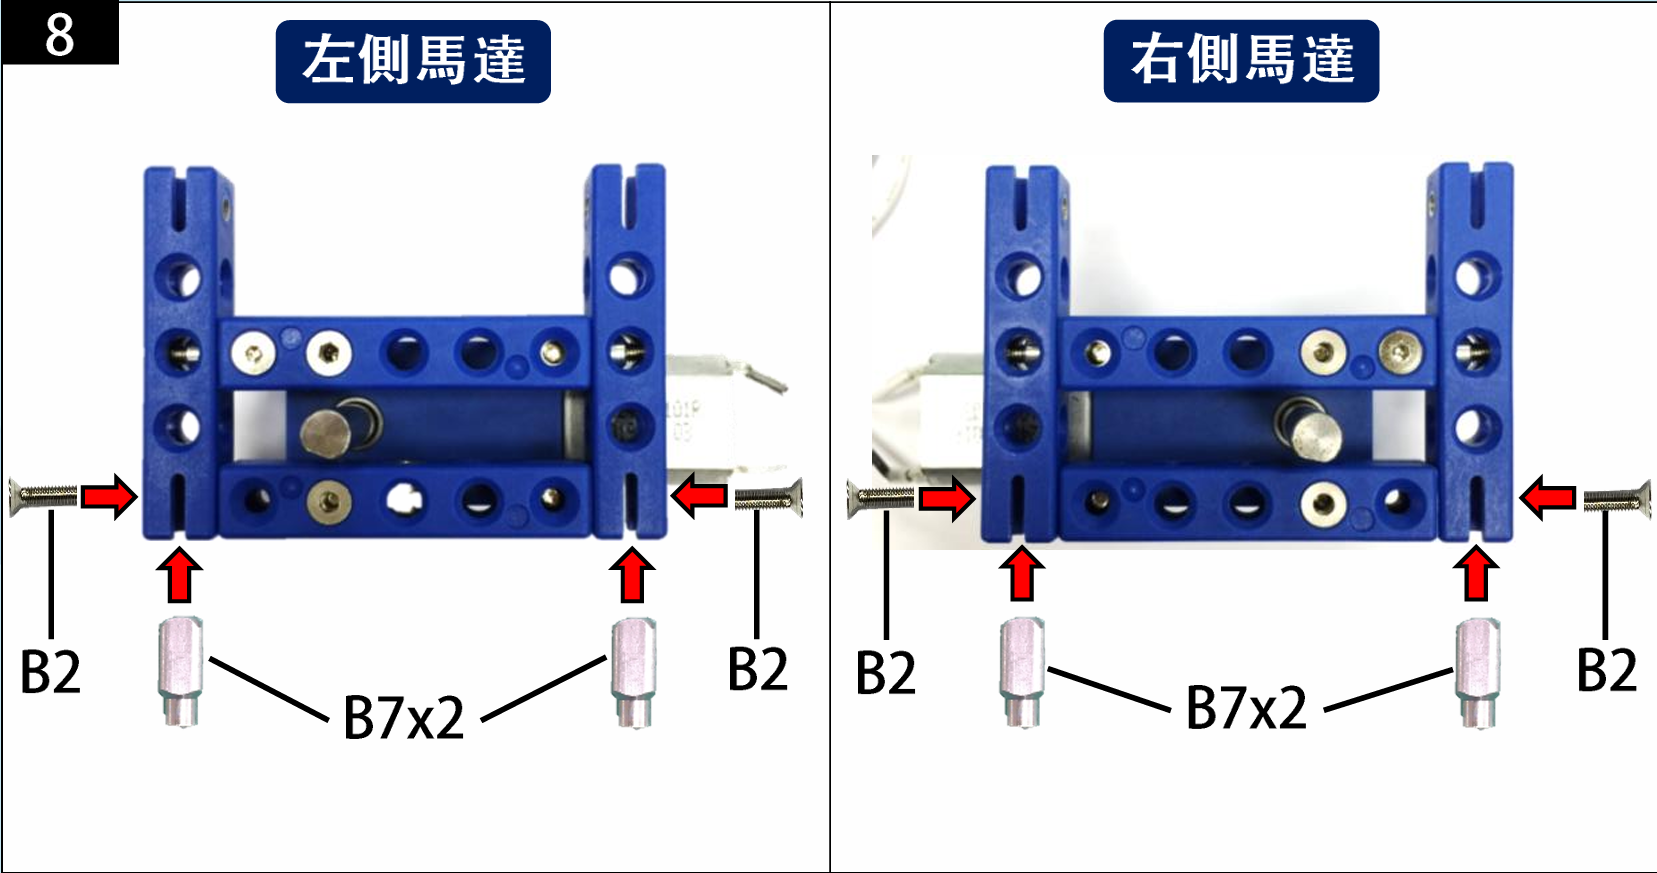
  1. 左侧马达组装


  2. 右侧马达组装


    组装成功图如上

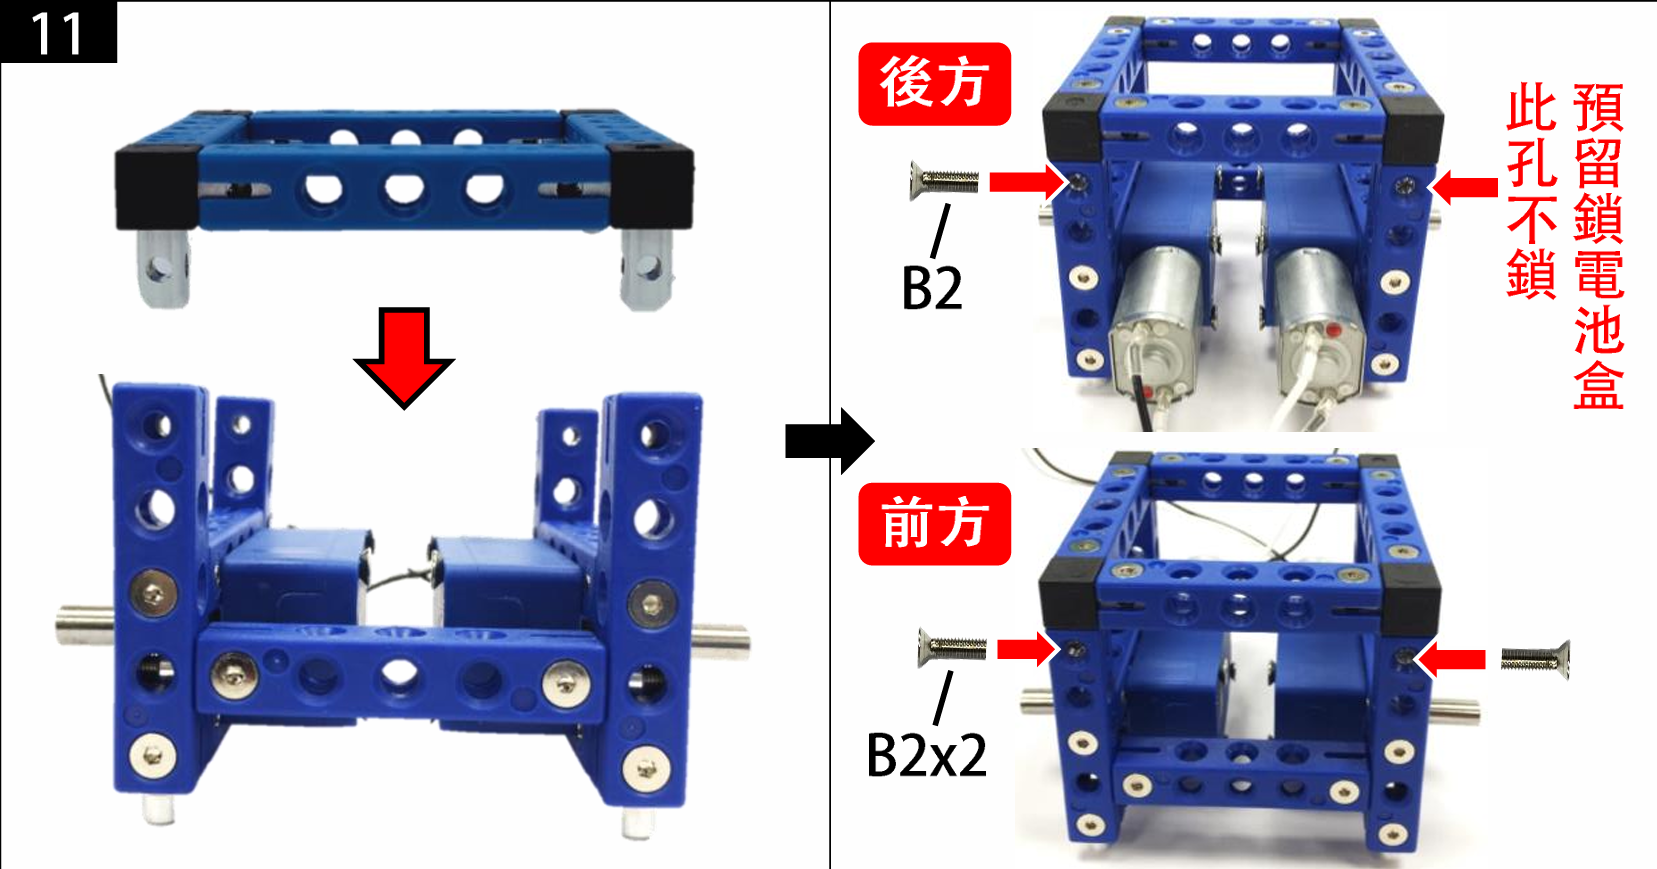
车身组装

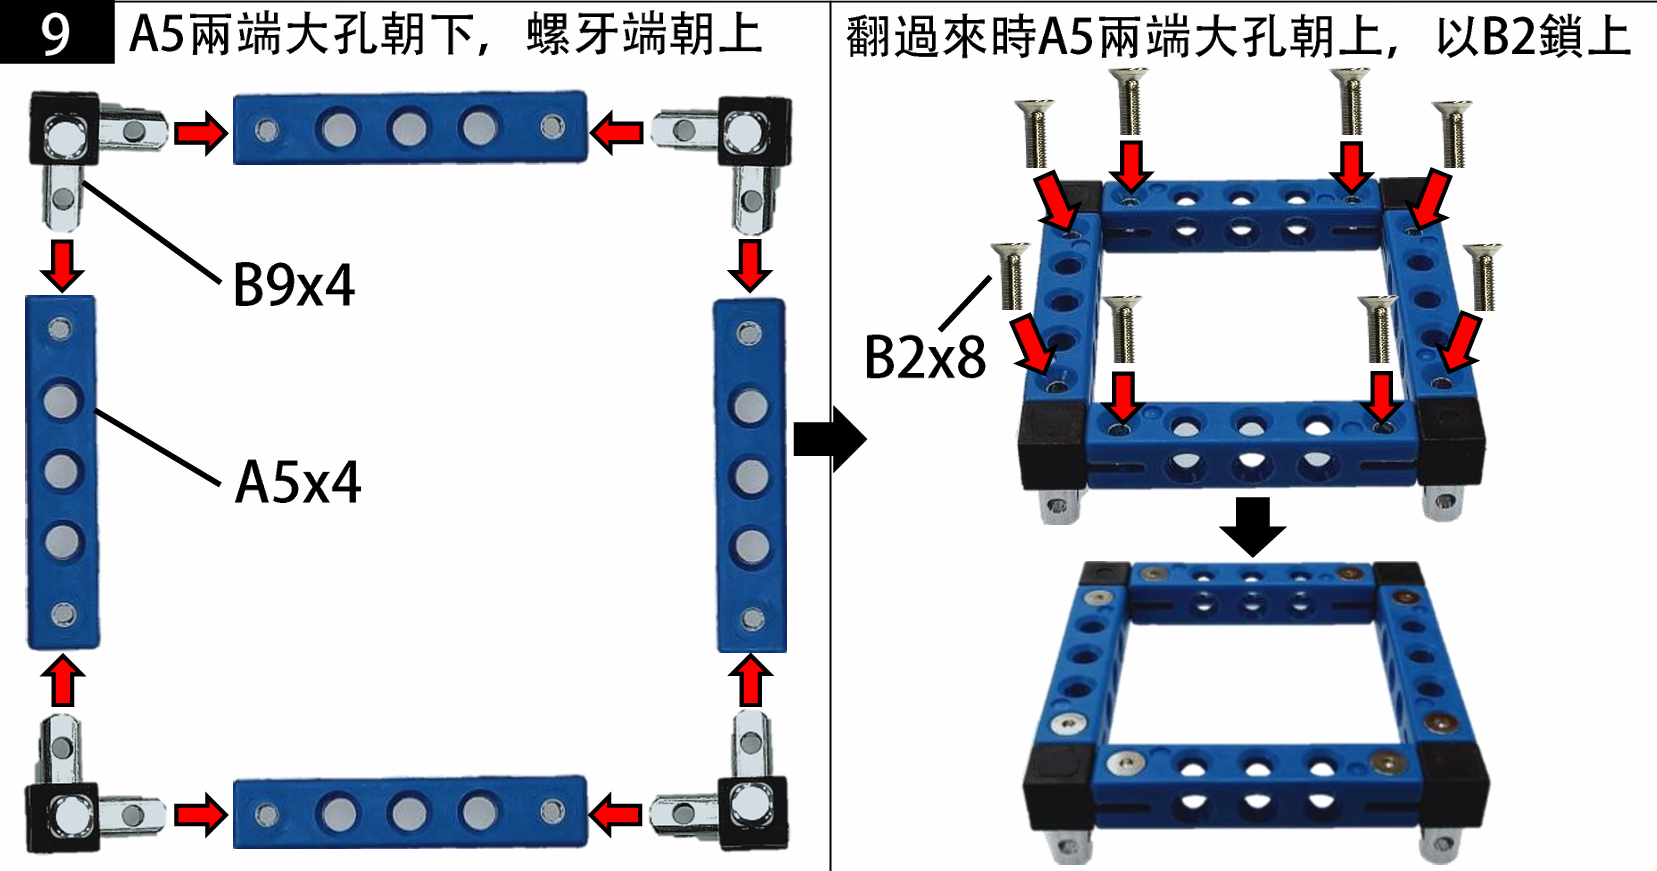
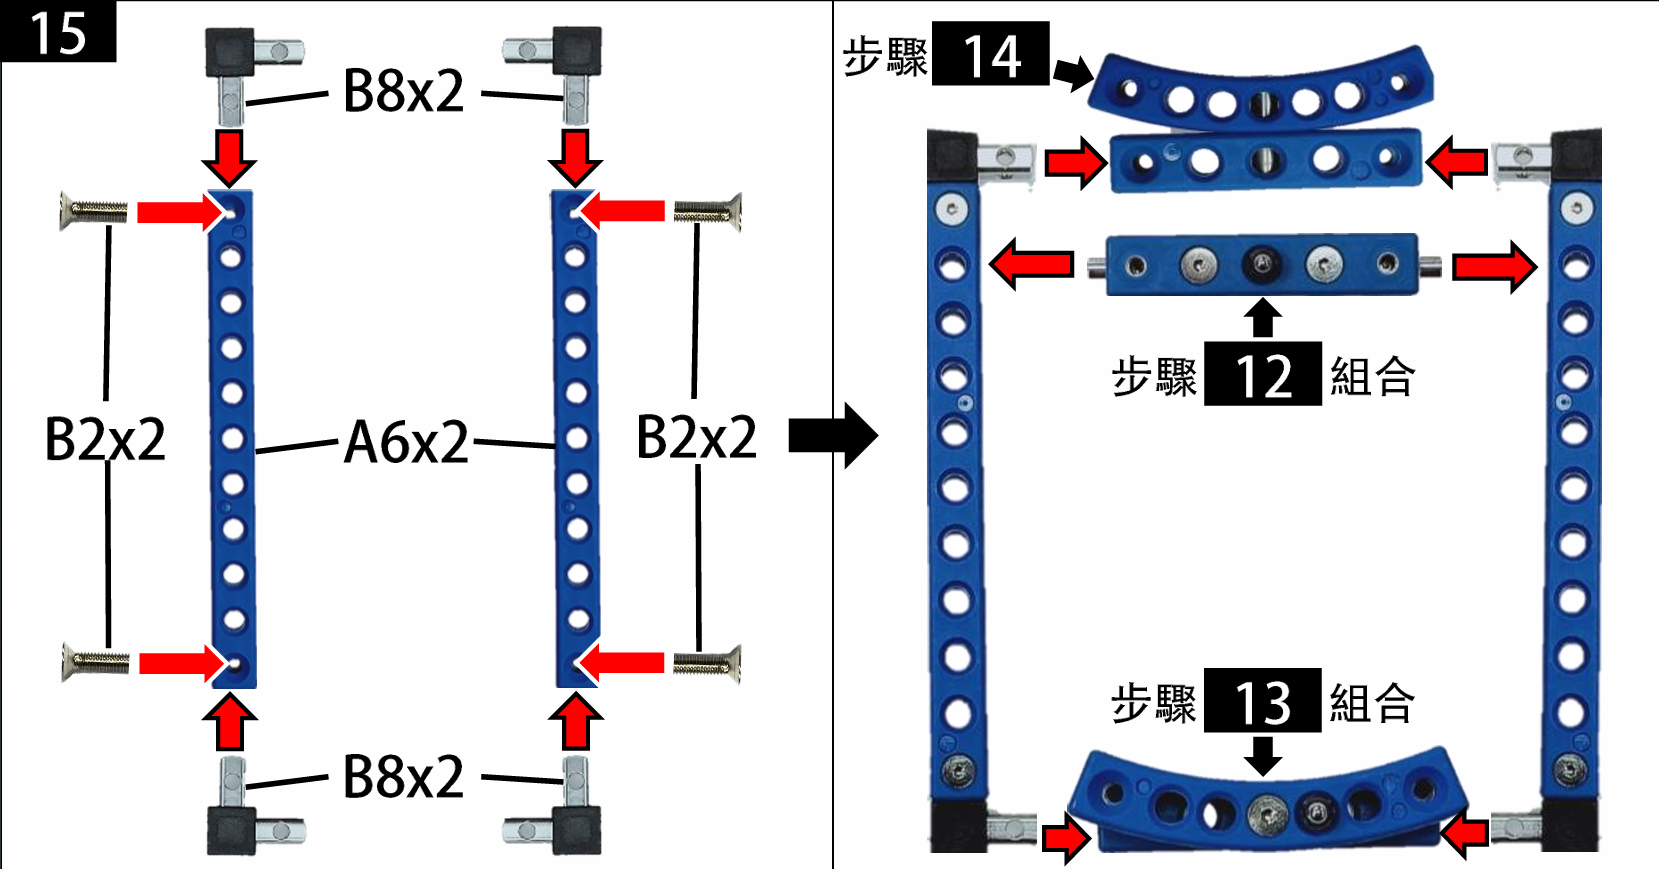
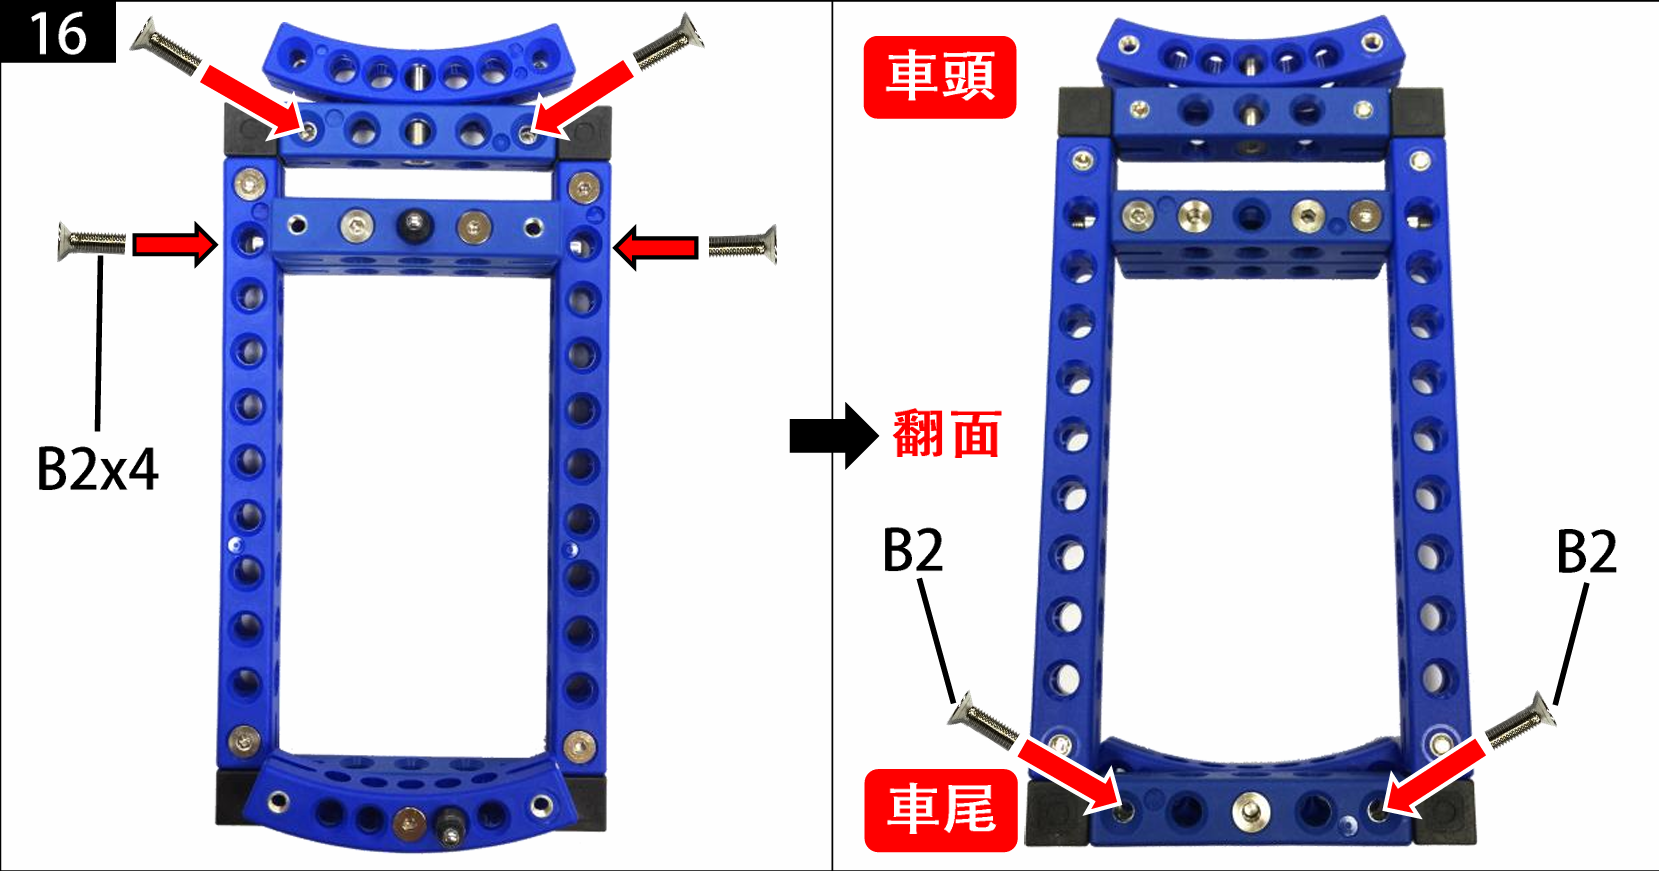
  1. 车体组装


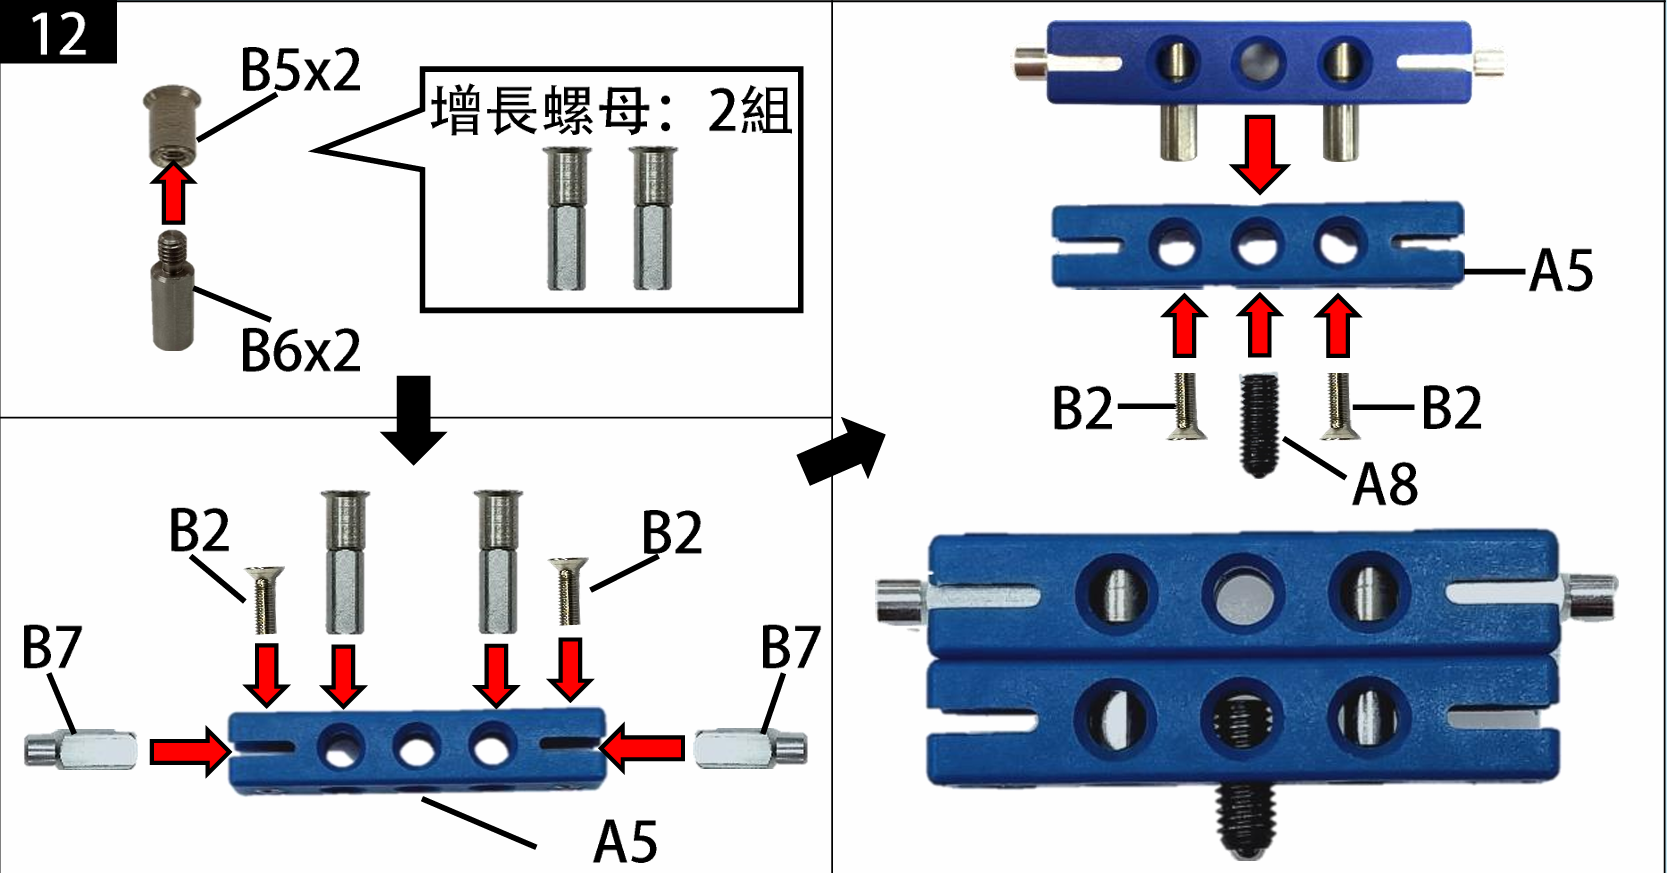
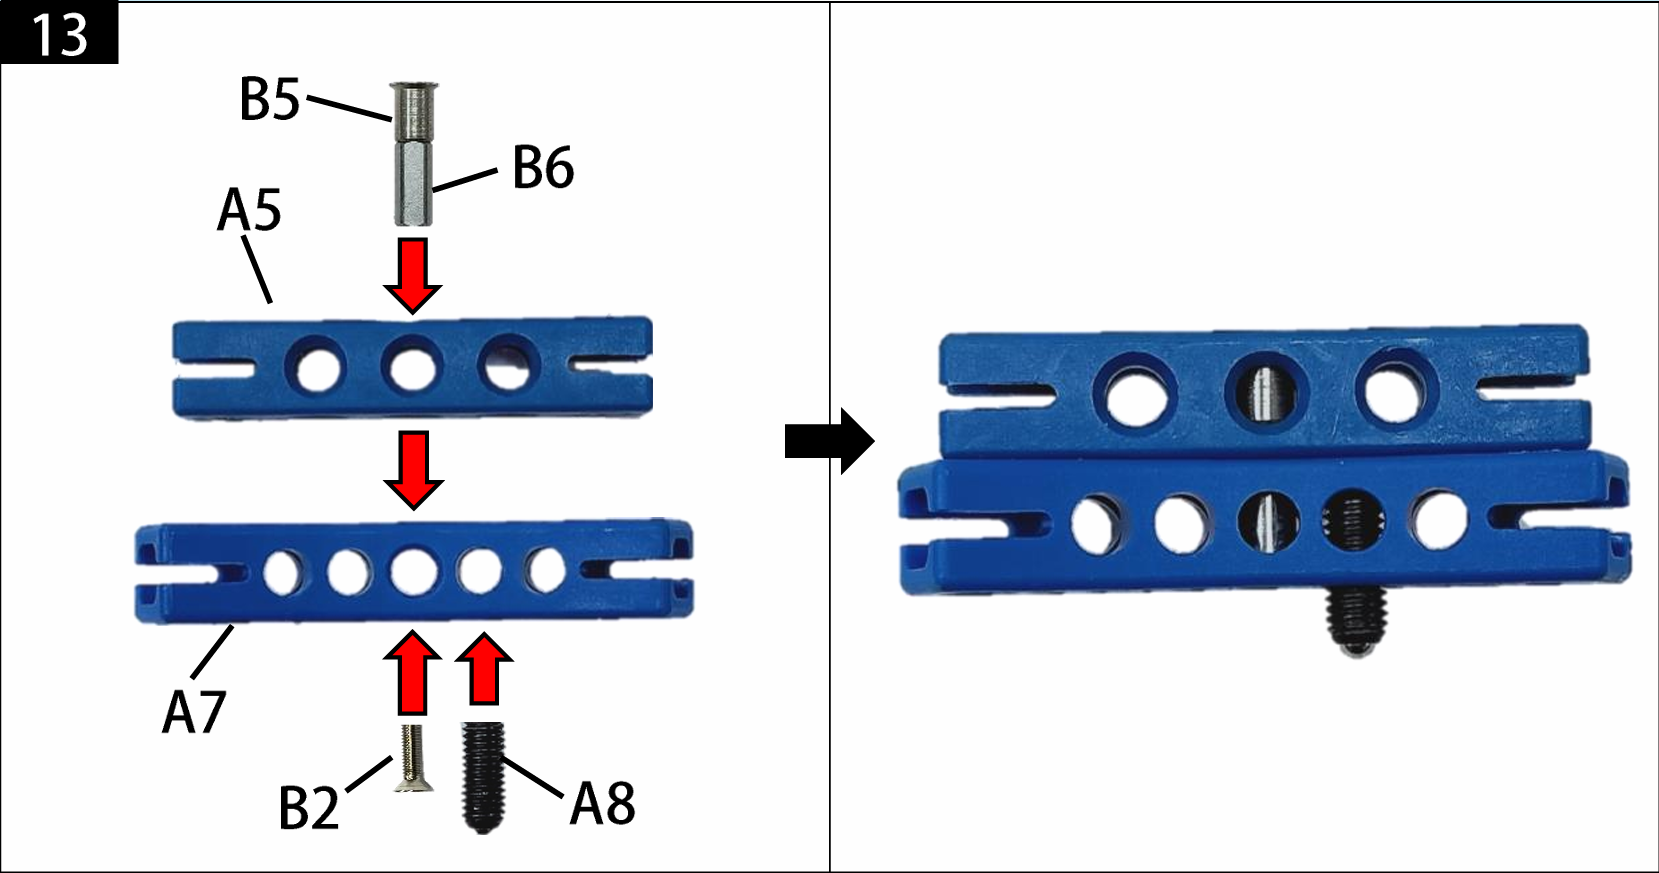
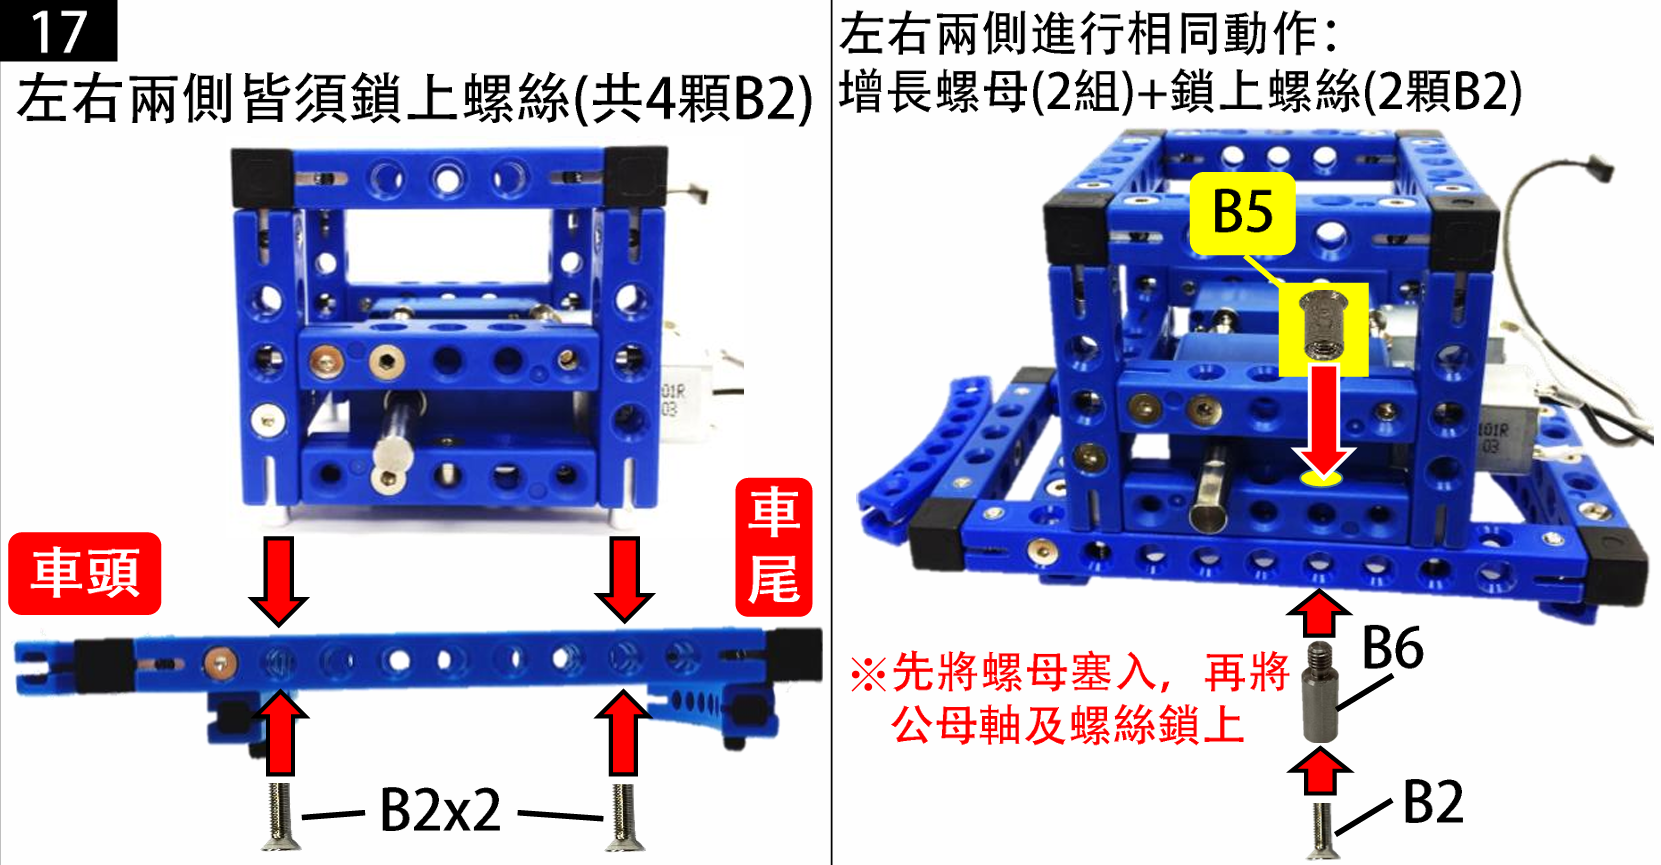
  2. 车底组装

    由于我们的车只有两个轮子,所以我们用到了两个A8对小车进行支撑
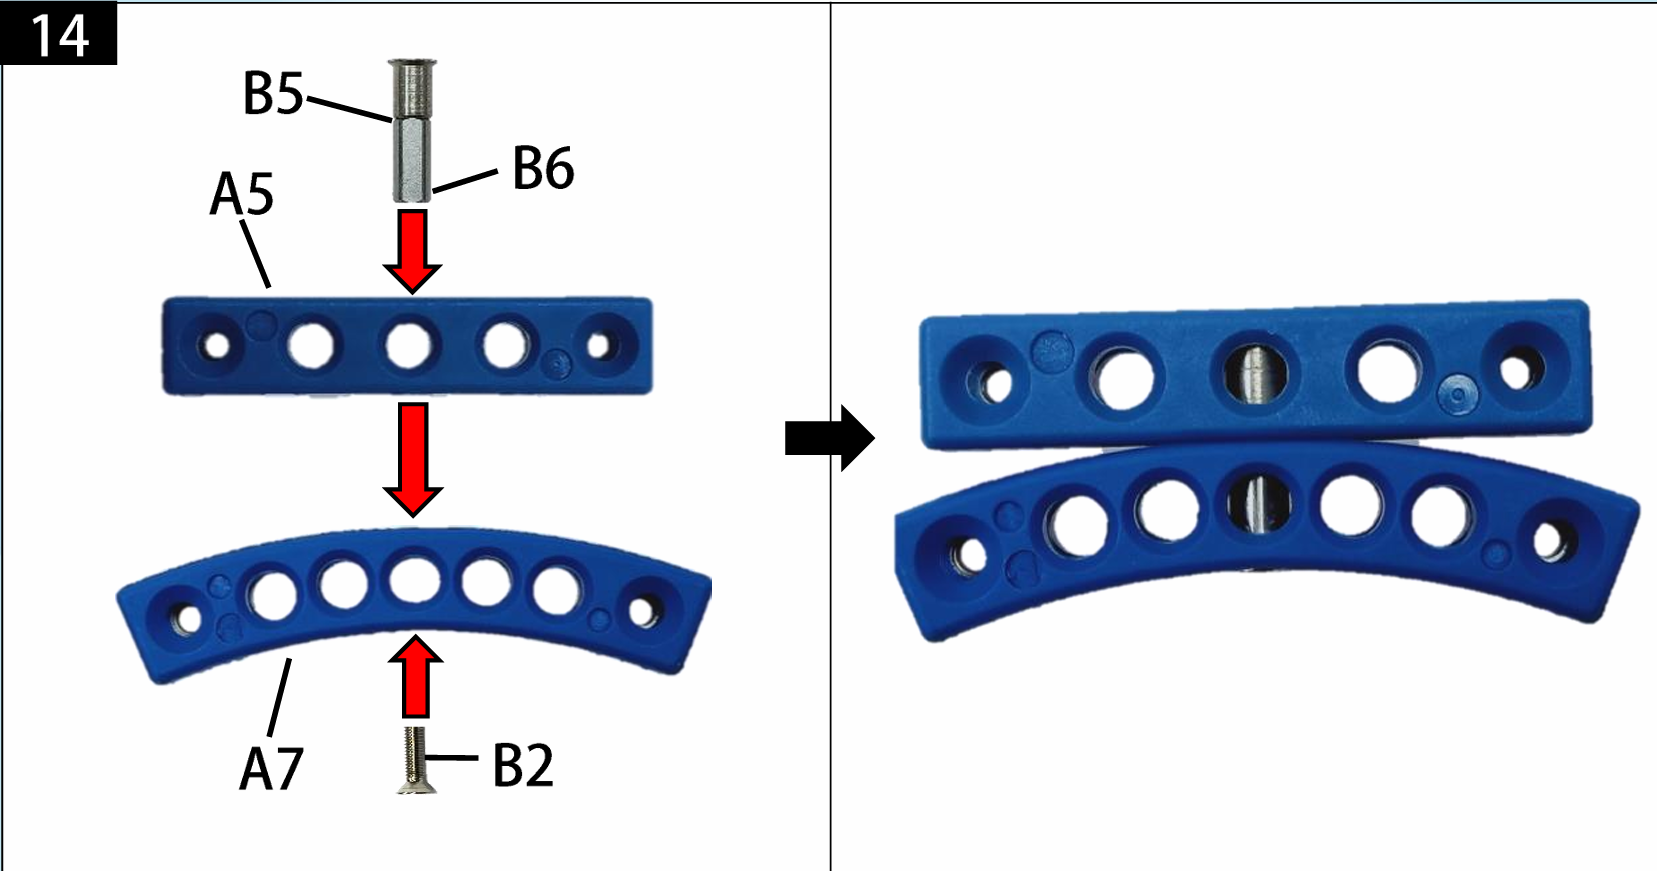

3.车轮组装
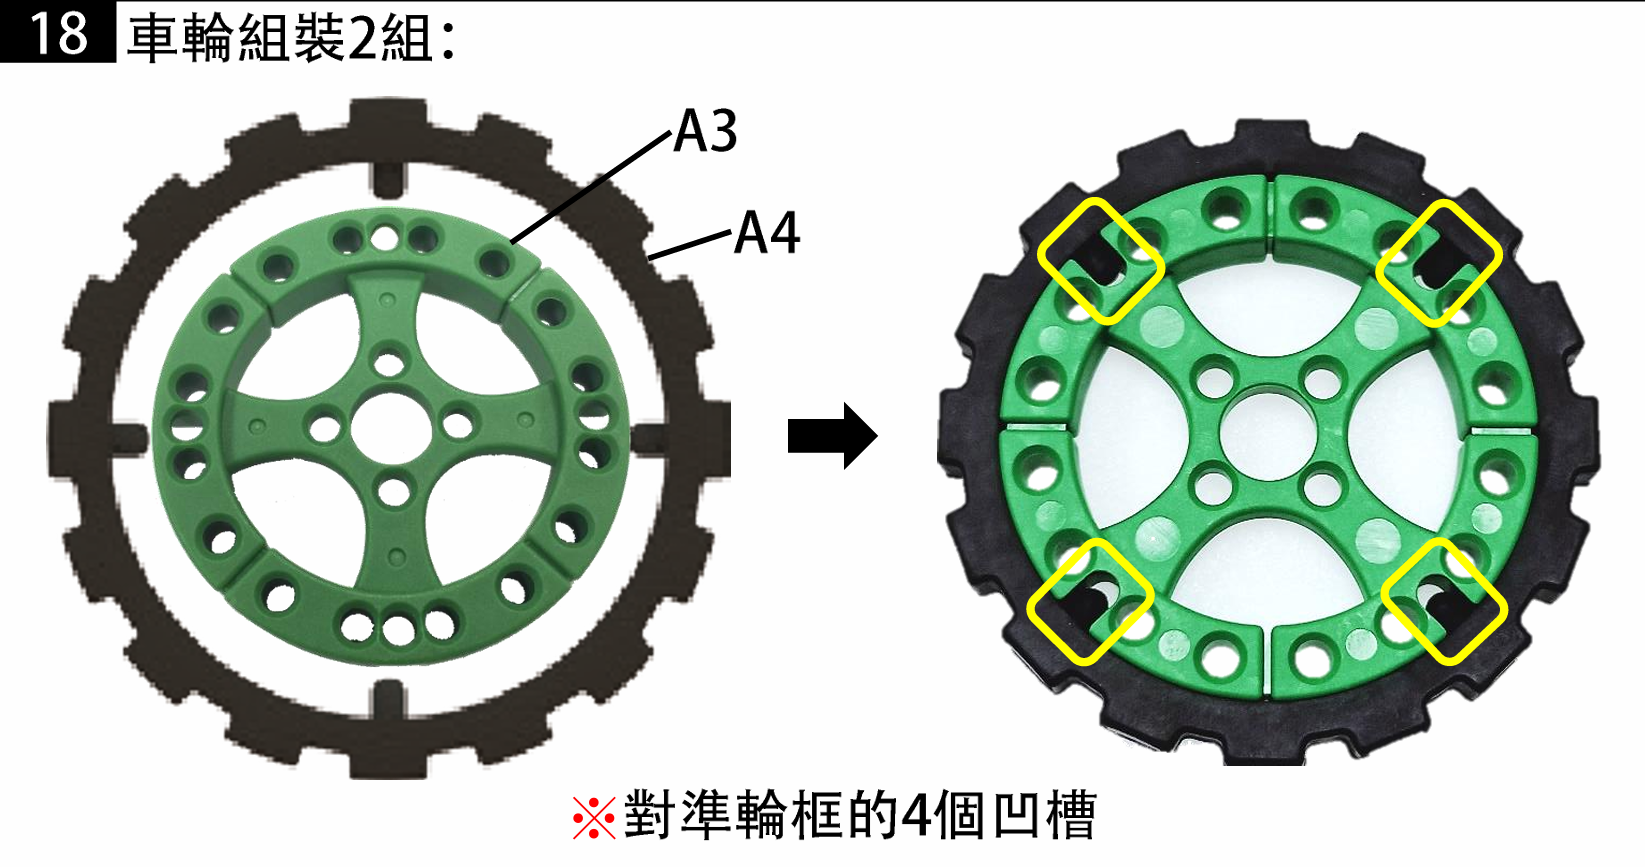
这个地方会有点紧,硬掰就可以
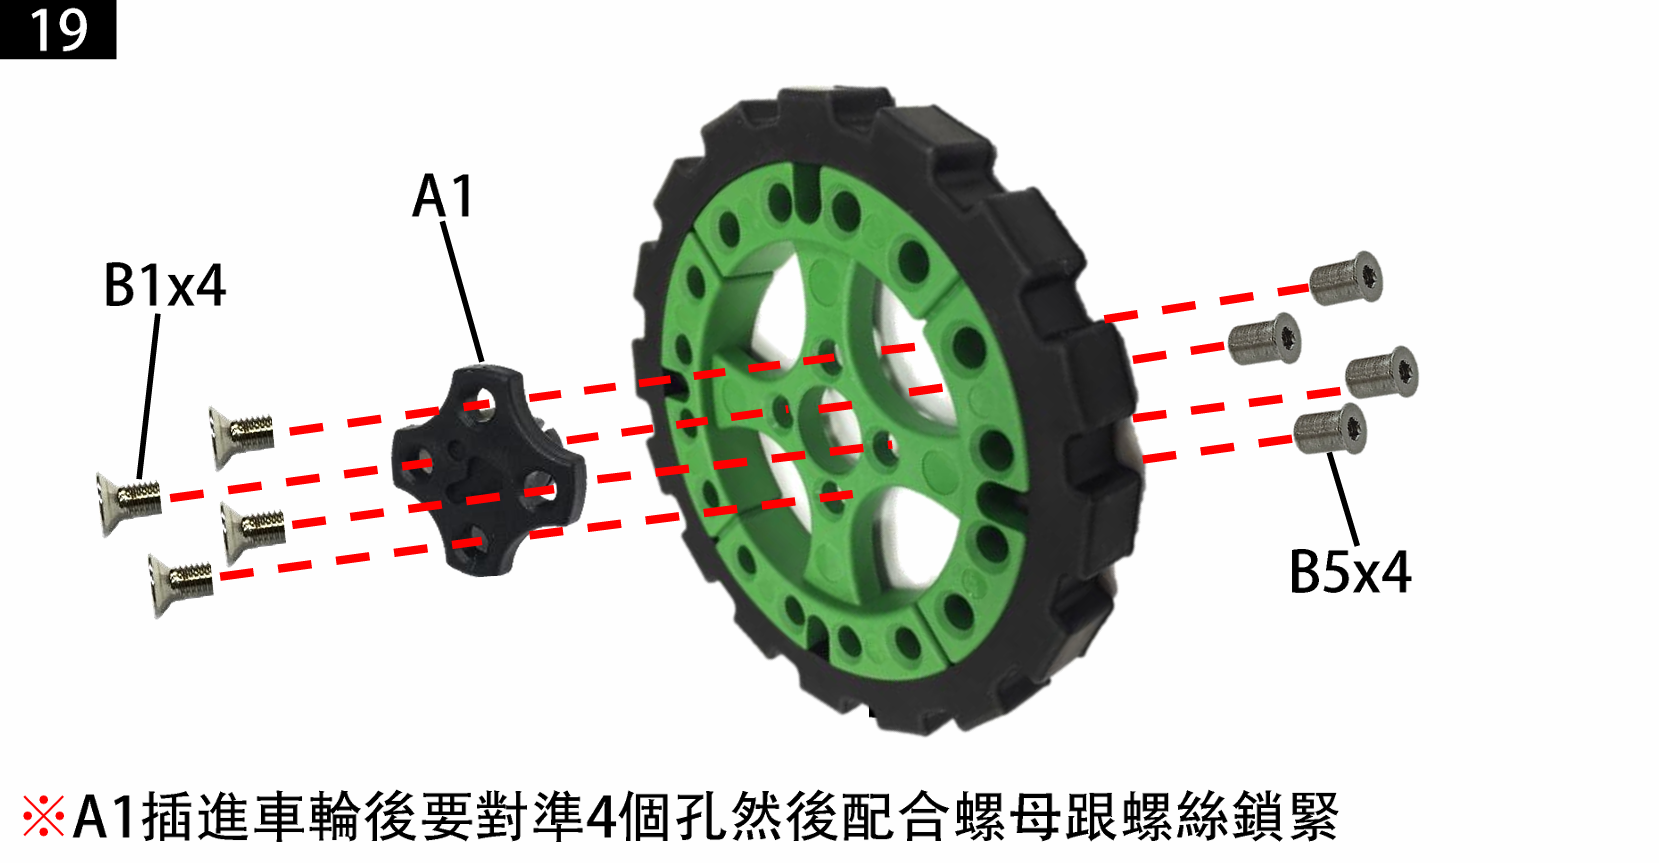
这个地方发螺丝一定要锁紧,小车的碰撞可能会导致送落
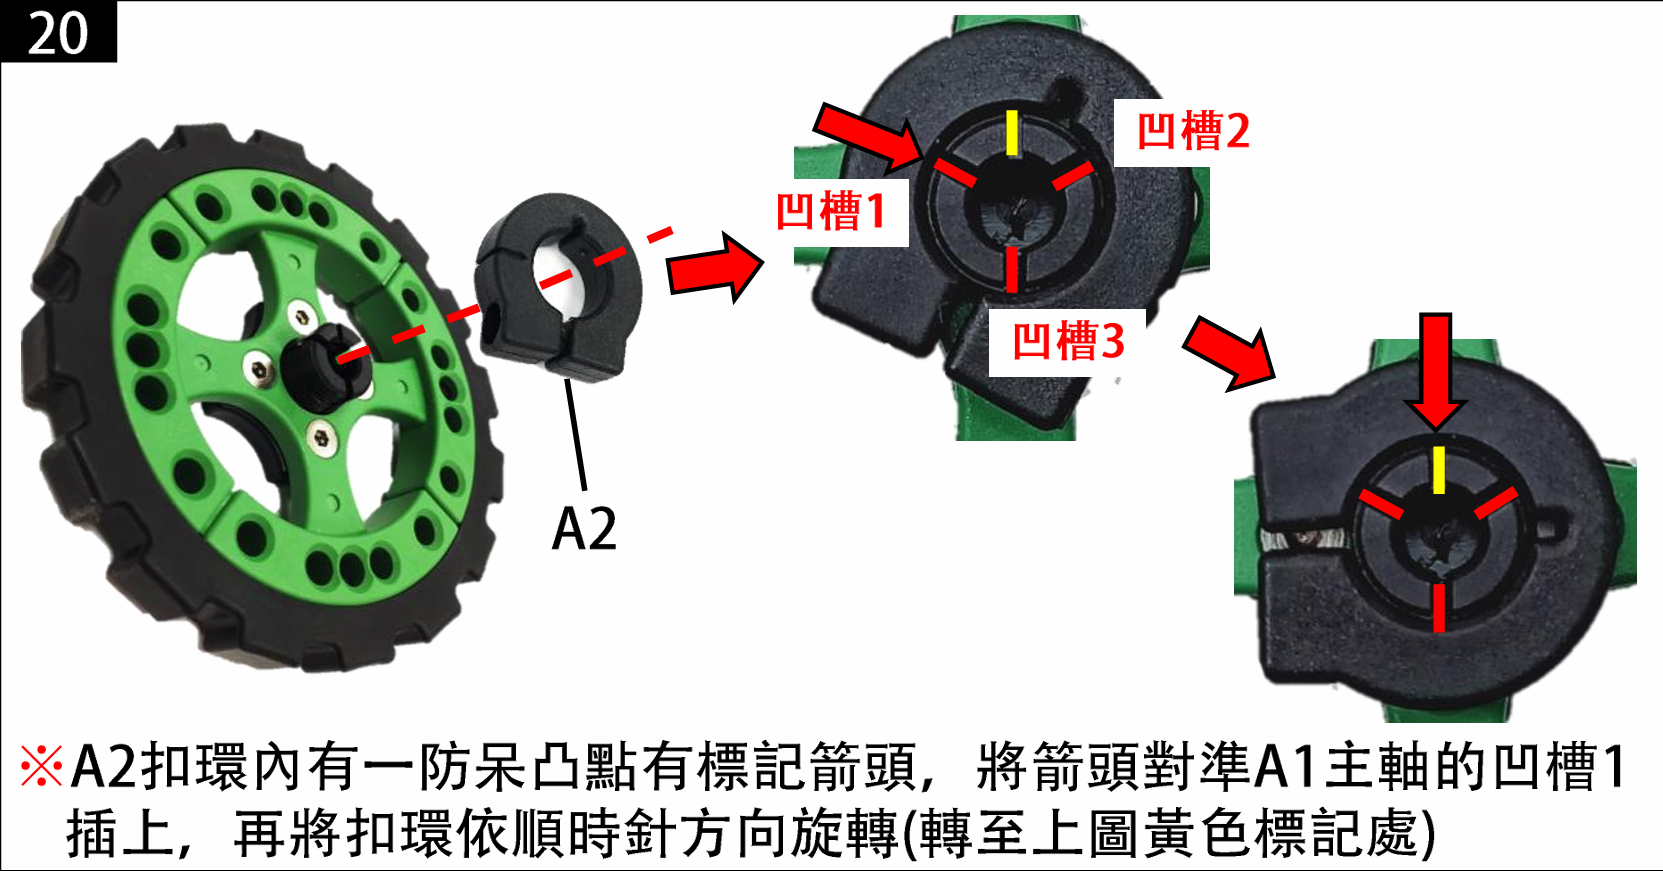
A2扣环内有一防呆凸点有标记箭头,将箭头A1主轴的凹槽1插上,再将扣环依顺时针方向旋转(转至上图黄色标记处)
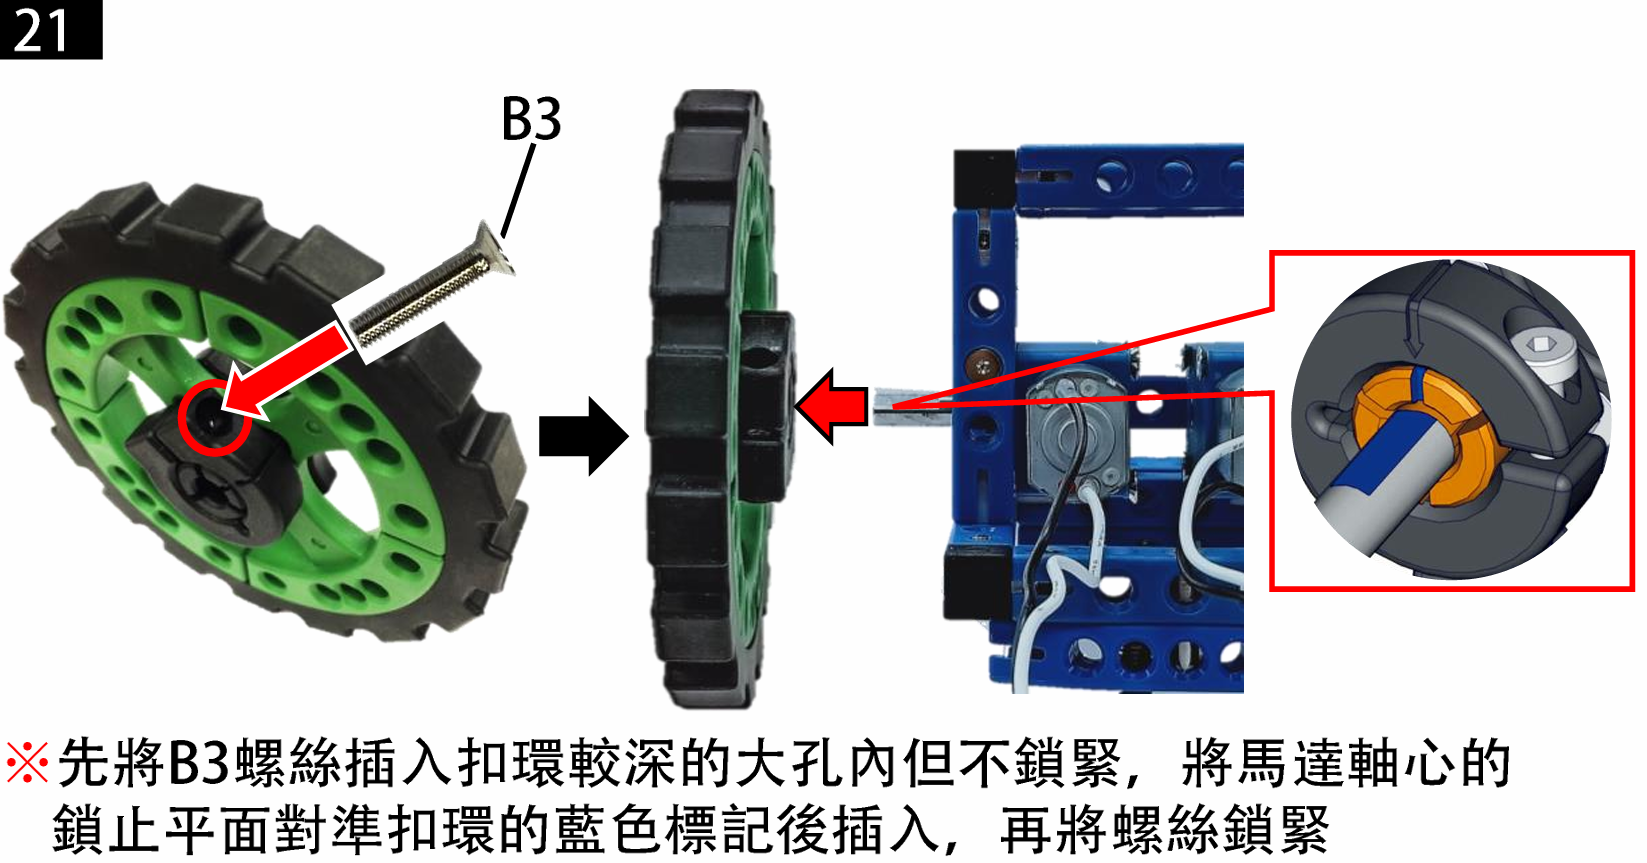
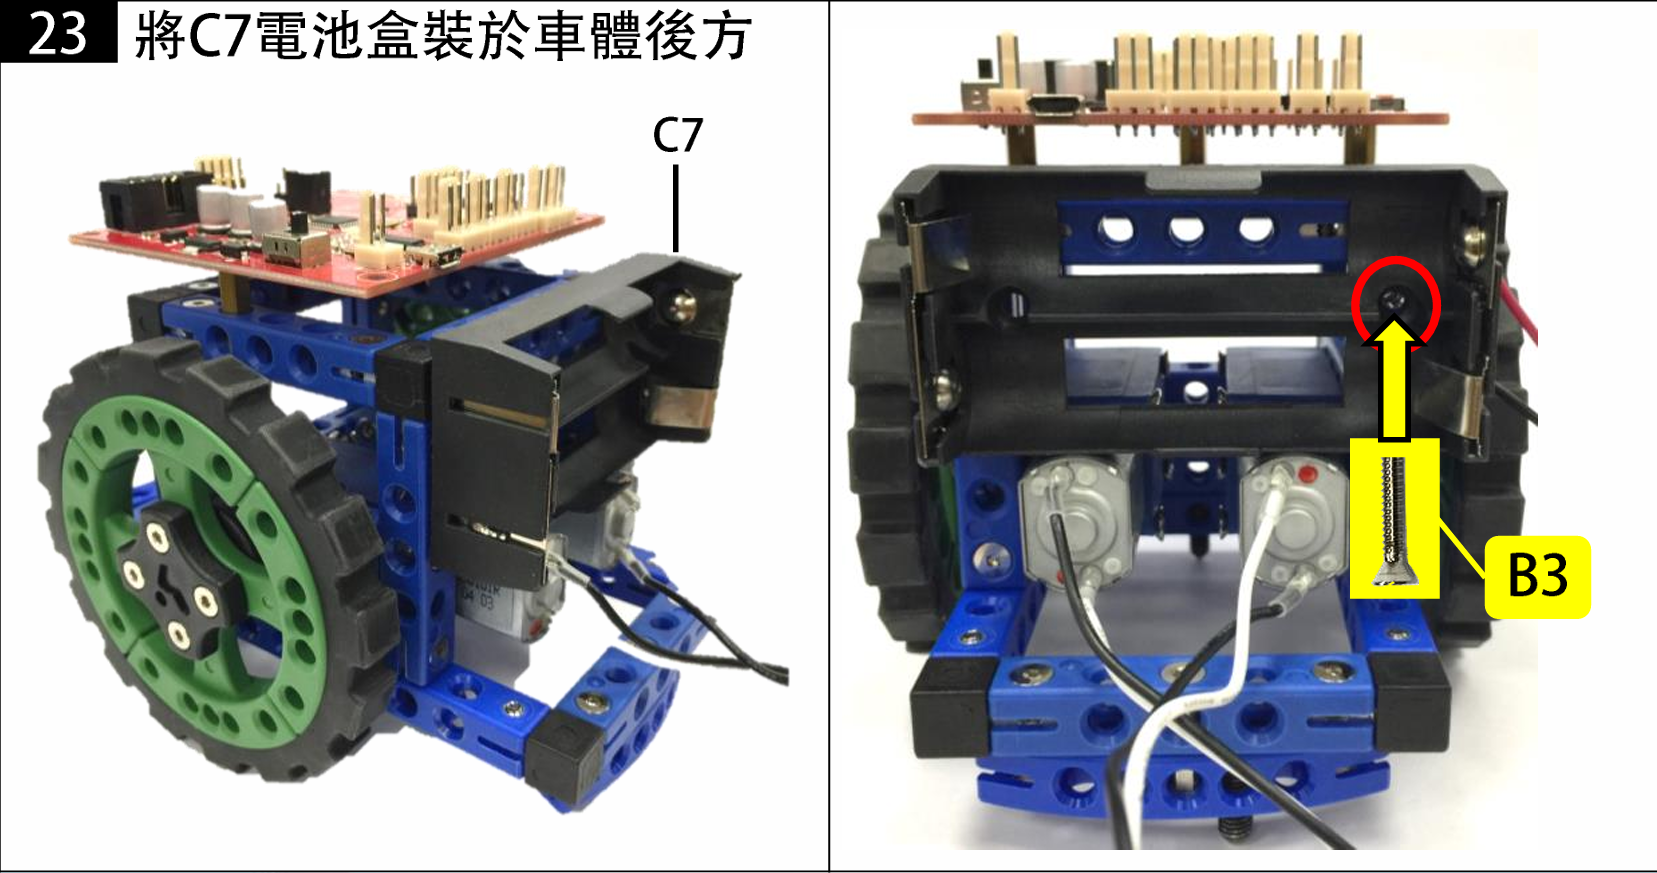
先将B3螺丝插入扣环较深的大孔内但不紧,将马达轴心的锁止平面对准扣环的蓝色标记后插入,再将螺丝锁紧

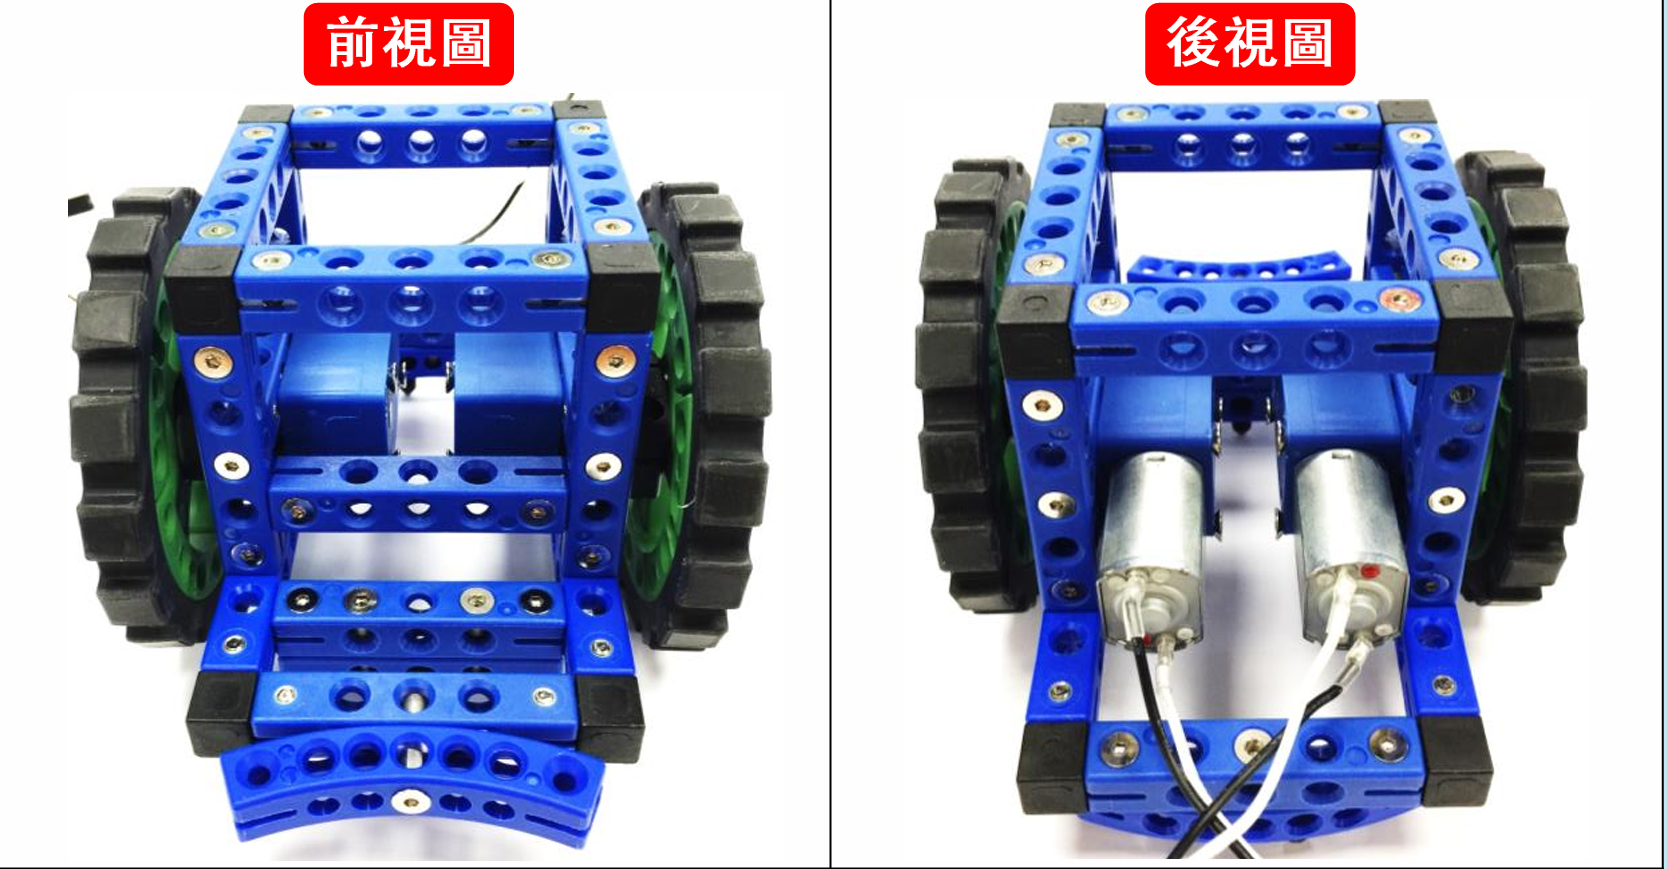
到现在组装成功后,成品如下
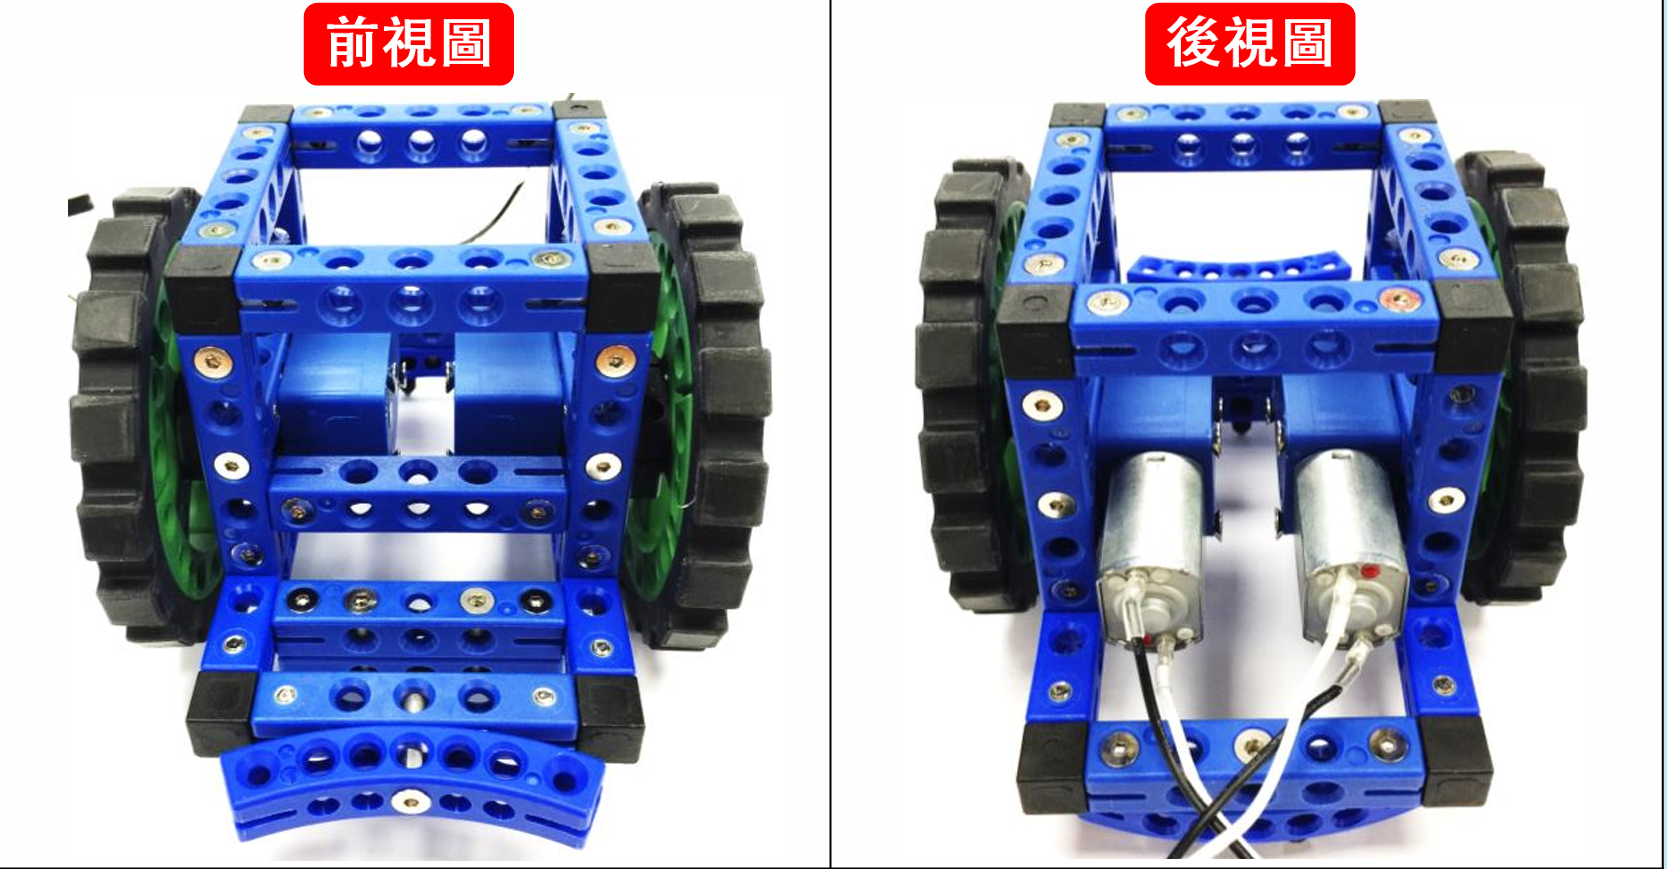
到这里,我们的机械模组部分就已经组装完成了,我们的主控电路部分可以自行安装,也可以按照下面的模板继续

主控板安装

在主控板上面留出了几个大的过孔,可以穿过螺丝,我们就可以通过这几个过孔进行安装
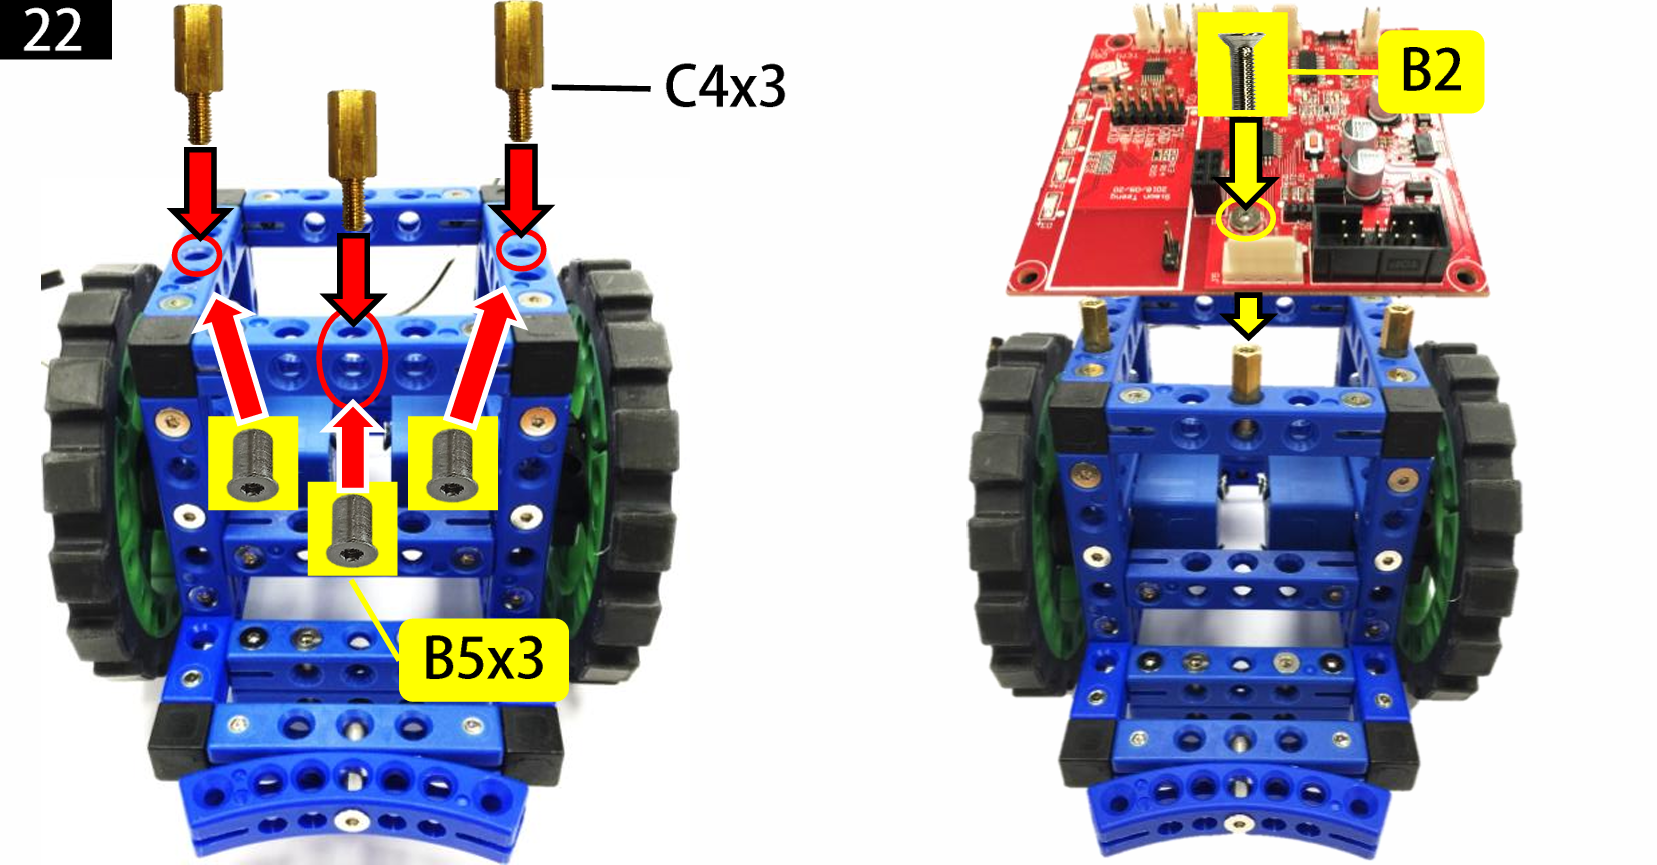

下面是我们的完成示意图
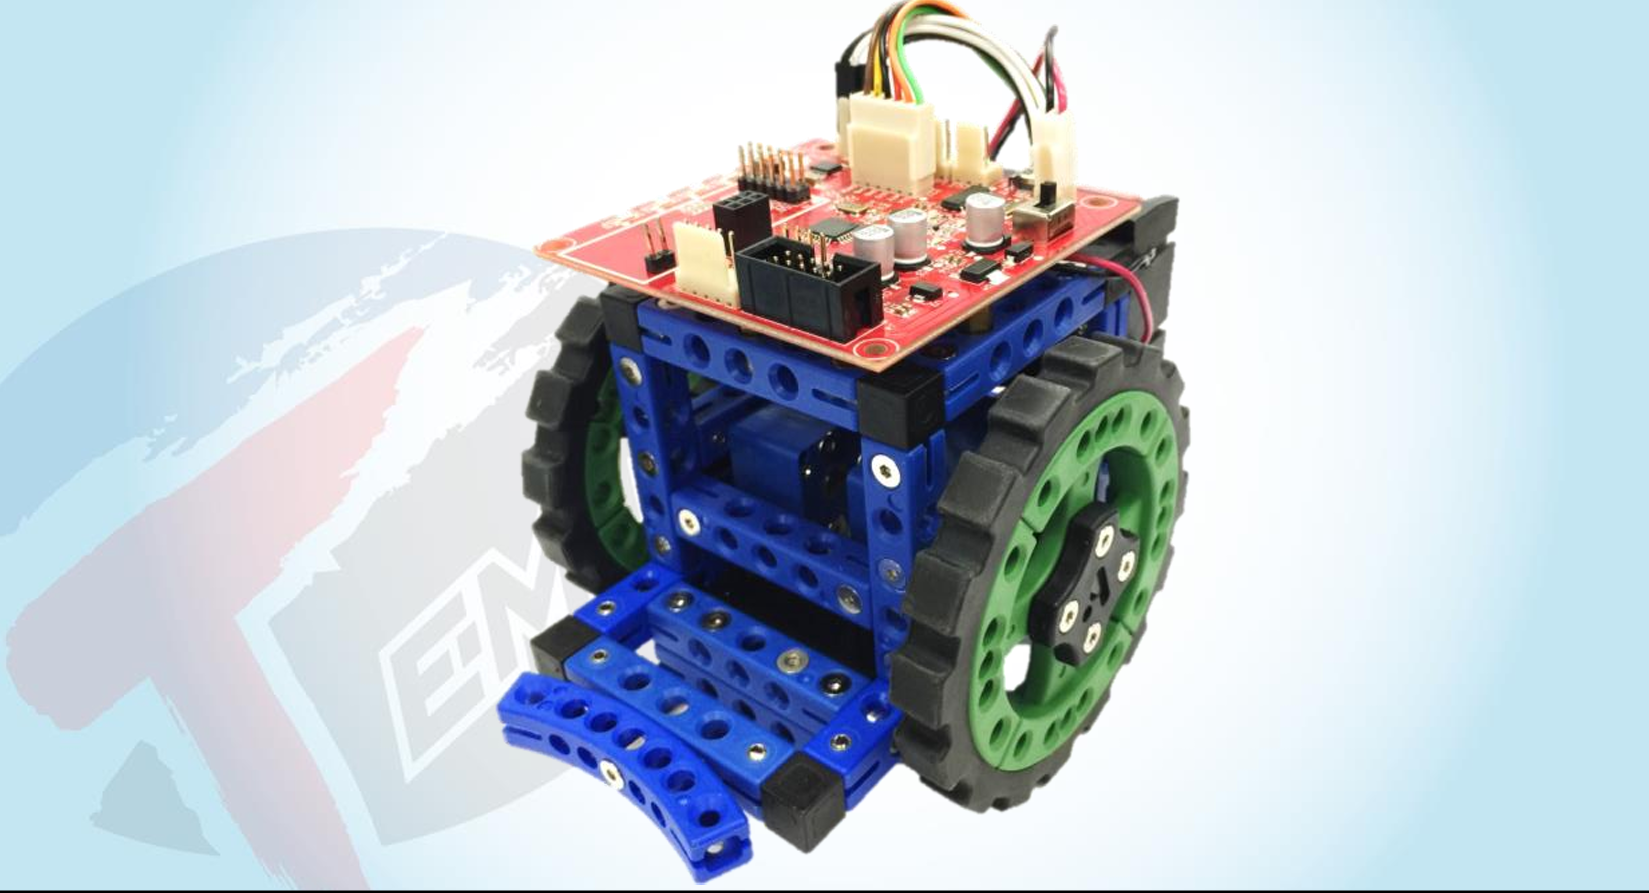
到此为止,我们所有非编程部分的组装就结束了,其余的连线组装,我们到后面的程序设计时,我们再去看相应的连线

下一章我们给大家介绍我们的编程环境的配置

相关推荐
白色的北极熊5 分钟前
c语言 牛客网 BC15
c语言
Brilliantwxx12 分钟前
【STM32】 SPI Flash 驱动开发实战:阻塞模式驱动 W25Q64(含工程代码)
开发语言·stm32·单片机·嵌入式硬件
纳祥科技19 分钟前
拆机拆到芯片级:ARC功放机里的NX7026、NX8420、NX6805
单片机·音视频·智能音箱
workflower20 分钟前
SSH(Struts+Spring+Hibernate)
人工智能·机器学习·机器人·云计算·无人机
微信开发api37 分钟前
微信机器人接口:REST API vs WebSocket 选型建议
微信·机器人·ipad
老当益壮梁奶奶1 小时前
ARM汇编学习笔记(六):【i.MX6ULL】时钟系统与定时器(EPIT & GPT)
c语言·arm开发·嵌入式硬件·学习·51单片机
别动我齐刘海1 小时前
ROS2 Jazzy + C++ 实战路线——ros2_control
c++·人工智能·python·opencv·机器学习·机器人·github
爱研究的小梁2 小时前
告别实验室理想网络,真实场景下具身智能远程操控怎么干?
网络·人工智能·机器人·信息与通信
youcans_2 小时前
【嵌入式软件AI编程】16. Claude Code 与 VS Code 的协同开发
stm32·mcu·嵌入式·ai编程·claude code
Navigator_Z2 小时前
LeetCode //C - 1255. Maximum Score Words Formed by Letters
c语言·算法·leetcode