基于RK3576+FPGA的无人机飞控系统设计
该方案采用瑞芯微RK3576处理器与FPGA协同架构,结合异构计算与实时控制技术,满足无人机高动态响应、多传感器融合及AI视觉处理需求。以下是核心设计要点: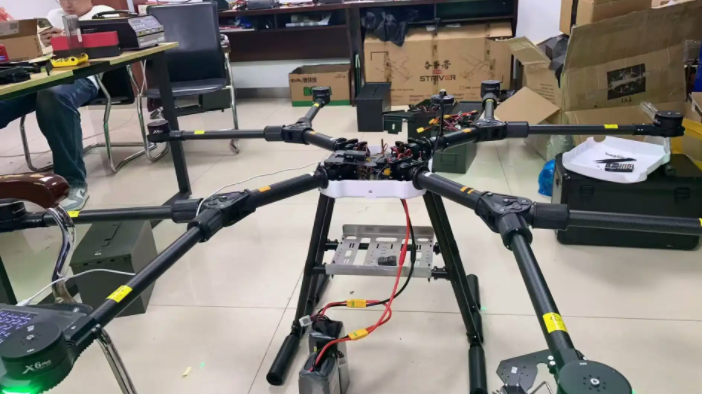
1. 硬件架构设计
-
异构计算核心
- RK3576:四核Cortex-A72(2.3GHz)运行路径规划算法(如A*、RRT*),四核Cortex-A53(2.2GHz)处理IMU/GPS/视觉多传感器融合(采样率1kHz)12。
- FPGA扩展:通过PCIe x4或FlexBus接口连接FPGA(如安路高云或紫光系列),实现LiDAR点云滤波、编码器信号解码等硬件加速任务(数据交换速率280MB/s)13。
-
多模态感知接口
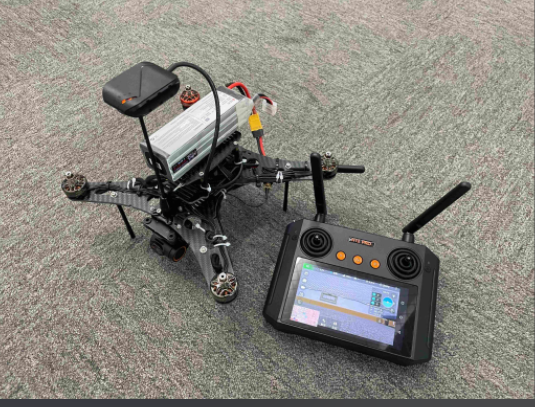
- 视觉与定位:双MIPI CSI-2接口支持4K@60fps双目视觉避障,集成RTK GPS(UBLOX ZED-F9P)与IMU(MPU-6050),室内外定位精度分别达±2cm和±5cm5。
- 通信链路 :5G(移远RM500Q)与WiFi 6E双冗余设计,支持MAVLink 2.0协议,抗丢包率提升80%25。
-
实时控制模块
- Cortex-M0硬实时核:实现μs级PID控制环(周期20μs),直接驱动无刷电调与舵机12。
- FPGA加速:部署硬件PID控制环与脉冲信号生成,响应周期≤50μs37。
2. 软件协议栈实现
-
实时操作系统
-
采用Linux 6.1内核+RT-Preempt补丁或翼辉SylixOS(ASIL-D级),任务调度抖动<10μs,支持Xenomai实时域12。
-
示例代码(FPGA-PID控制线程):
cCopy Code
RT_TASK motor_ctrl_task; void motor_control(void *arg) { while (1) { read_sensor_data(&imu_data); pid_calculate(&ctrl_output); pwm_set_duty(ESC_CH1, ctrl_output); rt_task_wait_period(); // 硬实时周期20μs } }
-
-
飞控算法优化
- 视觉SLAM:NPU(6TOPS算力)加速ORB-SLAM3算法,建图更新频率30Hz5。
- 动态避障:融合LiDAR与视觉数据,支持8方向障碍物识别(最小检测距离0.5m)15。
3. 国产化与可靠性设计
- 国产芯片替代:RK3576+FPGA(如复旦微JFM7K325T)实现100%国产化,符合军工自主可控要求26。
- 环境适应性:-40℃~85℃宽温运行,通过MIL-STD-810G振动测试,抗50g机械冲击12。
4. 性能对比与优势
| 维度 | RK3576+FPGA方案 | **传统x86方案(如J1900)** |
|---|---|---|
| 实时控制 | 硬实时环周期20μs | 软件PID延迟>200μs |
| 算力密度 | 异构八核+6TOPS NPU | 四核x86无AI单元 |
| 通信可靠性 | 双CAN-FD+5G冗余链路 | USB转接CAN总线故障率高 |
| 国产化程度 | 全国产芯片+操作系统 | x86架构存在出口管制风险 |
该方案在实时性、算力及国产化方面显著优于传统方案,适用于军用/工业级无人机场景