无人机故障处理模块主要通过监测、诊断、决策、恢复的流程来保障飞行安全,其核心目标是实现从故障感知到安全处理的自动化闭环。当前,该领域面临复杂故障实时处理、资源受限下算法部署等关键技术难点,而前沿研究也正从多个方向寻求突破。
核心运行方式
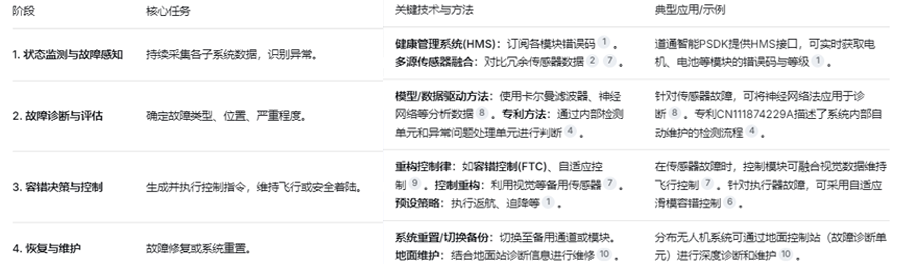
典型无人机故障处理模块的运行遵循一个分层递进的逻辑,具体流程和关键技术如下表所示:
主要技术难点
目前,实现高效可靠的故障处理系统主要面临以下挑战:
复杂性与实时性矛盾:无人机系统包含大量传感器和执行器,可能发生耦合、并发或渐变的复杂故障。传统飞控计算机的余度管理和故障隔离会占用大量运算资源,增加系统负荷,影响实时性。同时,要在毫秒级时间内完成从诊断到控制的闭环,对算法效率要求极高。
模型依赖性与环境不确定性:许多基于数学模型(如卡尔曼滤波)的诊断方法,其准确性严重依赖模型的精确性。但无人机在实际飞行中,会面临气动参数变化、突风、结冰等不确定干扰,以及执行器和传感器因机械磨损、环境影响(如结冰)等产生的未知非线性故障,这些都给精确建模和故障分离带来巨大困难。
机载资源限制与算法部署:无人机机载计算能力、存储和功耗严格受限。然而,先进的智能诊断算法(如深度学习模型)通常计算量大,难以直接部署。需要在算法性能、复杂度和实时性之间取得艰难平衡。
前沿技术突破方向
1.智能融合与先进诊断:核心是提升诊断的准确性和自适应性。例如,使用径向基函数(RBF)神经网络与非线性动态逆(NDI)控制器结合,可在线自适应估计并补偿由结冰等环境引起的、动态未知的执行器和传感器复合故障。此外,利用非线性扰动观测器(NDO) 将各类扰动"打包"估计,能有效增强系统鲁棒性。
2.高效容错控制算法:重点在于保证稳定性的同时,极致优化资源。例如,动态事件触发控制与预定义时间稳定性理论结合,能让系统仅在必要时进行通信和计算。相关研究显示,相比传统时间触发机制,可降低69.4% 的网络资源消耗。另外,固定时间/预定义时间控制能确保系统状态在不依赖于初始状态的预设时间内收敛,提供了精确的性能边界。
3.系统架构优化:旨在从顶层设计上提升可靠性。一方面,设计专用的多源冗余容错导航计算系统,将信号处理、余度管理等任务从飞控计算机中剥离,减轻其负荷,提升整体可靠性。另一方面,发展分布式故障诊断系统,将诊断任务合理分配于机载设备和地面站,利用地面更强的算力进行深度分析。