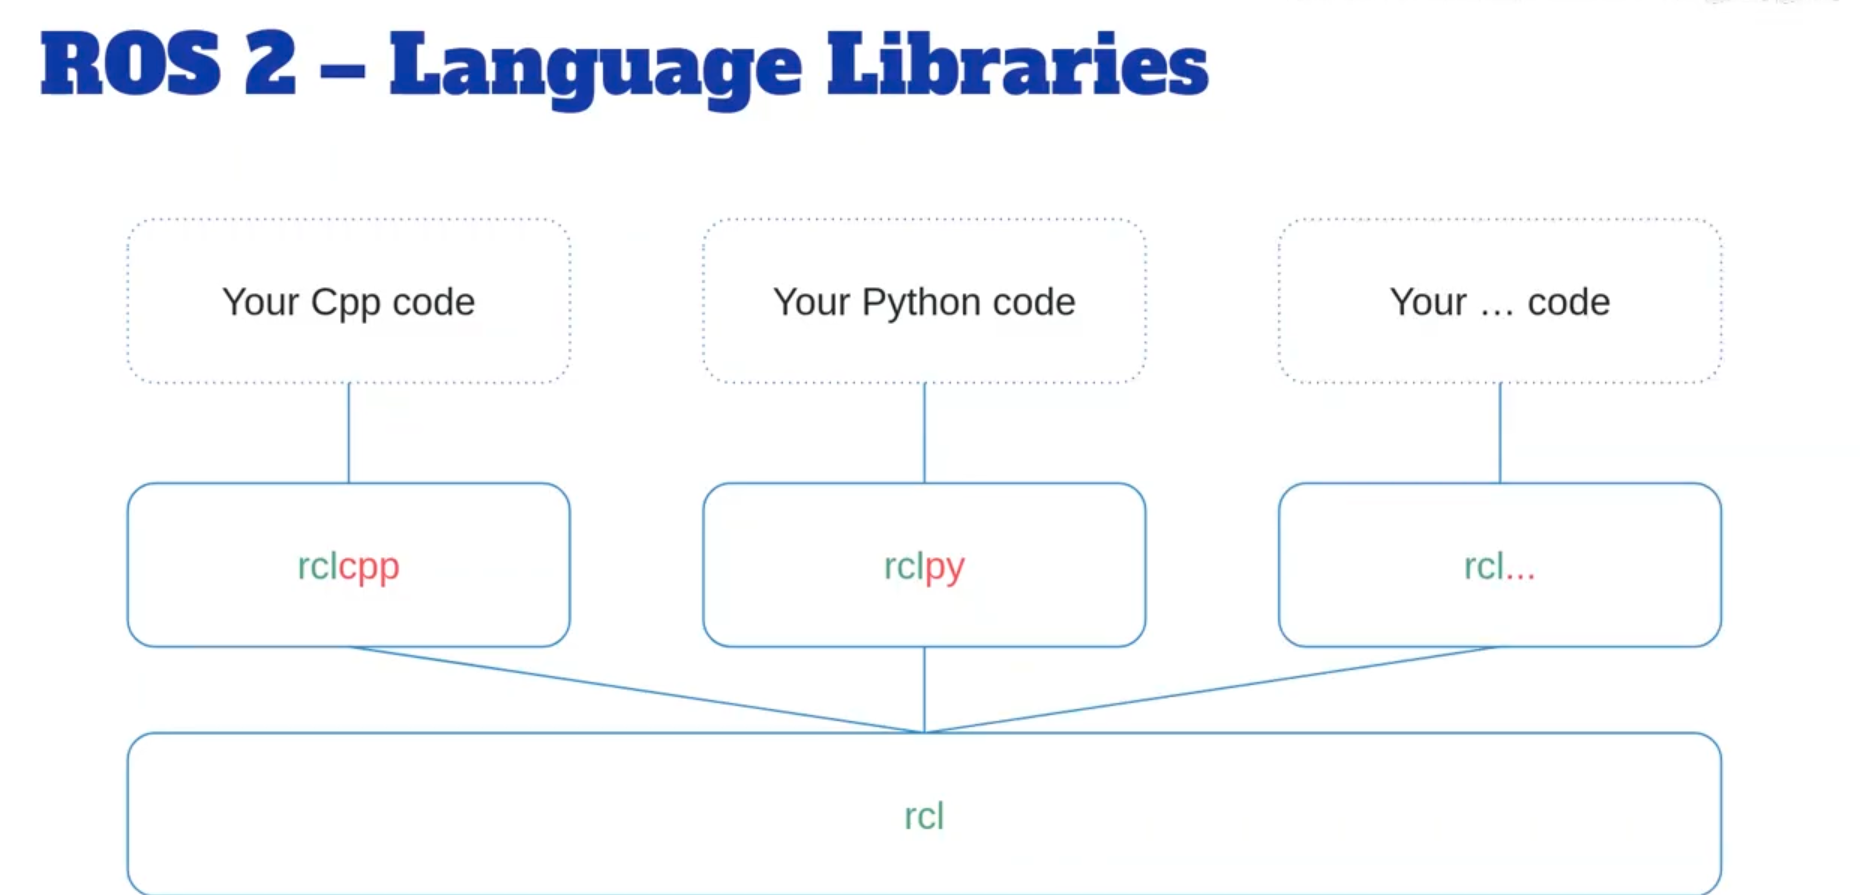
4.ROS2-Language Libraries

rcl

ros2的基础库,最最低级的,与ros2通信的
ros2指令

  • ros2 run [pkg_name] [executable filename]
    • --ros-args -r: 重命名节点名称
      示例:
      ros2 run [pkg_name] [executable filename] --ros-args -r __node:=[重命名的名称]
      or
      ros2 run [pkg_name] [executable filename] --ros-args --remap __node:=[重命名的名称]
bash 复制代码
# 看帮助手册
ros2 node -h
# 看运行中的节点
ros2 node list
# 看运行中的节点的详细信息,subscribes,publishers,service servers等等
ros2 node info [/节点名称]

colcon

  • colcon build 会build所有ros workspace/src下的所有文件
    • --packages-select 只build 指定的pkg
      示例:
      colcon build --packages-select [pkg name]
    • 针对python--symlink-install: ros2直接运行可执行文件,这样编辑python文件不用重新build了
      colcon build --packages-select [pkg name] --symlink-install

RQT

图形界面查看正在运行的节点

终端输入

bash 复制代码
rqt

Plugins->Introspection->Node Graph

or

bash 复制代码
rqt_graph

Turtlesim

bash 复制代码
# 如果没安装, 一般情况下桌面版都安装了
sudo apt install ros-distro-turtlesim
# 打开模拟小乌龟的节点,也可以重命名节点
ros2 run turtlesim turtlesim_node
# 打开用键盘控制小乌龟的节点
ros2 run turtlesim turtle_teleop_key
相关推荐
wdfk_prog9 天前
Wi-Fi Direct教程 01:在 Ubuntu 搭建双 mac80211_hwsim + wpa_supplicant 2.12
linux·运维·服务器·ubuntu·ros·wifi-direct
wdfk_prog17 天前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog19 天前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros
wdfk_prog19 天前
ROS教程11.5:roscore源码阅读——从启动脚本到 Master 注册表与控制面
ros
wdfk_prog20 天前
ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
运维·缓存·docker·容器·ros
wdfk_prog21 天前
ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
运维·缓存·docker·容器·ros
wdfk_prog21 天前
用 Git Submodule + Sparse Checkout 管理 RT-Thread:内核、BSP、第三方库与业务代码分层实践
运维·缓存·docker·容器·ros
wdfk_prog21 天前
ROS教程06:ROS1 Node 启动与停止流程
运维·缓存·docker·容器·ros
黑马水牛21 天前
Carla仿真系列:17_利用Carla仿真环境跑通3DGS——从采集360张图到高斯泼溅建模
python·ros·colmap·3dgs·新视角合成·carla仿真·三维建图
wdfk_prog22 天前
ROS教程:01 搭建 ROS1 Noetic Docker 开发环境
运维·缓存·docker·容器·ros