官方教程:https://docs.isaacsim.omniverse.nvidia.com/5.1.0/installation/install_workstation.html
博主基于Docker容器安装,亦可选择快速安装https://docs.isaacsim.omniverse.nvidia.com/5.1.0/installation/quick-install.html。
1 检查主机配置
1.1 安装Docker
sudo apt update
sudo apt install curl -y

curl -fsSL https://get.docker.com -o get-docker.sh
sudo sh get-docker.sh
1.2 安装NVIDIA Container Toolkit
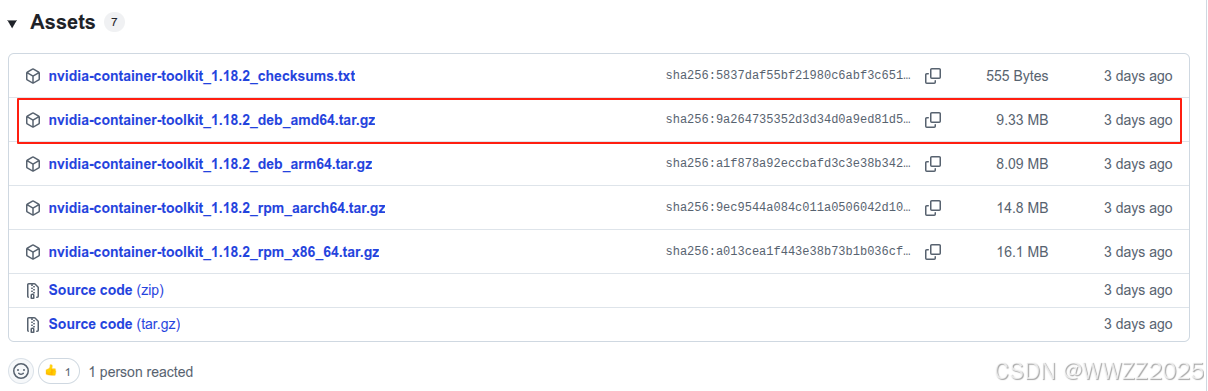
下载链接:https://github.com/NVIDIA/nvidia-container-toolkit/releases/tag/v1.18.2
安装Toolkit:
cd release-v1.18.2-stable/packages/ubuntu18.04/amd64/

sudo dpkg -i libnvidia-container1_1.18.2-1_amd64.deb \
             libnvidia-container-tools_1.18.2-1_amd64.deb \
             nvidia-container-toolkit-base_1.18.2-1_amd64.deb \
             nvidia-container-toolkit_1.18.2-1_amd64.deb
关联Docker并重启:
sudo nvidia-ctk runtime configure --runtime=docker
sudo systemctl restart docker
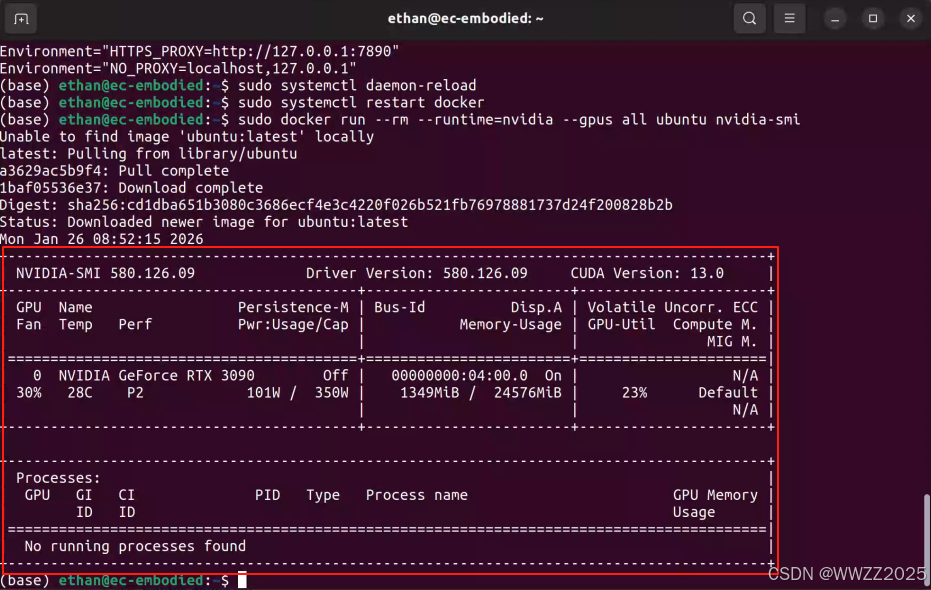
显示GPU信息:
sudo docker run --rm --runtime=nvidia --gpus all ubuntu nvidia-smi
1.3 主机配置检查
xhost +local:
sudo docker run --entrypoint bash -it --gpus all --rm --network=host \
  -e "PRIVACY_CONSENT=Y" \
  -v $HOME/.Xauthority:/root/.Xauthority \
  -e DISPLAY=$DISPLAY \
  nvcr.io/nvidia/isaac-sim:5.1.0 ./isaac-sim.compatibility_check.sh
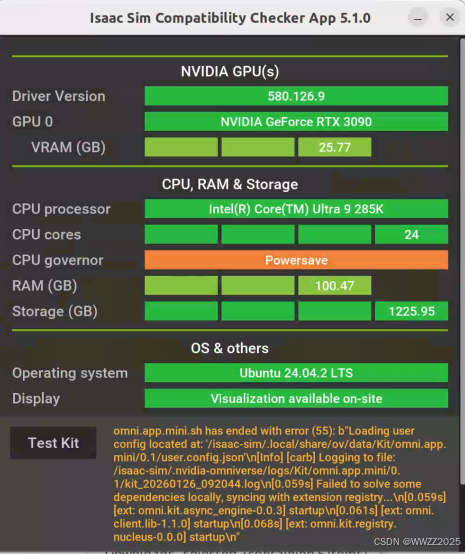
点击Test Kit,只要没有红色框即可,绿色代表极佳、浅绿代表好、橙色代表可以。
2 安装Isaac Sim
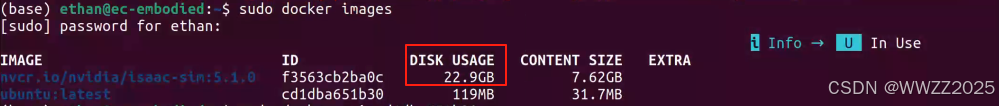
2.1 检查Isaac Sim包
sudo docker images
2.2 规划数据存储位置
博主放在了第二块固态硬盘中,此处亦可放在默认位置
# 1. 在大硬盘创建主文件夹
mkdir -p /media/ethan/Data01/isaac-sim-data

# 2. 在里面创建文档要求的所有子目录
mkdir -p /media/ethan/Data01/isaac-sim-data/cache/main/ov
mkdir -p /media/ethan/Data01/isaac-sim-data/cache/main/warp
mkdir -p /media/ethan/Data01/isaac-sim-data/cache/computecache
mkdir -p /media/ethan/Data01/isaac-sim-data/config
mkdir -p /media/ethan/Data01/isaac-sim-data/data/documents
mkdir -p /media/ethan/Data01/isaac-sim-data/data/Kit
mkdir -p /media/ethan/Data01/isaac-sim-data/logs
mkdir -p /media/ethan/Data01/isaac-sim-data/pkg

# 3. 核心步骤:赋予容器权限 (1234 是 Isaac Sim 容器内的用户 ID)
sudo chown -R 1234:1234 /media/ethan/Data01/isaac-sim-data
默认位置:
mkdir -p ~/docker/isaac-sim/cache/main/ov
mkdir -p ~/docker/isaac-sim/cache/main/warp
mkdir -p ~/docker/isaac-sim/cache/computecache
mkdir -p ~/docker/isaac-sim/config
mkdir -p ~/docker/isaac-sim/data/documents
mkdir -p ~/docker/isaac-sim/data/Kit
mkdir -p ~/docker/isaac-sim/logs
mkdir -p ~/docker/isaac-sim/pkg
sudo chown -R 1234:1234 ~/docker/isaac-sim
2.3 映射路径
xhost +local:
docker run --name isaac-sim --entrypoint bash -it --gpus all -e "ACCEPT_EULA=Y" --rm --network=host \
    -e "PRIVACY_CONSENT=Y" \
    -v $HOME/.Xauthority:/isaac-sim/.Xauthority \
    -e DISPLAY \
    -v ~/docker/isaac-sim/cache/main:/isaac-sim/.cache:rw \
    -v ~/docker/isaac-sim/cache/computecache:/isaac-sim/.nv/ComputeCache:rw \
    -v ~/docker/isaac-sim/logs:/isaac-sim/.nvidia-omniverse/logs:rw \
    -v ~/docker/isaac-sim/config:/isaac-sim/.nvidia-omniverse/config:rw \
    -v ~/docker/isaac-sim/data:/isaac-sim/.local/share/ov/data:rw \
    -v ~/docker/isaac-sim/pkg:/isaac-sim/.local/share/ov/pkg:rw \
    -u 1234:1234 \
    nvcr.io/nvidia/isaac-sim:5.1.0
默认使用:
xhost +local:
docker run --name isaac-sim --entrypoint bash -it --gpus all -e "ACCEPT_EULA=Y" --rm --network=host \
    -e "PRIVACY_CONSENT=Y" \
    -v $HOME/.Xauthority:/isaac-sim/.Xauthority \
    -e DISPLAY \
    -v ~/docker/isaac-sim/cache/main:/isaac-sim/.cache:rw \
    -v ~/docker/isaac-sim/cache/computecache:/isaac-sim/.nv/ComputeCache:rw \
    -v ~/docker/isaac-sim/logs:/isaac-sim/.nvidia-omniverse/logs:rw \
    -v ~/docker/isaac-sim/config:/isaac-sim/.nvidia-omniverse/config:rw \
    -v ~/docker/isaac-sim/data:/isaac-sim/.local/share/ov/data:rw \
    -v ~/docker/isaac-sim/pkg:/isaac-sim/.local/share/ov/pkg:rw \
    -u 1234:1234 \
    nvcr.io/nvidia/isaac-sim:5.1.0
3 运行启动
./runapp.sh
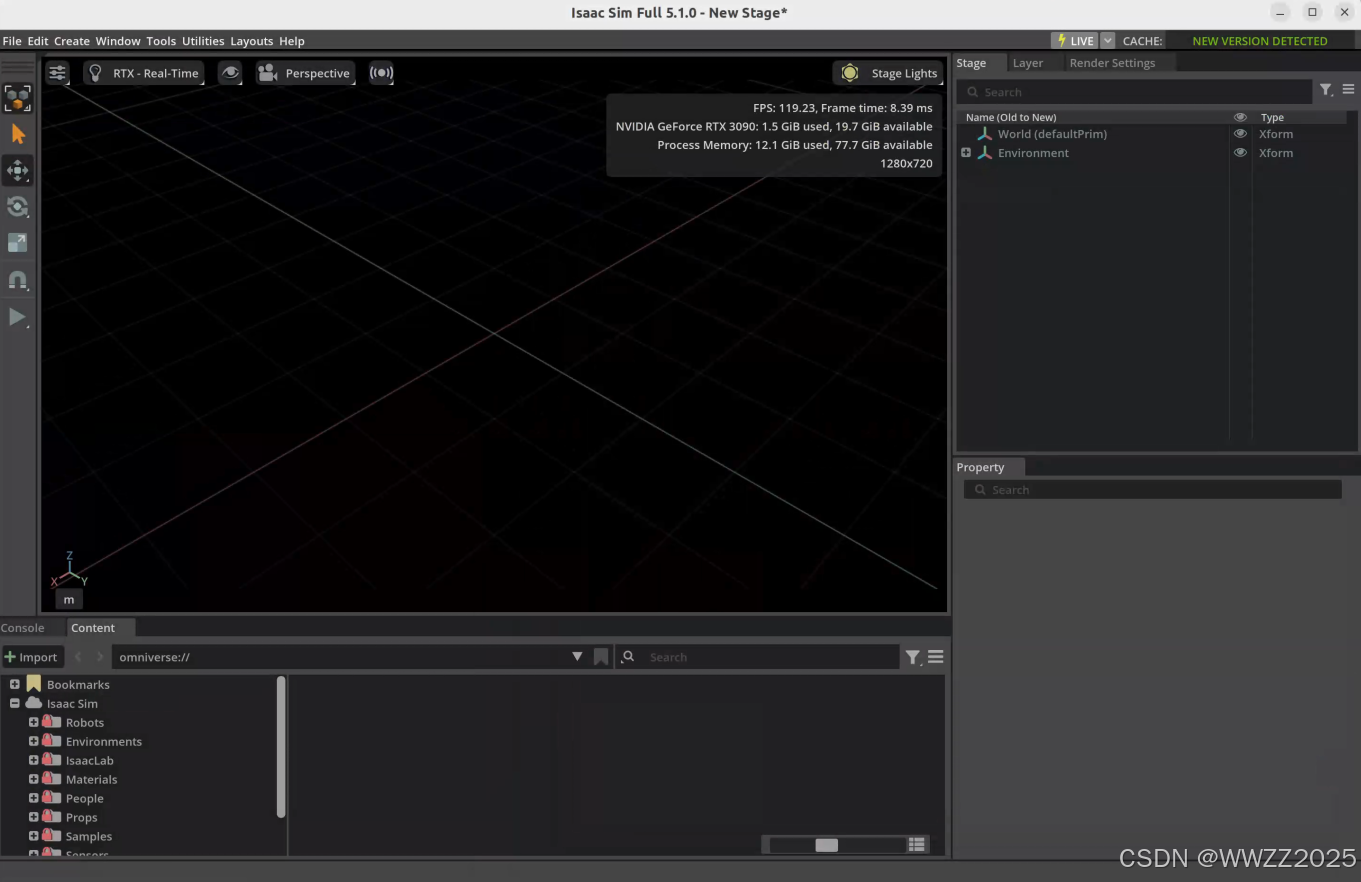
4 配置环境变量
长期启动指令为:映射路径+运行启动指令,为简化启动命令修改环境变量。
gedit ~/.bashrc拉到文本末尾复制下列内容、保存,如使用默认路径需修改一致
alias isaac='xhost +local: && sudo docker run --name isaac-sim -it --entrypoint bash --runtime=nvidia --gpus all -e "ACCEPT_EULA=Y" -e "PRIVACY_CONSENT=Y" --rm --network=host \
    -v $HOME/.Xauthority:/root/.Xauthority \
    -e DISPLAY=$DISPLAY \
    -v /media/ethan/Data01/isaac-sim-data/cache/main/ov:/root/.cache/ov:rw \
    -v /media/ethan/Data01/isaac-sim-data/cache/main/warp:/root/.cache/warp:rw \
    -v /media/ethan/Data01/isaac-sim-data/cache/computecache:/root/.cache/nvidia/computeCache:rw \
    -v /media/ethan/Data01/isaac-sim-data/config:/root/.nv/nvidia-omniverse/config:rw \
    -v /media/ethan/Data01/isaac-sim-data/data/documents:/root/Documents:rw \
    -v /media/ethan/Data01/isaac-sim-data/data/Kit:/root/.local/share/ov/data/Kit:rw \
    -v /media/ethan/Data01/isaac-sim-data/logs:/root/.nvidia-omniverse/logs:rw \
    -v /media/ethan/Data01/isaac-sim-data/pkg:/root/.local/share/ov/pkg:rw \
    nvcr.io/nvidia/isaac-sim:5.1.0 ./runapp.sh --headless'
更新环境变量:
source ~/.bashrc终端启动命令:
isaac